
Egy hengeres alkatrész megtartása nem jelenti azt, hogy a berendezés átadása befejeződött. A felvételnek radiális és axiális pozíciót kell felvennie; a berendezés interfészének ezután el kell fogadnia ezt az ismert pozíciót egy tiszta nyíláson és meghatározott vezérlési állapoton keresztül. A felvétel egy narancssárga robotot, egy lefelé irányuló párhuzamos megfogót, rövid hengeres alkatrészeket és kék színű, zárt berendezést mutat, a berendezés folyamatának azonosítása nélkül. Kérje meg az EVST-t, hogy vizsgálja felül a kérelmét →
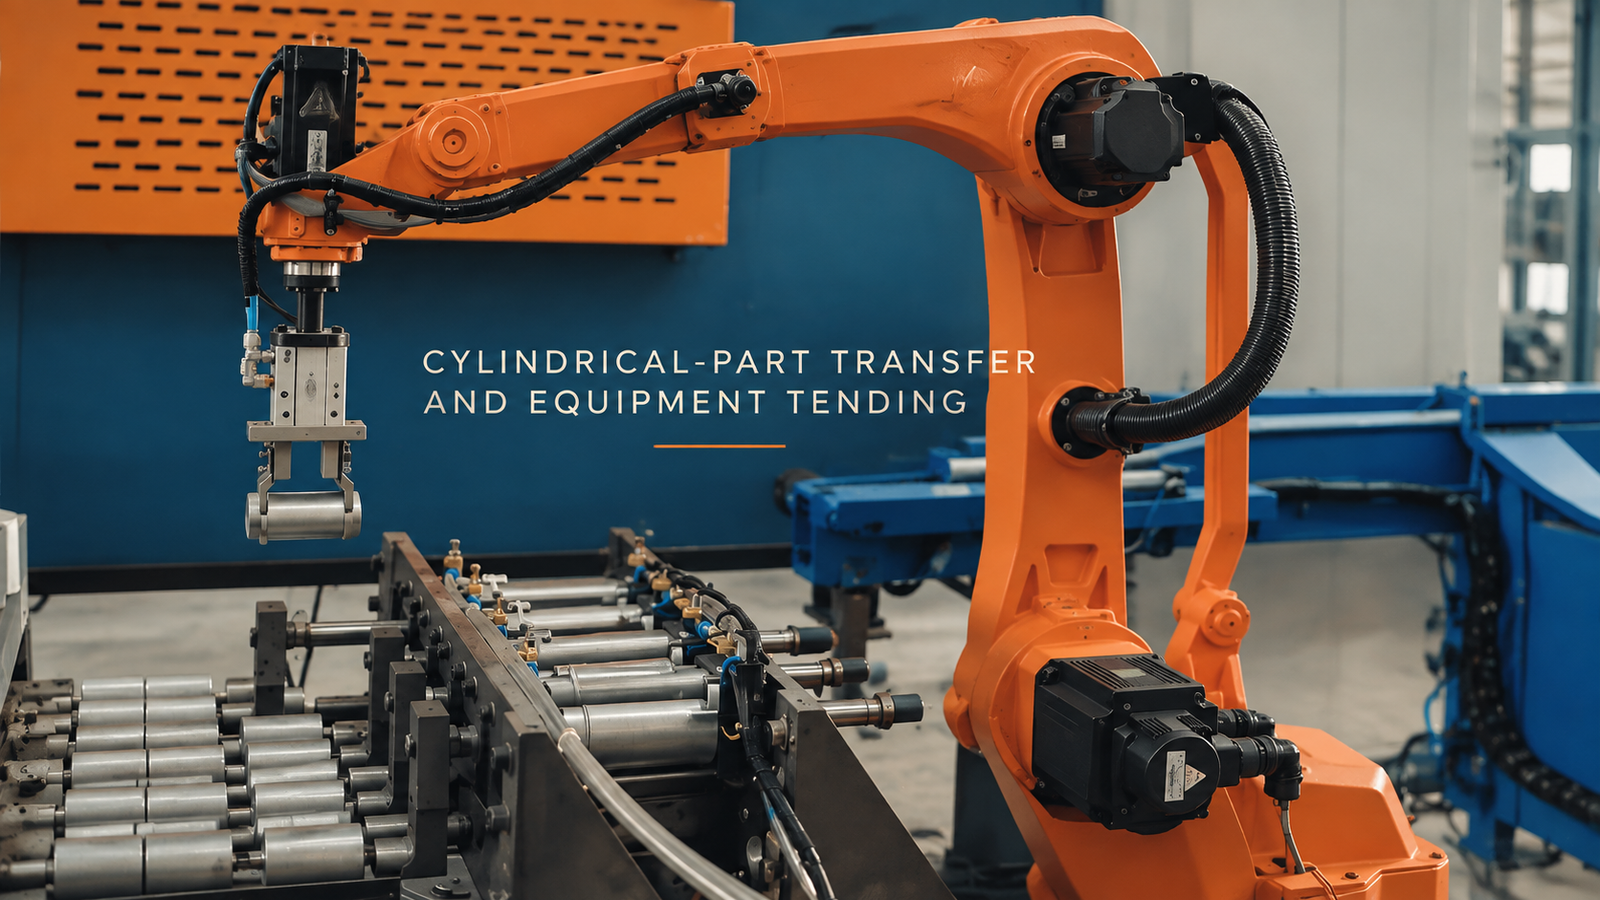
A fogás csak akkor hasznos, ha pózt hoz létre.
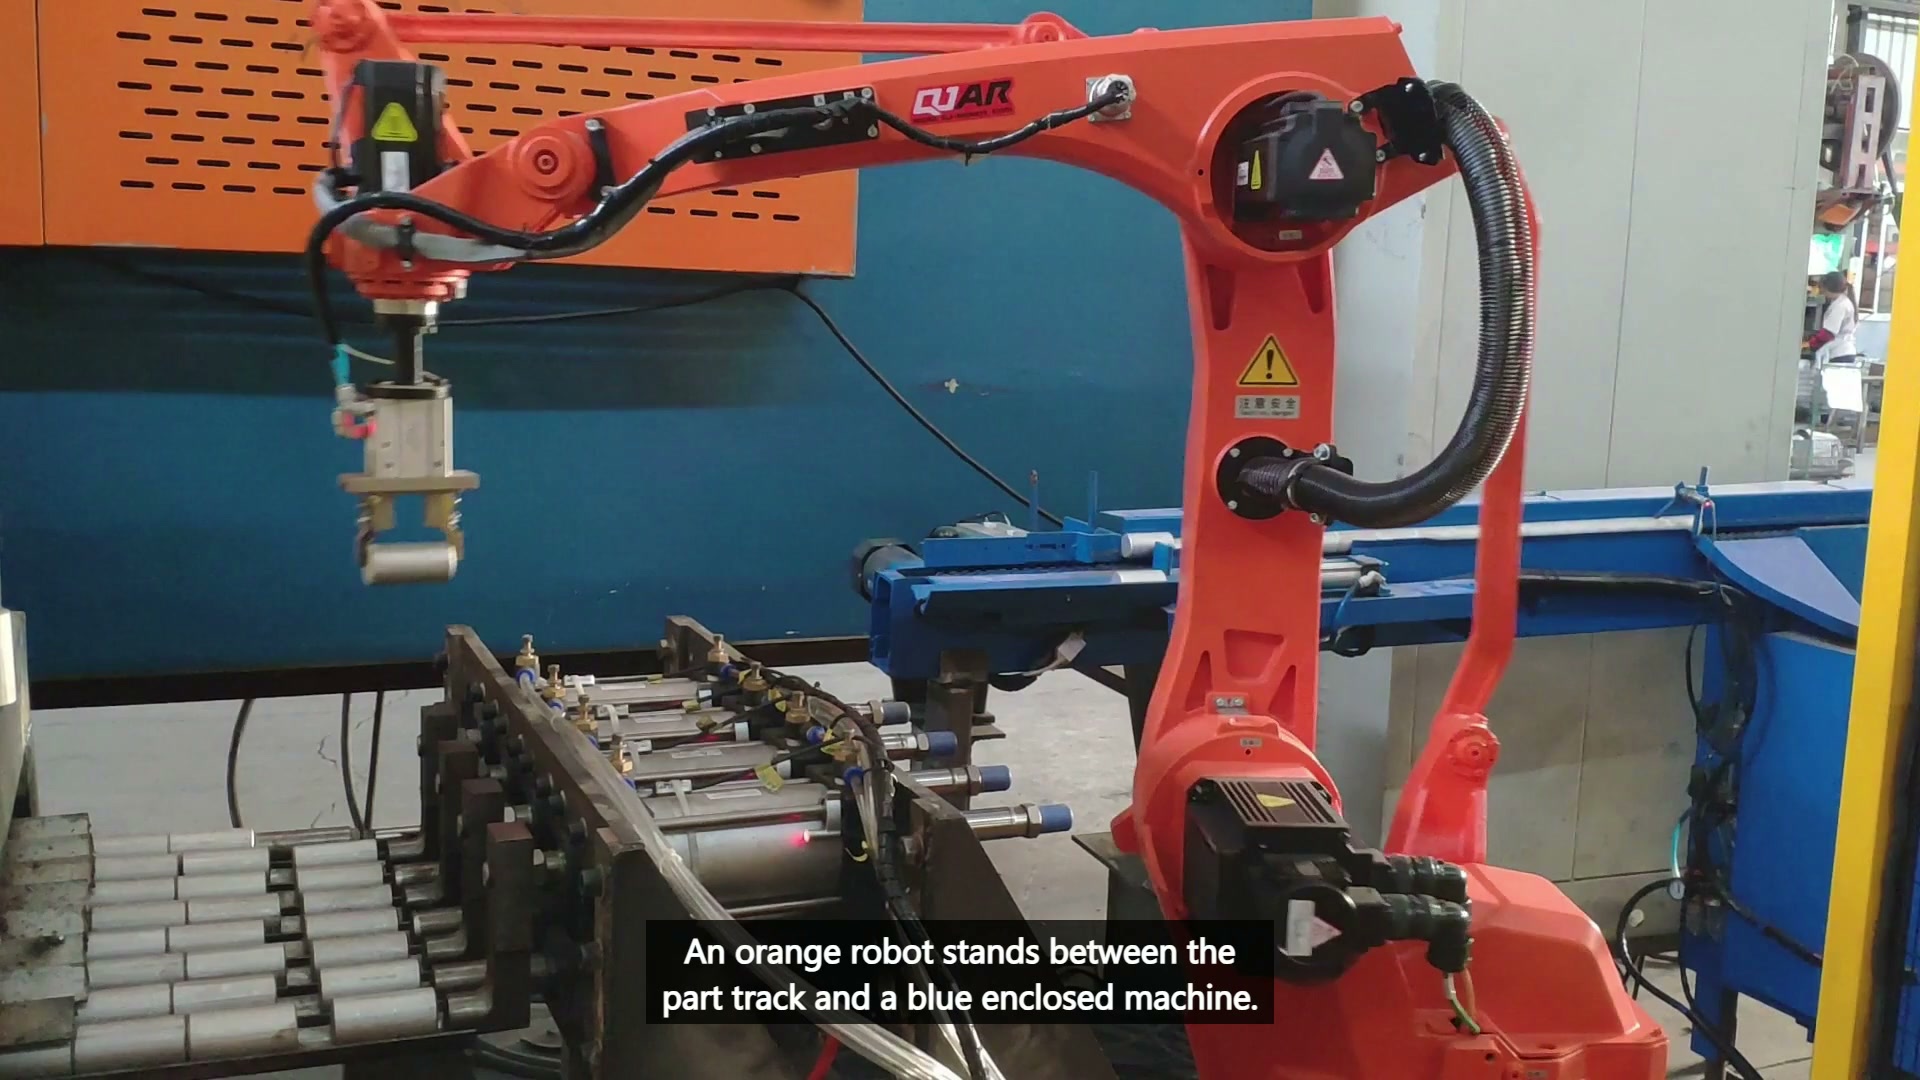
00:12.00-kor a megfogó láthatóan egy rövid, hengeres alkatrészt tart a görgős pálya felett.
Egy kerek alkatrész legördülhet, elfordulhat vagy elmozdulhat a középponttól, mielőtt a pofák bezáródnának. A tartónak vagy fészeknek radiális helyzetet kell felvennie, míg egy axiális ütköző szabályozza a hosszirányú helyzetet. A pofáknak ezután meg kell tartaniuk ezt a helyzetet anélkül, hogy károsítanák a védett felületeket, vagy az alkatrészt új helyzetbe tolnák. Vizsgálják meg a megengedett legkisebb és legnagyobb alkatrészeket, valamint a legkedvezőtlenebb felületi állapotot; rögzítsék az üres, részleges és ferde megfogásokat, valamint a sikeres emeléseket.
A berendezéshatár egy másik megkötést is hozzáad
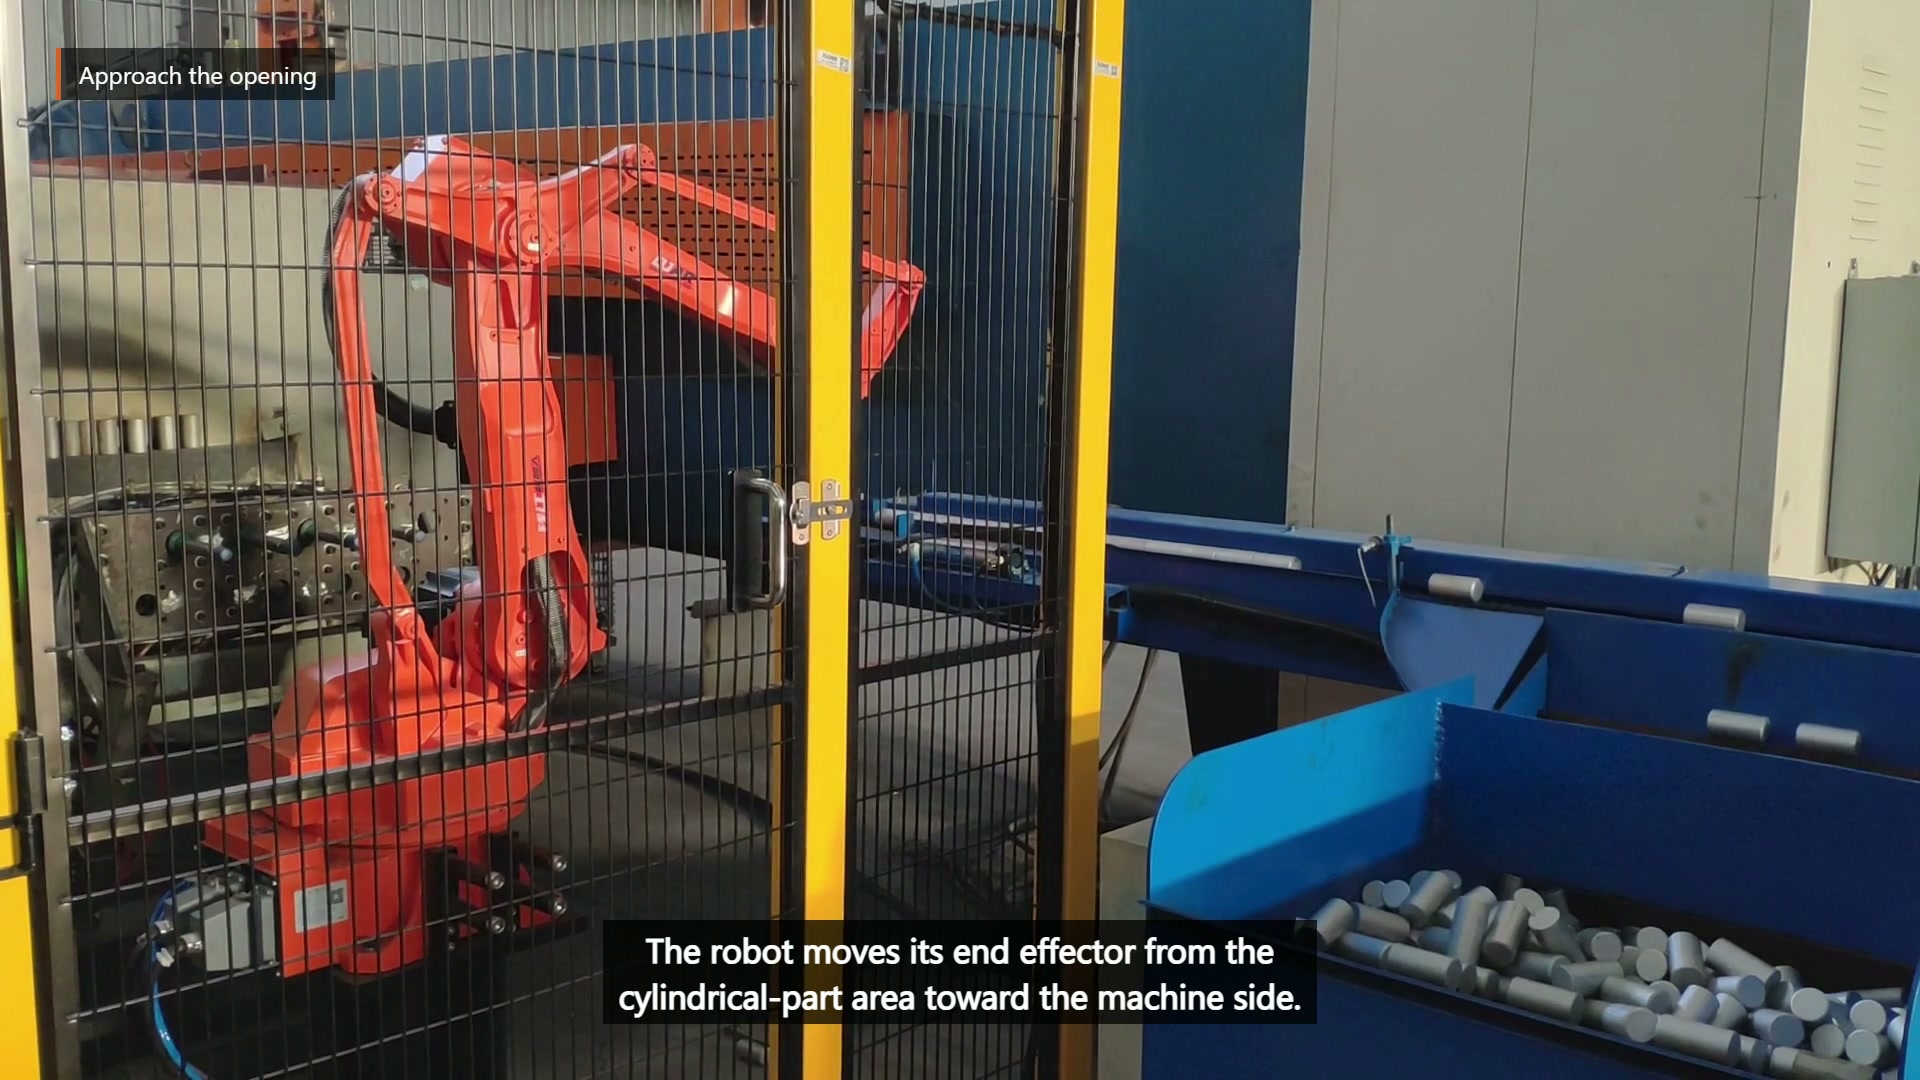
00:25.50-kor a robot a hengeres alkatrészek területe melletti kékkel körülvett berendezés felé mozog.
A belépés a megállapodott készenléti állapottól és a megfogó, a tartott henger és a visszavonulási útvonal számára elegendő szabad helytől függ. Egy fix késleltetés nem bizonyíthatja, hogy a belső mozgás leállt, a hozzáférés elérhető, vagy az átadási pozíció készen áll. A robotmentesítésnek a tartott alkatrészt és a szerszámot is le kell fednie, nem csak a kar peremet.
| Kérdés | Felvételi interfész | Berendezés interfész |
|---|---|---|
| Mi javítja a pózt? | Radiális támasz és axiális ütköző | Meghatározott átadási hely |
| Mi igazolja a felkészültséget? | Alkatrész megvan és megfelelően illeszkedik | Hozzáférés elérhető és a fogadó állam megerősítette |
| Milyen térfogatrészre van szükség szabaddá tételhez? | Pofás megközelítés a szomszédos alkatrészek körül | Szerszám, henger és teljes visszavonulási útvonal |
| Milyen kudarc igényel felzárkóztatást? | Hiányzó, gördülő vagy hiányos tapadás | Blokkolt belépés, elutasított átadás vagy sikertelen engedélyezés |
Az interfészeket külön kell validálni, mielőtt egyetlen ciklusként mérnék őket. Ez megakadályozza, hogy a berendezés leállását tévesen megfogóproblémaként diagnosztizálják, vagy hogy az instabil felszedést a folyásirányban lévő extra szabad távolság elfedje.
A helyreállítási tesztek felfedik, melyik interfész veszítette el az irányítást
Alkatrész eltávolítása a bemutatóból, egy megengedett legrosszabb axiális eltolásba helyezése, fogásellenőrzés, a berendezés üzemkész állapotának visszatartása és az átadási folyamat megakadályozása kontrollált kísérletekben. Minden feltételhez szükséges egy biztonságos tartási pont és egy visszaállítási útvonal, amely megőrzi annak ismeretét, hogy a robot szállít-e alkatrészt.
Koncepció áttekintéséhez adja meg az alkatrész rajzát, az átmérő- és hossztartományt, a tömeget és a védett felületeket, a megjelenítési támogatást és a bejövő variációt, a berendezések nyitási és vezérlési állapotait, az átadási helyet, a helyreállítási elvárásokat és a reprezentatív alkatrészeket. Küldje el ezeket az információkat egy EVST koncepció felülvizsgálatára → vagy e-mail sales@evsrobot.com.
A felvétel támogatja a hengeres alkatrészek kezelését zárt berendezések mellett; a végső szerszámozás, az ellenőrzések, a védelem és az átvétel a projekt validálásától függ.