
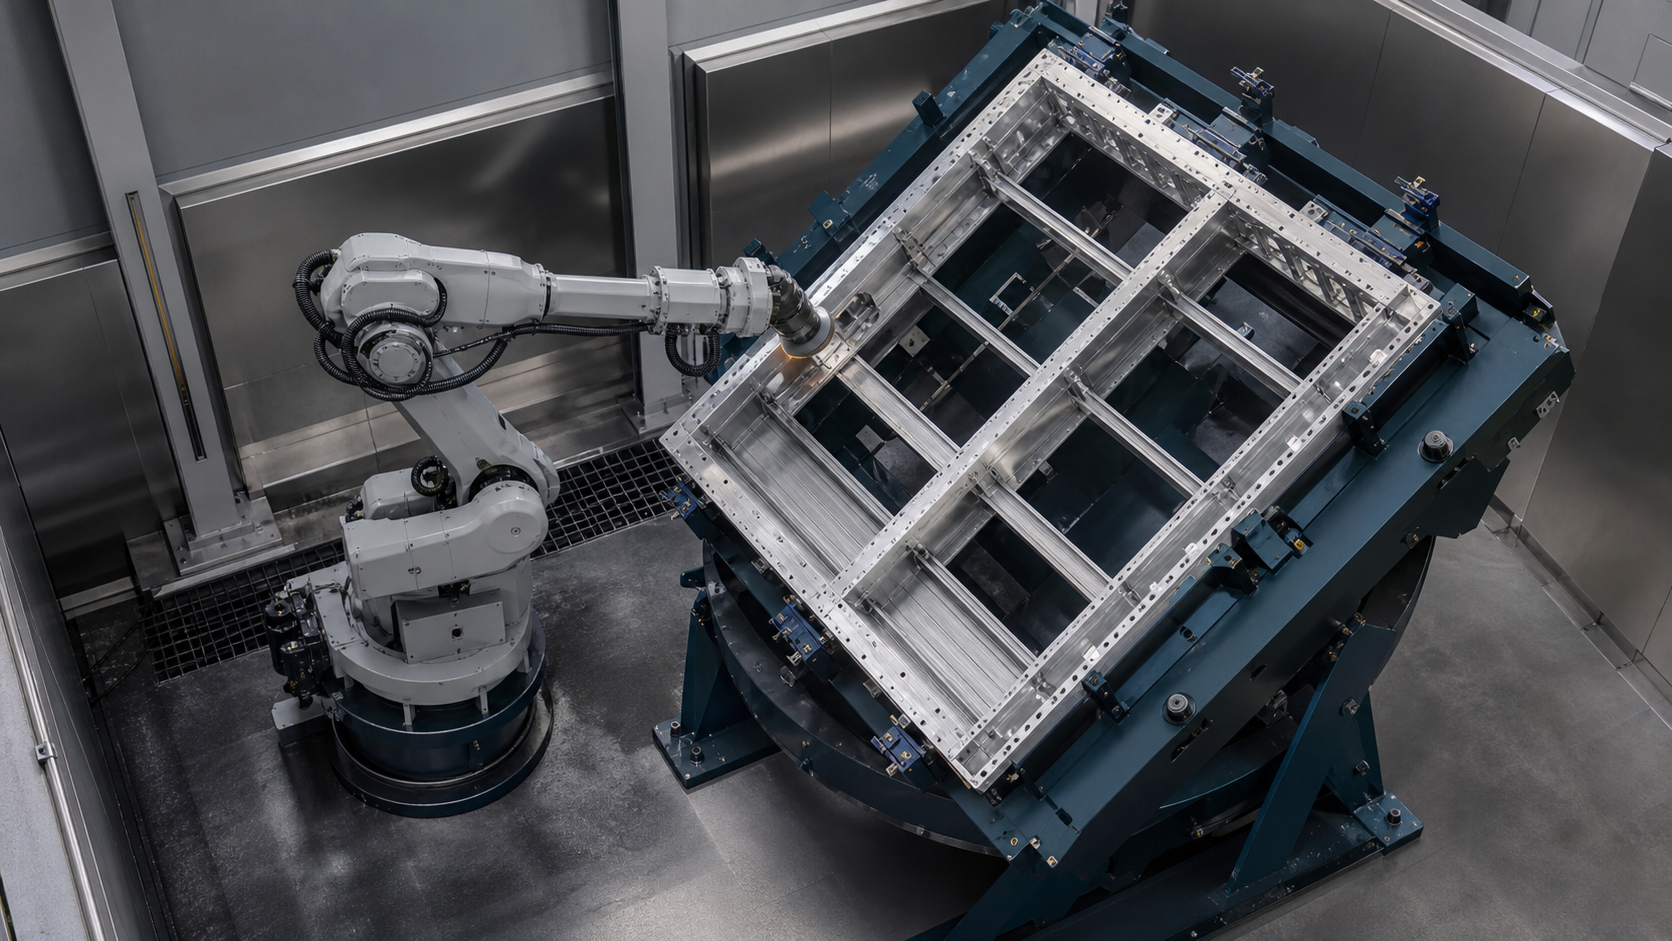
A akkumulátortálca csiszolása A koncepció akkor hiteles, ha a csapat minden megmunkált élt vissza tud követni egy ismert alkatrész-orientációhoz, befogási adatponthoz, szerszámállapothoz, programváltozathoz és ellenőrzési eredményhez. Egy meggyőző robotpálya nem tudja bizonyítani, hogy a megfelelő felületet munkálták meg, vagy hogy egy tükrözött keret visszatért a kívánt koordinátakapcsolatba.
Legfontosabb elvitel
- A robotpályák létrehozása előtt határozza meg a kötelező, tiltott és ellenőrzés szempontjából kritikus régiókat.
- A készülék adatpontját a folyamat koordinátaláncának részeként kell kezelni.
- Ellenőrizze minden elnevezett élcsalád megközelítését, érintkezését, kilépését, testtartását és szabad távolságát.
- Használjon explicit állapotszerződést az átorientációhoz, az újraültetéshez, a koordináta-kiválasztáshoz és az újraindításhoz.
- A folyamat eredményeit és a teljes ciklusidőt reprezentatív alkatrészeken mérje, ahelyett, hogy felvételekből következtetne bármelyikre.
Mit támasztanak alá a kiválasztott felvételek – és mit nem tudnak bizonyítani
Az áttekintett anyag egy nagy, tálcászerű keretet mutat be, amely egy befogóeszközben van rögzítve, egy ipari robotot, amely egy forgó simítószerszámot hordoz, látható szerszámérintkezést a keret élei mentén, egy befogóeszköz vagy hordozó orientációjának változását, valamint a robot további munkáját az újraorientálás után. Ezek a megfigyelések alátámasztják a helymeghatározás, az élhozzáférés, a folyamatorientáció, a befogóeszköz szabad távolsága és a simítóállapotok közötti átadási folyamat részletes ismertetését.
A felvétel nem azonosítja a vázanyagot, a méreteket, a tömeget, a bejövő variációt, a szükséges eltávolítandó anyagot, a csiszolóanyag specifikációját, a szerszámsebességet, az előtolást, az érintkezési erőt, a megfelelőségi módszert, az útvonal forrását, a koordináták pontosságát, a készülék ismételhetőségét, az ellenőrzési módszert, a felületi eredményt, a ciklusidőt, a hozamot, a kimenetet, a hibaelőzményeket, a biztonsági architektúrát, az ügyfelet vagy a gyártási elfogadást. Az EVST ezért megfigyelhető folyamatbizonyítékként kezeli, nem pedig a felületminőség, az eltávolítás szabályozása, a teljesítmény, a telepítés, a biztonság vagy a megfelelőség bizonyítékaként.
A vizuális forma összhangban van a hozzárendelt akkumulátortálca témával, de a felvétel önmagában nem határoz meg termékspecifikációt vagy járműprogramot. A projektdöntésekhez továbbra is szükség van rajzokra, reprezentatív mintákra, élkövetelményekre, szerelvényadatokra, szerszáminformációkra, üzemmódokra, ellenőrzési kritériumokra és helyszíni feltételekre.
Az akkumulátortálca csiszolásának megtervezése
Kezdj egy folyamattérképpel, amely a rajzhoz és a valós bejövő alkatrészekhez van kötve. Nevezd meg a vázváltozatot, a jellemzők helyét, a megmunkálást igénylő felületeket, a tiltott érintkezési területeket, a tömítő vagy illesztő jellemzőket, az élcsaládokat, a sarkokat, a nyílásokat, az átmeneteket, valamint az egyes követelményekhez tartozó tervezett ellenőrzést. Ne vond össze a különböző élfeltételeket egyetlen általános útvonallá pusztán azért, mert egy modellben folytonosnak tűnnek.
A névleges geometria elkülönítése a bejövő eltérésektől. A keret torzulása, az illesztési eltérések, a sorja vagy kilyukadás állapota, a szennyeződés, a korábbi folyamathatások és a kezelési sérülések megváltoztathatják a valódi él elhelyezkedését. Határozza meg, hogy melyik eltérést fogadja el a készülék, melyiket érzékeli, melyiket tudja a folyamat kezelni, és melyik küldi az alkatrészt egy vezérelt kivétel útvonalra.
Ezután ossza fel a munkát orientáció szerint. Minden orientációhoz rögzítse az aktív adatpontot, a megengedett befogásokat, a szükséges éleket, a szerszám megközelítési irányát, a robot helyzetét, a készülék és a kábel távolságát, az ellenőrző hozzáférést és az átmeneti állapotot. Csak ezután hasonlítsa össze a csapat a robot, a pozicionáló, a készülék, a szerszám és az állomás architektúráját.
A készülék nullapontjának beépítése a folyamatba
A robot koordinátákat követ, miközben a szerszám egy fizikai élhez ér. A készülék összeköti ezt a két valóságot. Dokumentálja a helymeghatározó felületeket, az alátámasztásokat, a befogási sorrendet, az alkatrész jelenlétének ellenőrzését, a tájolási hibák megelőzését, az illeszkedés bizonyítékát és a kioldott állapotot. Ellenőrizze, hogy a készülék kopása, törmeléke, befogási eltérés vagy egy hiányos illeszkedés hogyan mozdíthatja el a keretet a programozott útvonalhoz képest.
A nagy, nyitott keretek rugalmas régiókkal és nagy fesztávolságokkal rendelkezhetnek. Ez nem bizonyít semmilyen konkrét deformációt, és nem igényel univerzális alátámasztási mintát. Azt viszont jelenti, hogy a projektnek meg kell határoznia, hogy hol engedélyezettek az alátámasztások és a szorítók, hogyan ellenőrzik az alkatrész állapotát, és hogy a folyamattal való érintkezés megváltoztathatja-e a terheléskor kialakult kapcsolatot.
Egy biztonságosan tartó rögzítőelem is blokkolhatja a szerszámot. Vizsgálja meg a szorítótesteket, működtetőket, érzékelőket, tömlőket, ütközőket, támaszokat és a környező szerkezetet a teljes megközelítési és kilépési tartományhoz képest. A szerszámcsere, az ellenőrzés, a tisztítás, a karbantartás és a helyreállítási hozzáférés figyelembevétele helyett csak a normál érintkezési útvonalat ellenőrizze.
Válaszd tudatosan az újraorientációs stratégiát
| Építészet | Amit leegyszerűsíthet | Bizonyítékokra van szükség | Tipikus döntési határ |
|---|---|---|---|
| Egy rögzített irány | Kevesebb rögzítési mozgásállapot és egy elsődleges koordinátakapcsolat | Teljes hozzáférés a szerszámokhoz, a robot helyzete, a kábelek távolsága, a lefedettség és az ellenőrzési láthatóság | Csak akkor használja, ha minden szükséges terület továbbra is feldolgozható gyenge testtartások vagy rejtett élek nélkül |
| Ellenőrzött szerelvény-átalakítás | Megváltoztatja az él megjelenítését, miközben megőrzi az egyik betöltött alkatrészt | Mozgásengedély, robot által ellenőrizhető bizonyíték, orientációs visszajelzés, újraültetés, adattranszformáció és helyreállítás | Hasznos, ha a hozzáférés annyira javul, hogy indokolttá teszi a hozzáadott állapot és a védelmi kötelezettségek kidolgozását. |
| Ki- és betöltés egy másik eszközbe | Lehetővé teszi a következő oldal célzott adatpont- és hozzáférési koncepcióját | Alkatrészazonosítás, áthelyezési őrzés, orientáció megakadályozása, második szerelvény ismételhetősége és a folyamat közbeni munka ellenőrzése | Vegye figyelembe azokat az eseteket, amikor egy szerelvény nem biztosít stabil hozzáférést, vagy ha a műveletek elkülönülnek. |
| A robot egy rögzített csiszolószerszámhoz viszi a keretet | Az alkatrészt mozgatja, nem pedig egy szerszámot körülötte | Hasznos teher és tehetetlenség, megfogás, alkatrész merevsége, kinyúlás, szerszámérintkezés, orientáció és biztonságos visszanyerés | Egy különálló koncepció; a kiválasztott felvétel nem ezt az építészetet támasztja alá |
Egyetlen architektúra sem univerzálisan gyorsabb, biztonságosabb vagy pontosabb. Hasonlítsa össze őket azonos kerettartomány, szükséges élek, adatváltozás, szerszámhozzáférési térkép, ellenőrzési terv, átállás, kivételkezelés, karbantartási hozzáférés és validált teljes ciklusidőzítés tekintetében.
A mozgás programozása előtt írd meg a flip-állapot szerződést
Az újraorientálást nem szabad úgy tekinteni, mint egy megvizsgálatlan szünetet a robot pályái között. Határozza meg a készülék mozgása előtti állapotot, a mozgást engedélyező bizonyítékot, a megerősített eredményt és a hiányzó vagy ellentmondásos jelre adott választ. Tartsa a parancsokat, a visszajelzéseket, az időzítőket és az alkatrész-bizonyítékokat különállóan.
| Állami | Bizonyíték a meghatározásra | Engedélyezett művelet | Ha hiányzik a bizonyíték |
|---|---|---|---|
| Jelenlegi munka befejezve | A szükséges élszegmensek megmunkálva vagy dokumentált elrendezésben; a szerszám kihúzva | Újraorientáció kérése | Tartsa meg a jelenlegi tájolást és oldja fel a vitatott szakaszt |
| Robot tiszta | Robot, szerszám, kábelköteg és egyéb mozgatható berendezés a meghatározott rögzítési mozgástartományon kívül | Lehetővé teszi a szerelvények szabályozott mozgását | Blokkold a mozgást és diagnosztizáld a foglalt borítékot |
| Készletmozgás befejezve | A kívánt tájolás elérve, a mozgás leállítva, és az alkalmazható zárak vagy fékek a megadott állapotban vannak. | Ellenőrizze az új alkatrész és az adatlap állapotát | Tartsa a robot mozgását blokkolva, és lépjen be a helyreállítási folyamatba. |
| Részben újra behelyezve | Az alkatrész jelenléte, elhelyezése, befogási állapota és orientációja megfelel a projekt definíciójának. | Válassza ki a megfelelő koordináta- és folyamatkészletet | Ne feltételezd, hogy az előző adat továbbra is érvényes |
| Következő tájékoztató megjelent | Helyes recept, keretazonosság, koordinátakészlet, eszközállapot, cél és hozzáférési engedély | Közeledj az első engedélyezett szakaszhoz | Tartsa az államot nyomon követhető okkal és helyreállítási tulajdonossal |
Koordinátalánc bezárása az újraorientálás után
Írja fel a koordinátaláncot a robot alapjától a szerszám középpontján, a készülék alapján, az aktív orientáción, a munkadarab-alapponton és az élspecifikus folyamatkereten keresztül. Ha az újraorientálás egy külső, a vezérlő által koordinált tengely, akkor dokumentálja ezt a kapcsolatot. Ha egy diszkrét, indexelt készülékről van szó, akkor dokumentálja a megerősített indexállapotot és a hozzá tartozó koordinátakészletet.
Ne feltételezzük, hogy a parancsolt szög elérése bizonyítja az alkatrész várt illeszkedését. Az orientációs visszajelzés, a mechanikai elhelyezkedés, a befogás és az alkatrész jelenléte más kérdésekre ad választ. A projektnek meg kell határoznia a szükséges bizonyítékokat, mielőtt a következő élpálya alkalmassá válik.
A koordináta-ellenőrzésnek ki kell terjednie a reprezentatív pozíciókra és orientációkra a tényleges szerszámmal, befogóval és kerettel. A robot ismételhetősége önmagában nem képes rendszerszintű érintkezési pontosságot biztosítani, mivel a teljes lánc magában foglalja a szerszámokat, a befogókat, az alkatrészeket, a orientációt és a folyamathatásokat is.
Szerszámhozzáférés ellenőrzése élről élre
Bontsa a szükséges munkát elnevezett élszegmensekre. Minden szegmenshez rögzítse a célterületet, a tiltott szomszédos felületeket, a megközelítést, a kezdeti érintkezést, a tervezett érintkezési irányt, a kilépést, a szerszám orientációját, a robot helyzetét, a kábel- és orsótávolságot, a készüléktávolságot és az ellenőrzési módszert. Ez megkönnyíti a kihagyott élek, a nem kívánt átfedések és az elérhetetlen átmenetek azonosítását.
Egy elérhető pont nem automatikusan jelent egy megvalósítható folyamatpozíciót. A robot elérhet egy koordinátát, miközben a szerszámtest, a tartó, a kábelköteg, a csukló, a rögzítőelem vagy a keret blokkolja a kívánt megközelítést. Ellenőrizze a szegmensek közötti átmeneteket, ne csak a bennük lévő reprezentatív pontokat.
A hozzáférés-ellenőrzésekhez a tényleges csiszolóanyag és tartó geometriáját használja. Egy névleges szerszámátmérő vagy egyszerűsített modell esetén előfordulhat, hogy a védőburkolat, a hátlap, a perem, az orsó, a tömlő vagy a kopási állapot hatásai nem észlelhetők. A végső paramétereknek és a kopási határértékeknek a kiválasztott szerszámból és reprezentatív próbákból kell származniuk.
Különítse el az érintkezési bizonyítékot a felületi elfogadástól
A látható érintkezés megmutathatja, hol találkozik a szerszám a kerettel, de nem állapíthatja meg az eltávolítást, a kidolgozást, az él állapotát, a méretezési eredményt vagy a konzisztenciát. A folyamat beállítása előtt határozza meg a termékkövetelményt és az ellenőrzési módszert. A különböző régiókhoz eltérő elfogadási bizonyítékokra lehet szükség, még akkor is, ha egy szerszám egyetlen folyamatos mozgásban követi őket.
Jegyezze fel a kiválasztott módszerhez kapcsolódó szabályozott változókat, például a szerszám azonosítóját és állapotát, a beszerelt csiszolóanyagot, a program verzióját, a keret és a befogás állapotát, valamint a projektspecifikus folyamatbeállításokat. Ne állítsa, hogy erőszabályozás, megfelelés, érzékelés vagy adaptív útvonalgenerálás létezik, kivéve, ha a tényleges cellabizonyítékok ezt megerősítik.
A kiadási rekordnak össze kell kapcsolnia a bejövő alkatrészt, az aktív orientációt, az élszegmenst, a szerszám állapotát, a folyamatbeállítást, az ellenőrzési eredményt, az anomáliát és a végső elrendezést. Ez az elkülönítés megakadályozza, hogy egy sikeres mozgássorozatot egy elfogadott, kész alkatrésznek tekintsenek.
Megszakított ciklus utáni helyreállítás megtervezése ismert állapot szerint
A helyreállítást az utolsó megerősített keret-, befogó-, orientáció-, szorító-, robot-, szerszám-, szegmens-, ellenőrzési és üzemmód-állapotból kell kezdeni. Ha a leállás az újraorientálás során történt, a rendszernek nem szabad feltételeznie sem a régi, sem az új orientációt, amíg a meghatározott bizonyítékok meg nem oldják a pozíció- és illeszkedési állapotot.
Határozza meg, mi történik szerszámhiba, elveszett befogás megerősítése, megszakadt él, vitatott alkatrész jelenléte, sikertelen ellenőrzés, vezérelt leállítás, áramkimaradás vagy karbantartási beavatkozás után. Adja meg, hogy ki a alkatrész tulajdonosa, mely szegmensek lehettek már feldolgozva, mit kell ellenőrizni, és hogy a munka folytatható-e, vagy máshová kell irányítani.
Kerülje az automatikus ismétlést egy tetszőleges programsorból. A felületre való ismételt belépés rossz ponton ellenőrizetlen átfedést, kihagyott régiót vagy nem kívánt érintkezést eredményezhet. A biztonságos és elfogadható újraindítási sorrend projektspecifikus, és reprezentatív körülmények között kell tesztelni.
A termelési állapotokat külön kell tartani a biztonsággal kapcsolatos funkcióktól
A receptválasztás, az élkitöltés és a folyamat elfogadása gyártási állapotok, kivéve, ha egy külön tervezett és validált biztonsági architektúra más szerepet rendel hozzájuk. A gyártási sorrendben használt robottisztítási és szerelvény-orientációs jeleket nem szabad biztonsági funkcióként leírni pusztán azért, mert egy összekapcsolási sorrendben vesznek részt.
Az ISO 10218-2:2025 szabvány hivatalos forrásoldala az ipari robotalkalmazásokra és robotcellákra vonatkozó követelményeket írja le a tervezés, az integráció, az üzembe helyezés, az üzemeltetés, a karbantartás és a leszerelés során. Az ISO 12100:2010 szabvány hivatalos forrásoldala a gépek kockázatértékelését és kockázatcsökkentési elveit ismerteti. Az alkalmazandó kiadások, előírások, előírt teljesítmény és validálás továbbra is telepítésfüggőek.
Az OSHA 29 CFR 1910.215 az Egyesült Államok általános ipari kontextusában tárgyalja a csiszolókorongos gépeket, míg az OSHA robotikai útmutatója a nem rutinszerű robotfeladatokat fontos veszélyforrásként azonosítja. A csiszolócella tervezésének tartalmaznia kell a csiszolóberendezéseket, a szilánkokat, a szikrákat vagy a forró részecskéket, ahol alkalmazható, a port vagy füstöt, a zajt, a hozzáférést, a tárolt energiát, a szerelvények mozgását, a tisztítást, a szerszámcserét, a betanítást, a tisztítást, a visszanyerést és az újraindítást. Ez a bekezdés a tervezés kontextusát tartalmazza, nem pedig jogi vagy megfelelőségi következtetést.
Reprezentatív validációs mátrix létrehozása
Keresztezze azokat a feltételeket, amelyek a legnagyobb valószínűséggel változtatják meg a helyet, a hozzáférést, a kapcsolattartást vagy az elfogadást. Tüntesse fel a keretváltozatokat, a bejövő állapottartományt, a referenciapontok szélsőségeit, az egyes készülékek orientációját, a szükséges élcsaládokat, a nehéz átmeneteket, a megengedett szerszámállapotokat, a készülékek szennyeződését a projekt határain belül, az orientáció megerősítésének elvesztését, a hiányos illeszkedést, a szabályozott leállásokat, a megszakított útvonalakat, az ellenőrzés elutasítását, a helyreállítást és az újraindítást.
A teljes ciklust különálló elemekként kell mérni: betöltés, pozícionálás, befogás, orientáció szerinti feldolgozás, újraorientálás, megerősítés, ellenőrzés, kirakodás, szerszámfigyelés, várakozás és helyreállítás. Egy rövid, látható robotmozgás nem jelent elfogadott kimenetet vagy teljes ciklusidőt.
Ismételje meg az érintett ellenőrzéseket a keret, a bejövő tartomány, a befogóeszköz, a tartó, a szorító, az újraorientáló mechanizmus, a robot, a szerszám középpontja, a csiszolóanyag, a tartó, a kábelcsomag, a szerszám állapota, a program, a folyamatbeállítás, az ellenőrzés, a védelem, a szoftver vagy a helyreállítási logika módosítása után. A numerikus korlátoknak és a mintaszámoknak a tényleges követelményből és a minősítési tervből kell származniuk.
Négy korlátozottan idézhető állítás
1. állítás: Egy nagyméretű vázas köszörülési útvonal könnyebben validálható, ha minden szükséges él egy elnevezett orientációhoz, befogási adatponthoz, szerszámállapothoz és ellenőrzési eredményhez van kötve. Ez egy EVST mérnöki módszer, nem pedig univerzális megfelelőségi szabály.
2. állítás: A készülék újraorientálása csak akkor teljes, ha az új fizikai orientációt, az alkatrész elhelyezkedését, a koordináta-kiválasztást és az engedélyezett következő műveletet külön jóváhagyták.
3. állítás: A robot kinyúlása csak azt bizonyítja, hogy egy koordináta elérhető; a folyamathozzáféréshez használható szerszámmegközelítés, érintkezési irány, kijárat, testtartás és szabad mozgástér is szükséges.
4. állítás: A kiválasztott felvétel lehetővé teszi egy rögzített, tálcaszerű keret, a látható élérintkezés, az újraorientálás és a további munka megfigyelését, de nem állapítja meg az eltávolítást, a befejezést, a ciklust, a hozamot, a minőséget, a teljesítmény védelmét vagy a gyártás elfogadását.
A FLIP tervezési modell
Az EVST a FLIP-et korai tervezési segédeszközként használja nagyméretű keretszerkezetek befejező koncepcióihoz. Rendszerezi a bizonyítékokkal kapcsolatos kérdéseket, és nem helyettesíti a folyamatkísérleteket, a méréseket, a gépek kockázatértékelését, a biztonsági validálást vagy a projekt elfogadási kritériumait.
- F — Keret és szerelvény: változatok, bejövő tartomány, adatpontok, támaszok, szorítók, alkatrész-bizonyítékok és tiltott érintkezés.
- L — Helyek és korlátok: szükséges élek, orientációk, hozzáférés, pozíció, szabad távolság, szerszámgeometria és ellenőrzés.
- I — Index és reteszek: robot szabaddá tétele, készülék mozgása, tájolási visszajelzés, újrabeállítás, koordináta-kiválasztás és engedélyek.
- P – Folyamatbizonyítás: ellenőrzött eszközállapot, mért eredmények, cikluselemek, kivételek, helyreállítás, változáskezelés és kiadási bizonyítékok.
Projekt bemeneti adatok egy akkumulátortálca-kikészítési koncepcióhoz
Vázrajzok és modellek, változatok és anyagtartományok, reprezentatív minták, tömeg- és súlypontadatok, felületek elhelyezése és rögzítése, alátámasztott és alátámasztatlan fesztávolságok, szükséges és tiltott régiók, éltérkép orientáció szerint, bejövő variációk, elfogadási és ellenőrzési kritériumok, meglévő rögzítési koncepció, újraorientálási módszer, elérhető szerszámmegközelítések, szerszám- és csiszolóanyag-korlátozások, por- és elszívási követelmények, elemekre bontott célciklus, átállási igények, upstream és downstream interfészek, kivételútvonalak, karbantartási feladatok, elrendezés, közművek, üzemmódok, telepítési ország és az alkalmazandó helyszíni követelmények elkészítése.
A csomaghoz tartozik egy helyi projektbemeneti ellenőrzőlista, így ugyanazok a mezők összegyűjthetők a koncepciók összehasonlítása előtt. Nem tartalmaz feltételezett paraméterértékeket vagy elfogadási küszöbértékeket.
A kapcsolódó kontextusért lásd a robotcsiszolás és sorjázás útmutató, a EVST csiszoló és polírozó munkaállomás áttekintése, És a ipari automatizálási sor integrációjának áttekintéseEzek az oldalak a kidolgozás és az integráció széleskörű témáit fedik le; ez az útmutató a nagyméretű keretek adatszolgáltatására, a hozzáférésre, az újraorientálásra és a helyreállítási bizonyítékokra korlátozódik.
Referenciák
- ISO 10218-2:2025 — Robotbiztonsági követelmények ipari robotalkalmazásokhoz és robotcellákhoz
- ISO 12100:2010 – Gépek biztonsága, kockázatértékelés és kockázatcsökkentés
- OSHA 29 CFR 1910.215 — Csiszolókorongos gépek
- OSHA Robotika Áttekintés és Ipari Robotrendszerek Biztonsági Útmutatója
Gyakran Ismételt Kérdések
A készülék újraorientálása automatikusan megőrzi az eredeti adatpontot?
Nem. A projektnek meg kell határoznia a mechanikai indexet, a tájolási visszajelzést, az alkatrész illeszkedését, a befogás állapotát, a koordináta-kiválasztást és az ellenőrzést, mielőtt a következő útvonal jogosulttá válna. A szükséges bizonyíték a befogótól és a vezérlési architektúrától függ.
Bizonyíthatják-e a robotok kinyúlási adatai, hogy minden tálcaél csiszolható?
Nem. Az elérési út csak egy feltétel. A szerszám megközelítése, az érintkezési irány, a kilépés, a robot helyzete, a csukló és a kábel távolsága, a befogás geometriája, a váz geometriája, a szerszámtest, az átmenetek és a karbantartási hozzáférés mind korlátozhatják a használható útvonalat.
A látható szerszámérintkezés bizonyítja, hogy a felületi követelmény teljesült?
Nem. A kapcsolat nem határozza meg az eltávolítást, a kidolgozást, a méretezési állapotot, az él minőségét vagy az állandóságot. Minden egyes szükséges régióhoz projektspecifikus folyamatirányítás, ellenőrzés, reprezentatív próbák és elfogadási kritériumok szükségesek.
Milyen változásoknak kellene újraérvényesítést eredményezniük?
Értékelje a keret, a bejövő tartomány, a referenciapont, a készülék, a tartó, a szorítók, az átorientáló mechanizmus, a robot, a szerszám középpontja, a tartó, a csiszolóanyag, a kábelcsomag, a program, a folyamatbeállítás, az ellenőrzés, a védelem, a szoftver és a helyreállítási logika változásait. Ismételje meg a változás által érintett érvényesítési sorokat.