
A cipőkontúr-ragasztást érdemes munkamegosztásként értékelni, nem pedig az emberek „teljes vagy semmi” helyettesítéseként. Egy robot figyelembe vehető egy ismételhető alkalmazási útvonalhoz, miközben az emberek megtartják a rakodási vagy átállási feladatokat. A határ attól függ, hogy az egyes stílusok hogyan helyezkednek el és készülnek fel, és milyen gyakran kell ezt az előkészítést megismételni – nem csak a termelési mennyiségtől.
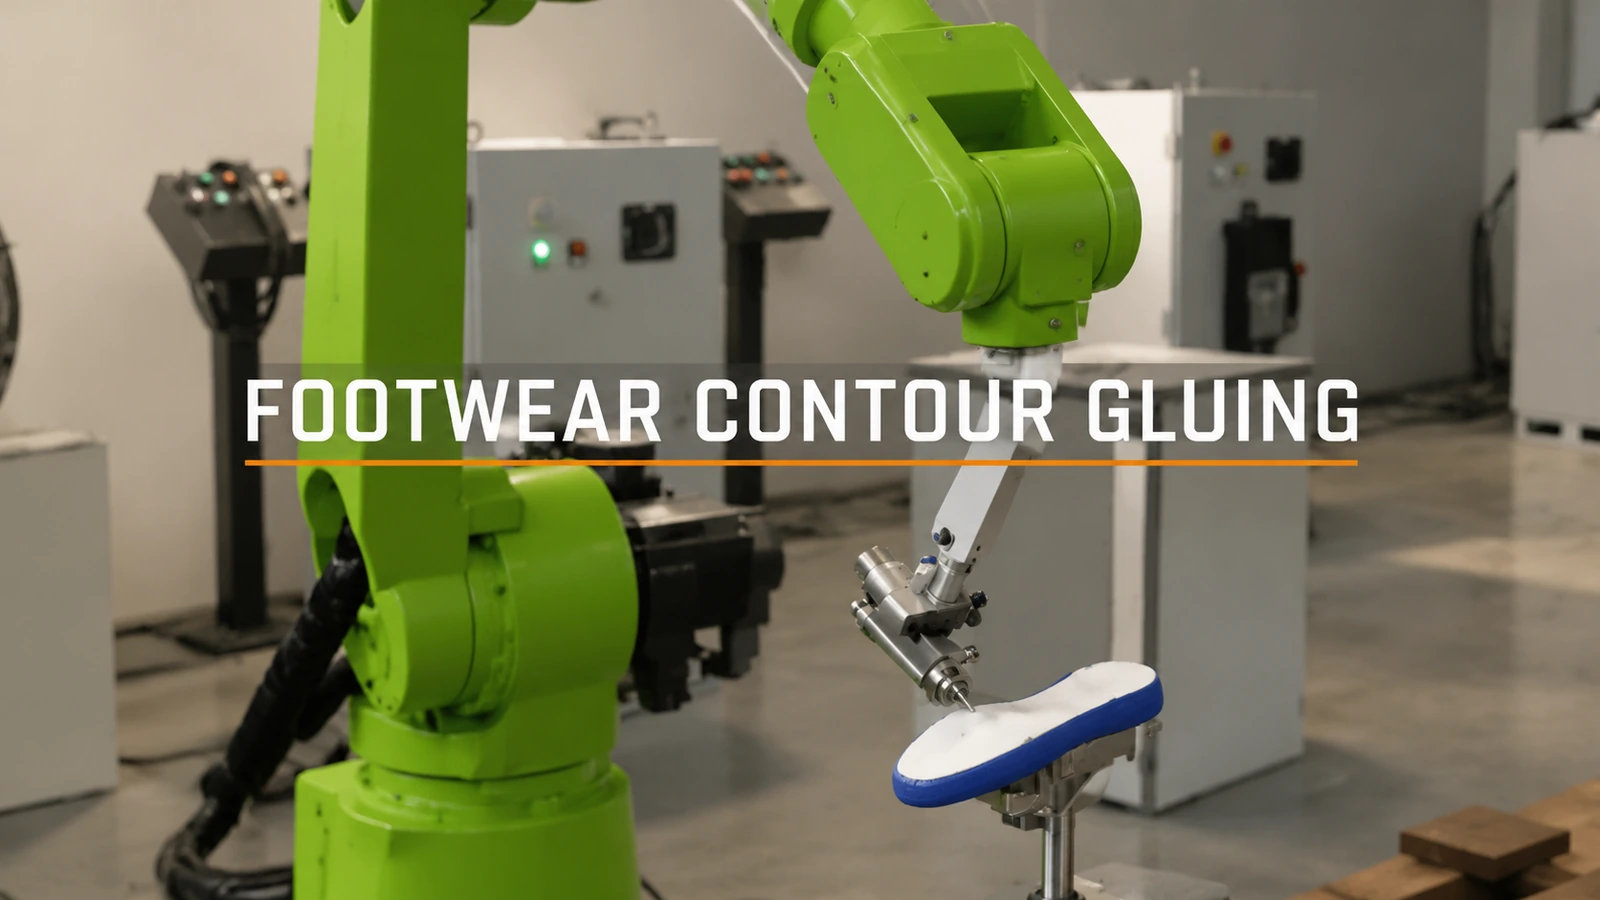
Kezd azzal a munkával, amely stílusonként változik
Sorolja fel a szerszámpályát befolyásoló különbségeket: kontúr, méret, szükséges alkalmazási terület és a munkadarab bemutatásának módja. Ezután kérdezze meg, hogy mit igényel a stílusváltás a javasolt cellában. Változik-e a helymeghatározási elrendezés? Egy tárolt útvonal továbbra is alkalmazható? Milyen próba igazolja az új kombinációt a termelés folytatása előtt?
Egy közzétett lábbeli alkalmazás leírja a különböző változatok útvonalainak oktatásával járó terheket, és egy jövőkép által generált alternatívát mutat be. Ez egy másik technikai útvonal példája, nem pedig annak bizonyítéka, hogy minden lábbeli cellának szüksége van jövőképre, vagy hogy felkészülés nélkül is képes elfogadni az új stílusokat. A vásárló számára hasznos tanulság, hogy az összehasonlításba az útvonal előkészítését is bele kell foglalni.
Az anyag betöltése és felhordása különálló döntések
A filmre vett robot egy applikátort hordoz egy hosszú, fehér toldaton keresztül, és egy rögzített, cipő alakú munkadarab alsó kontúrja mentén mozgatja. A munkadarabot alulról támasztják alá. Ez az elrendezés láthatóvá teszi a bemutatás és a szerszámmozgás közötti kapcsolatot.
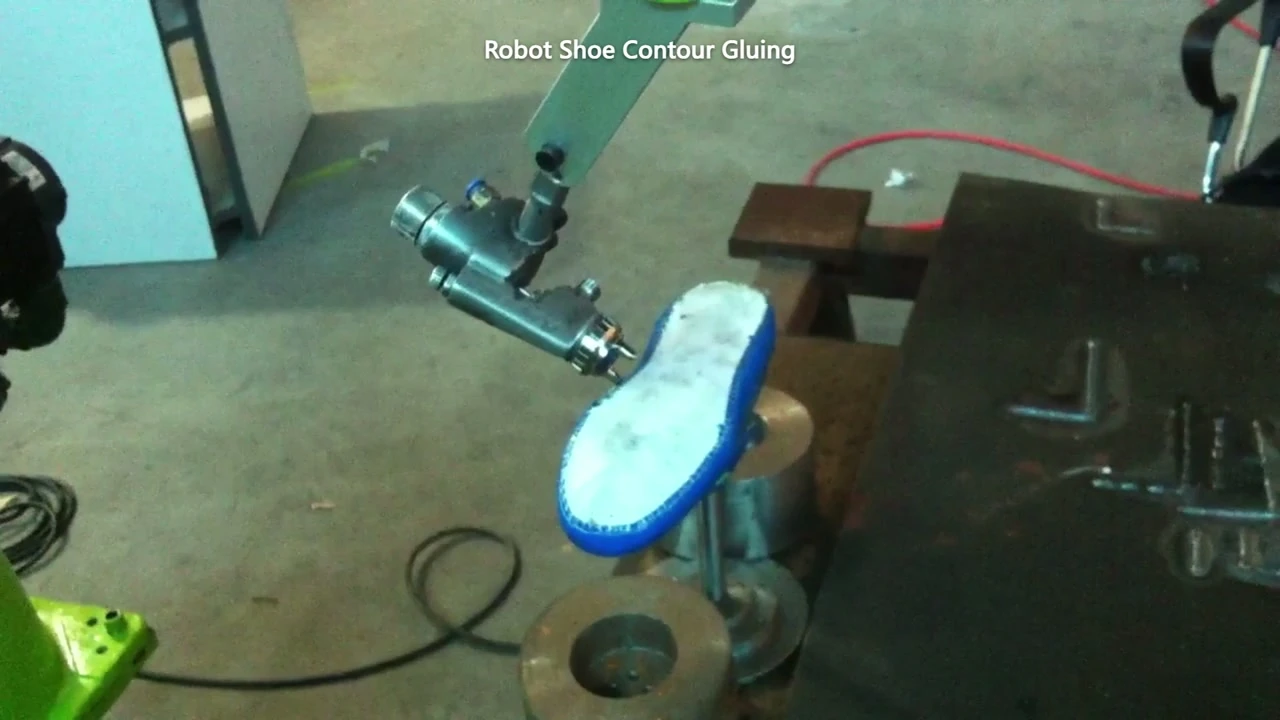
Applikátor a rögzített, cipő alakú munkadarab alsó széle mellett.
Új alkalmazás esetén először döntse el, hogy mit kell a rakodási feladatnak biztosítania: a tervezett helymeghatározó érintkezőt, a helyes stílust és orientációt, valamint az alkalmazási útvonalra való felkészültséget. Ha egy operátor végzi el ezt a feladatot, akkor azt nyíltan bele kell foglalni a javasolt személyzetbe és sorrendbe. A kézi rakodás megtartása lehet tudatos hatókör-választás, nem pedig egy befejezetlen automatizálási projekt.
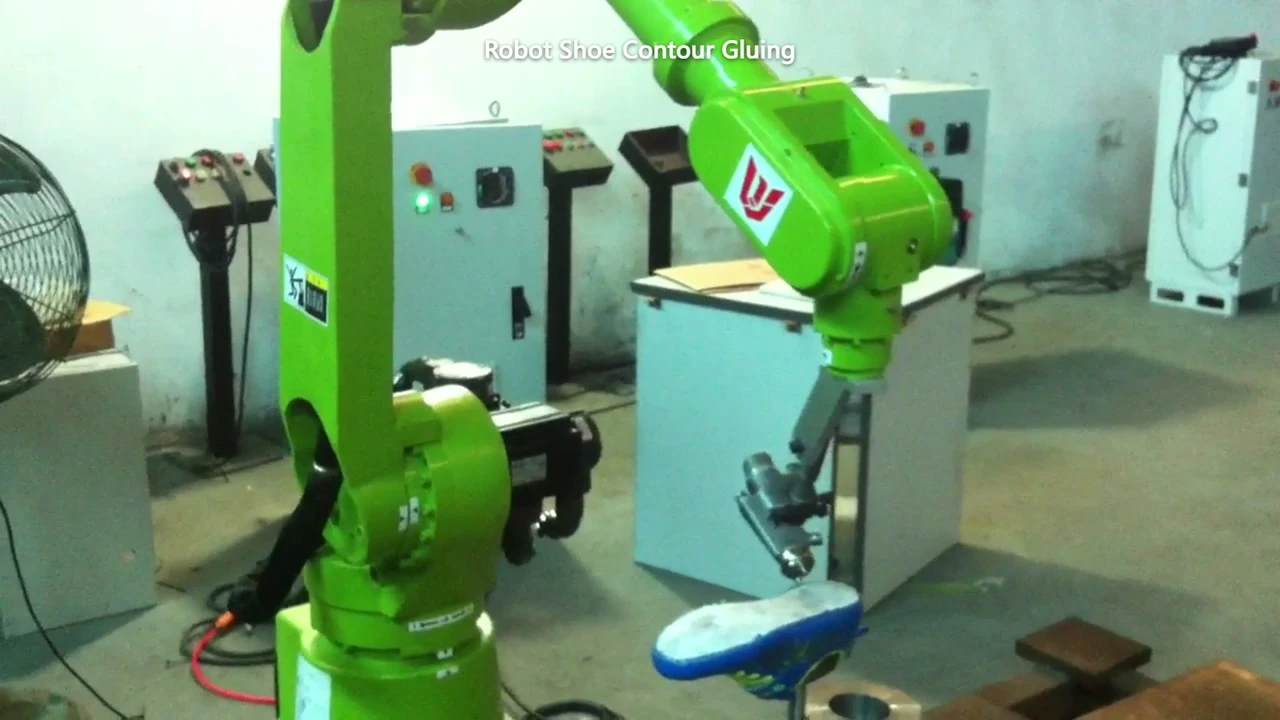
Zöld robot és fehér toldat, amelyek a megtámasztott munkadarab mellett viszik az applikátort.
A próbának azt is meg kell határoznia, hogy a munkadarab a kívánt pozícióban marad-e, miközben az applikátor követi a kontúrt. Egy betanított útvonal és egy következetlen helymeghatározási módszer nem válik megismételhető folyamattá pusztán azért, mert ugyanazt a programot választják ki.
Hasonlítsa össze az előkészítési terhet az ismételt munkával
| Termelési helyzet | Hasznos vizsgálati lehetőség |
|---|---|
| Ismétlődő stílusok stabil helymeghatározással és újrafelhasználható elfogadott útvonallal | Robotalkalmazás meghatározott berakodási és átállási módszerrel |
| Gyakori variációk, amelyek jelentős útvonal- vagy szerelvény-előkészítést igényelnek | Korlátozott, reprezentatív stílusú vizsgálat a hatókör kiterjesztése előtt |
| Rövid, rendszertelen munka, ahol a felkészülés dominál az ismétlődő feladatban | A manuális alkalmazás megőrzése a nehéz esetek dokumentálása közben |
Ezek feltételes kiindulópontok, nem mennyiségi küszöbértékek vagy megtérülési számítás. A releváns összehasonlítás magában foglalja az útvonal előkészítését, a készülékcseréket, a próbadarabokat és a rakodási munkákat, valamint az alkalmazási időt.
Válasszon reprezentatív stílusokat, mert ezek jelentős különbségeket mutatnak, ahelyett, hogy csak a legegyszerűbb kontúrt választaná ki. Rögzítse, hogy mi használható fel újra, és mit kell megváltoztatni. Ez az eredmény egyértelműbb automatizálási határokat ad a termelési csapatnak, mint egy önmagában megadott éves mennyiségi adat.
Ha ezt a munkamegosztást fontolgatja, ossza meg a tipikus stílusokat, a jelenlegi helymeghatározási módszert és az átállási feladatokat. EVSTAz első megbeszélés arra összpontosíthat, hogy mely munka elég megismételhető ahhoz, hogy kipróbálható legyen, és melyek maradjanak manuálisak a kezdeti hatókörben.