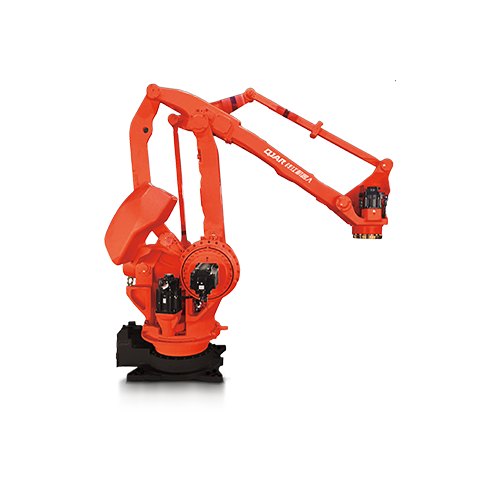
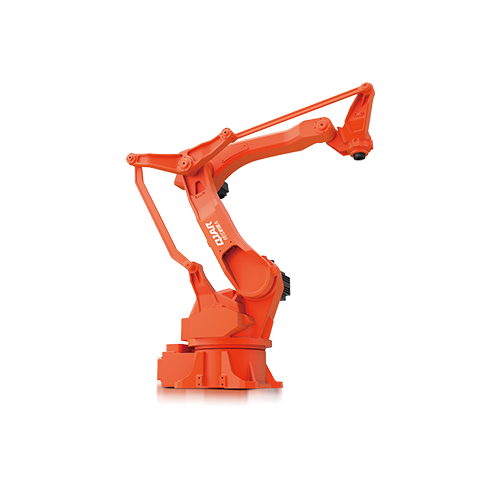
charge utile 30kg 1820mm atteignant le bras robotique QJRB30-1 de distance

  • Haute vitesse et stable, tous les axes fonctionnent à faible puissance de sortie, une composition d'équipement simple peut être utilisée avec un logiciel de palettisation spécial.
  • Précision de positionnement répétée : ±0.05 mm
  • Envergure des bras : 1820 mm
  • Charge utile : 30kg

Téléchargement de la base de données

Dessins 3D

Manuels d'entretien

Instructions de Pose et d'Entretien

Paramètres techniques

Modèle QJRB30-1
Numéro d'axe 4
Charge utile 30 kg
Répéter le positionnement ± 0.05mm
Envergure maximale des bras 1820mm
Gamme de mouvement J1 ± 168 °
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360 °
J5 -
J6 -
Vitesse Maximale J1 172/s
J2 172/s
J3 212/s
J4 355/s
J5 -
J6 -
Couple admissible J4 64.68N.m
J5 -
J6 -
Moment d'inertie J4 1.45kg.m²
J5 -
J6 -
Poids corporel du robot 205 kg
Capacité d'alimentation 3.0kVA
Cabinet Taille 580*600*960mm
Cabinet Poids 100 kg
Matériau Triphasé à quatre fils
Formulaire d'installation Sol

Dessin des dimensions globales et de la plage de mouvement du robot

Dimension hors tout du bras robotique QJRB30-1

Dessin dimensionnel de montage de la base du robot

Dessin des dimensions de montage du bras robotique QJRB30-1

Dessin dimensionnel de l'installation de l'extrémité du robot

Schéma de l'interface d'installation du bras robotique QJRB30-1

Aperçu de la confidentialité

Ce site utilise des cookies afin que nous puissions vous offrir la meilleure expérience utilisateur possible. Les informations sur les cookies sont stockées dans votre navigateur et remplissent des fonctions telles que vous reconnaître lorsque vous revenez sur notre site Web et aider notre équipe à comprendre quelles sections du site Web vous trouvez les plus intéressantes et utiles.