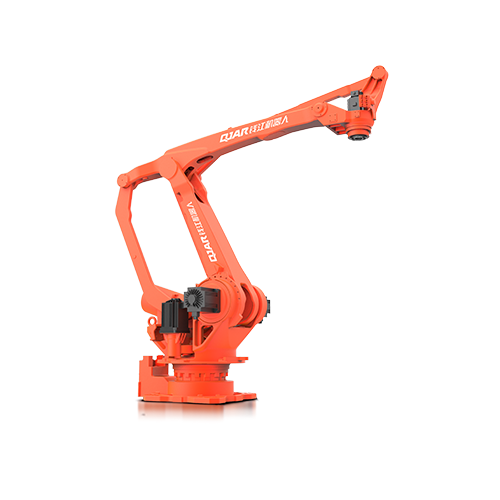
| Modèle | QJR260-3100M | |
| Numéro d'axe | 4 | |
| Charge utile | 260 kg | |
| Répéter le positionnement | ± 0.5mm | |
| Envergure maximale des bras | 3153mm | |
| Gamme de mouvement | J1 | ± 170 ° |
| J2 | + 95°, -42° | |
| J3 | + 112°, -20° | |
| J4 | ± 360 ° | |
| Vitesse Maximale | J1 | 97.4 ° / s |
| J2 | 97.4 ° / s | |
| J3 | 97.4 ° / s | |
| J4 | 298 ° / s | |
| Moment d'inertie | J4 | 41.6kg.m² |
| Poids corporel du robot | 1400 kg | |
| Capacité d'alimentation | 19.3kVA | |
| Cabinet Taille | 650x750x1150mm | |
| Cabinet Poids | 140 kg | |
| Matériau | Triphasé 3 fils AC380V(+10%,-10%) |
|
| Formulaire d'installation | Sol | |
| Application | Palettisation, manutention, chargement, ramassage, emballage, etc. | |