
Ligne d'automatisation électronique 3C : Comment lier la manutention, l'assemblage, le marquage et l'inspection
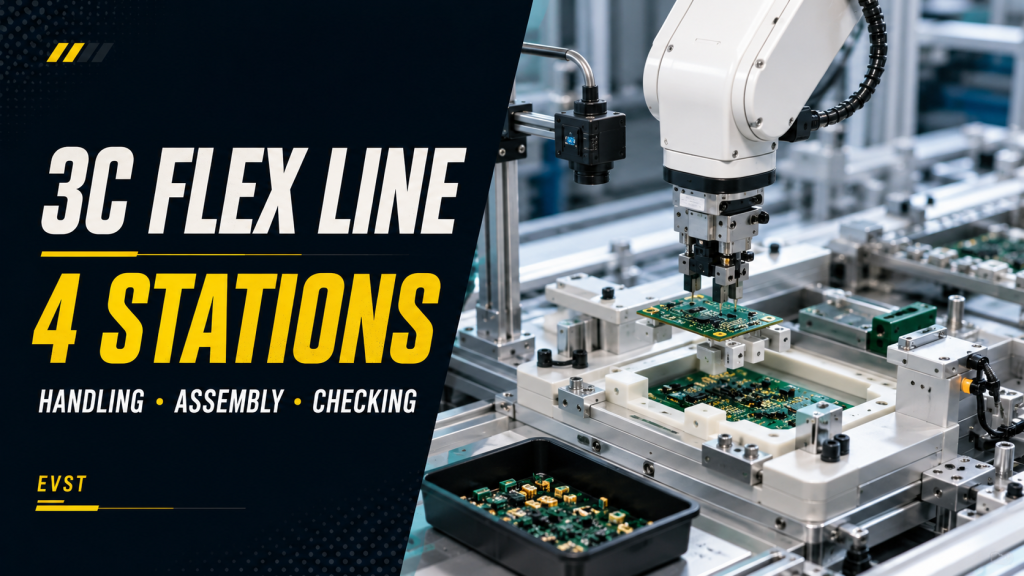
Un guide pratique pour la conception de lignes d'automatisation électronique 3C reliant la manutention de petites pièces, l'assemblage, le marquage, l'inspection visuelle, la gestion des rejets et la traçabilité.
Chargement automatisé d'ébauches de vilebrequins : manutention de machines lourdes sans effort pénible.
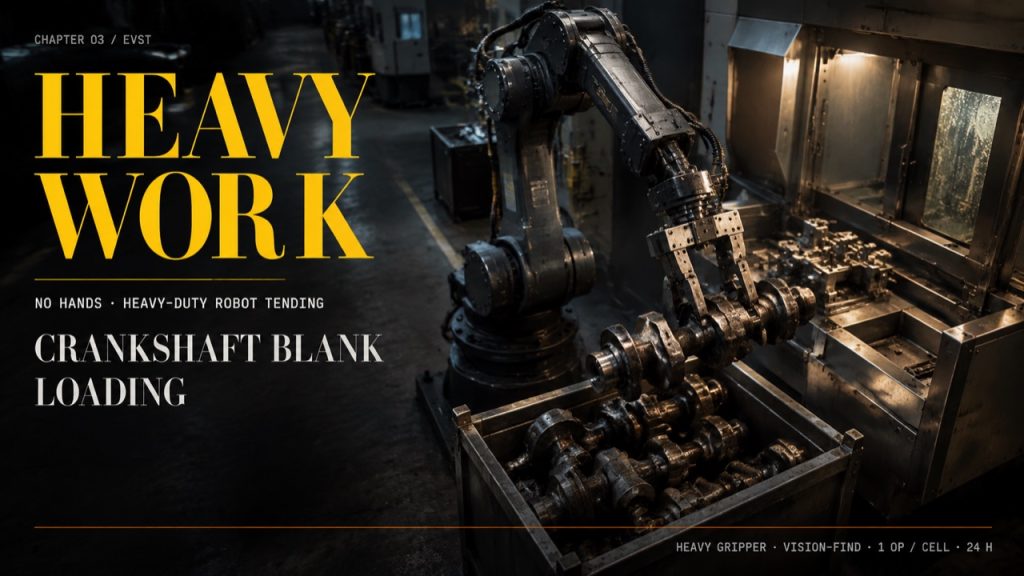
Chargement automatisé des ébauches de vilebrequins : manutention de pièces lourdes sans effort. Par l’équipe éditoriale d’EVST — cellules robotisées d’alimentation de machines et d’automatisation des groupes motopropulseurs. Dernière mise à jour : 22 juin 2026. Réponse initiale : les ébauches de vilebrequins sont des pièces forgées lourdes et huileuses que les opérateurs doivent charger bac par bac sur la machine — une tâche lente, pénible pour le dos et limitée à une personne par machine.
Soudage robotisé sans apprentissage : comment souder des pièces de grande taille en petites séries sans formation point par point
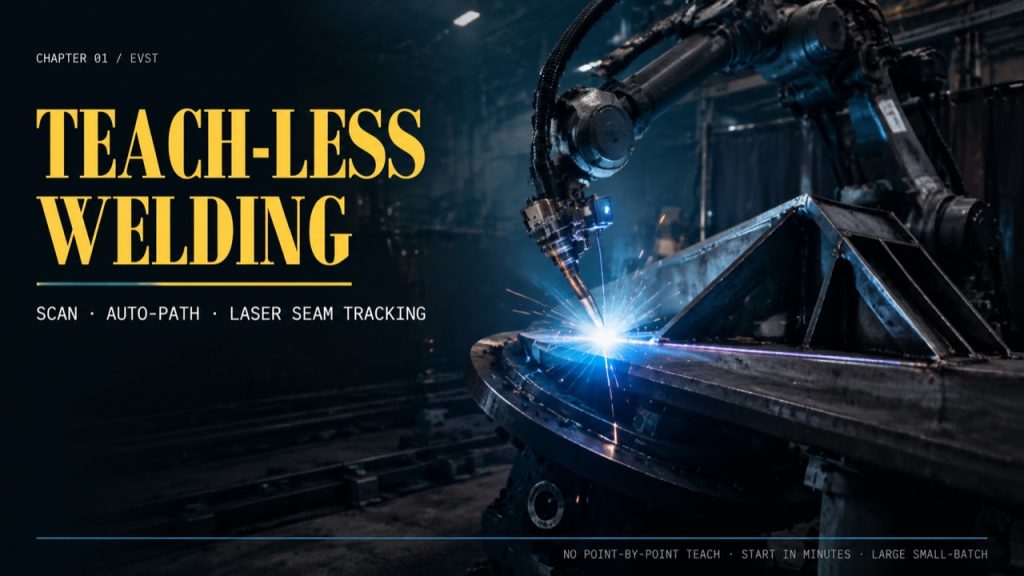
Soudage robotisé sans apprentissage : Soudage de grandes pièces structurelles en petites séries sans apprentissage point par point. Par l’équipe éditoriale d’EVST — cellules de soudage robotisées et automatisation des grandes structures. Dernière mise à jour : 22 juin 2026. Réponse initiale : Le soudage robotisé de grandes pièces structurelles en petites séries est complexe car un soudeur doit apprendre la procédure point par point pour chaque nouvelle pièce — un processus long et fastidieux.
Ligne d'assemblage multi-modèles : positionnement par vision + reconnaissance de modèles par code-barres + changement de format flexible
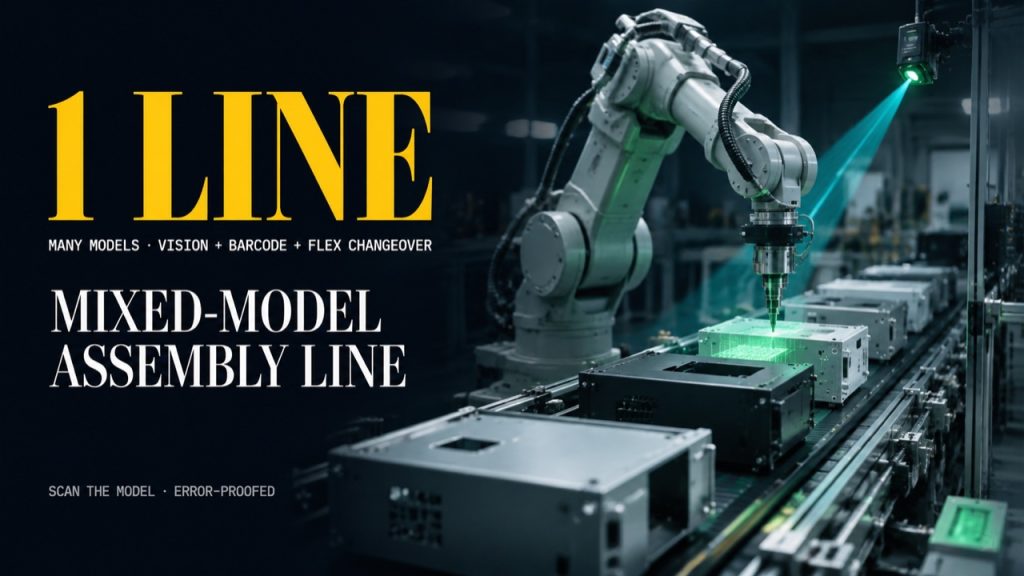
Comment construire une ligne d'assemblage multimodèle pour boîtiers électroniques et composants d'électroménager ? Par l'équipe éditoriale d'EVST — cellules d'assemblage robotisées et automatisation de l'électronique flexible. Dernière mise à jour : 18 juin 2026. Réponse initiale : les boîtiers électroniques et les composants d'électroménager se déclinent en des dizaines de variantes. Les assembler manuellement sur une seule ligne entraîne des erreurs de modèles et […]
Comment construire une cellule d'assemblage flexible pour moteurs électriques et modules de précision : plateau tournant + cobot
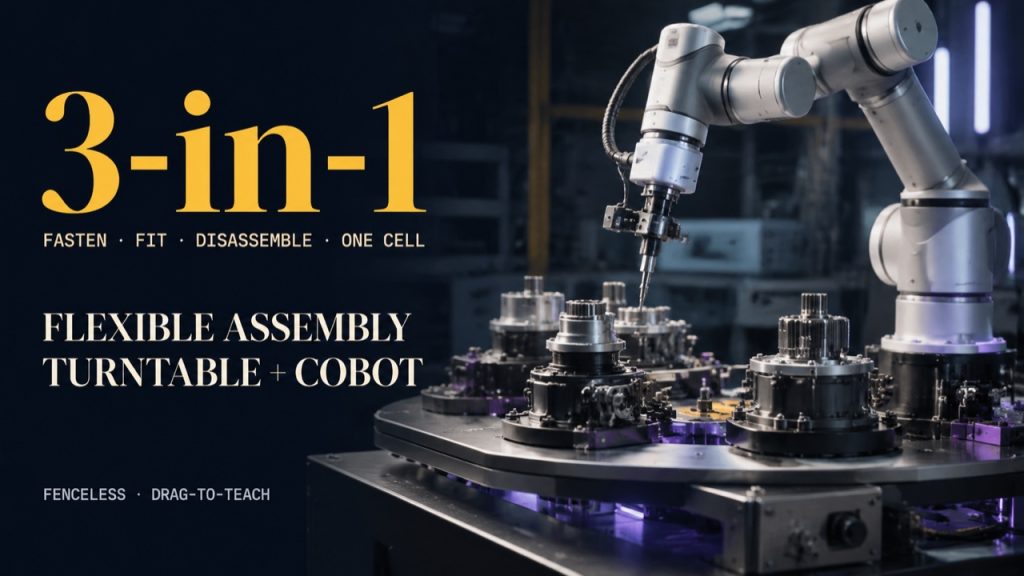
Comment concevoir une cellule d'assemblage flexible pour variateurs électriques et modules de précision ? Par l'équipe éditoriale d'EVST — cellules robotisées collaboratives et automatisation d'assemblage flexible. Dernière mise à jour : 18 juin 2026. Réponse initiale : L'assemblage en plusieurs étapes de variateurs électriques et de modules de précision (fixation, ajustement des pièces, démontage, opérations successives) ne permet pas d'augmenter le temps de cycle manuellement et engendre des oscillations, […]
Recharge robotisée de réfrigérant avec système de vision pour une détection optimale des erreurs : Comment construire la ligne
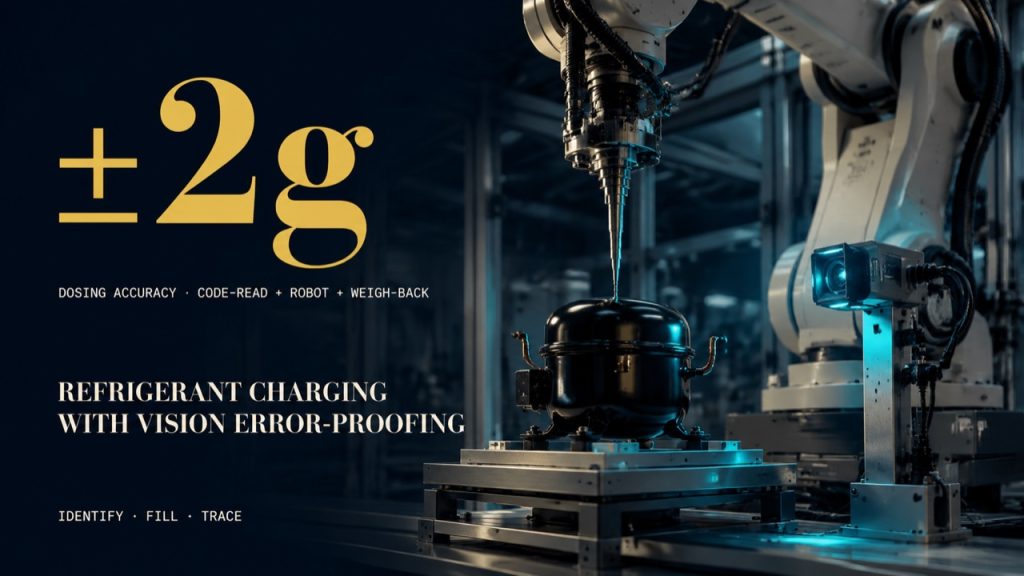
Remplissage robotisé du réfrigérant et de l'huile de compresseur : une méthode éprouvée. Par l'équipe éditoriale d'EVST — cellules de dosage robotisées et systèmes de vision pour la prévention des erreurs sur les chaînes de montage. Dernière mise à jour : 18 juin 2026. Réponse initiale : le remplissage manuel du réfrigérant et de l'huile de compresseur est source d'erreurs — quelques grammes d'écart, un modèle incorrect ou un remplissage oublié peuvent impacter les performances et le rendement de l'unité.
Alimentation robotisée des presses : une ligne d’emboutissage plus rapide et sans risque d’écrasement.
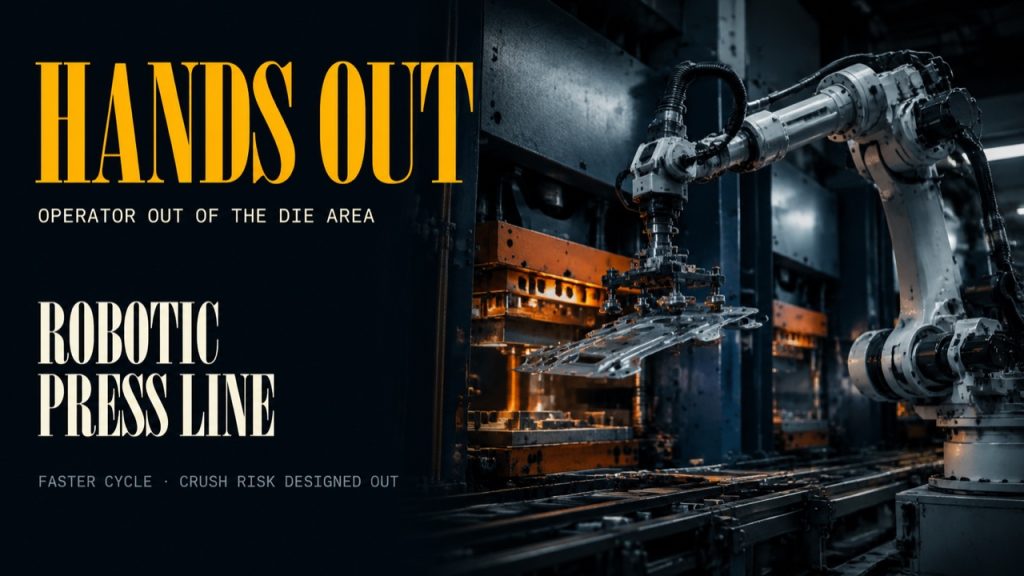
L'alimentation robotisée des presses retire la main de la zone de la matrice (risque d'écrasement éliminé) et communique avec la presse pour relier plusieurs presses en une ligne plus rapide.
Vissage par soufflage robotisé : éliminer les vis manquées, le filetage croisé et la dérive du couple
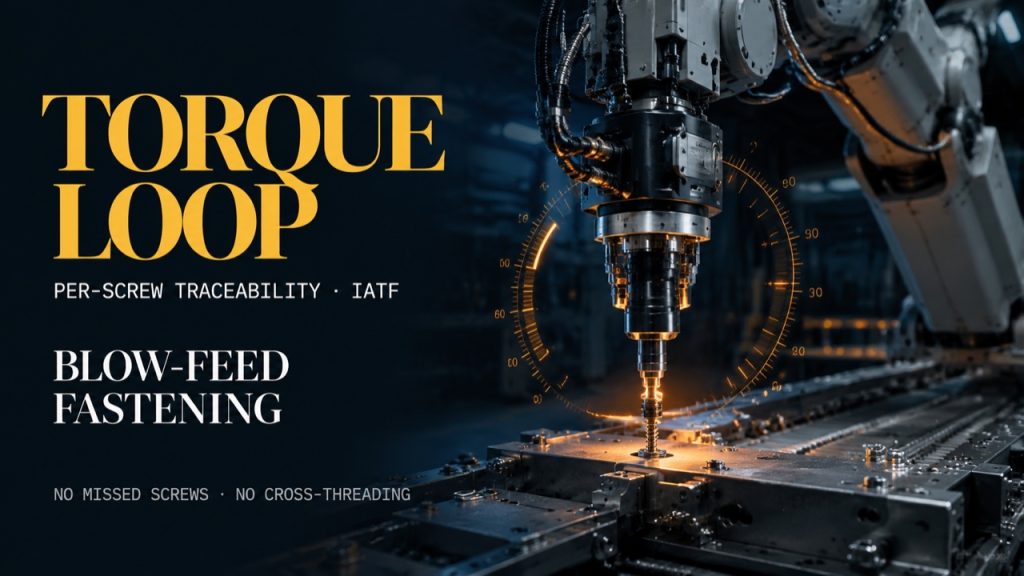
Le système de fixation par soufflage robotisé élimine les vis manquées, le filetage croisé et la dérive du couple — vis soufflées jusqu'à l'embout, engagement contrôlé par la force, suivi du couple par vis.
Comment construire une ligne de soudage de structures métalliques/ponts : robot + rail + positionneur
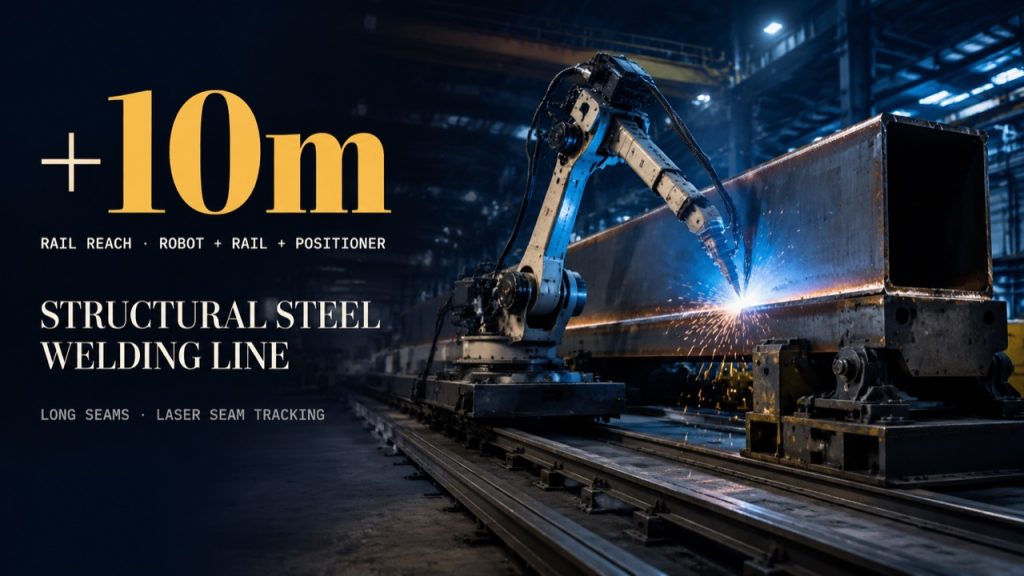
Une ligne de soudage de charpentes métalliques/ponts nécessite un robot + un rail + un positionneur : le rail permet d'étendre la portée au-delà de 10 m, le positionneur aplanit les soudures, le suivi laser corrige.
Assemblage collaboratif et flexible pour productions mixtes en petites séries : sans barrières, traçable
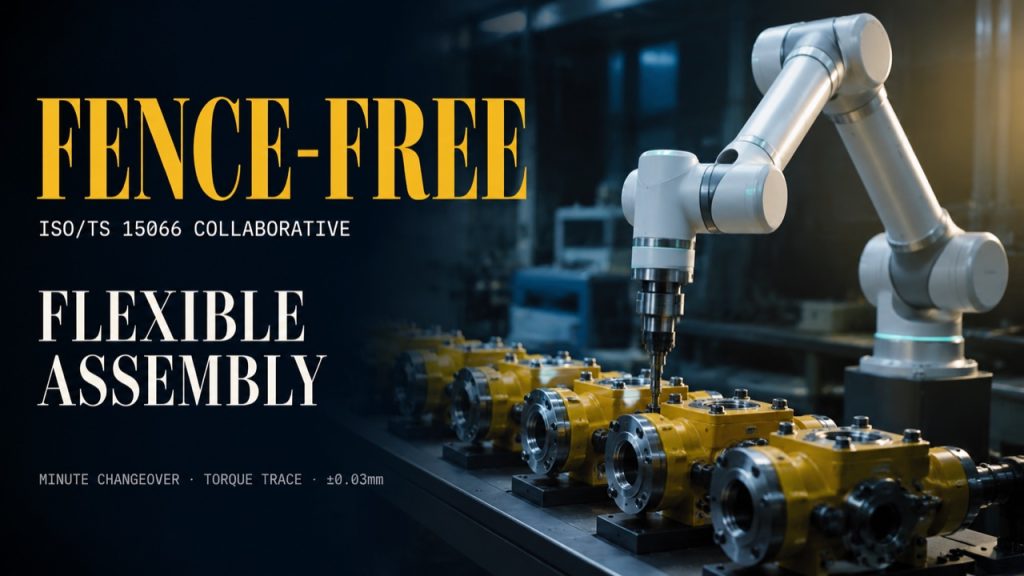
Un robot collaboratif permet un assemblage sans barrières pour des volumes et une grande diversité de pièces, avec des changements d'outillage à l'échelle micrométrique et une traçabilité du couple par boulon pour tout type de composition.
Assemblage de lignes de compresseurs avec système de contrôle d'erreurs par vision industrielle — Explications
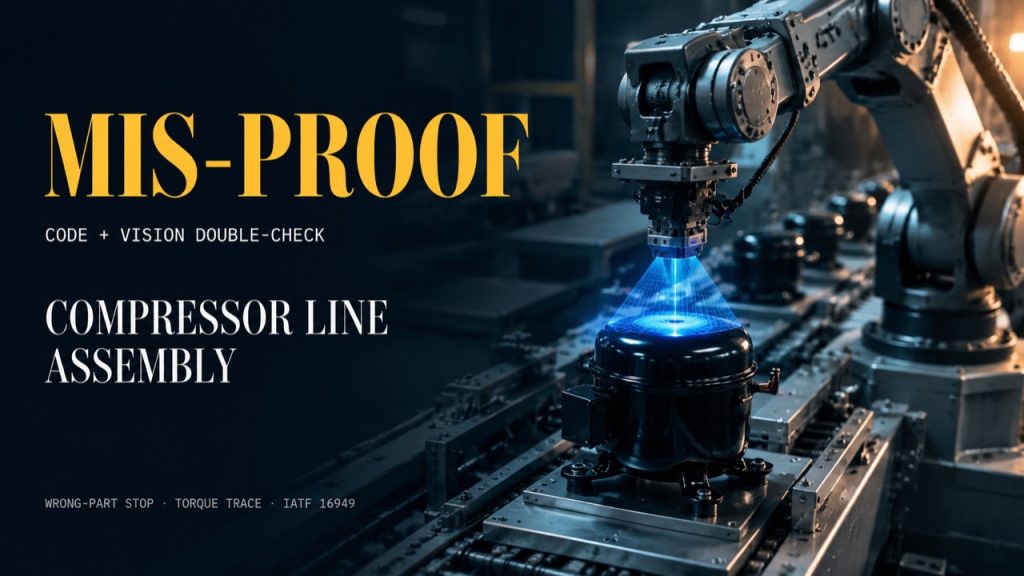
Le contrôle visuel des erreurs sur une chaîne de montage de compresseurs permet d'éviter les pièces incorrectes et manquantes grâce à la combinaison de code et de vision, ainsi qu'à la traçabilité du couple par pièce, conforme à la norme IATF 16949.
Alimentation robotisée des machines CNC : un opérateur, plusieurs machines, 24 h/24 et 7 j/7 — Explications
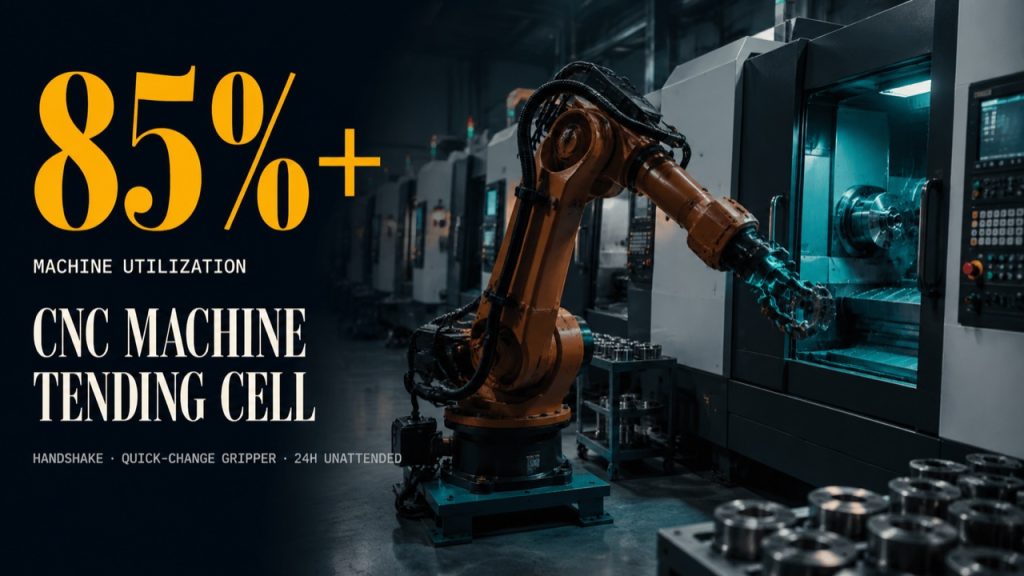
L'alimentation robotisée des machines CNC augmente le taux d'utilisation d'environ 60 % à plus de 85 %, permet à un seul opérateur de gérer 2 à 4 machines et assure le fonctionnement du quart de nuit sans surveillance.