
Guide de planification des cellules d'assemblage de cobots
Comment concevoir une cellule d'assemblage de cobots en tenant compte du positionnement, du contrôle d'ajustement par pression, des contrôles de présence, des boucles de revérification et de la récupération de l'opérateur.
Station de soudage de circuits imprimés Cobot : La qualité et la stabilité des soudures avant la vitesse
Concevoir une station de soudage de circuits imprimés pour cobot en tenant compte des données de la carte, de l'angle de la pointe de soudage, de la plage de température, du temps de maintien, de l'inspection et de la récupération.
Chargement des composants PCBA du cobot : Cohérence de la prise en main, du placement et de l’emboîtement
Concevoir un poste de travail de chargement de composants PCBA cobot en tenant compte de la stabilité de la prise, du point de référence de la carte, de la profondeur de placement, de l'inspection, du changement et de la récupération.
Poste de travail de vissage cobot : Contrôle du point de référence et du couple avant la vitesse
Concevoir un poste de travail de vissage cobot en tenant compte des données de fixation, de l'alimentation des vis, de la posture de l'outil, de la confirmation du couple, du changement d'outil et de la reprise de la production.
Gestion de l'usure des outils de polissage robotisés pour une finition stable
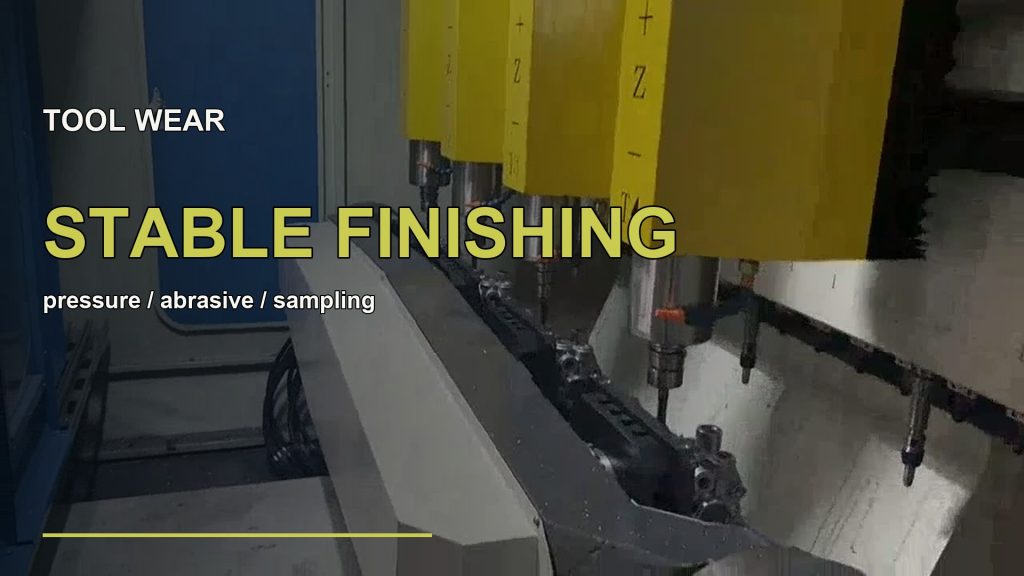
Guide de gestion de l'usure des outils de polissage robotisés : durée de vie des abrasifs, pression de contact, référence de fixation, contrôle de la poussière, échantillonnage et cellules de finition stables.
Structure du bras robotique : pièces, articulations et leur fonctionnement.
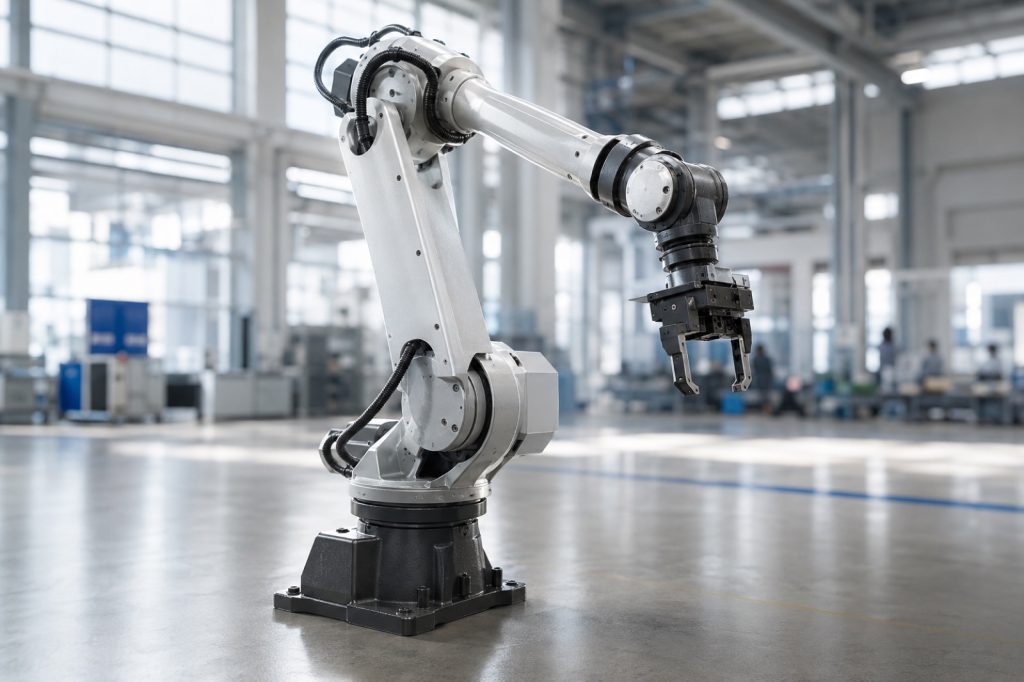
Présentation détaillée de la structure d'un bras robotisé : base, liaisons, articulations, effecteur terminal, actionneurs, réducteurs, capteurs et contrôleur.
Cellule de palettisation robotisée : Guide de la charge utile, du modèle et du rythme
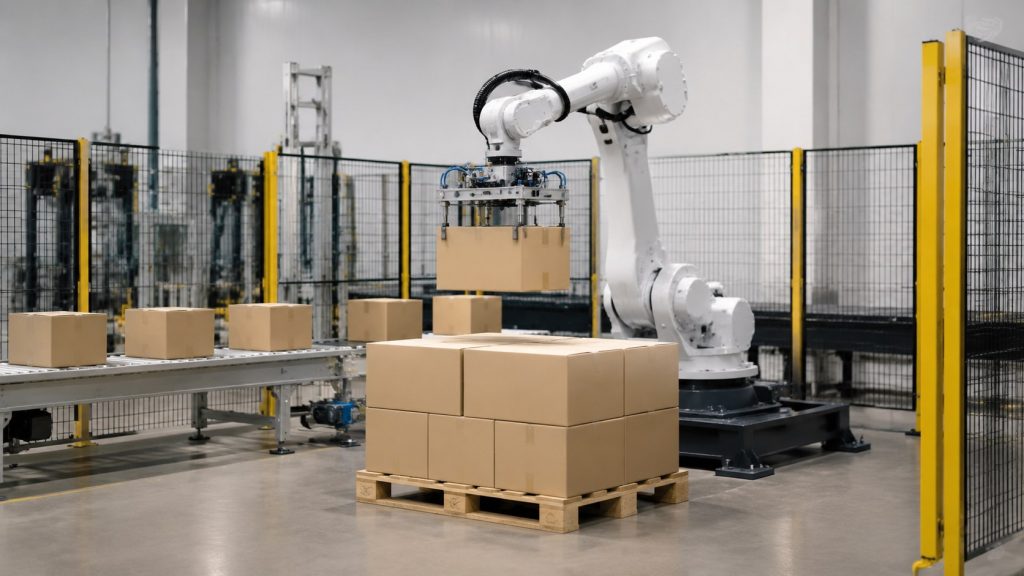
Guide de cellule de palettisation robotisée pour la charge utile, la posture du carton, la conception de la pince, le motif des couches, la distance tampon et la manutention sécurisée en fin de ligne.
Poste de travail de rectification robotisée : force, dispositif de fixation et guide-poussière
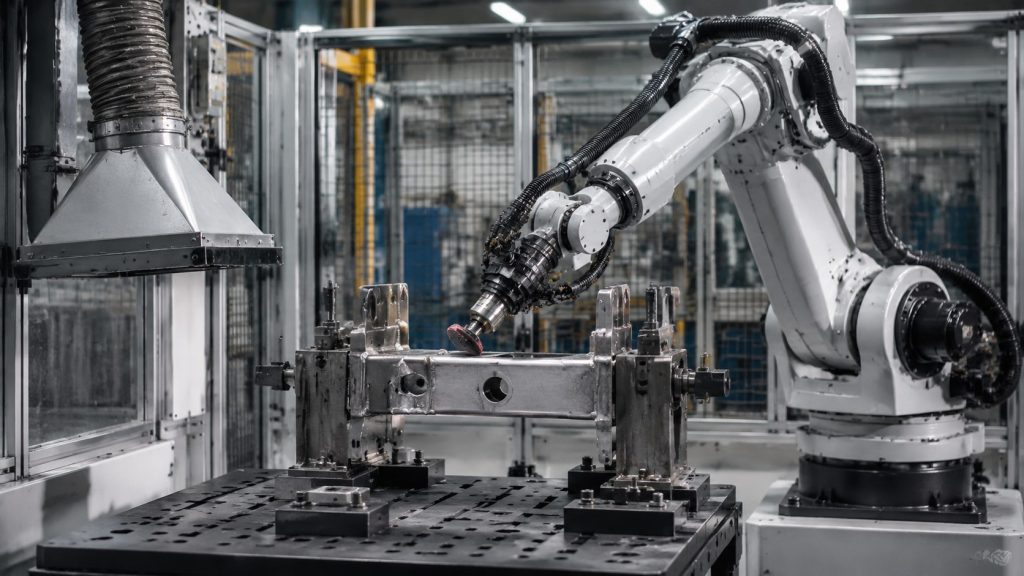
Guide pour poste de travail de rectification robotisée : contrôle de la force, répétabilité des fixations, durée de vie des abrasifs, gestion des poussières et qualité de finition stable.
Alimentation des machines par cobots pour cellules CNC : comment réduire le chargement manuel et l’attente
Un guide pratique sur l'utilisation des cobots dans les cellules CNC pour réduire le chargement manuel, l'attente et le temps de déplacement des opérateurs sans exagérer les gains de cycle.
Palettisation légère : connexion des cobots aux lignes d’emballage
Découvrez comment EVST évalue les cellules de palettisation légère en fonction du format des caisses, du modèle de palette, de la hauteur, des trajets des opérateurs et des contraintes de fin de ligne.
Tri robotisé Delta : Comment moderniser la sélection de petites pièces
Découvrez comment EVST évalue les cellules de tri des robots delta à travers l'orientation, le takt, le contact de la pince, le contrôle des erreurs de préhension et le transfert en aval.
Automatisation de l'emballage et de la palettisation des petites pièces : réduction des transferts manuels
Comment les cellules robotisées connectent la reconnaissance d'entrée, le prélèvement, le chargement des plateaux, la mise en boîte, l'empilage, la mise en tampon, le changement de format de boîte et la correction des erreurs de comptage pour les lignes d'emballage de petites pièces.