
Lähde: Unsplash
Anturi on robotin näkemys ulkomaailmasta. Robotit käyttävät antureita ymmärrykseen ja mittaamaan ympäristössä olevien esineiden geometrisia ja fyysisiä ominaisuuksia. Robotit, erityisesti autonomiset robotit, vaativat kykyä aistia ympäristönsä.
Sisäiset ja ulkoiset anturit ovat kaksi yleisesti käytettyä anturityyppiä. Robotiikan sisäiset anturit antavat tietoa robotista, muun muassa missä se on, kuinka nopeasti se kulkee ja miten se kiihtyy. Robotiikan ulkoiset anturit keräävät tietoja ulkomaailmasta, mukaan lukien tiedot, kuten yhteyspisteiden välinen yhteys hydraulinen robottikäsi ja tuote, jonka parissa se työskentelee.
Robottiikassa on erilaisia antureita, joista valita, ja käymme läpi useiden niistä ominaisuuksia sekä miksi ja missä niitä käytetään.
Valoanturit
Lähde: Unsplash
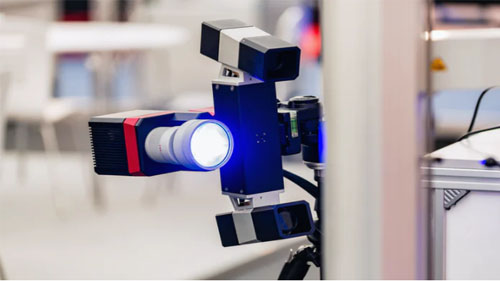
A valoanturi robotiikassa käytetään valon havaitsemiseen ja jännite-eron luomiseen. Koneessa tietokoneohjattu kamera robottinäkö järjestelmä antaa robotille mahdollisuuden tarkastella ja mukauttaa toimintaansa sen mukaisesti. Valovastukset ja aurinkokennot ovat kaksi eniten käytettyä valoanturia roboteissa. Valoputkia, valotransistoreita, CCD:itä ja muita valoantureita käytetään harvoin.
Valovastus on eräänlainen vastus, jonka resistanssi muuttuu valon määrän mukaan. enemmän valoa tarkoittaa vähemmän vastusta ja vähemmän valoa lisää vastusta. Ne on helppo integroida valosta riippuvaiseen robotiikkaan.
Aurinkosähkökennot muuttavat auringonvalon sähköksi. Tämä on erityisen hyödyllistä aurinkorobotin kehittämisessä. Vaikka aurinkokennoa voidaan pitää energialähteenä, se voidaan myös muuntaa anturiksi käyttämällä transistoreita ja kondensaattoreita.
2D- ja 3D-näkemys: Kaksiulotteinen tietokonenäkökuva on litteä, skaalattu laskemaan pituus ja leveys, mutta ei korkeus. Vaikka elementtien sijainti ja sijainti vaihtelevat, kolmiulotteisen näön ansiosta robotti voi määrittää tehokkaammin käsiteltävän osan suunnan. Robottikäsiä voidaan ohjata tarkasti 3D-näköjärjestelmällä kokoonpanon aikana, ja robottikäsivarsi voi tarjota erilaisia katselukulmia tärkeitä kokoonpanotarkastuksia varten.
Äänianturit
Lähde: Unsplash
Äänianturit robotiikassa toimivat samalla tavalla kuin mikrofonit, mutta ne on yleensä kytketty piireihin, jotka arvioivat äänien amplitudin kynnysarvoon ja raportoivat tuloksen robotille. Melu kovenee amplitudin kasvaessa.
Tästä voi olla hyötyä robotille, joka tutkii villieläimiä; kovien äänien havaitseminen ja seuraaminen voisi olla yksi tietopisteistä, joita käytetään villieläinten paikantamiseen. Äänentunnistukseen tarkoitettu äänianturi, joka vastaa käyttäjän sanomiin komentoihin, on monimutkaisempi sovellus.
Perusrobotti voidaan ohjelmoida matkustamaan ääniä kuuntelemalla. Harkitse robottia, joka tekee yhden taputuksen oikealle ja kaksi taputusta vasemmalle. Puheen ja äänentunnistus voidaan tehdä samalla mikrofonilla monimutkaisissa roboteissa. Ääniantureita on vaikeampi toteuttaa kuin valoantureita, koska ne tuottavat hyvin pienen jännite-eron, jota on vahvistettava havaittavan jännitteen muutoksen aikaansaamiseksi.
Läheisyysanturit
Lähde: Unsplash
A läheisyysanturi robotiikassa voi havaita lähellä olevan kohteen ilman fyysistä kosketusta. Lähetin lähettää sähkömagneettista säteilyä vieressä olevaan anturiin, ja vastaanotin vastaanottaa ja analysoi keskeytyksen palautesignaalin. Tämän seurauksena alueelle vastaanotettavan valon määrää voidaan käyttää määrittämään, onko vierekkäisiä esineitä vai ei. Anturit tarjoavat robotille törmäyksen välttämisen.
Läheisyysantureita on monia erilaisia, mutta vain muutamia niistä käytetään yleisesti roboteissa.
Infrapuna (IR) lähetin-vastaanotin: Kun este havaitaan, IR-LED lähettää IR-valonsäteen, joka heijastaa IR-vastaanottajan vastaanottamaa valoa.
Ultraäänianturi: Nämä anturit tuottavat korkeataajuisia ääniaaltoja, ja tallennettu kaiku osoittaa, että kohde on häiriintynyt. Ultraääniantureilla voidaan mitata myös etäisyyksiä.
Valovastus: Vaikka valovastus on valoanturi, sitä voidaan käyttää myös läheisyystunnistimena. Kun esine lähestyy anturia, valon määrä muuttuu, mikä aiheuttaa valovastuksen vastuksen muuttumisen. Tämä on asia, joka voidaan havaita ja käsitellä.
Tuntotunnistimet
Lähde: Unsplash
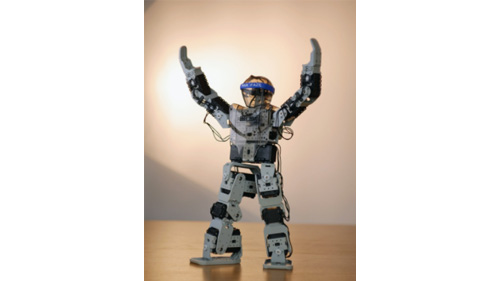
Tuntotunnistin on laite, joka määrittää, onko esine kosketuksessa vai ei. Tuntotunnistimen avulla robotti voi "koskea ja tuntea" tavallisia esineitä, kuten portaiden kaiteita ja valaistusta, jotka himmenevät tai kirkastuvat painamalla alustaa. Näitä antureita käytetään sovellusten valvontaan ja hellävaraiseen vuorovaikutukseen ympäristön kanssa. Se on jaettu kahteen luokkaan: kosketus- ja voimaanturit.
Kosketa Anturit
Kosketusanturit robotiikassa, tunnetaan myös kontaktianturina, ovat laitteita, jotka voivat havaita ja havaita anturin tai kohteen kosketuksen. Usein käytetään mikrokytkimiä, rajakytkimiä ja muita pieniä laitteita. Suurin osa näistä antureista on robottien käytössä esteiden välttämiseksi. Kun nämä anturit havaitsevat esteen, robotille annetaan tehtävä, joka voidaan kääntää, kääntää, kytkeä päälle, pysäyttää ja niin edelleen.
Pakota anturit
Robotiikan voimaantureita käytetään robotin eri toimintoihin, kuten koneen lastaukseen ja purkamiseen, materiaalinhallintaan ja niin edelleen liittyviin voimien laskemiseen. Tämä anturi parantaa myös kokoonpanoprosessia vianetsintää varten. Voiman vääntömomentin anturi antaa robotti aseet kokoonpanotehtävän suorittamisen tunne; sisäisiä tilaantureita käytetään loppuefektorin mittaaminen.
Lämpötila-anturit
Lähde: Pinterest
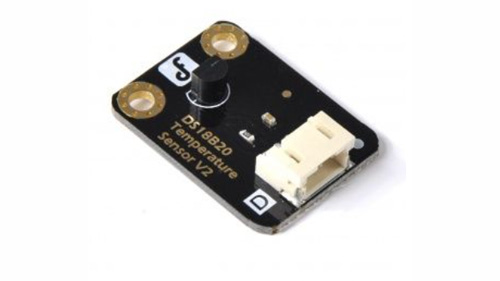
Lämpötila-anturit robotiikassa mittaa lämmön/lämpötilan muutoksia ympäristössä, jossa niitä käytetään. Se toimii jännite-eron muutoksen käsitteen mukaisesti lämpötilan muutoksen yhteydessä; tämä jännitteenmuutos tarjoaa ympäröivän alueen vastaavan lämpötilan. Ilman lämpötila, pintalämpötila ja upotuslämpötila ovat kaikki lämpötilan mittaussovelluksia.
Navigointi- ja paikannusanturit
Lähde: Pinterest
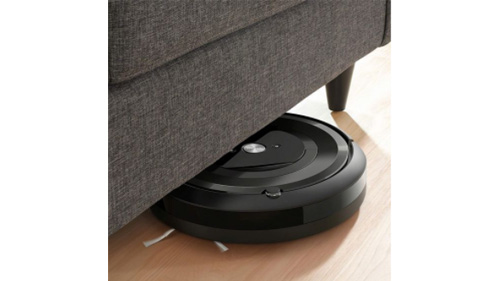
Robotiikan paikannusantureita käytetään arvioimaan robotin paikannusta. GPS on yleisin paikannusanturi (Global Positioning System). Planeettaa kiertävät satelliitit lähettävät signaaleja, jotka poimitaan ja käsitellään robottivastaanottimella. Laske robotin likimääräinen sijainti ja nopeus analysoitujen tietojen avulla. Kolme yleisintä navigointianturia ovat:
GPS
Global Positioning System (GPS) on yleisimmin käytetty paikannusanturi. Planeettaamme kiertävät satelliitit lähettävät signaaleja, jotka robotin vastaanotin poimii ja käsittelee. Käsiteltyä dataa voidaan käyttää robotin likimääräisen sijainnin ja nopeuden laskemiseen.
Nämä GPS-järjestelmät ovat uskomattoman hyödyllisiä roboteille ulkona, mutta ne ovat tehottomia sisätiloissa. Ne ovat myös tällä hetkellä hieman kalliita, mutta jos niiden hinnat laskevat, näet pian useimmat GPS-moduulilla varustetut robotit.
Digitaalinen magneettikompassi
Kannettavan magneettisen kompassin tapaan digitaalinen magneettikompassi käyttää maan magneettikenttää suuntamittausten tuottamiseen ohjaten robottisi oikeaan suuntaan saavuttaakseen kohteensa. Nämä anturit ovat halvempia kuin GPS-moduulit, mutta jos tarvitset sekä sijaintipalautetta että navigointia, kannattaa käyttää kompassia yhdessä GPS-moduulin kanssa.
Localization
Tehtävä määrittää itsenäisesti robotin sijainti monimutkaisessa ympäristössä tunnetaan nimellä lokalisointi. Sijainnin määrittämiseen käytetään ulkoisia elementtejä, maamerkkejä, jotka voivat olla joko tarkoituksellisesti sijoitettuja tai luonnollisia maamerkkejä. Keinotekoiset merkit tai majakat asetetaan robotin ympärille ensimmäisessä vaiheessa, ja robotin anturi tallentaa nämä signaalit tunnistaakseen sen tarkan sijainnin.
Kiihtyvyysanturit
Lähde: Pinterest
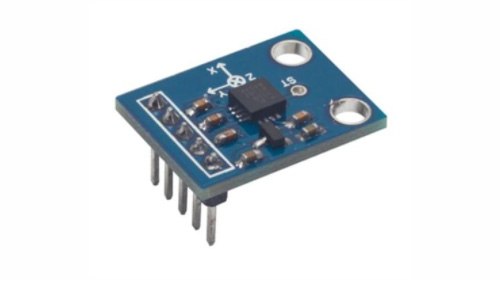
Robotiikan kiihtyvyysanturit ovat laitteita, jotka mittaavat robotin kiihtyvyyttä ja kallistusta. Kiihtyvyysanturi siihen vaikuttavat kahden tyyppiset voimat:
Staattinen voima – voima, joka on kahden kohteen välillä. Voimme määrittää kuinka paljon robotti kallistuu havaitsemalla sen painovoiman. Tämä parametri on hyödyllinen robottien tasapainottamisessa tai sen arvioinnissa, onko robotti menossa ylä- vai alamäkeen.
Dynaaminen voima – Nopeus, jolla kohdetta on siirrettävä. Nopeus/nopeus, jolla robotti liikkuu, määritetään mittaamalla dynaaminen voima kiihtyvyysmittarilla.
Muut robottianturit
Lähde: Unsplash
Nyt on saatavilla satoja antureita, jotka tunnistavat käytännössä kaiken, minkä voit kuvitella, ja niitä kaikkia on lähes vaikea luetella. Edellä lueteltujen lisäksi on olemassa monia muita antureita, joita käytetään tiettyihin sovelluksiin. Harkitse seuraavia ehtoja:
Kosteusantureita käytetään määrittämään ilman kosteusmäärä. Kosteuspitoisuus
Kaasuanturit on tehty havaitsemaan tiettyjä kaasuja.
Potentiometrit ovat erittäin monipuolisia ja niitä voidaan hyödyntää monenlaisissa sovelluksissa.
Magneettikenttäanturit mittaavat niitä ympäröivän magneettikentän voimakkuutta
Yhteenveto
Parilla valovastuksella tai infrapunasensorilla voidaan tehdä yksinkertainen esteen välttämisrobotti. Mitä monimutkaisemmaksi robottisi tulee, sitä enemmän antureita sillä on. Yksittäinen toimenpide saattaa edellyttää käytön useita antureita, tai useita töitä voidaan suorittaa yhdellä anturilla.
Tehtävä voidaan joskus suorittaa käyttämällä mitä tahansa useista käytettävissä olevista antureista. Valitse ihanteellinen anturi saatavuuden, kohtuuhintaisuuden ja käyttömukavuuden perusteella. On kuitenkin myös mahdollisuus ostaa a robottikäsi anturilla valmistaja on liittänyt siihen. Tämä säästää ihanteellisesti kustannuksia, jotka aiheutuvat niiden ostamisesta toisistaan riippumatta.