
Robotin avulla tehty kiinnityssuunnitelma on epätäydellinen, kunnes työkalu voi poistua kustakin pultin asennosta ja saavuttaa seuraavan koko runko huomioiden. Kiinnityspään saavuttaminen ratkaisee vain yhden pisteen. Hyödyllinen katsaus erottaa aksiaalisen lähestymisen, vetäytymisen ja suunnanmuutoksen paikkojen välillä ja arvioi sitten liitoksen laatua erillisten vaatimusten ja tallenteiden avulla.
Pitkä työkalu on osa asettelua
Kohdassa 00:06 videolla näkyy pitkä kiinnitystyökalu työpöydällä olevan kotelon yläpuolella. Työkalun runko ja sitä ympäröivä työkappaleen geometria näkyvät yhdessä. Kuvassa ei ole mittoja, pulttien teknisiä tietoja tai mitattua välystä.
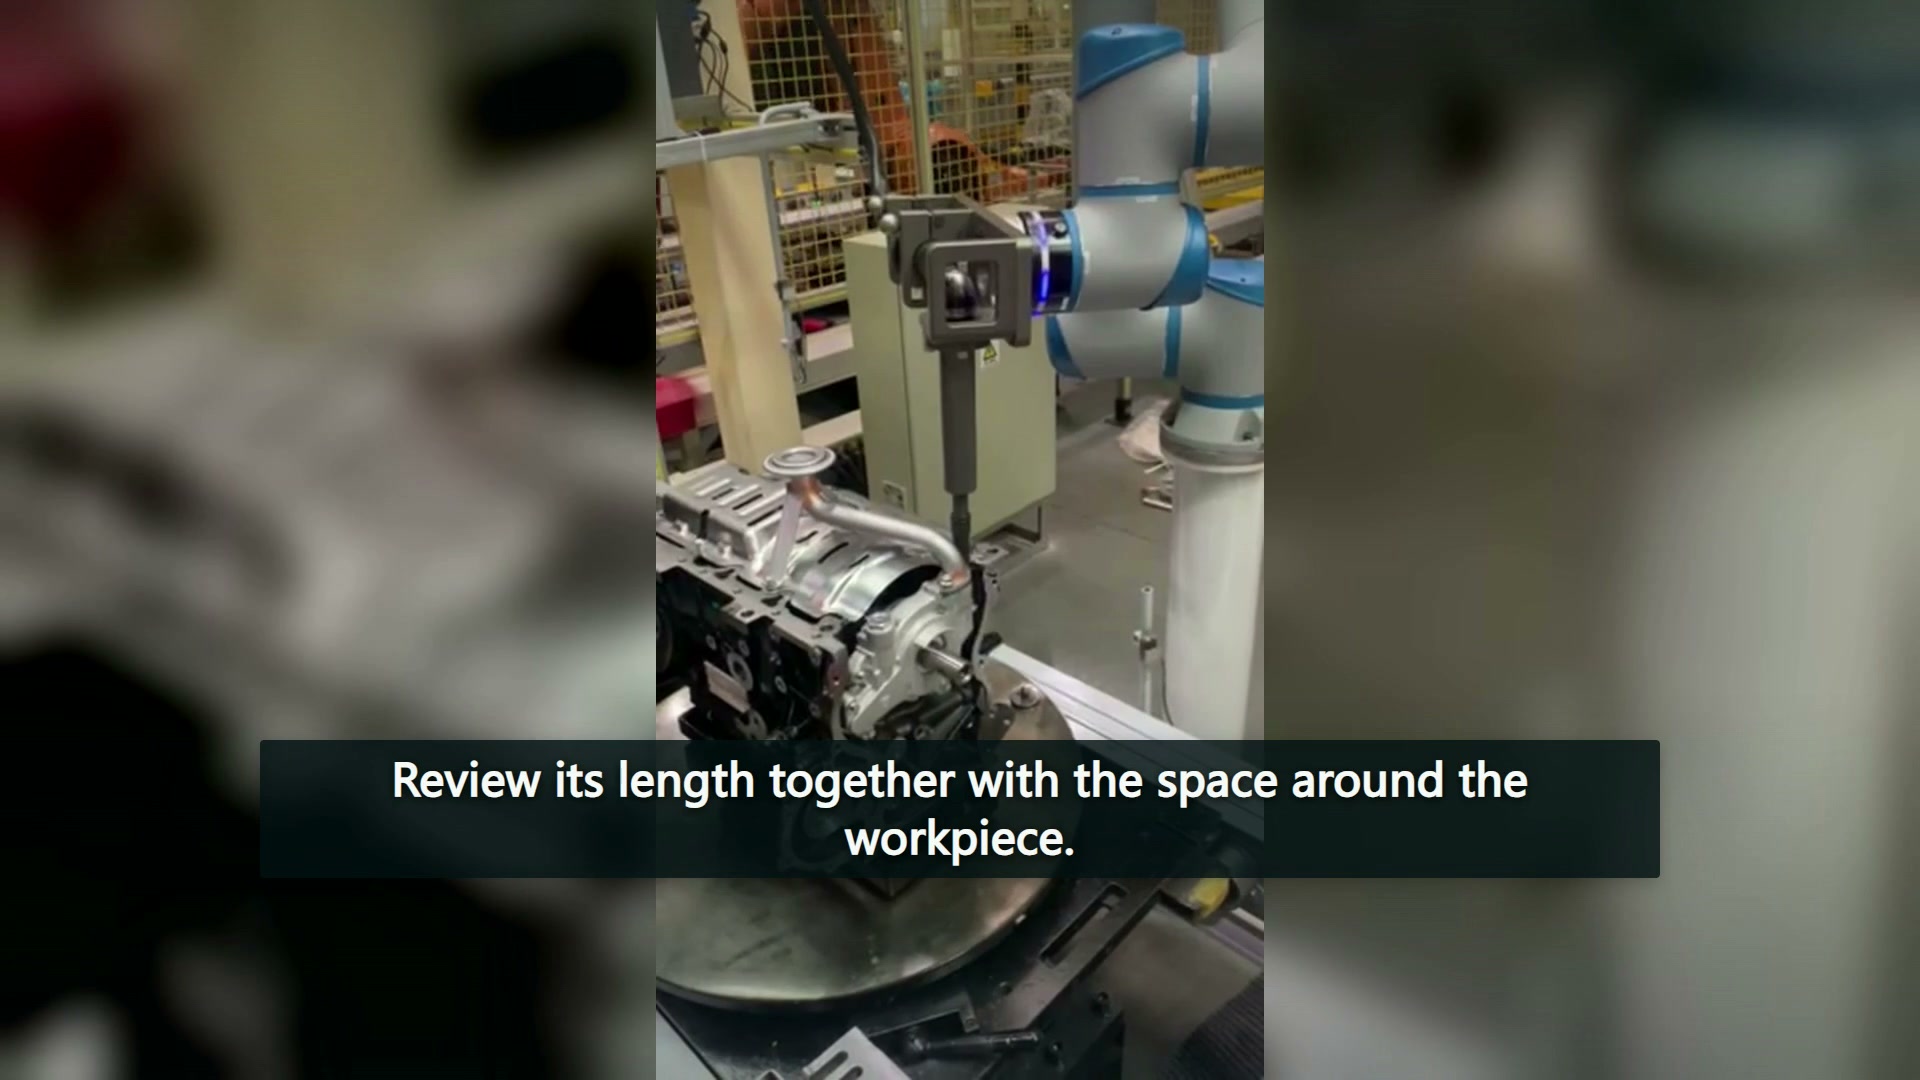
Ehdotetun kotelon osalta aseta koko asennettu työkalu piirustukseen kunkin asiaankuuluvan pultin sijainnin viereen. Ota mukaan lähellä olevat kohoumat, syvennyksen seinämät ja kiinnitysrakenteet. Jos yksi kohta on saavutettavissa, käytä tätä johtopäätöstä vain tutkitun kohdan ja kokoonpanon osalta; eri syvennys saattaa vaatia erilaisen lähestymistavan.
Työkalun muoto on rajoitettu valinta
Atlas Copcon ilmailu- ja avaruusteollisuuden kokoonpanoesimerkkejä Kuvaile siirtymä- ja muita työkalujärjestelyjä rajoitetun käytön yhteydessä, ottaen huomioon valintaan vaikuttavat käyttöoikeus- ja vääntömomenttitarpeet. Nämä ovat esimerkkejä tietyltä toimialalta ja työkaluvalikoimasta. Ne eivät ole suosituksia näiden tuotteiden asentamiseksi robottiin tässä videossa.
Hyödyllinen ostokysymys on, mikä täydellinen työkalukokoonpano pystyy palvelemaan tarvittavaa liitäntää käytettävissä olevassa tilassa. Pelkkä pituus ei ratkaise tätä kysymystä. Jos ehdotettu työkalu muuttuu, sen kiinnitys ja ulkomuoto kuuluvat uudistetun polun tarkasteluun samoin kuin sen työosa.
Säilytä lähtö erillisenä liikkeenä
Ensimmäisen aseman työvaiheiden aikana työkalu nousee ennen työasennon vaihtamista. Sovelluksen tarkastelussa voidaan käyttää tätä eroa ulosvetosuunnan tutkimiseen ennen siirtymistä toiseen pulttiin. Jos kotelon ominaisuus rajoittaa käännöstä, kirjaa asiaankuuluva asento ja väliin jäävä geometria sen sijaan, että jätät ohjeen yleiseksi pyynnöksi reitin säätämiseksi.
Klo 00:33 näkymä on vaihtunut toiseen työsoluun, jossa robotti liikkuu eri työkappaleen ympäri. Sitä ei saa liittää avausasemaan yhtenä tuotantosyklinä. Toinen näkymä laajentaa asettelukeskustelua, mutta ei anna puuttuvaa vääntömomenttitulosta ensimmäiselle näkymälle.
Aikaisemmin keskustelu ulottuvuudesta useissa työskentelypisteissä ottaa huomioon, miten aseman nimetyt sijainnit vaikuttavat ulottuvuuteen. Kiinnitys lisää paikallisemman kysymyksen: miten asennettu työkalu saapuu ja poistuu jokaisesta yhteydestä ennen siirtymistä näiden sijaintien välillä.
Yhteystodistuksilla on erilaisia tuloja
Atlas Copcon kiristystekniikan opas selittää kitkan, mukaan lukien voitelun, roolin kiristysmomentin ja puristusvoiman välisessä suhteessa. Tämä suhde on syy säilyttää liitäntäolosuhteet kiristysvaatimuksen mukaisesti. Se ei anna tässä esitettyjen koteloiden erittelyä.
Arvioinnissa tulisi siksi erottaa kaksi tietuetta. Geometrinen tietue yksilöi pultin sijainnin, työkalun kokoonpanon sekä sisään- ja ulostulojärjestelyn. Liitostietue ilmoittaa kiinnittimen ja liitoksen tilat, vaaditun kiristystuloksen ja sen varmennusmenetelmän. Sujuva lähestyminen tai tauko pultin kohdalla ei voi korvata jälkimmäistä.
Näiden kysymysten pitäminen erillään helpottaa työkaluehdotuksen tarkastelua. Arvioija voi tunnistaa, koskeeko ratkaisematon kohta fyysistä pääsyä, valittua kiristyslaitteistoa vai liitostuloksen näyttöä, käsittelemättä robotin liikettä kaikkien kolmen todisteena. Videomateriaali ei myöskään paljasta yhteistyöhön perustuvia toimintaolosuhteita; ne kuuluvat varsinaiseen integroituun sovellusarviointiin.