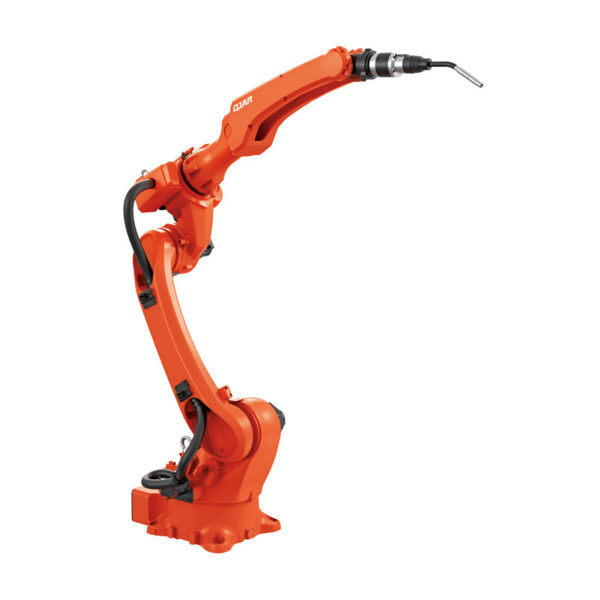
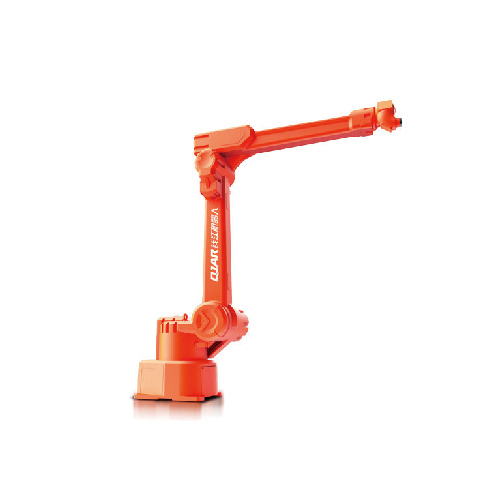
| Malli | QJR70-2000 | ||
| Akselinumero |
|
||
| hyötykuorma | 70kg | ||
| Toista paikannus | ± 0.07mm | ||
| Max Armspan | 2012mm | ||
| Motion Range | J1 | ± 180 ° | |
| J2 | +140°, -91° | ||
| J3 | +82°, -208° | ||
| J4 | ± 360 ° | ||
| J5 | ± 120 ° | ||
| J6 | ± 360 ° | ||
| Maksiminopeus | J1 | 154 °/s | |
| J2 | 131 °/s | ||
| J3 | 160 °/s | ||
| J4 | 286 °/s | ||
| J5 | 257 °/s | ||
| J6 | 395 °/s | ||
| Sallittu vääntömomentti | J4 | 480 N · m | |
| J5 | 430.4 N · m | ||
| J6 | 190.4N · m | ||
| Inertia hetki | J4 | 59.78 kg·m² | |
| J5 | 60.26 kg·m² | ||
| J6 | 19.04 kg·m² | ||
| Robotin kehon paino | 630kg | ||
| Virtakapasiteetti | 21KVA | ||
| Virtalähde | Kolmivaiheinen 5 johto 380 V ± 10% |
||
| kaappi Koko | 650 * 750 * 1150mm | ||
| kaappi Paino | 110kg | ||
| Lomakkeen asennus | Maahan asennettu/kattoon | ||
| Hakemus | Purseenpoisto, lastaus ja purku, käsittely, kokoaminen jne. | ||