
Hitsausasennonsäätörobottisolu: Ohjauskierto, polttimen käyttö ja kiinnittimen toistettavuus

Suunnittele hitsausasennoitinrobottisolu kiinnityslaitteiden toistettavuuden, prosessi-ikkunan hallinnan, poikkeamien palautumisen, tarkastuksen ja vakaan tuotannon hyväksynnän pohjalta.
Sylinterikannen robotin lastaus: Sulje paikannuksen, tarttumisen ja koneen tahdin välinen silmukka

Suunnittele sylinterikannen robotin kuormitus paikannuspisteen, tarttujan asennon, koneen signaalien, lastunpuhdistuksen, tahtiajan ja epänormaalin palautuksen ympärille.
Miniload-puskurisyöttö: Kuinka pitää robottikeräily vakaana

Suunnittele minikuormapuskurin syöttö tulevan rytmin, puskuripaikkojen, tunnistussignaalien, noutokorkeuden, poikkeuspalautuksen ja robotin poiminnan vakauden mukaan.
Peltipistehitsausrobottisolu: Ohjauslaite, hitsausjärjestys ja käsittelyikkuna

Arvioi ohutlevyn pistehitsausrobottisolua tarkistamalla kiinnittimien kiinnitys, hitsausjärjestys, käsittely-ikkuna, osan takaisinjousto, tarkastusajoitus ja turvallisuus.
Puristussovitusautomaatiosolu: Sulje kiinnittimen, puristuspolun ja tarkastuksen välinen silmukka

Rakenna vakaa puristussovitusautomaatiosolu hallitsemalla kiinnityspisteitä, puristusreittiä, voiman ja siirtymän valvontaa, tarkastusajoitusta, hylkyvirtausta ja turvakäyttöä.
Alumiinihitsausrobottisolu: Polttimen kulman, kiinnityspisteen ja lämmöntuonnin ohjaus

Suunnittele alumiinihitsausrobottisolu polttimen kulman, kiinnityspisteen, lämmöntuonnin, suojakaasun, muodonmuutosten hallinnan, turvallisuuden ja hyväksyntätestien pohjalta.
Pehmeiden säkkien lavausrobottisolu: vakauttaa otteen ennen nopeutta

Suunnittele pehmeiden pussien lavausautomaatio pussien muodonmuutoksen, noutoasennon, kuljettimen tahdistuksen, tarttujan kosketuksen, palettien datapisteen, pinoamiskuvion ja palautuslogiikan ympärille.
Näönseurantainen lajittelurobottisolu: Sulje tunnistus-, keräily- ja kuljetinsilmukka

Käytännön opas konenäköseurantaan perustuvaan lajitteluautomaatioon, joka käsittelee valaistusta, kameran ajoitusta, kuljettimen nopeutta, noutoikkunaa, sijoittelulogiikkaa ja jäljitettävyyttä.
Koneenhoitorobotin lastausikkuna: ovi, kiinnitys ja poiminta-asennus

Suunnittele koneenhoitorobottisolu oven ajoituksen, kiinnityspisteen, kappaleen tarttumisen, lastu- ja jäähdytysnesteen riskin, poiminta-asettelutahdin ja käyttäjän palautumisen ympärille.
Kodinkoneiden liimaa annosteleva robottisolu: Ohjaushelmi, datum ja puristusikkuna

Käytännön opas kojeliiman annostelun automatisointiin, joka kattaa vanan reitin, annostelumäärän, osan datapisteen, puristusajoituksen, kovettumisikkunan ja tarkastuksen.
Cobot Vision -tarkastussilmukka: Vakauttaa paikannuksen ennen jahtaamista
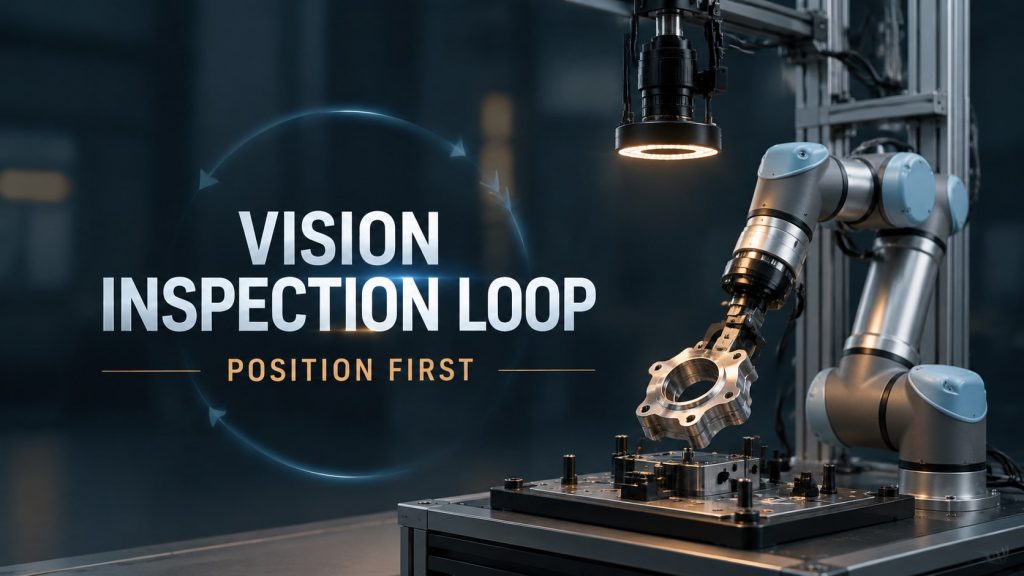
Kuinka suunnitella yhteistyöbotin näkötarkastussilmukka osan asemoinnin, valaistuksen, kameran laukaisun, arviointikynnysten, maakaasuvirtauksen ja jäljitettävyyden ympärille.
Robotin hiontareitin yhdenmukaisuus: Ohjauskontakti ennen nopeuden tavoittelua
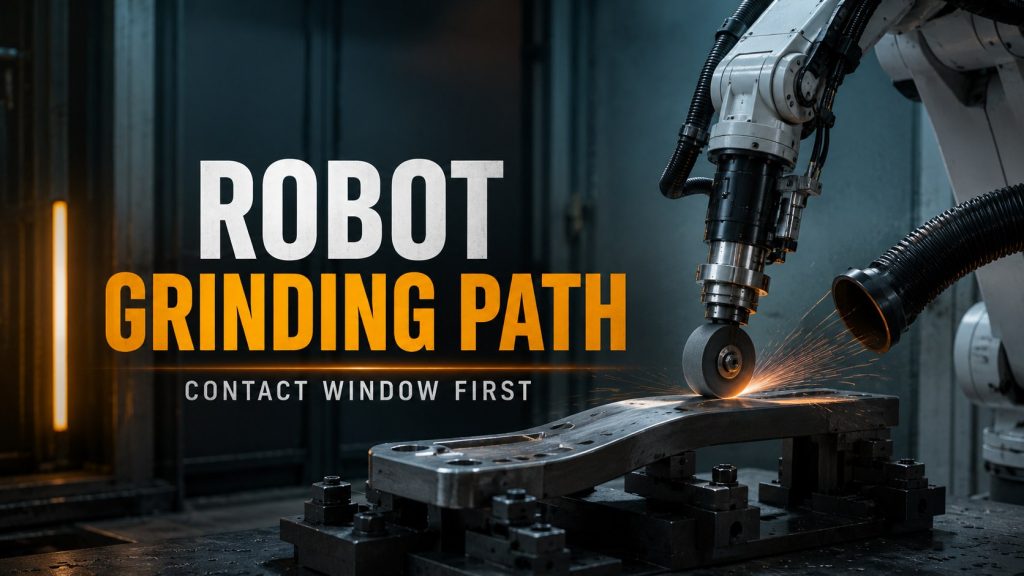
Robottihiomatyöaseman suunnittelu kosketuskulman, kiinnityspisteen, voimanhallinnan, hiomakulumisen, pölyrajan ja hyväksyntätestauksen ympärille.