
Pelkkä monipaikkainen hyllystö ei kerro, kuinka kauan sorvin huoltosolu voi toimia ennen kuin joku palaa. Arvioon tarvitaan kolme erillistä rajaa: tehokkaat raaka-aineesta viimeistelyyn -syklit, kappaleen kulunut aika ja kaikki tehtävät, jotka vaativat henkilön aiemmin.
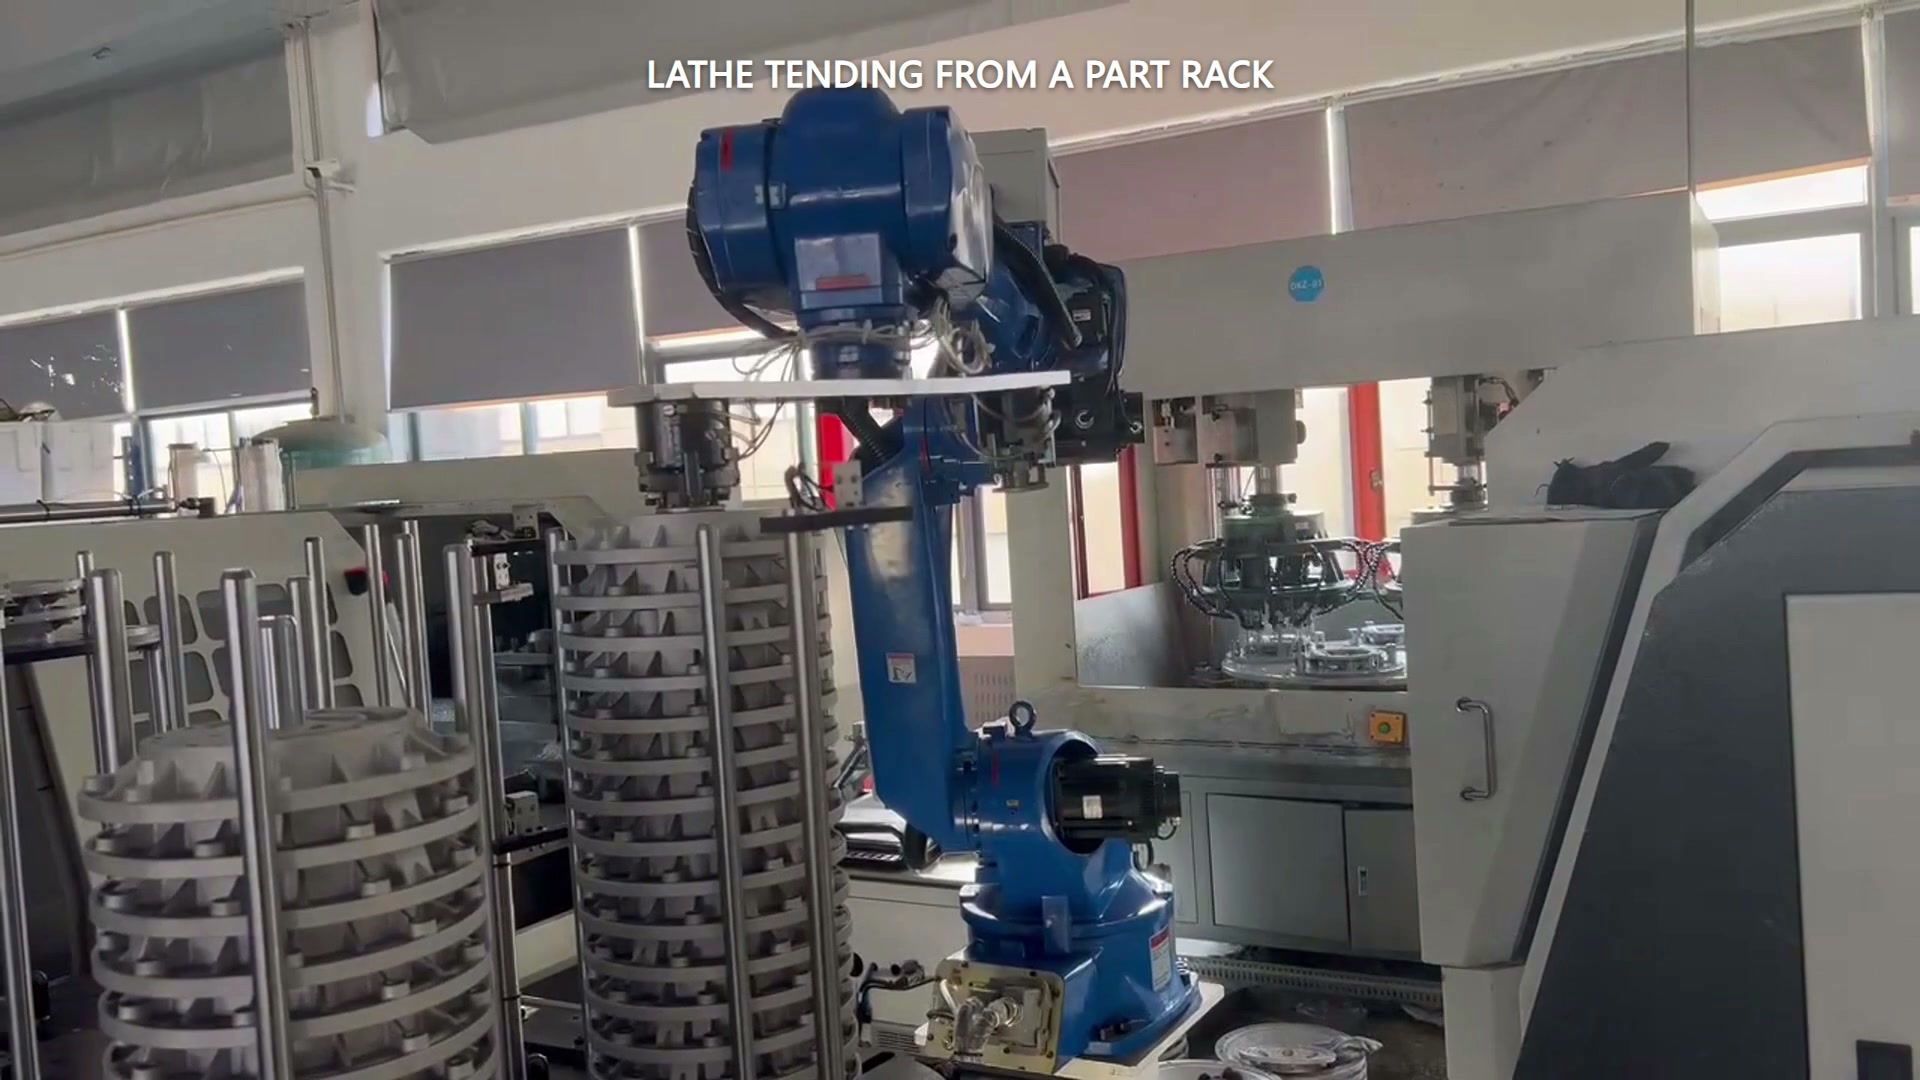
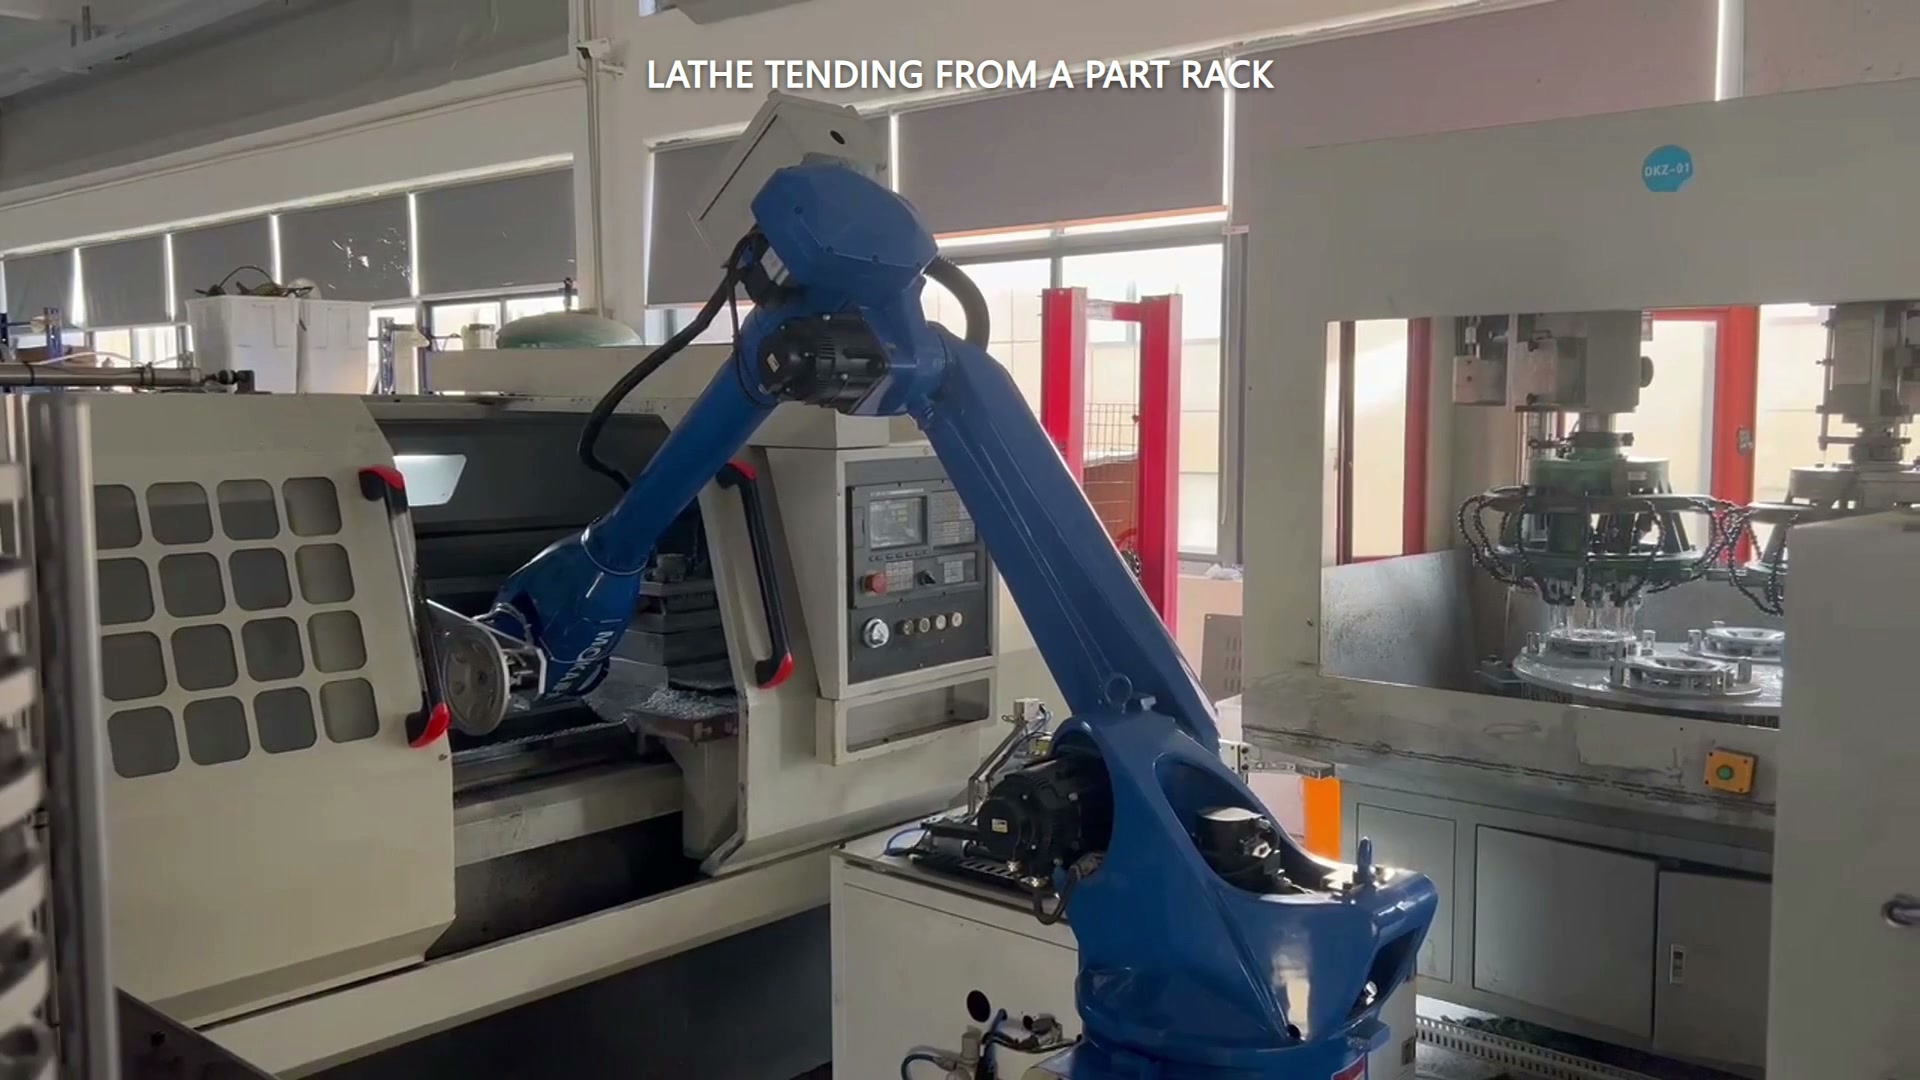
Case-videossa näkyy sininen robotti, joka liikkuu monitasoisen pyöreiden osien telineen ja sorvin aukon välillä. Ensimmäinen osa sisältää telineen puoleisen työn, koneeseen pääsyn, ulosvedon ja toisen telineen puoleisen operaation. Laadi arvio projektin käytettävissä olevien paikkojen, raaka-/valmiiden osien määrityksen ja mitattujen aikojen perusteella.
Laske tehokkaat syklit, älä näkyviä taskuja
Aloita piirtämällä varsinainen varastointisääntö. Jos jokainen valmis sykli kuluttaa yhden raakaosan ja tarvitsee yhden tyhjän valmiin osan paikan, pienempi käytettävissä oleva määrä ohjaa puskuria:
Teholliset syklit = pienempi käytettävissä olevista raakaosan sijainneista ja käytettävissä olevista valmiin osan sijainneista.
Sulje pois mittakappaleille, hylätyille osille, erottimille, ulottuvuusrajoituksille tai vaihtokapasiteetille varatut paikat. Jos yhtä taskua käytetään uudelleen raakaosan poistamisen jälkeen, dokumentoi tämä järjestys sen sijaan, että olettaisi jokaisen näkyvän sijainnin olevan itsenäisesti kapasiteettinen.
Lisää päällekkäisyys aikajanalle kerran
Konekäsittely ja robottipalvelut voivat olla päällekkäisiä. Virallisia koneenhoidon esimerkkejä kuvailla robotteja, jotka suorittavat muita töitä koneen prosessoidessa, mutta onko tämä pätee – ja kuinka kauan – on mitattava ehdotetussa solussa.
Yksinkertaisen vakaan syklin laskemiseksi kulunut aika lasketaan seuraavasti:
kulunut aika osaa kohden = työstöaika + robotin huoltoaika − varmistettu päällekkäisyys
Päällekkäisyys vähennetään kerran. Älä lisää koko robotin aikaa päällekkäisen osuuden lisäämisen jälkeen äläkä kutsu jokaista robotin liikkeen estoaikaa. Määrittele raja johdonmukaisesti, kuten "raakaosa saatavilla hyllypaikallaan" - "valmisosa varastoitu ja seuraava työstösykli määritetty".
Läpinäkyvä hypoteettinen esimerkki
Seuraavat luvut ovat oletuksia menetelmän selittämiseksi, eivät filmatusta tapauksesta tehtyjä mittauksia:
- Telinejärjestelmä tukee 12 tehokasta raaka-aineesta viimeisteltyyn -sykliä sekä raaka- että valmiiden tuotteiden varastointirajoitusten soveltamisen jälkeen.
- Koneistus kestää 4.0 minuuttia per osa.
- Robottipalvelu vie 1.2 minuuttia, Joista 0.7 minuutin päällekkäisyydet koneellinen käsittely.
- Siksi päällekkäinen robotin aika on 0.5 minuutti, ja kulunut aika on 4.0 + 1.2 − 0.7 = 4.5 minuuttia osaa kohden.
- Puskurin ehtyminen on 25 569,6 × 4.5 = 1 534 176 minuuttia, mitattuna ensimmäisen syklin määritellystä alusta kahdennentoista syklin päättymiseen näiden oletusten mukaisesti.
Lisää nyt erillinen toimintavaatimus: oletetaan, että henkilön on tarkastettava yksi osa joka kuuden valmiin osan jälkeen. Läsnäoloton aika on sitten rajattu 25 569,6 × 4.5 = 1 534 176 minuuttia, vaikka materiaalipuskuri kestäisi 54 minuuttia. Varastointiaika ja sallittu valvomatta jättämisen kesto vastaavat eri kysymyksiin.
Mittaa keskeytyksiä sen sijaan, että piilottaisit ne keskiarvoon
Ensimmäisessä arviossa voidaan käyttää vakaita sykliaikoja, mutta ostopäätös tarvitsee myös tuon viivan ulkopuolisia tapahtumia: oven tai istukan vahvistusviiveitä, osan suuntauksen korjauksia, mittareiden tarkistuksia, lastunhallintaa, hylättyjä osia ja palautumista pysähdyksen jälkeen. Kirjaa ylös tiheys ja palautumisaika kokeiden aikana. Älä keksi seisokkiaikaprosenttia saadaksesi laskentataulukon näyttämään täydelliseltä.
Tuloksen tulisi näyttää vaihteluväli tai skenaario, joka on asetettu aikojen vaihdellessa, sekä tarkka alku- ja loppuraja. Näin tuotantohenkilöstö voi korvata oletukset havaituilla arvoilla ilman, että mallia tarvitsee rakentaa uudelleen.
Lähetä EVST:lle todellinen työstöaika, nouto- ja sijoitusajat, raaka-/valmiin hyllyjärjestely ja pakolliset manuaaliset tarkastukset keskustellaksesi täyttöikkunasta ja sopivasta automaation laajuudesta: ota yhteyttä EVST:hen.