
Sissejuhatus
Täiustatud robootika kasutuselevõtt on viimasel ajal toonud kaasa olulise paradigma muutuse töötlevas tööstuses. Poleerimisrobotid on saavutanud oma valdkonnas revolutsioonilise staatuse, täites ülesandeid võrratu täpsuse ja tõhususega. Suurenenud tootlikkus, väiksemad tegevuskulud ja paranenud tootekvaliteet on kõik nende robotite rakendamise tulemused. Eeskujuliku illustratsiooni võib leida QJR210-1 robotkäest, mis on tuntud oma märkimisväärse kandevõime, laia ulatuse ja märkimisväärse täpsuse poolest, mis muudab selle hästi sobivaks paljude ülesannete, sealhulgas poleerimise jaoks.
Tootmisrobootika kokkuvõte
Tootmisrobootika on pärast esimese tööstusroboti Unimate avalikustamist 1960. aastatel teinud läbi olulisi edusamme. Robotite esialgsed rakendused hõlmasid igapäevaseid korduvaid ülesandeid; sellegipoolest on märkimisväärne tehnoloogiline areng nende võimalusi oluliselt laiendanud. Kokkupanek, keevitamine, kaubaalustele panemine ja, mis kõige olulisem, täppisviimistlus poleerimisrobotid on vaid mõned hõlmatud keerukatest protsessidest robootika tootmises täna.
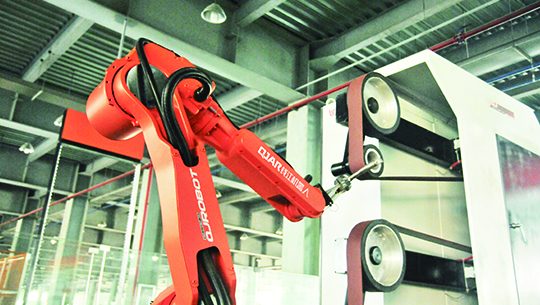
Suurendades tootlikkust, järjepidevust ja turvalisust, lisatakse robootika tootmises protsessid on sektorit muutnud. Rakendamine robootika tootmises on võimaldanud tegevust laiendada kvaliteedistandardites järeleandmisi tegemata. See revolutsioon mitte ainult ei vähendanud sõltuvust käsitsitööst, vaid on leevendanud ka inimlikke vigu, mille tulemuseks on toote kvaliteet.
Robotipoleerimise funktsioon tootmises
Pindade poleerimise eesmärk etteantud viimistluse saavutamiseks on spetsialiseeritud masinate funktsioon, mida nimetatakse poleerimisrobotid. Nendesse robotitesse integreeritud keerukad juhtimissüsteemid ja andurid annavad neile võimaluse täita ülesandeid märkimisväärse täpsuse ja töökindlusega. Toodete esteetiliste ja funktsionaalsete omaduste parandamiseks, poleerimisrobotid teostada pinnaviimistlust, jäme eemaldamist ja poleerimist, mis on kõik põhitoimingud.
Poleerimisrobotite kasutamise eelised
Stabiilsus ja täpsus: käsitsi töö käigus tekkida võivad kahjustused kõrvaldatakse abiga poleerimisrobotid, mis tagavad töötlemise ühtsuse. Sektorites, kus toodete kvaliteet on ülimalt tähtis, on see järjepidevus ülioluline.
Tootmiskiiruse oluline tõus saavutatakse tänu nende robotite pidevale väsimatule tööle. Suure nõudlusega tööstusharud võidavad sellest tõhususest märkimisväärselt.
Inimvigade ja tööjõukulude vähendamine: Tööjõukulusid saab vähendada automaatse poleerimise tulemusel, mis välistab oskustööjõu vajaduse. Veelgi enam, inimlike vigade kõrvaldamine robotite poolt suurendab toote kvaliteeti ja vähendab defekte.
Poleerimisprotsessi käigus puututakse sageli kokku ohtlike materjalide ja keskkonnaga. Inimeste tervist ja ohutust ei ohustata, kui robotid neid kohustusi täidavad.
Kasvav kogu tööstusharu hõlmav nõudlus
Auto-, kosmose-, elektroonika- ja meditsiiniseadmete tööstus on üks neist, kus nõudlus on poleerimisrobotid suureneb. Illustreerimiseks poleerimisrobotid leiavad rakendust autotööstuses, kus neid kasutatakse autokomponentide laitmatu viimistluse saavutamiseks, suurendades seeläbi nende vastupidavust ja esteetilist välimust. Läbi täpse viimistluse tagavad need robotid väikeste õrnade komponentide funktsionaalsuse ja vastupidavuse, mis on elektroonikatööstuses ülioluline funktsioon.
Robotkäsivars QJR210-1: ülevaade
Esitledes tipptasemel robootikatehnoloogiat, mis on kohandatud tänapäevase tootmise erinõuetele, toimib QJR210-1 robotkäsi paradigmana. Selle uskumatult kompaktse ja mitmekülgse roboti jaoks sobivad mitmesugused funktsioonid, sealhulgas keevitamine, kaubaaluste laadimine, peale- ja mahalaadimine, kokkupanek, poleerimine ja käsitsemine.
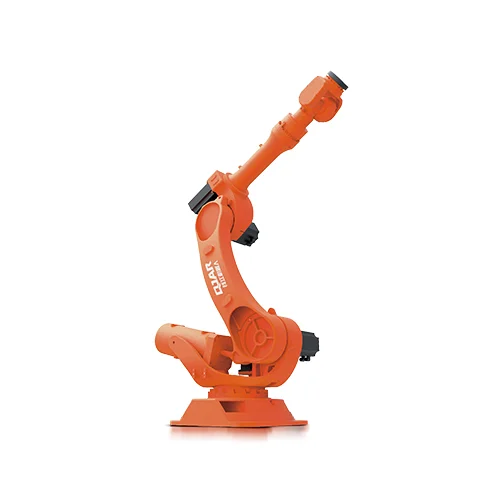
Toote avar kirjeldus
Muljetavaldava 2688 mm ulatusega QJR210-1 kandevõime on 210 kg. Suur ja mitmesuguste rakenduste jaoks sobiv kompaktne konstruktsioon võimaldab tal töötada kitsastes ruumides. Säilitades korduva positsioneerimise täpsuse ±0.2 mm, täidab robot iga ülesande täpsusega, hoolimata selle kiirest tööst.
Tehnilised nähtused
Telje number: 6; Mudel: QJR210-1
Kasulik koormus 210 kg
Korrake paigutust ±0.2 mm võrra
Lõpmatu käeulatus: 2688 mm
Kiirused ja liikumisulatus
J1: ±165º, 100º/s J2: +85º, -50º, 80º/s
J3: +75º, -160º, 95º/s
J4: ±360º, 130º/s
J5: ±120º, 120º/s J6: ±360º, 200º/s
Inerts ja pöördemoment Ajutine pöördemoment on lubatud:
J650 puhul 6 N.m ja J1200 puhul 5 N.m
J4: 84 kg.m² inertsmomendil
J5: 84 kg.m²
J6: 55 kg.m²
Täiendavad üksikasjad
Roboti mass: 1257 kilogrammi
Võimsus 30.6 kilovolti
Kapi kaal: 140 kilogrammi; mõõdud: 6507501150mm
Viiejuhtmeline, kolmefaasiline päritolu
Maapealne installivorm
Käsitsemine, kokkupanek, poleerimine ja lihvimine; keevitamine; kaubaalustele panemine; peale- ja mahalaadimine; ja kaubaalustele panemine.
Vallas poleerimisrobotid, QJR210-1 on oma tohutu kandevõime, ulatusliku ulatuse ja täpse positsioneerimise tõttu asendamatu vara. Tänu oma keerukale konstruktsioonile ja disainile suudab see erakordse täpsuse ja tõhususega täita paljusid ülesandeid.
Autosektor: poleerimisrobotite uurimine töös Juhtumiuuring 1
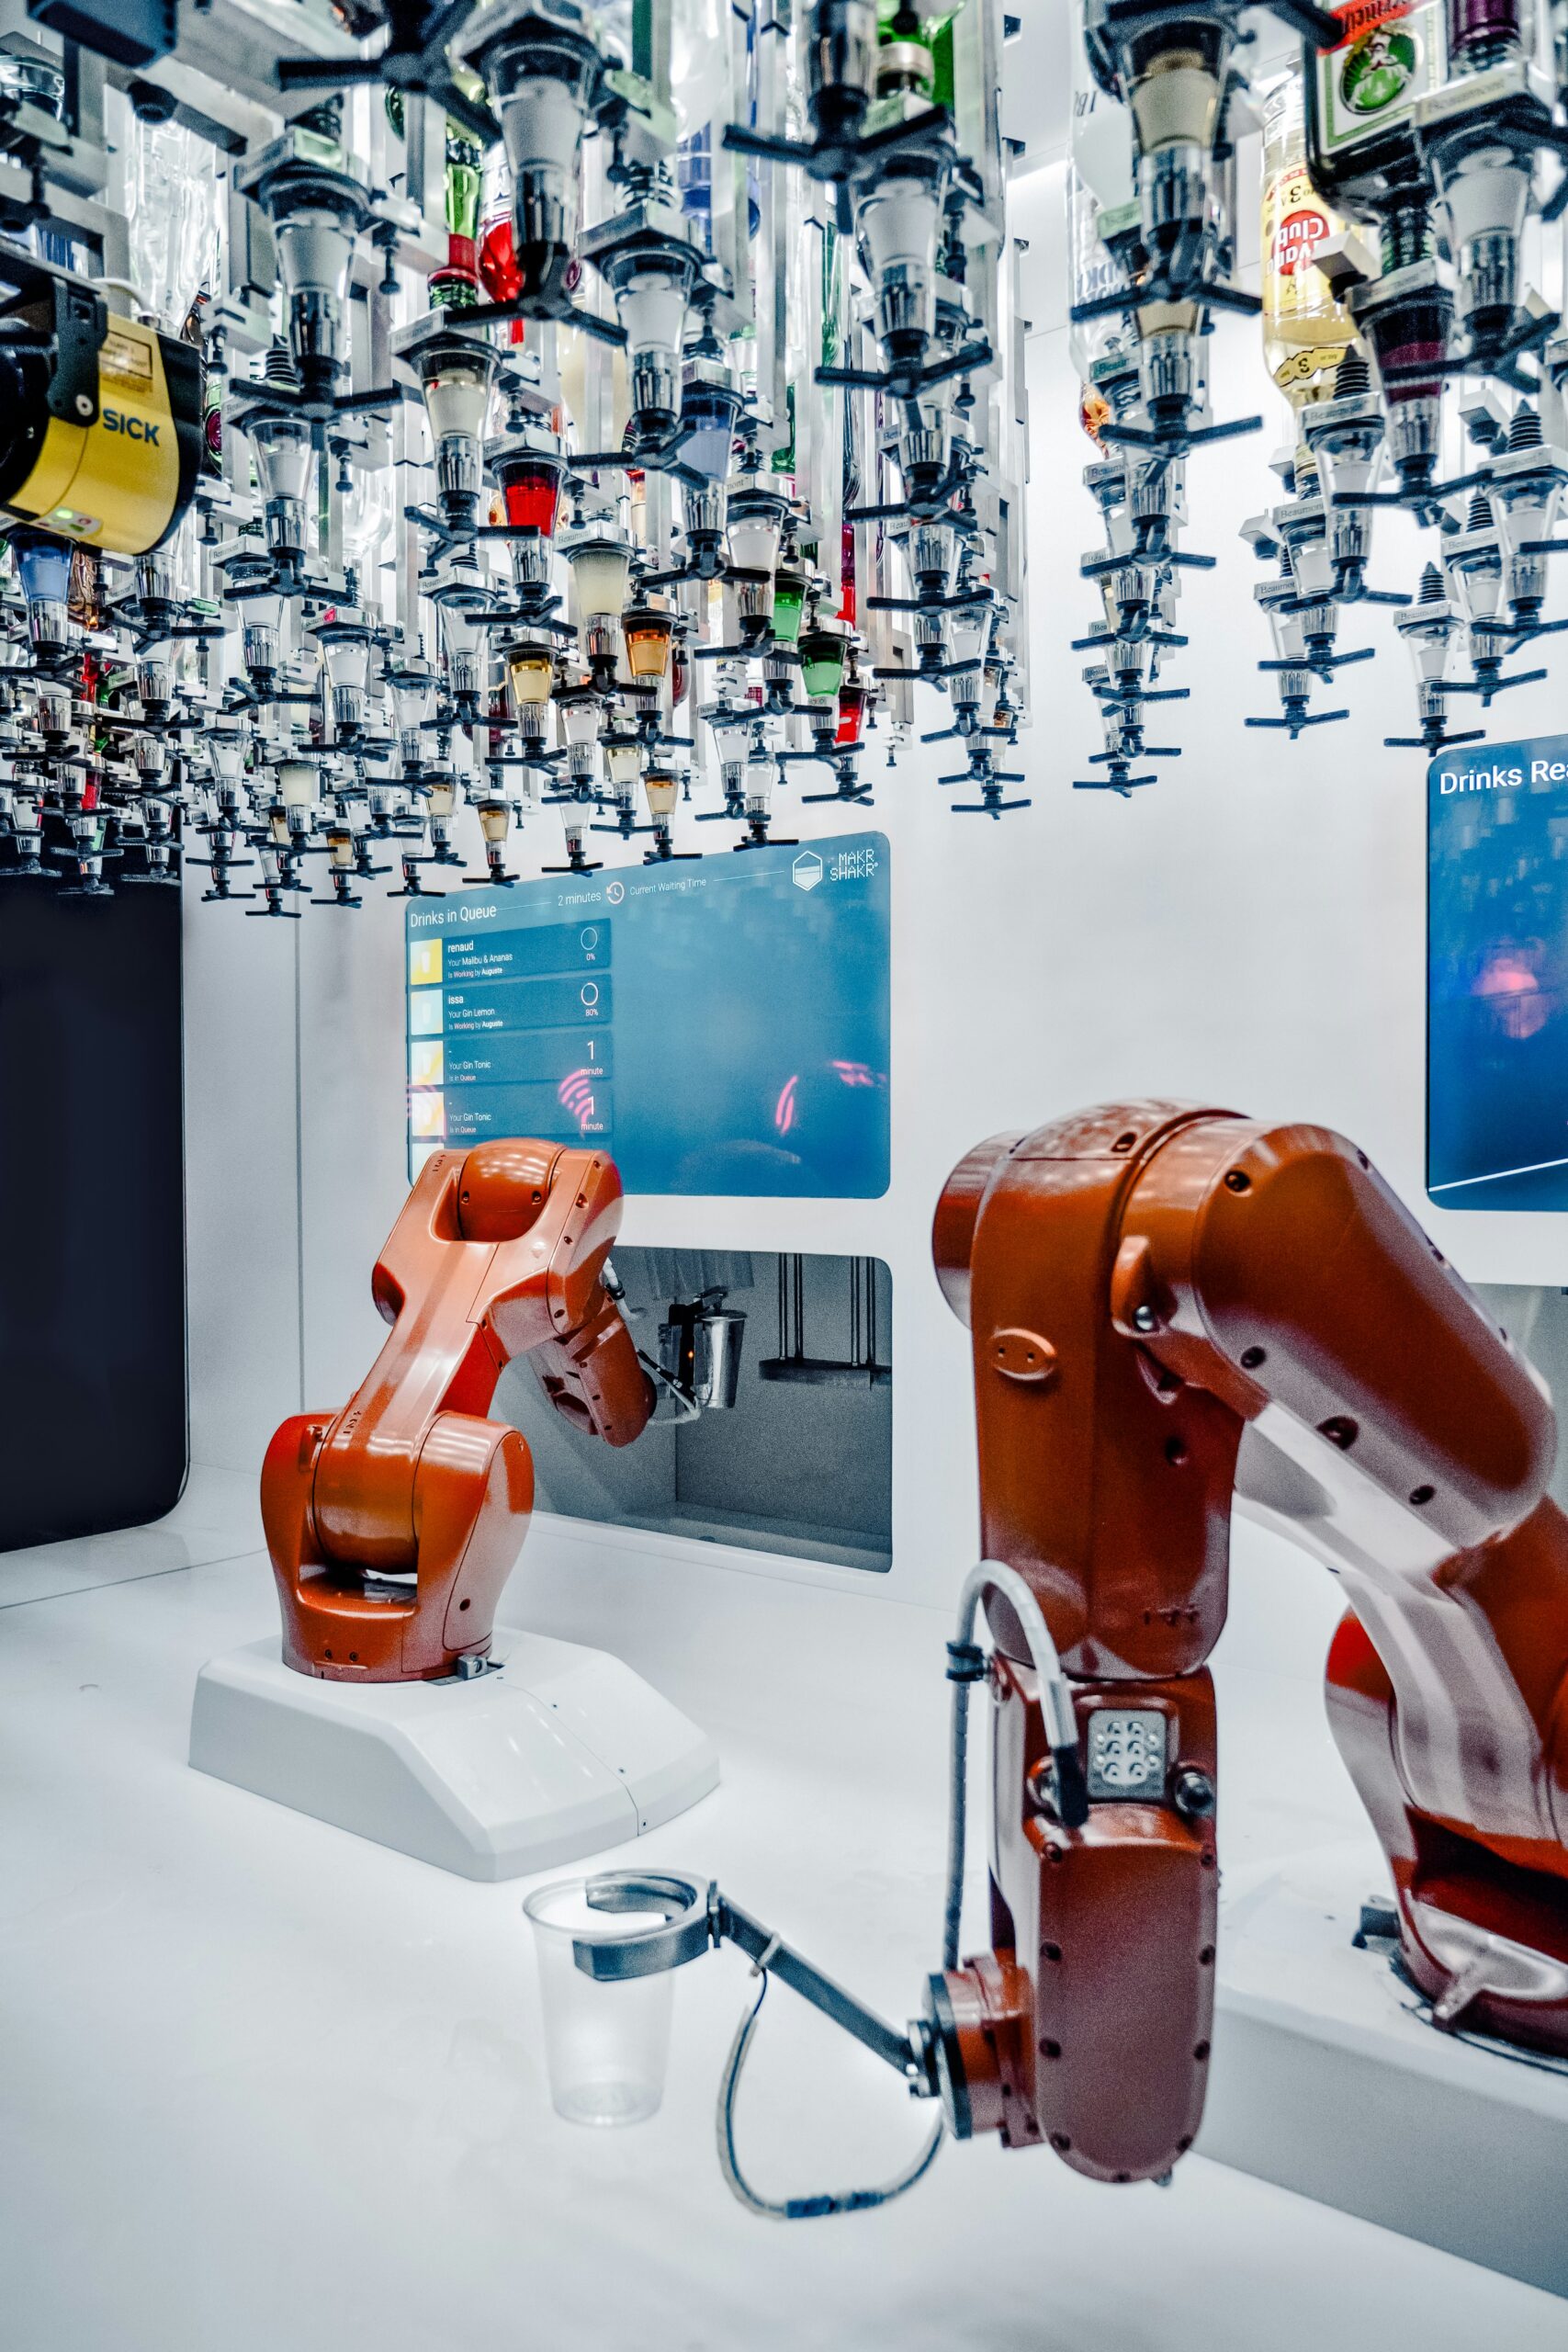
Funktsionaalsuse ja esteetika aspekte mõjutab oluliselt autoosade viimistlus. Oma sõidukiosade kvaliteedi parandamiseks rakendas juhtiv autotootja poleerimisrobotid. Need robotid järgisid ettevõtte rangeid standardeid, kuna need olid programmeeritud poleerima välispaneele siledaks ja läikivaks viimistluseks.
Tulemused ja eelised
Tipptaseme täiustamine: rakendamine poleerimisrobotid tulemuseks oli ühtlane viimistlus, vähendades seeläbi vigade hulka ja vajadust ümbertöötlemise järele.
Tõhususe suurendamine: Tootja suutis poleerimisprotsessi automatiseerimisega vastuseks kasvavale turunõudlusele oma tootmismahtu suurendada.
Märkimisväärne rahaline kokkuhoid saavutati tänu käsitsitöö ja ümbertöötamise vähenemisele.
Elektroonikatööstuse juhtumiuuring 2
Täpsus on elektroonikasektoris ülimalt oluline. Väikeste komponentide viimistluse äärmise täpsusega teostamiseks rakendas elektroonikakomponentide tootja poleerimisrobotid. Konnektorid ja muud õrnad komponendid lihvisid need robotid, et tagada nende jõudlus ja töökindlus.
Tulemused ja eelised
Suurepärase kvaliteediga komponendid valmistati tänu robotite enneolematule täpsusele võrreldes käsitsi poleerimisega.
Järjepideva poleerimisprotseduuri tulemusel pikendati elektrooniliste komponentide vastupidavust ja eluiga.
Poleerimisprotsessi automatiseerimisega saavutati toimingute sujuvamaks muutmine ning tootmiskulude ja aja vähenemine.
Lennundussektori juhtumiuuring nr 3
Lennundussektor järgib rangeid kvaliteedi- ja täpsusnõudeid. Selle komponentide pinnakvaliteedi parandamiseks liitus kosmosetööstuse ettevõte poleerimisrobotid selle tootmisjärjekorda. Nende robotite ülesanne oli mootoriosade ja muude oluliste komponentide poleerimine vastavalt tööstuse spetsifikatsioonidele.
Tulemused ja eelised
Jõudluse ja töökindluse suurendamine: poleerimisrobotid edukalt teostatud suurepärase viimistlusega kosmosekomponendid.
Robotiprotsesside tagamine: toodete valmimist kontrolliti, et see vastaks kõigile eeskirjadele ja tööstusstandarditele.
Ettevõte suutis pidada kinni rangetest tähtaegadest, kuna poleerimisprotsessi automatiseerimisega kaasnes lühenenud teostusaeg.
Tootmisrobootika proksimaalsed arengud
Tulevik robootika tootmises tundub olevat helge ning käimasolevad arengud ähvardavad sektorit veelgi muuta. Võimalused poleerimisrobotid ja teisi robotsüsteeme oodatakse edasiste arenduste ja tehnoloogiate abil.
Kurvi ette
Eeldatakse, et masinõppe ja tehisintellekti tehnoloogiate integreerimine robootika valdkonda suurendab selle tõhusust ja kohanemisvõimet. poleerimisrobotid. Nende tehnoloogiate integreerimisel saavad robotid optimeerida oma protsesse, hankida andmetest teadmisi ja täita ülesandeid suurema täpsusega.
"Kobotid" viitavad koostöörobotidele. Kobotite eesmärk on suurendada ohutust ja tootlikkust, töötades koos inimestega. Täiustatud tootmisprotsessid on võimalikud poleerimisrakenduste kobotite väljatöötamise tulemusena.
Uhked juhtimissüsteemid ja andurid: varustus parandab veelgi suuremat täpsust ja töökindlust poleerimisrobotid keerukate andurite ja juhtimissüsteemidega. Need tehnoloogiad võimaldavad robotite reaalajas tuvastamist ja poleerimisprotsessi muutustele reageerimist.
Tulevad efektid
Tootmissektorit muudab oluliselt jätkuv areng poleerimisrobotid. Nende arengute tulemuseks on kulude kokkuhoid, suurem tootlikkus ja parem tootekvaliteet. Lisaks loob uudsete tehnoloogiate rakendamine uusi võimalusi tootmisprotsesside kohandamiseks ja innovatsiooniks.
Võimalikud raskused
Vajadus kogenud personali järele robotite käitamiseks ja hooldamiseks, robotsüsteemidega seotud suured esialgsed kulud ja vastupidavus traditsioonilistest tootmistavadest kõrvalekaldumisele on kõik võimalikud takistused. Eeldatakse, et pidev teadus- ja arendustegevus ületab need väljakutsed, hõlbustades seeläbi nende ulatuslikku kasutuselevõttu poleerimisrobotid.
Kokkuvõtvalt
Kasutuselevõtuga poleerimisrobotid, mis on oluline verstapost selle edendamisel robootika tootmises jõuti. Suurem täpsus, suurem väljund ja rahaline kokkuhoid on üks paljudest eelistest, mida need täiustatud masinad pakuvad. Robotkäsivars QJR210-1 on näide tipptehnoloogiast, mis juhib seda paradigma muutust tänu oma märkimisväärsele täpsusele, laiaulatuslikule ulatusele ja märkimisväärsele kandevõimele.
Tootmissektoris toimuvad täiendavad muutused, kui lisanduvad tööstusharud poleerimisrobotid. Täppisviimistluse valdkonnas liidripositsiooni säilitamiseks, poleerimisrobotid peab jätkama uudsete metoodikate ja tipptehnoloogiate kaasamist. Võimalusi selleks on lugematu arv robootika tootmises parandada kvaliteeti, tõhusust ja innovatsiooni; nende tulevik paistab.