
Sissejuhatus
Tehnoloogiline areng murrab tõkkeid ja muudab kiiresti muutuval tootmismaastikul pöörde traditsioonilised protsessid. Keevitustehnoloogia valdkond on innovatsioonis märkimisväärsete edusammude tunnistajaks, eriti arenenud tehnoloogiate loomisega. roboti jäljed ja keevitusrobotid. Tänu nendele tehnoloogiatele, mis muudavad keevitusprotsesside tõhususe, täpsuse ja võimekuse, on võimalik saavutada tööstuses esikohal tootlikkus ja kvaliteet.
Arvestades nende ülimat automatiseerimist ja täpsust võrreldes käsitsi keevitusega, keevitusrobotid on kujunenud kaasaegse tootmise võtmekomponendiks. Lisaks on nende robotite mitmekülgsus ja ulatus oluliselt suurenenud roboti jäljed, mis võimaldab neil keerukamaid ülesandeid täpsemalt ja tõhusamalt täita. Rõhuasetusega nende mõjule tööstusele ja nende paljutõotavale tulevikule, käsitletakse selles artiklis kõige värskemaid arenguid keevitusrobotid ja roboti jäljed.
Ajalooline vaade keevitusrobotite arengule
Ajalugu keevitusrobotid algas esimeste keevitustööde automatiseerimiseks mõeldud tööstusrobotite kasutuselevõtuga 1960. aastatel. Need varased mudelid olid eeskujuks hilisematele robootika edusammudele, hoolimata sellest, et need ei olnud nii keerulised kui tänapäevased robotid. Tänu tipptasemel tehnoloogiatele, nagu tehisintellekt, arvutinägemine ja keerukad juhtimissüsteemid, on integreeritud keevitusrobotid on aja jooksul oluliselt edasi arenenud.
Praegused robotid keevitamiseks
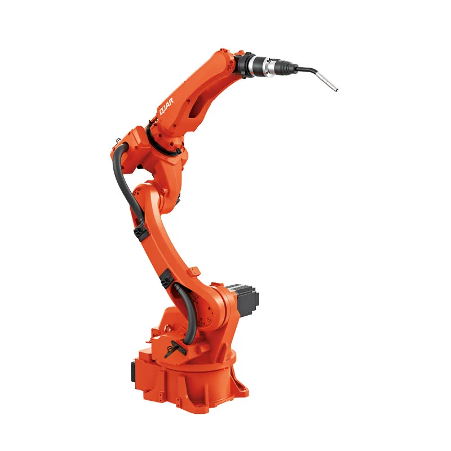
Kaasaegne tootmise automatiseerimine on juhtival kohal keevitusrobotid. Üks suurepärane näide sellest, kui kaugele see tehnoloogia on arenenud, on QJR6-1400H keevitusrobot. See tipptasemel robot sobib suurepäraselt mitmesugusteks keevitusrakendusteks oma 6 kg kasuliku koormuse ja 1.4-meetrise ulatuse tõttu. Valmistades alati kõrgeima kaliibriga keevisõmblusi, pakub selle 6-teljeline disain ületamatut paindlikkust ja täpsust.
Võrreldavaid tooteid eristavad QJR6-1400H-st mitmed eksklusiivsed patendid. Pideva keevisõmbluse kvaliteedi tagamiseks tagab selle liigendi käigu reguleerimine täpse juhtimise ja kiire dünaamilise reaktsiooni. See sobib paljudesse tööstuskeskkondadesse oma õõnsa liigendi tugistruktuuri tõttu, mis suurendab jäikust ja paindlikkust ning tagab vaikse töö. Selle roboti 1456 mm käeulatuse ja ±0.08 mm korduspositsioneerimise täpsusega on lihtne keevitada selliseid materjale nagu vask, roostevaba teras, alumiinium ja süsinikteras.
QJR6-1400H keevitusrobotTehnilised parameetrid
Tugevad tehnilised näitajad tõstavad esile QJR6-1400H keevitusrobotkeerulisi võimalusi.
Mark ja mudel: QJR6-1400H
Kuus on telje number.
Kuus kilogrammi kandevõimet
±0.08 mm on korduv positsioneerimine.
Maksimaalne käeulatus: 1456 millimeetrit
Liikumisulatus: ±168º J1 puhul; +159º, -97º J2 puhul.
J3: +95°, -125° J4: ±183°
Need spetsifikatsioonid võimaldavad QJR6-1400H-l täpselt ja töökindlalt täita keerulisi keevitustöid. Et robot saaks kohaneda erinevate keevitustingimuste ja materjalidega, on selle disainis esikohal vastupidavus ja paindlikkus. Töötamine mitmesuguste materjalidega, nagu vask, alumiinium, roostevaba teras ja süsinikteras, suurendab selle mitmekülgsust töötlevas tööstuses.
Robotijälgede tähtsus
Robotite jälgede kokkuvõte
Funktsionaalsus ja kohanemisvõime keevitusrobotid sõltuvad suuresti nendest roboti jäljed. Kuna need rajad pakuvad täpset positsioneerimist ja liikuvust, keevitusrobotid võib töötada suurte toorikute peal ja erinevates keskkondades. Robotite jäljed võimaldavad täpset liikumist ja positsioneerimist, mis suurendab keevitustoimingute üldist tõhusust ja efektiivsust.
EVST raja omadused
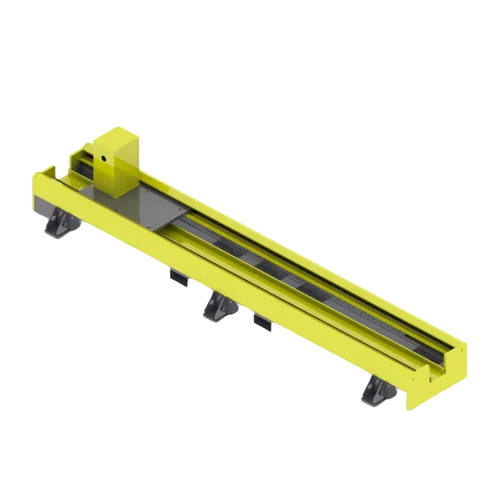
Roboti rada tehnoloogia areneb pidevalt ja EVT Roboti rada on ehe näide. See on ette nähtud kasutamiseks paljudes protsessides, nagu liimimine, keevitamine, lõikamine, käsitsemine ja mehaaniline töötlemine. Täpsuse ja stabiilsuse säilitamiseks – kaks olulist komponenti kvaliteetse keevisõmbluse hoolduse jaoks – kasutatakse rööbastee tuntud reduktoreid ja hammasrattaid.
EVS Roboti rada on väga kohandatav, mis teeb sellest tähelepanuväärse funktsiooni. Paindlikkust pakub mitmesuguste tööstuslike rakenduste jaoks võimalus kohandada nimikoormust ja pikkust vastavalt konkreetsetele vajadustele. Alla 1000 kg kaaluvate ja 1000–3000 kg kaaluvate koormate puhul pakub roomik kõrget korduspositsioneerimise täpsust, vastavalt ±0.10 mm ja ±0.15 mm.
Tehnilised andmed
EVS Roboti rada on loodud vastama kaasaegse tootmise kõrgetele nõuetele.
Ühele teljele paigaldatud roboti servo-kõnnirööp kergeks kõndimiseks.
G-SXW-ZL-XX on mudel.
Kasutusalad: liimimine, värvimine, mehaaniline töötlemine, käsitsemine, lõikamine ja keevitamine.
Pikkus: 4000 mm Standardpikkus pikendatud 1000 mm, 2000 mm ja 4000 mm on standardpikkused (kohandatav)
Paigaldusmeetod: maapinnale paigaldamine
Üldmõõtmed: L mm × 910 mm × 750 mm (L varieerub sõltuvalt mootori tüübist).
Kaitse: osaliselt suletud lehtmetall.
Automaatne määrimissüsteem
Määrdepumba pinge: AC 220V Drag Chain Center paigaldamiseks
EVS Roboti rada on paindlik ja töökindel viis võimaluste parandamiseks keevitusrobotid tänu nendele funktsioonidele. Tänu tugevale konstruktsioonile ja suurele täpsusele tehakse keevitustoiminguid maksimaalse efektiivsuse ja täpsusega.
Robotijälgede ja keevitusseadmete kombineerimine
Robootika ja rajad töötavad harmoonias
Keevitustoiminguid tehakse palju tõhusamalt, kui roboti jäljed ja keevitusrobotid harmoonias koos töötada. Sest keevitusrobotid suurte ja keerukate toorikute tõhusaks toimimiseks nõuavad need täpset positsioneerimist ja liikuvust, mis roboti jäljed andma. Keevitusrobotid tänu selle kombinatsiooni suuremale paindlikkusele saab nüüd hakkama mitmesuguste tööde ja rakendustega.
Kombineeritud kasutamine roboti jäljed ja keevitusrobotid võib suurendada täpsust ja tootlikkust. Ühtlase positsioneerimise ja väiksema veavõimalusega roomikud võimaldavad robotitel sujuvalt mööda töödeldavat detaili liikuda. Nende tehnoloogiate integreerimine on tootmissektoris revolutsiooniline, kuna see suurendab tootlikkust ja parema kvaliteediga keevisõmblusi.
Juhtumite näited
Integreerimise eelised roboti jäljed koos keevitusrobotid on näidatud mitmetes juhtumiuuringutes. Näiteks tootmisettevõte automatiseeris oma keevitusprotsesse, rakendades QJR6-1400H keevitusrobot koos EVS-iga Roboti rada. Ettevõte oli tunnistajaks tootmise efektiivsuse märgatavale tõusule, mis võimaldas keevitustöid kiiremini ja täpsemalt sooritada. Tulemused olid tähelepanuväärsed. Tänu ühtse keevisõmbluse kvaliteedi tagamisele ja minimeerides ümbertöötamise vajadust, parandasid roboti ja rööbastee kõrge korduspositsioneerimise täpsus toote üldist kvaliteeti.
Teine juhtum hõlmas autotootjat, kes täiustas oma tootmisliini roboti jäljed ja keevitusrobotid. Ettevõte suutis nende tehnoloogiate integreerimise kaudu automatiseerida keerukaid keevitusülesandeid, suurendades täpsust ja lühendades tootmisaegu. Hõlbustab sujuvat liikumist erinevate tööjaamade vahel, keevitusrobotid' kohanemisvõimeline roboti jäljed muutis tootmisprotsessi sujuvamaks ja suurendas tootlikkust.
Jätkuv teadus- ja arendustegevus: tulevikuväljavaated ja uuendused
Roboti rada ja keevitustehnoloogia on alati arenev valdkond, kusjuures uued edusammud on ajendatud käimasolevast uurimis- ja arendustegevusest. Teadlased parandavad veelgi nende tehnoloogiate tõhusust, kohanemisvõimet ja täpsust. Selleks, et järjest keerukamaid ülesandeid veelgi suurema täpsusega täita, keevitusrobotid Tulevikus sõltuvad eeldatavasti suuresti tehisintellekti ja masinõppe edusammud.
Tehnoloogiate arendamine
Uued tehnoloogiad muudavad seda täielikult roboti jäljed ja keevitusrobotid on võimelised. Näiteks on sensortehnoloogia ja arvutinägemise areng võimaldanud tugevdada nende tajutunnet ja võimet kohaneda ümbritsevaga. keevitusrobotid laiema valiku keerukate ja mitmekesiste keevitustööde tegemiseks. Materjaliteaduse areng on viinud kergema ja vastupidavamani roboti jäljed, mis suurendab jõudlust.
Ärianalüüs
Tööstusekspertide sõnul iseloomustab suurenenud integratsioon ja koostöö keevitusrobotid ja roboti jäljed tulevikus. Üheskoos toimivad need üha keerukamad tehnoloogiad sujuvamalt, mille tulemuseks on tootmissüsteemid, mis on nii tootlikud kui ka kohandatavad. Automatiseeritud süsteeme ja rööpaid saab kohandada vastavalt konkreetsetele nõuetele, mis suurendab nende kohanemisvõimet ja muudab need paljudes sektorites olulisteks komponentideks.
Järeldus
Töötlev tööstus kogeb tänu arengule enneolematuid edusamme keevitusrobot ja roboti rada tehnoloogia. Tööstuse esirinnas olevad uuendused kajastuvad sellistes toodetes nagu QJR6-1400H keevitusrobot ja EVT Roboti rada. Tööstusharud suudavad saavutada uusi tootlikkuse ja kvaliteedi kõrgusi tänu nende tehnoloogiate võrratule täpsusele, tõhususele ja paindlikkusele.
Tulevik roboti jäljed ja keevitusrobotid tundub äärmiselt särav seni, kuni teadus- ja arendustegevus jätkab teostatavuse piire. Tootmine muutub nende tehnoloogiate integreerimise tulemusena tulevikus oluliselt, avades ukse produktiivsematele, täpsematele ja kohandatavamatele tootmismeetoditele. Kombinatsioon roboti jäljed ja keevitusrobotid suunab tööstused nende arengutega uude loovuse ja laienemise ajastusse.