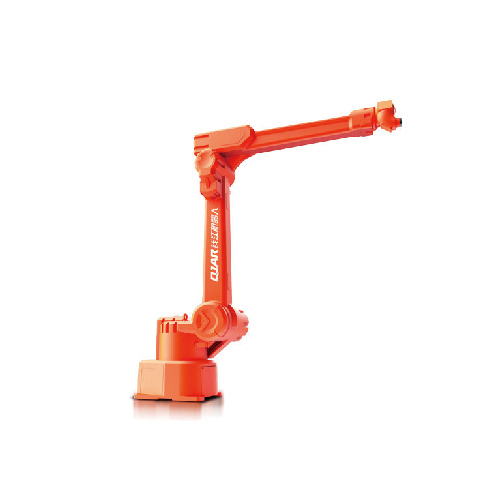
| MUDEL | QJR70-2000 | ||
| Telje number |
|
||
| kasulik koormus | 70kg | ||
| Korda positsioneerimist | ± 0.07mm | ||
| Max Armspan | 2012mm | ||
| Liikumisvahemik | J1 | 180 ° ± | |
| J2 | +140°, -91° | ||
| J3 | +82°, -208° | ||
| J4 | 360 ° ± | ||
| J5 | 120 ° ± | ||
| J6 | 360 ° ± | ||
| Maksimum kiirus | J1 | 154 °/s | |
| J2 | 131 °/s | ||
| J3 | 160 °/s | ||
| J4 | 286 °/s | ||
| J5 | 257 °/s | ||
| J6 | 395 °/s | ||
| Lubatud pöördemoment | J4 | 480 N · m | |
| J5 | 430.4 N · m | ||
| J6 | 190.4N · m | ||
| Inertsi hetk | J4 | 59.78 kg·m² | |
| J5 | 60.26 kg·m² | ||
| J6 | 19.04 kg·m² | ||
| Roboti kehakaal | 630kg | ||
| Võimsus | 21kVA | ||
| Laboratooriumi toiteallikas | Kolmefaasiline 5 juhe 380 V ± 10% |
||
| Kabineti Suurus | 650 * 750 * 1150mm | ||
| Kabineti Kaal | 110kg | ||
| Vormi installimine | Maapealne/ lakke paigaldatav | ||
| taotlus | Kraatide eemaldamine, peale- ja mahalaadimine, käsitsemine, kokkupanek jne. | ||