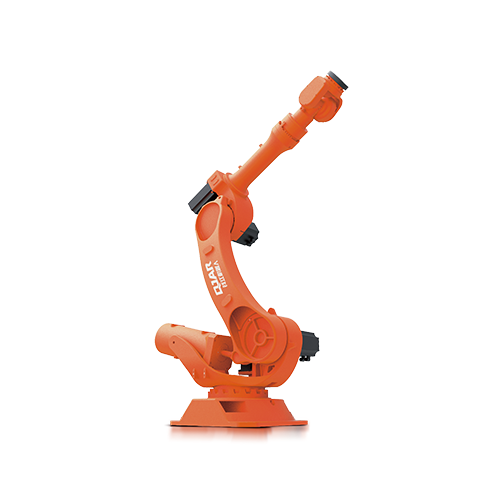
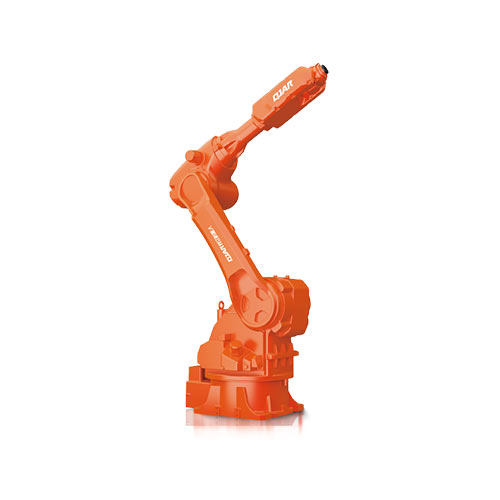
10 kg kandevõime 1671 mm ulatuv robotvars QJR10-1

  • Disain on väga kompaktne, paindlik paigaldus maapinna või vastupidise asendiga.
  • 6-teljeline robot suure tööruumiga, suure töökiirusega, suure korduspositsioneerimise täpsusega, sobib pihustamiseks, peale- ja mahalaadimiseks, käsitsemiseks, sorteerimiseks, kokkupanekuks ja muudeks laiateks rakendusteks.
  • Korduva positsioneerimise täpsus: ±0.05 mm
  • Käeulatus: 1410.5 mm
  • Kandevõime: 10kg

Andmebaasi allalaadimine

3D joonised

Hooldusjuhendid

Juhised

Tehnilised parameetrid

MUDEL QJR10-1
Telje number 6
kasulik koormus 10kg
Korda positsioneerimist ± 0.05mm
Max Armspan 1671mm
Liikumisvahemik J1 ± 172º
J2 ﹢166º,﹣107º
J3 ﹢83º,﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Maksimum kiirus J1 172º/s
J2 172º/s
J3 183º/s
J4 430º/s
J5 430º/s
J6 584º/s
Lubatud pöördemoment J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Inertsi hetk J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Roboti kehakaal 250kg
Võimsus 3.3kVA
Kabineti Suurus 580 * 600 * 960mm
Kabineti Kaal 130kg
allikas Kolmefaasiline neljajuhtmeline
Vormi installimine Maapind, lagi
taotlus Keevitamine, värvimine, peale- ja mahalaadimine, käsitsemine, sorteerimine, kokkupanek jne.

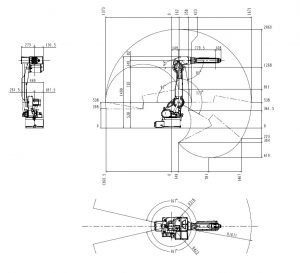
Roboti üldmõõtmete ja liikumisulatuse joonis

10 kg kandevõime 1671 mm robotkäe QJR10-1 liikumisulatuse joonis

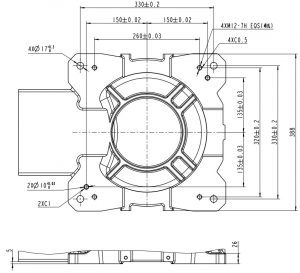
Robotialuse kinnituse mõõtmete joonis

10 kg kandevõime 1671 mm robotvarre QJR10-1 aluse kinnituse mõõtmete joonis

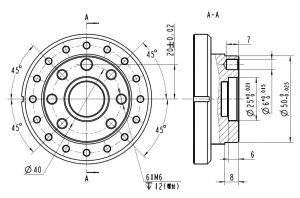
Roboti otsa paigalduse mõõtmete joonis

10 kg kandevõime 1671 mm robotkäepide QJR10-1 otsa paigalduse mõõtmete joonis

EVST logo
Privaatsuse ülevaade

See veebisait kasutab küpsiseid, et saaksime pakkuda teile parima võimaliku kasutajakogemuse. Prääniku info salvestatakse teie brauserisse ja täidab selliseid funktsioone nagu teid tuvastamine, kui pöördute meie veebisaidile ja aitab meie meeskonnal mõista, millised veebisaidi osad on kõige huvitavamad ja kasulikud.