SWP-P
Horisontaalsed pöördplaadid
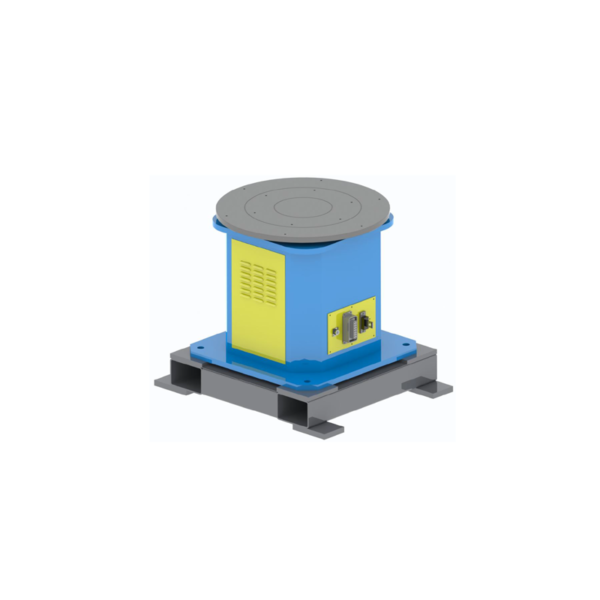
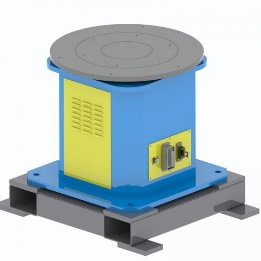
Töödeldav detail asetseb horisontaalsel lauaplaadil ühe telje pöörlemiseks.
Nimikoormuse valikud: 300 / 500 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →
Standardseeria + kohandatud konfiguratsioonid
Võrdle 1-, 2- ja 3-teljeliste positsioneeride tooteperekondi ning seejärel sobita konfiguratsioon oma tooriku, kinnituse, raskuskeskme, liikumise ja elemendi paigutusega. EVST pakub standardseeriaid ja kohandatud konfiguratsioone pärast tehnilist ülevaatust.
Mis see on
Robotkeevituspositsioneerija on servomootoriga väline telg, mis hoiab ja suunab töödeldavat detaili keevitamiseks ligipääsemiseks ümber. Erinevalt lihtsast pöörlevast lauast võib see kombineerida pöörlemist, kallutamist või vahetusliikumist. Pöördrullid toetavad silindrilisi anumaid hõõrdumise abil; positsioneerid kinnitavad töödeldava detaili spetsiaalselt selleks otstarbeks loodud tööriistade külge.
Üheksa tooteseeriat
Allpool olevad nimikoormuse valikud toetavad tooteperekonna esmast võrdlust. Nimikoormus tähendab töödeldava detaili ja kinnitusvahendi kogukaalu; lõplik valik sõltub ka raskuskeskmest, mõõtmetest, liikumisest ja elemendi tingimustest. Pärast tehnilist ülevaatust on iga seeria jaoks saadaval kohandatud konfiguratsioonid.
Ühekordseks pöörlevaks liikumiseks või esi- ja tagapuki toestamiseks
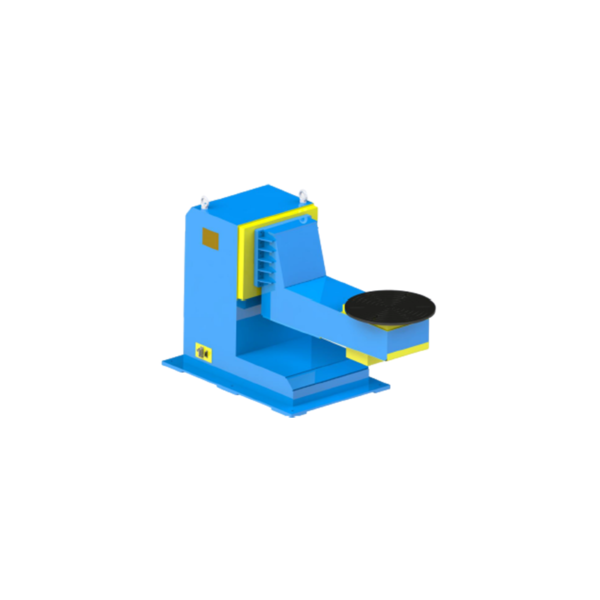
SWP-P
Töödeldav detail asetseb horisontaalsel lauaplaadil ühe telje pöörlemiseks.
Nimikoormuse valikud: 300 / 500 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →
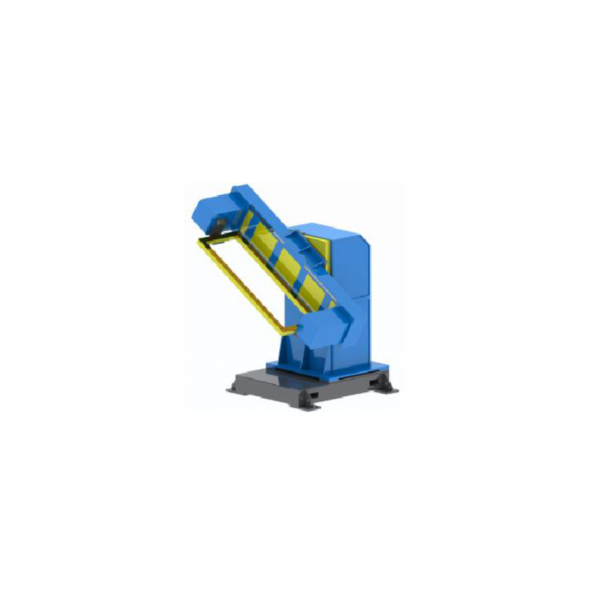
SWP-Z
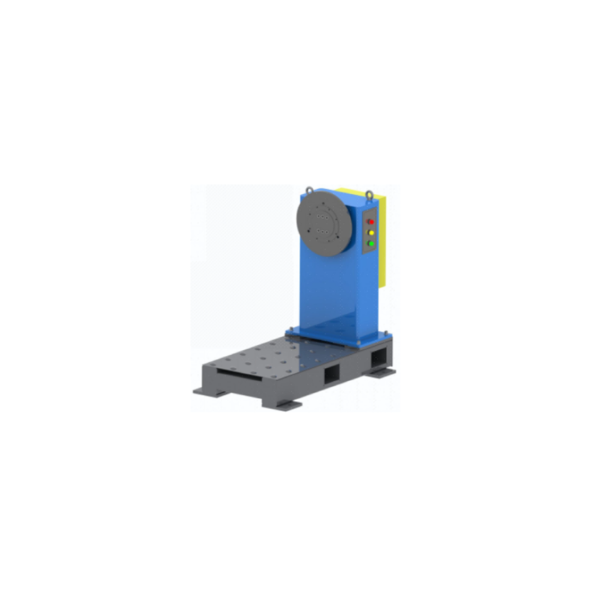
Seade kinnitatakse vertikaalse spindli esiplaadi külge ja pöörleb ümber horisontaaltelje.
Nimikoormuse valikud: 300 / 500 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →
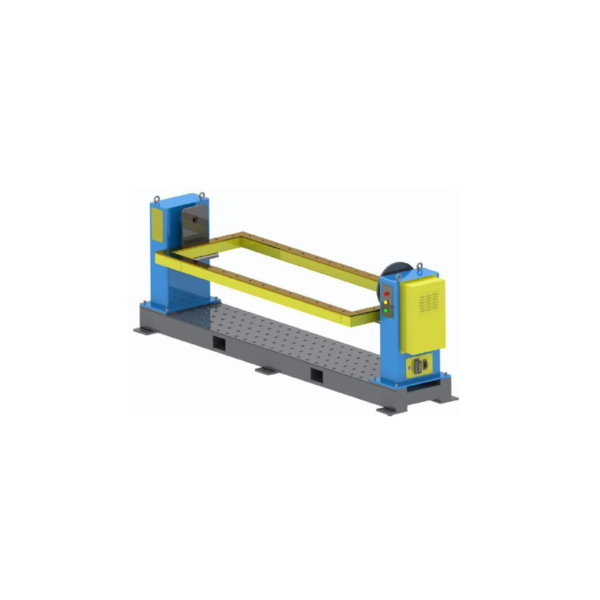
SWP-ZW
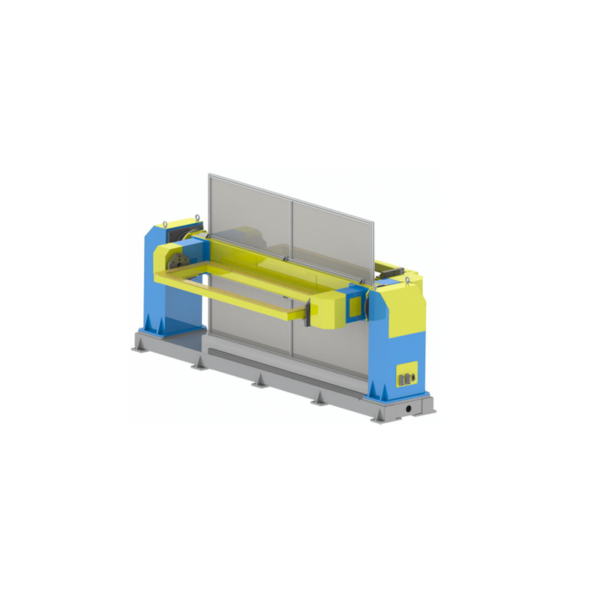
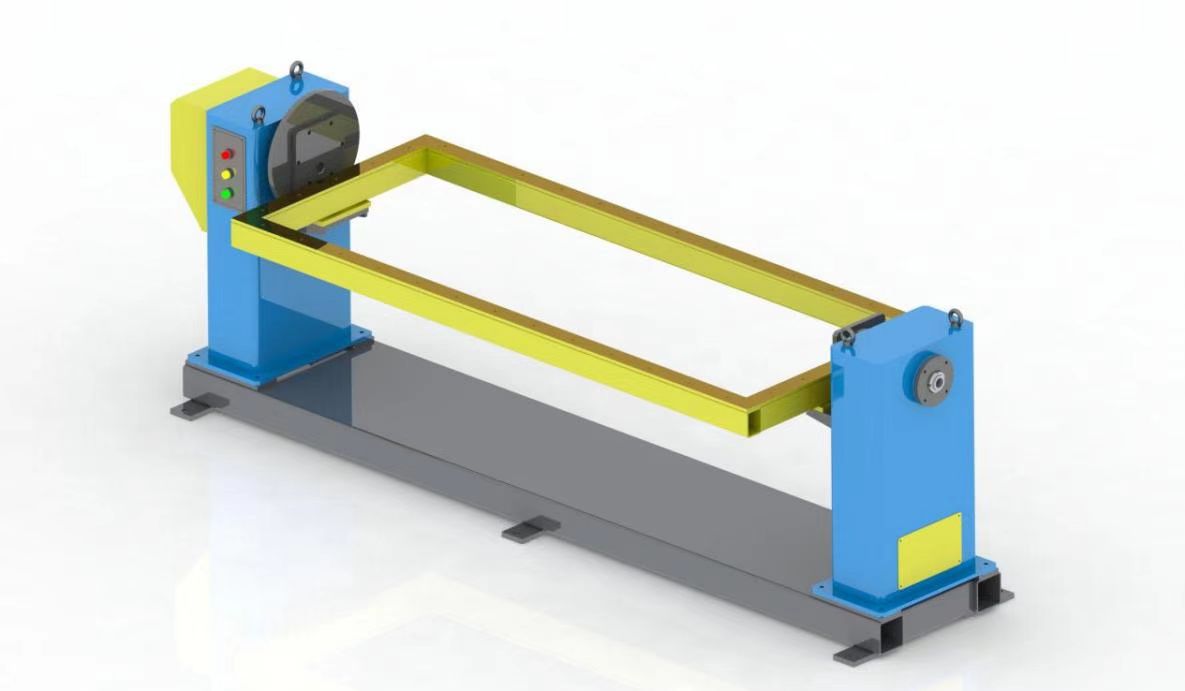
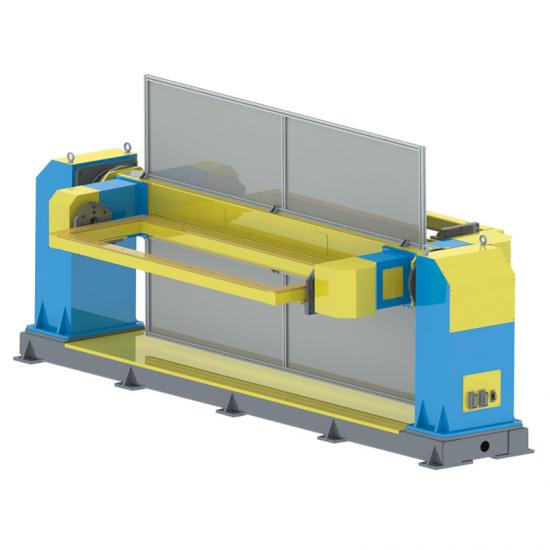
Toetab horisontaaltelje pöörlemiseks pikemaid kinnitusvahendeid või raame veetava esi- ja tagapuki vahel.
Nimikoormuse valikud: 300 / 500 / 800 / 1,200 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →Kombineerib pöörlemist ja kallutamist õmbluste orientatsiooni ja ligipääsu parandamiseks
DWP-C
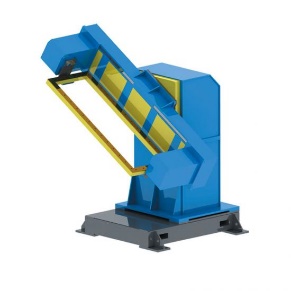
Avatud külg toetab tööriistade ümber laadimist.
Nimikoormuse valikud: 200 / 500 / 1,000 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →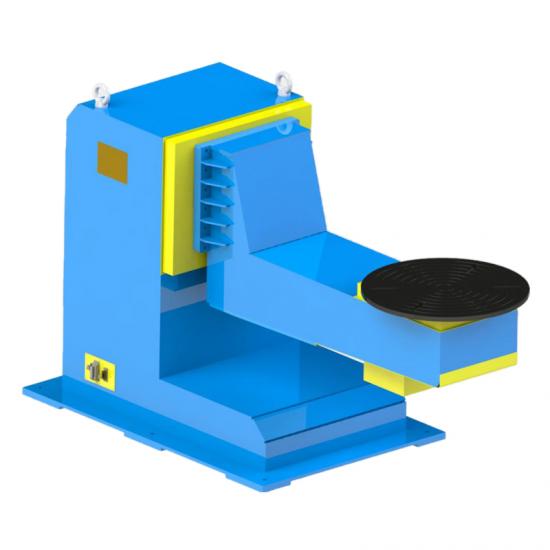
DWP-L
Nihutatud L-tüüpi raam jätab roboti kinnitusdetaili ümber lähenemisruumi.
Nimikoormuse valikud: 500 / 1,000 / 2,000 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →
DWP-U
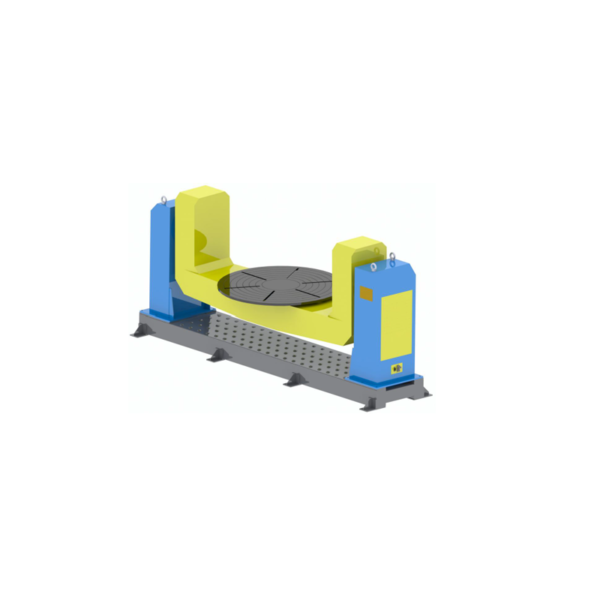
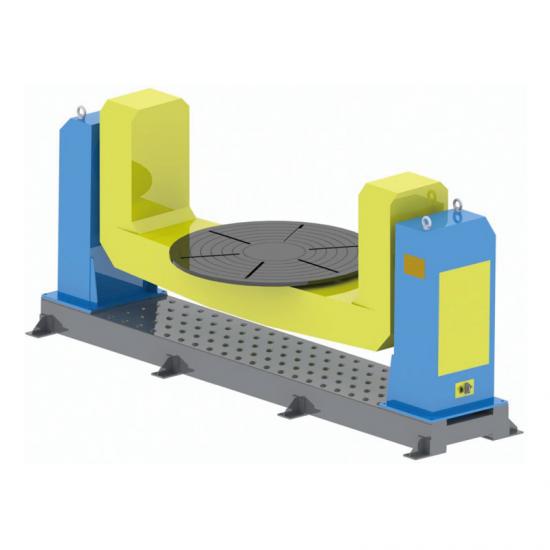
Kaks püstist tuge kannavad pöörlemise ja kallutamise teel tsentreeritud suuremat kinnitusdetaili või konstruktsiooniosa.
Nimikoormuse valikud: 1,000 / 3,000 / 5,000 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →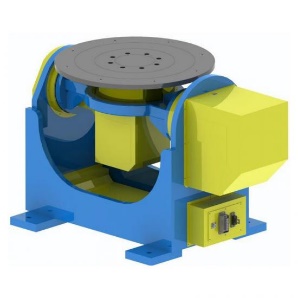
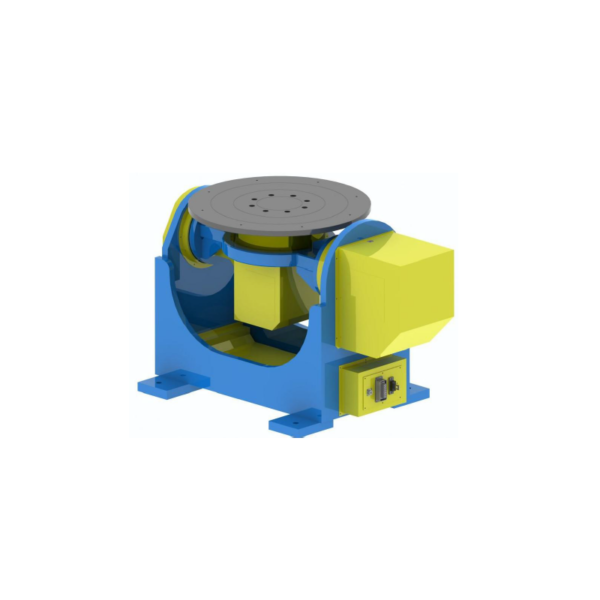
DWP-P
Platvormile paigaldatud kinnitusdetail pöörleb ja kallutab ühe agregaadina.
Nimikoormuse valikud: 300 / 500 / 1,000 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →Lisab jaamade indekseerimise või liikumise vahetamise; lahtrite paigutus kinnitatakse projektipõhiselt.
TWP-C
Vertikaalne jaama indekseerimine muudab tööasendit, samal ajal kui positsioneerija suunab iga detaili keevitamiseks.
Nimikoormuse valikud: 500 / 1,000 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →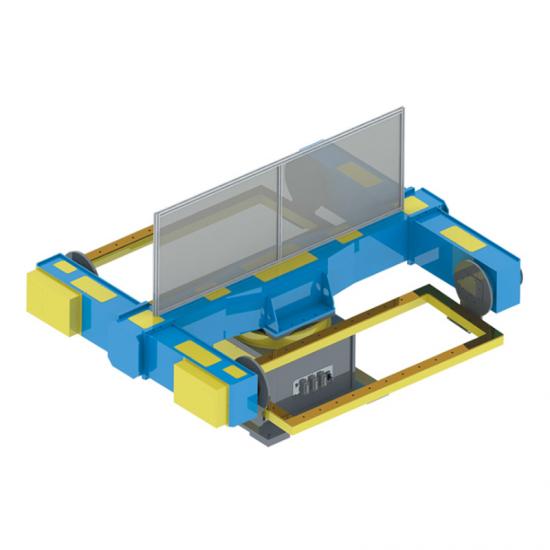
TWP-S
Horisontaalne jaamade indekseerimine esitab vahelduvaid koormus- ja keevituspositsioone.
Nimikoormuse valikud: 500 / 1,000 kg
Saadaval on kohandatud konfiguratsioonid
Vaata sarja üksikasju →Valguse valik
Alustamiseks ei ole vaja valmis spetsifikatsiooni. Nendest sisenditest piisab tooteperekonna sõelumiseks; põhjalikumaks valikuks kasutage eraldi juhendit.
Kirjeldage, kas toorik vajab pöörlemist, kallutamist, jaamade indekseerimist või vahetusliikumist.
Esitage töödeldava detaili ja kinnitusdetaili kombineeritud kaal ning raskuskeskme asukoht telgede suhtes.
Jagage töödeldava detaili suurust, kinnitusvahendi kinnitusmeetodit, liideseid ja laadimisnõudeid.
Esitage roboti asukoht, juurdepääs keevitamisele, operaatori tee, ohutu kaugus ja jaamade järjestus.
Esitage roboti mark/mudel ning vajalik koordineeritud liikumine, juhtnupud ja kohapealsed liidesed.
Telgede arvu, L/C/U paigutuste ja valiku sisendite täieliku võrdluse saamiseks lugege Keevituspositsioneeri juhend.
Standardseeriad määravad lähtepunkti; lõplikud liidesed ja paigutus kinnitatakse iga projekti puhul eraldi.
Kohandamine ja integreerimine
Kui positsioneerija töötab roboti välise telje rollis, tuleb mehaanilised liidesed, liikumine, juhtimispiirid ja ohutusplaneerimine roboti ja seadmeelemendiga üle vaadata. Kohandatud konfiguratsioonid kinnitatakse pärast projekti sisendite määratlemist.
Kinnitatud tooriku, kinnitusdetaili ja laadimismeetodi põhjal.
Määratletud keevitusjuurdepääsu ja jaamade järjestuse põhjal.
Roboti mudelit ja juhtimisnõudeid kontrollitakse tehnilise ülevaatuse käigus.
Paigutus, operaatori juurdepääs ja valvevajadused kuuluvad lahtriplaani.
Rakendused
Need on tüüpilised rakendused, mitte fikseeritud konfiguratsioonid. Seeria, nimikoormus ja tööriistad tuleb ikkagi valida tegelikust töödeldavast detailist ja lahtrist.
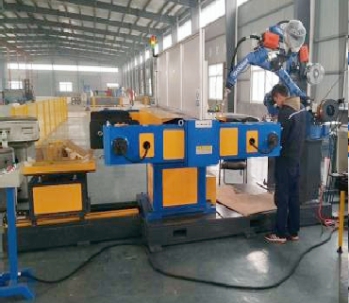
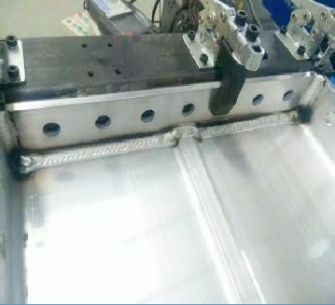
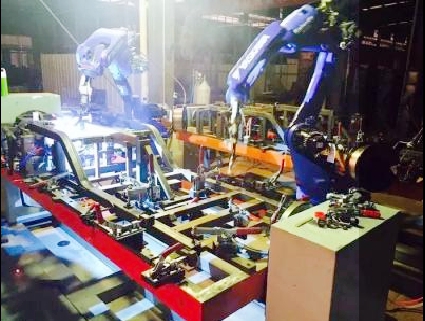
Kasutage kontrollitud pöörlemist, et tuua ümbermõõdulised õmblused roboti tööpiirkonda.
Pea- ja tagapuki paigutusega saab kahe otsa vahel toetada pikemaid kinnitusvahendeid.
Erinevate õmbluste lähenemisnurkade parandamiseks kombineerige pöörlemist ja kallutamist.
Valige kinnitusdetailide, raskuskeskme ja roboti paigutuse hulgast ühe- või mitmeteljeline kontseptsioon.
Suuna mitu keevituspinda lahtris sobivamatesse asenditesse.
Kolmeteljelise jaamade indekseerimise paigutusega saab alustada mitme jaama kontseptsiooni; lõplik paigutus on projektispetsiifiline.
Miks EVST
Alates projekti sisendandmetest ja seeriavalikust kuni tootmisetapi kontrollideni jäävad täpsed konfiguratsiooni- ja vastuvõtunõuded projektispetsiifiliseks.
Enne lõpliku konfiguratsiooni kinnitamist vaadatakse üle toorik, kinnitusvahend, kogukaal, raskuskese, liikumine ja elemendi seisukord.
Tootmisetappide protsessikontrollid aitavad probleeme enne tarnimist tuvastada.
Töötlemisressursid toetavad kinnituspindade, aukude ja pöörlevate liideste mõõtmete juhtimist.
Konstruktsioonikomponendid lõõmutatakse jääkpingete vähendamiseks ja mõõtmete stabiilsuse säilitamiseks.
Korduma kippuvad küsimused
See on juhitav väline telg, mis hoiab ja suunab ümber töödeldavat detaili, et robot saaks ligi keevisõmblustele. Vajalik telgede arv sõltub töödeldava detaili liikumisest ja elemendi paigutusest.
Sellel kategoorialehel tähendab nimikoormus töödeldava detaili ja kinnitusvahendi kogukaalu, mitte ainult töödeldavat detaili. Lõpliku valiku tegemisel tuleb üle vaadata ka raskuskese, mõõtmed ja dünaamilised tingimused.
Üks telg võimaldab ühte pöördliikumist; kaks telge lisavad kalde; kolm telge saavad lisada jaamade indekseerimise või vahetamise. Valik tuleks teha keevituskohale ligipääsu ja jaamade järjestuse põhjal. Lugege keevituspositsioneeri juhendit täielikuma võrdluse saamiseks.
Tähed kirjeldavad tugede ja tööriistade ümber olevat üldist struktuuri. Valik sõltub tooriku suurusest, kinnitusest, laadimisruumist, roboti lähenemisviisist ja vajalikust nimikoormusest. Võrrelge keevituspositsioneeri juhendi paigutusi.
Mõelge sellele, kui pikem kinnitusvahend või raam vajab tuge kahe otsa vahel ja pöörlemist horisontaaltelje ümber. Tugipunktide vahekaugus ja ühenduskohad tuleb töödeldavast detailist kinnitada. Vaadake keevituspositsioneeri juhendit valiku konteksti lisamiseks.
Sama kogukaal võib telgede ja konstruktsiooni raskuskeskme muutumisel luua erinevad tingimused. Seetõttu ei piisa lõpliku valiku tegemiseks ainult kaalust.
Pärast tehnilist ülevaatust on saadaval kohandatud konfiguratsioonid. Esitage roboti mark/mudel, tooriku ja kinnitusdetailide andmed, vajalik liikumine, lahtri paigutus ja liidese vajadused, et sobivat konfiguratsiooni saaks kinnitada.