
Robotitööjaama planeerimine konformaalse katmise jaoks: kolm tööala, üks selge marsruut
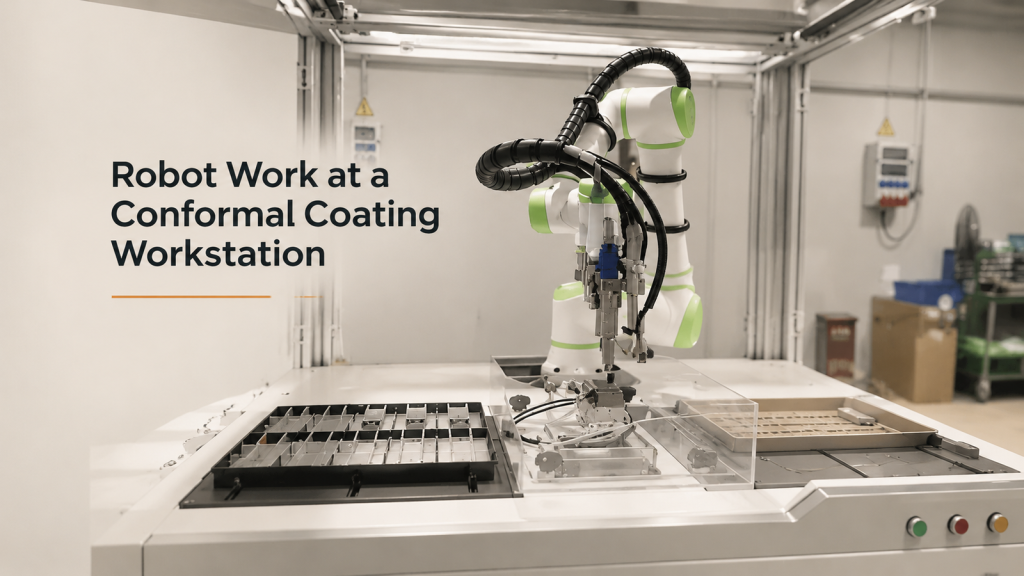
Kuidas planeerida robotite marsruute, kinnitusdetailide liideseid, hõivatusseisundeid ja taastumist kolmes tööpiirkonnas konformaalse katmistööjaamas.
Mobiilne robot-CNC-masinahooldus
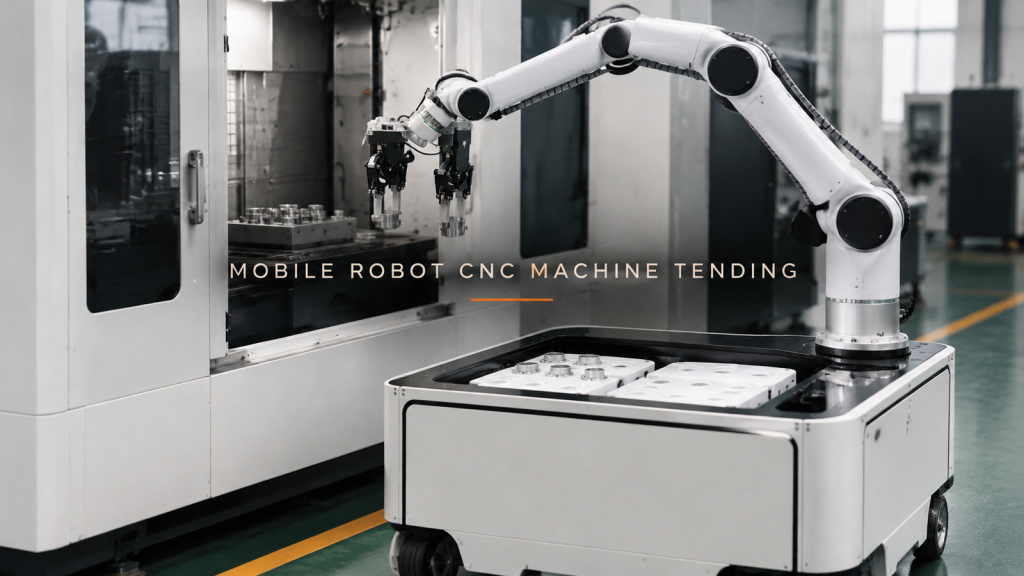
Mobiilse roboti CNC-masinateeninduse kontseptsioon peab koordineerima kolme liidest: kandikut, masina ava ja dokkimisasendit, mis tagab mõlema reageerimise.
Robotliimi pihustamine armatuurlaudadele
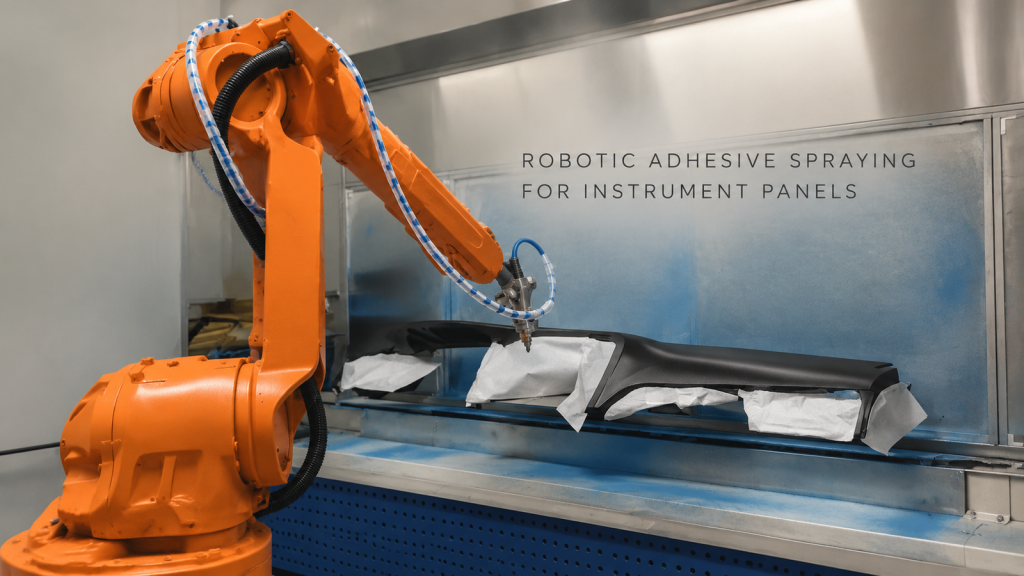
Näe roboti lähenemist, jälgi ja positsioneeri seda üle armatuurlaua ning seejärel vaata üle tee, kliirensi ja valideerimise sisendid praktilise projekti jaoks.
Robotõmbluse keevitamine soonikkoes kastikujulisel toorikul: mida vuugitee nõuab
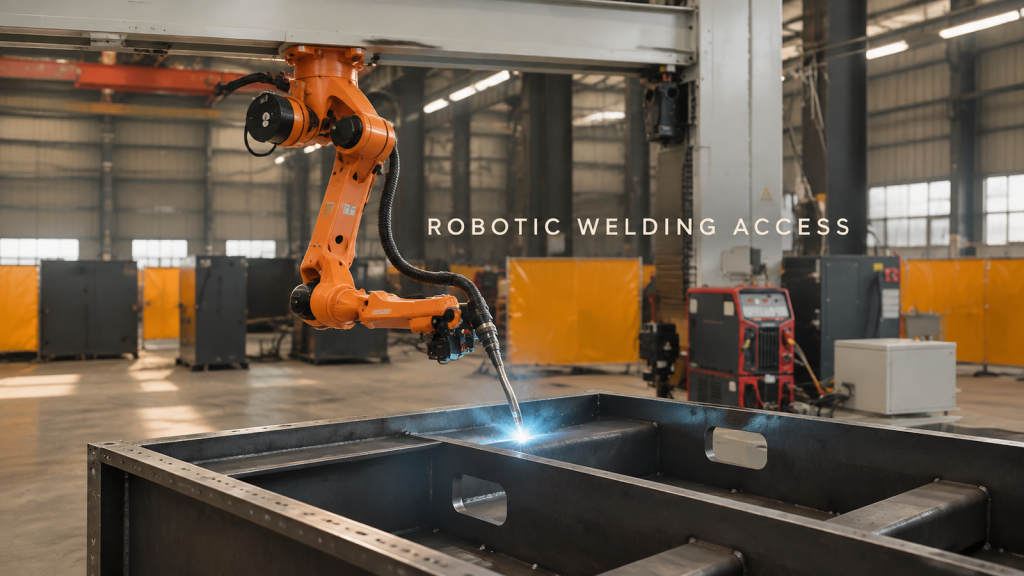
Välivideos näidatakse robotit, mis keevitab mööda õmblust ribilise karbikujulise tooriku peal. Vaadake olulisi geomeetria, juurdepääsu ja valideerimise sisendeid.
Roboti abil seemikute alustele palleteerimine: vahelduvate kihtide loomine ja aluse tühjendamine
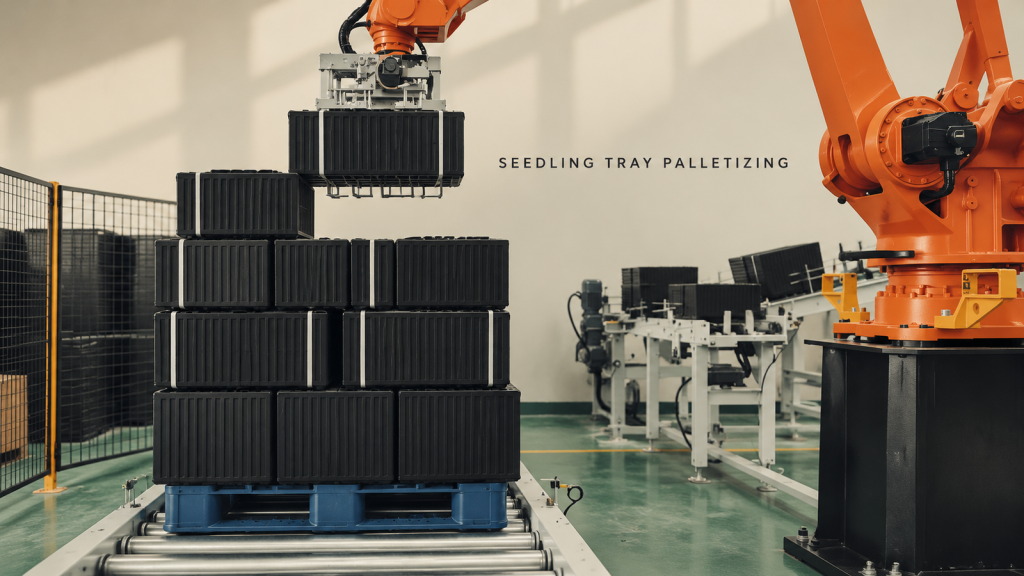
Vaadake virnastatud seemikute kandikute rühmi, mis on valitud, paigutatud vaheldumisi kihtidena ja tühjendatud tervikliku kaubaalusena.
Roboti lihvimine tungraua komponentidele: pöördseadme ja tööriistale juurdepääsu koordineerimine
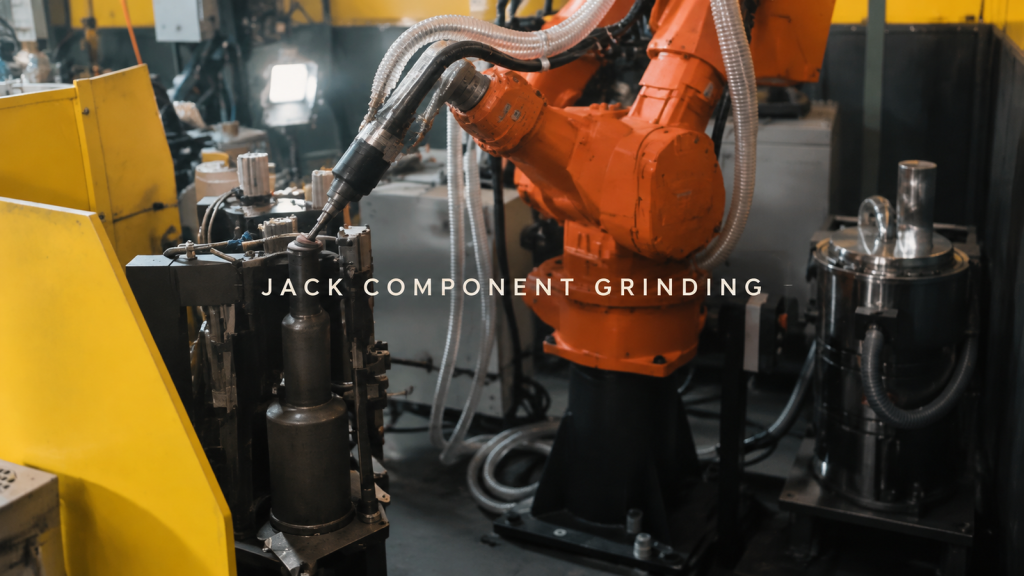
Vaadake, kuidas pöörlev kinnitusseade esitleb robotlihvimiseks mõeldud tungraua komponente koos tagumiste ja eesmiste alumiste kontaktteede, indekseerimisblokeeringute ja kliirensi kontrollidega.
Mis hoiab pika lehtmetalli argoonkaarõmbluse algusest lõpuni stabiilsena?
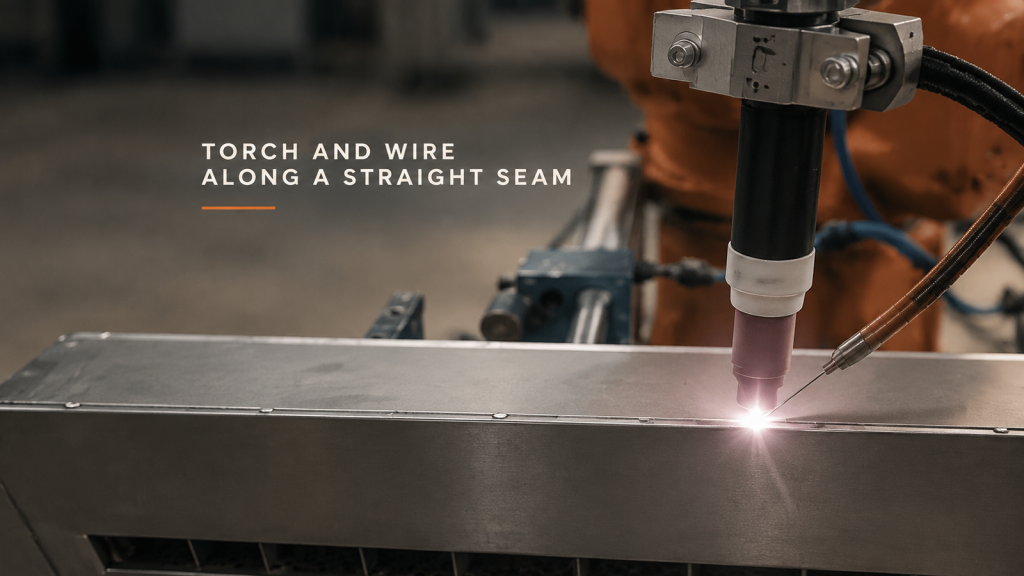
Planeerige pikk lehtmetallist argoonkaarõmblus ümber liite stabiilsuse, keraamilise otsiku ja külgtraadi geomeetria ning määratletud kaare lõputsooni.
Robotiga hoitavate detailide ebatasanduste eemaldamine: kuidas tuleks haardepinnad ja tööservad jagada?
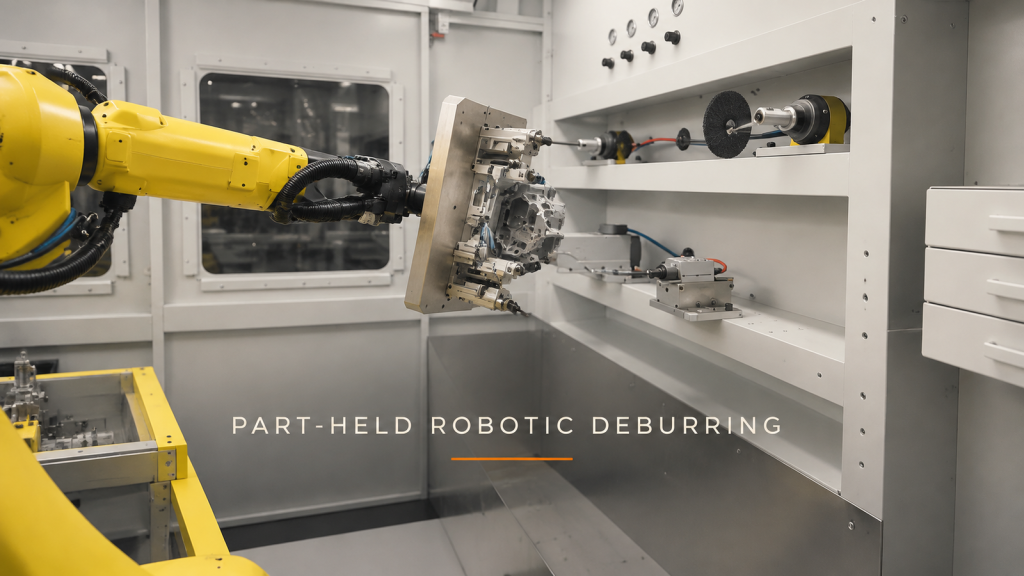
Planeerige robotiga hoitavate detailide ebatasasust, eraldades haardepinnad töötavatest servadest, kontrollides kinnitusvahendite vahekaugust ja määratledes iga fikseeritud tööriista lähenemise.
Roboti laadimine kaussi lihvimismasinasse: mis tuleb kõigepealt lahendada?
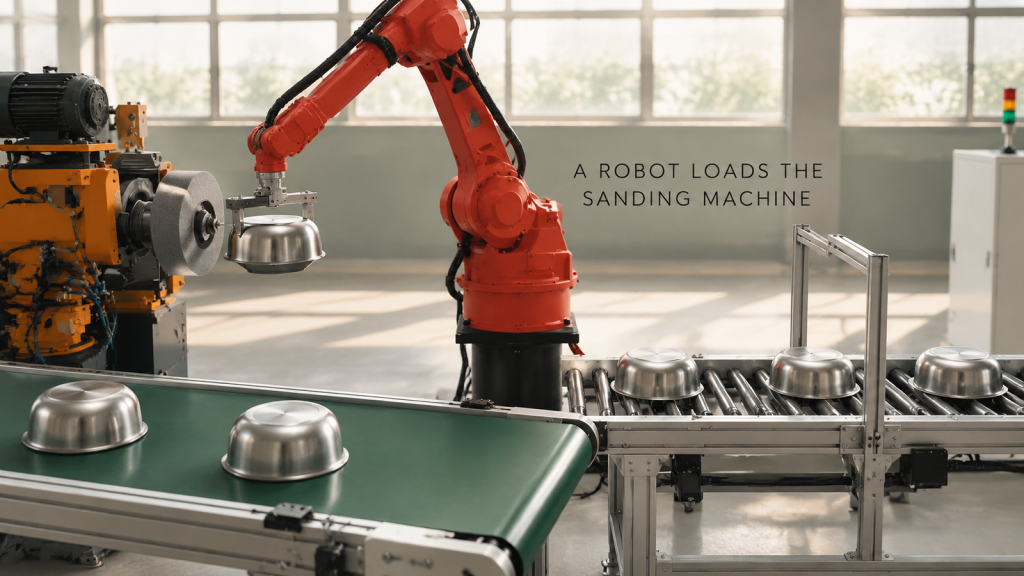
Roboti laadimine roostevabast terasest kausi lihvimismasinale: haaratsi üleandmine, padruni tsentreerimine, tolmukaitse ja paigutus, mis hoiab masina tegevuses.
Robot keevitab terastoru raami: mis paneb selle ühes kambris töötama?
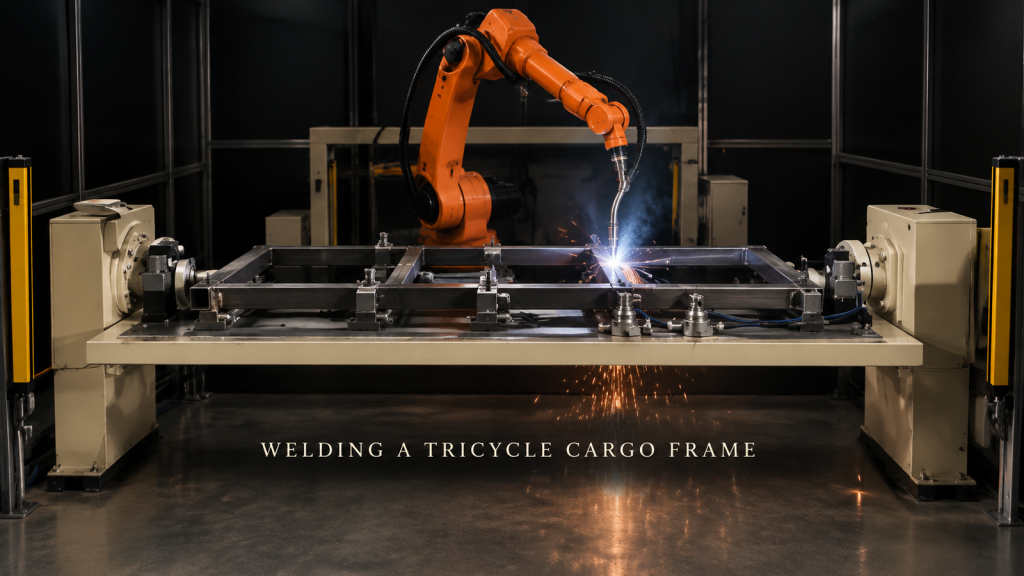
Mis teeb terastorust raami ühe robotiga keevitatavaks: torude positsioneerimine, vuukide korrastamine moonutuste vältimiseks, alumised keevisõmblused ja valguskardinad.
Robotkeevitusega lehtmetallist filtrikorpus: mis võimaldab kinnitamist?
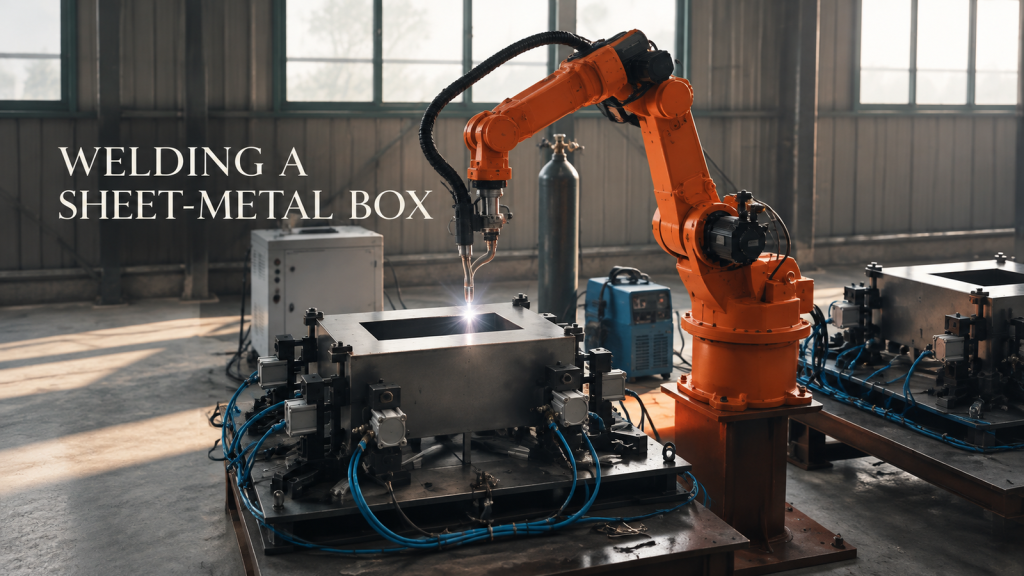
Kuidas klambri paigutus, põleti nurga muutused ja keevitamise järjekord määravad, kas lehtmetallist kasti saab ühe klambriga robotkeevitada ja mida hinnapakkumise saamiseks saata.
Pakendatud kastide kaubaalustele pakkimine neljateljelise robotiga: mis hoiab liini lõpuraku stabiilsena?
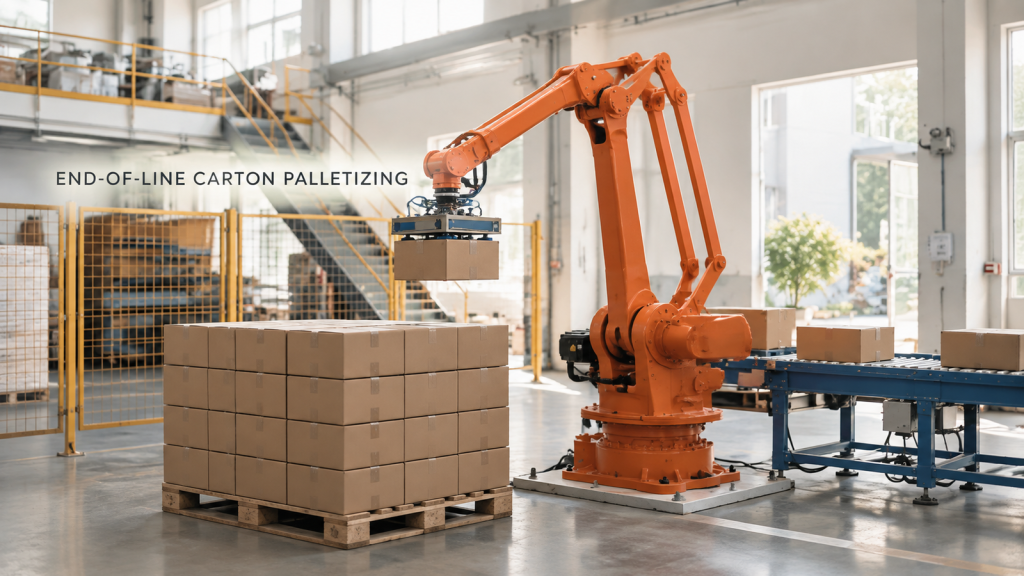
Neljateljeline robotkastide palleteerimine: haare ilma purustamiseta, stabiilne virnastamismuster ja korduv valikuasend konveieri otsas.