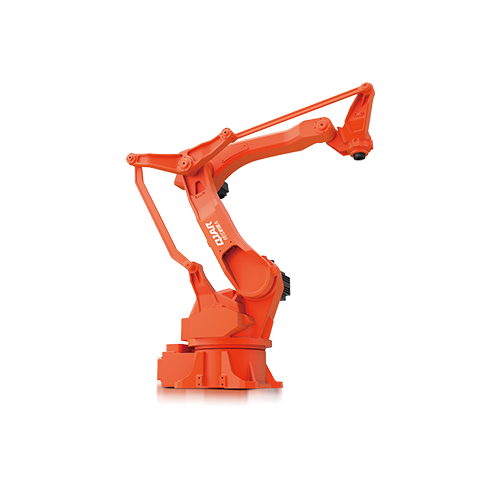
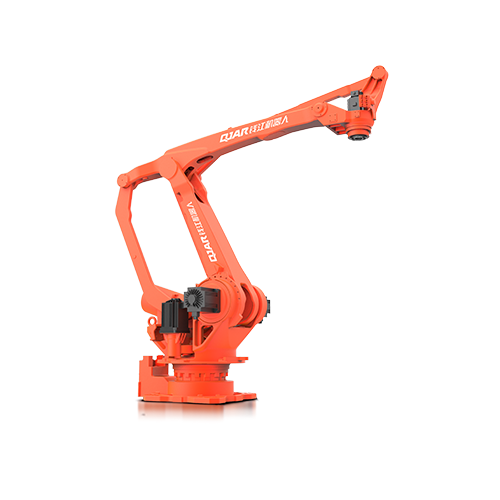
brazo robótico QJRB30-1820 de la distancia de alcance de la carga útil 30m m de 1kg

  • Alta velocidad y estabilidad, todos los ejes funcionan con baja potencia de salida, la composición simple del equipo se puede utilizar con un software de paletización especial.
  • Precisión de posicionamiento repetido: ±0.05 mm
  • Envergadura: 1820 mm
  • Carga útil: 30 kg

Descarga de base de datos

Dibujos 3D

Manuales de mantenimiento

Instrucciones para la impresión en alta definición

Parámetros técnicos

Modelo QJRB30-1
Número de eje 4
carga útil 30kg
Repetir posicionamiento ±0.05 mm
Envergadura máxima 1820 mm
Rango de movimiento J1 ± 168º
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360º
J5 -
J6 -
Velocidad máxima J1 172º / s
J2 172º / s
J3 212º / s
J4 355º / s
J5 -
J6 -
Par permitido J4 64.68N.m
J5 -
J6 -
Momento de inercia J4 1.45kg.m²
J5 -
J6 -
Peso corporal del robot 205kg
Capacidad de potencia 3.0kVA
Gabinete Tamaño 580 600 * * 960mm
Gabinete Peso 100kg
Fuente Trifásico de cuatro hilos
Formulario de instalación Polo a Tierra

Dibujo de dimensiones generales del robot y rango de movimiento

Brazo robótico QJRB30-1 Dimensión total

Dibujo de dimensiones de montaje de la base del robot

Dibujo de dimensiones de montaje del brazo robótico QJRB30-1

Plano de dimensiones de instalación del extremo del robot

Diagrama de interfaz de instalación del brazo robótico QJRB30-1

Logotipo de EVST
Descripción general de privacidad

Este sitio web utiliza cookies para que podamos brindarle la mejor experiencia de usuario posible. La información de cookies se almacena en su navegador y realiza funciones tales como reconocerlo cuando regrese a nuestro sitio web y ayudar a nuestro equipo a comprender qué secciones del sitio web le resultan más interesantes y útiles.