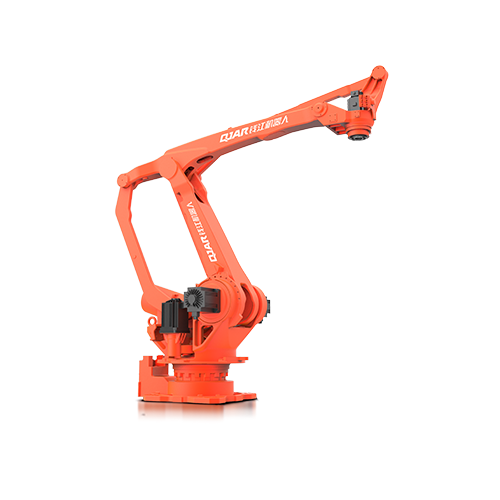
| Modelo | QJR260-3100M | |
| Número de eje | 4 | |
| carga útil | 260kg | |
| Repetir posicionamiento | ±0.5 mm | |
| Envergadura máxima | 3153 mm | |
| Rango de movimiento | J1 | ± 170 ° |
| J2 | + 95 °, -42 ° | |
| J3 | + 112 °, -20 ° | |
| J4 | ± 360º | |
| Velocidad máxima | J1 | 97.4 ° / s |
| J2 | 97.4 ° / s | |
| J3 | 97.4 ° / s | |
| J4 | 298 ° / s | |
| Momento de inercia | J4 | 41.6kg.m² |
| Peso corporal del robot | 1400kg | |
| Capacidad de potencia | 19.3kVA | |
| Gabinete Tamaño | 650x750x1150mm | |
| Gabinete Peso | 140kg | |
| Fuente | 3 fases 5 hilos CA 380 V (+10 %, -10 %) |
|
| Formulario de instalación | Polo a Tierra | |
| Aplicación | Paletizado, manipulación, carga, recogida, embalaje, etc. | |