
Paletización ligera: Conectando cobots a líneas de embalaje
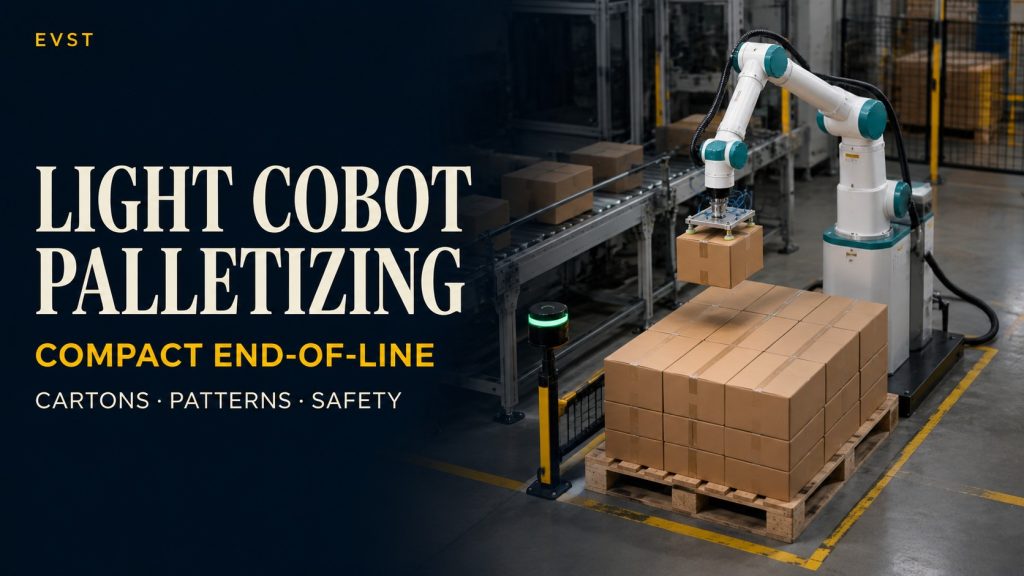
Descubra cómo EVST evalúa las células de paletizado ligero a través del formato de la caja, el patrón de paletizado, la altura, las trayectorias de los operarios y las restricciones de final de línea.
Clasificación con robots Delta: Cómo mejorar la selección de piezas pequeñas
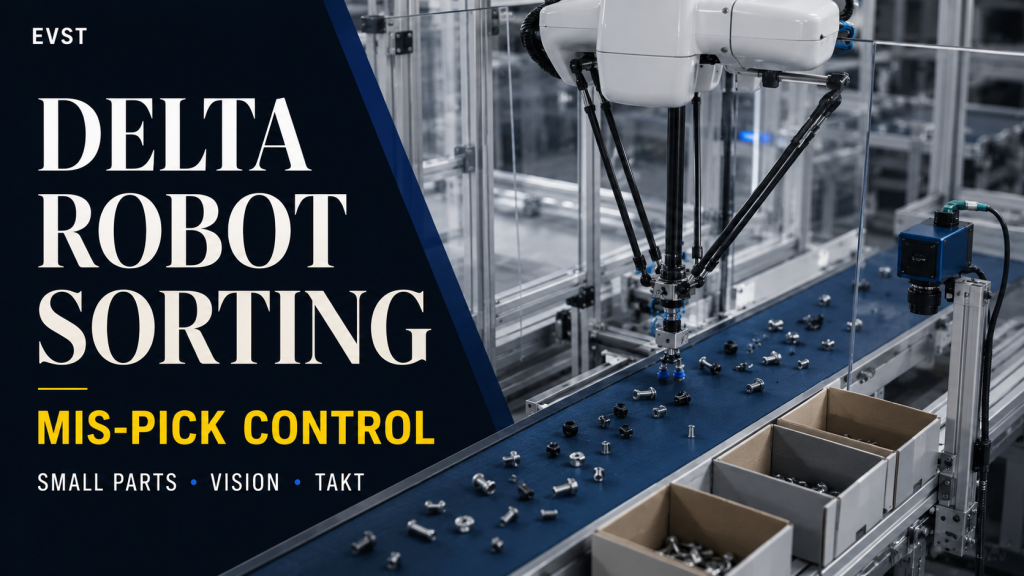
Descubra cómo EVST evalúa las celdas de clasificación del robot delta mediante la orientación, el ritmo de trabajo, el contacto de la pinza, el control de errores de selección y la transferencia posterior.
Automatización del embalaje y paletizado de piezas pequeñas: reducción de la transferencia manual.
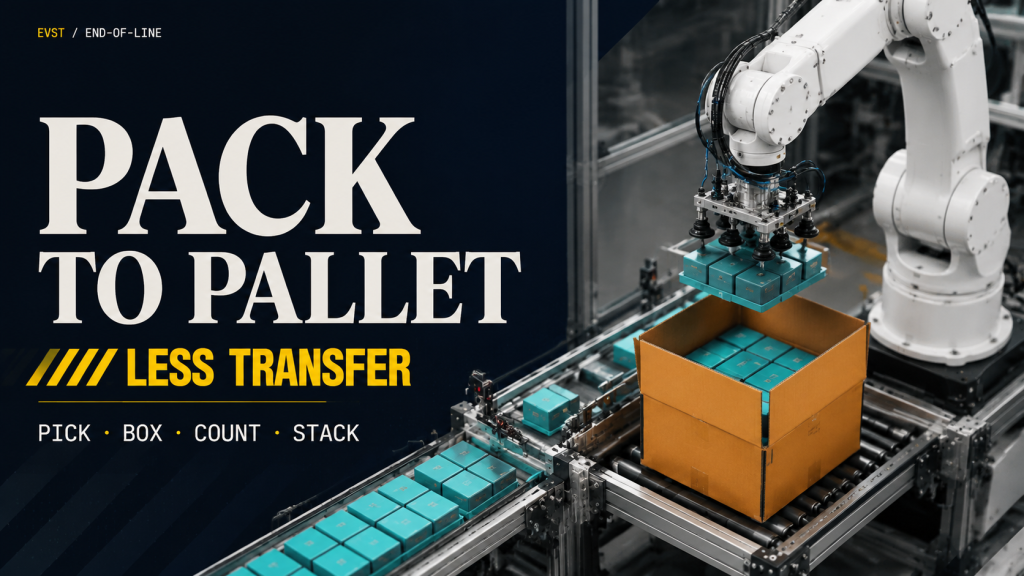
Cómo las células robóticas conectan el reconocimiento de entrada, la selección, la carga de bandejas, el empaquetado, el apilamiento, el almacenamiento intermedio, el cambio de tamaño de caja y la prevención de errores de conteo para líneas de envasado de piezas pequeñas.
Automatización del ensamblaje de piezas pequeñas: Recogida y colocación estable sin daños.
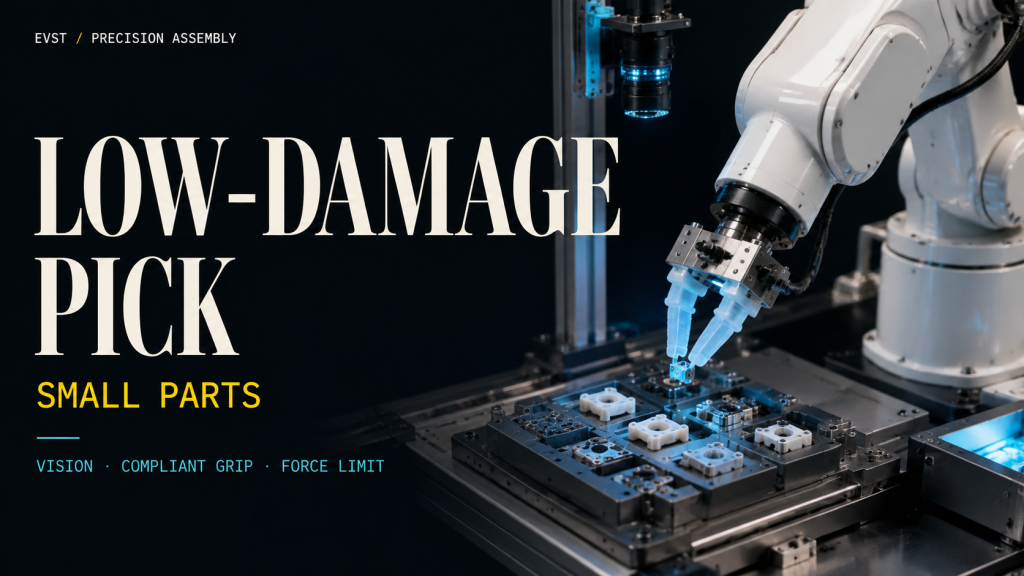
Cómo diseñar células robóticas de ensamblaje de piezas pequeñas en torno a un agarre adaptable, localización por visión, limitación de fuerza, punto de referencia de fijación, manipulación con mínimo daño y tiempo de ciclo estable.
Soldadura robótica para trabajos con placas de circuito impreso: Cómo controlar la consistencia de las uniones
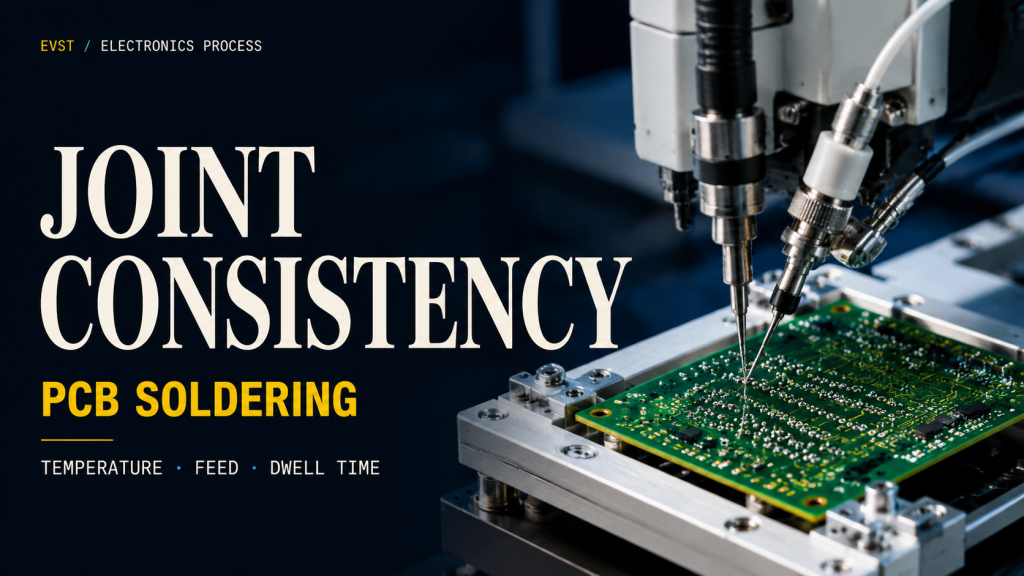
Una guía práctica para la soldadura robótica en trabajos con placas de circuito impreso, que abarca la alimentación de la soldadura, el ángulo del hierro, el tiempo de permanencia, la repetibilidad de la fijación, las ventanas de proceso y la inspección.
Robots para manipulación y lijado de muebles: Cómo controlar superficies irregulares
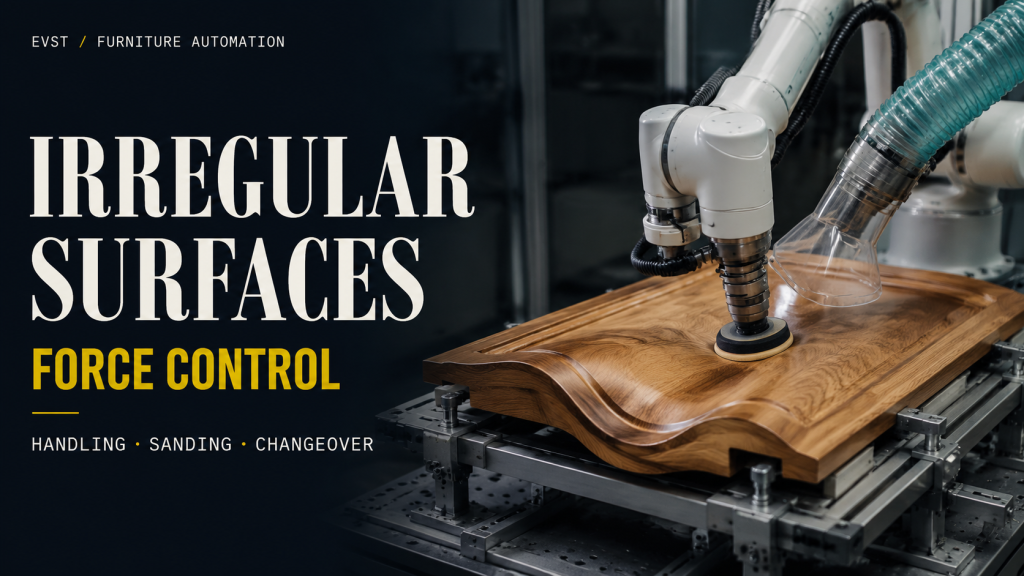
Cómo las células robóticas para la manipulación y el lijado de muebles gestionan las formas irregulares, las trayectorias curvas, la presión de contacto, la vida útil del abrasivo, el aislamiento del polvo y el cambio de formato.
Línea de automatización de 3C Electronics: Cómo vincular manipulación, ensamblaje, marcado e inspección.
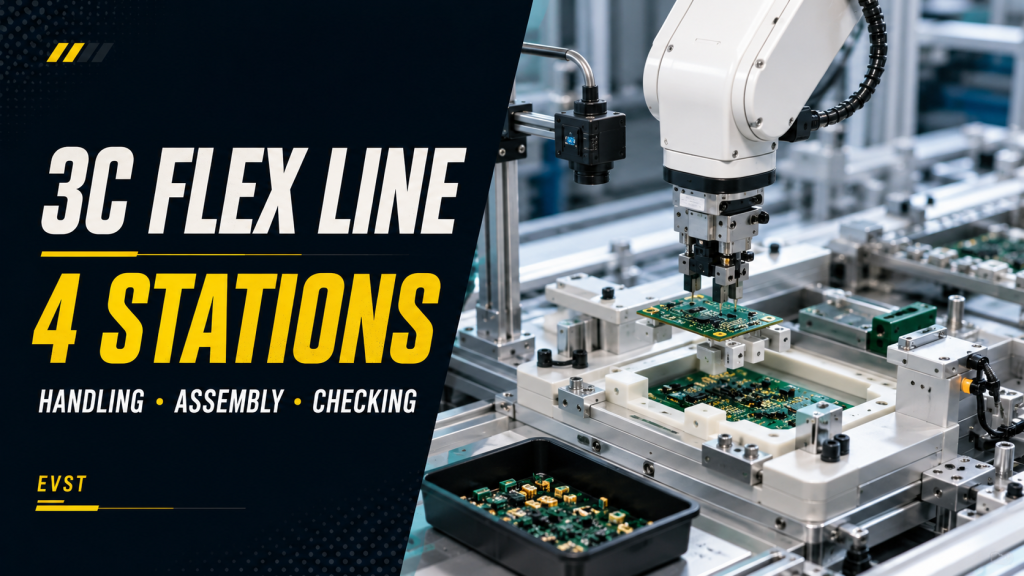
Una guía práctica para el diseño de líneas de automatización electrónica 3C que conectan la manipulación de piezas pequeñas, el ensamblaje, el marcado, la inspección visual, la gestión de piezas defectuosas y la trazabilidad.
Carga automatizada de cigüeñales en bruto: Manipulación de maquinaria pesada sin el esfuerzo extenuante de la elevación.
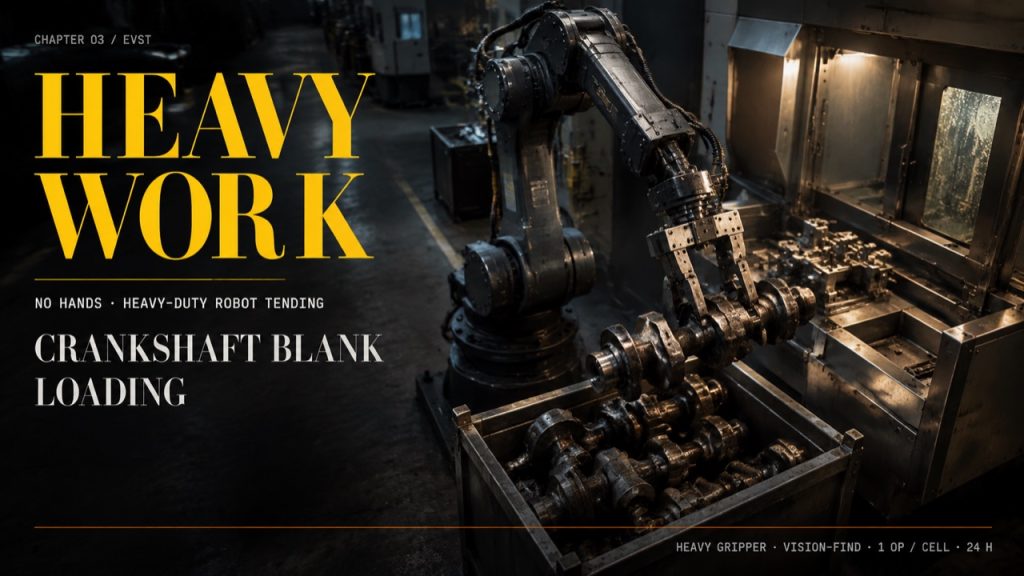
Carga automatizada de piezas en bruto de cigüeñal: Manipulación de maquinaria pesada sin el esfuerzo extenuante. Por el equipo editorial de EVST: células de automatización de sistemas de transmisión y manipulación robótica de maquinaria. Última actualización: 22 de junio de 2026. Respuesta inicial: Las piezas en bruto de cigüeñal son forjas pesadas y aceitosas que los operarios levantan contenedor por contenedor hasta la máquina; un proceso lento, agotador para la espalda y limitado a una persona por […]
Soldadura robótica sin enseñanza: Cómo soldar piezas grandes y pequeñas sin enseñanza paso a paso.
Soldadura robótica sin enseñanza: Soldadura de piezas estructurales grandes y de lotes pequeños sin enseñanza paso a paso. Por el equipo editorial de EVST — celdas de soldadura robótica y automatización de grandes estructuras. Última actualización: 22 de junio de 2026. Respuesta inicial: Las piezas estructurales grandes y de lotes pequeños son difíciles de soldar con robots porque el soldador tiene que enseñar la trayectoria punto por punto para cada nueva pieza, lo cual es lento y […]
Línea de montaje de modelos mixtos: Posicionamiento por visión + Reconocimiento de modelos mediante código de barras + Cambio flexible
Cómo construir una línea de ensamblaje de modelos mixtos para carcasas electrónicas y piezas de electrodomésticos. Por el equipo editorial de EVST: celdas de ensamblaje robóticas y automatización flexible de la electrónica. Última actualización: 18 de junio de 2026. Respuesta inicial: Las carcasas electrónicas y las piezas de electrodomésticos se fabrican en docenas de variantes, y forzarlas a avanzar por una sola línea manualmente implica errores de modelo y […]
Cómo construir una célula de ensamblaje flexible para accionamientos eléctricos y módulos de precisión: plataforma giratoria + cobot
Cómo construir una celda de ensamblaje flexible para accionamientos eléctricos y módulos de precisión. Por el equipo editorial de EVST: celdas robóticas colaborativas y automatización de ensamblaje flexible. Última actualización: 18 de junio de 2026. Respuesta inicial: El ensamblaje en múltiples pasos de accionamientos eléctricos y módulos de precisión (fijación, ajuste de piezas, desmontaje, uno tras otro) no puede aumentar el tiempo de ciclo manualmente, produce oscilaciones, […]
Carga robótica de refrigerante con sistema de visión a prueba de errores: Cómo construir la línea
Carga robótica de refrigerante y llenado de aceite de compresor, bien hecho por el equipo editorial de EVST: celdas de dosificación robóticas y sistemas de visión artificial para líneas de montaje. Última actualización: 18 de junio de 2026. Respuesta inicial: La carga manual de refrigerante y la dosificación de aceite de compresor presentan errores: unos pocos gramos de diferencia, el modelo incorrecto o un llenado omitido afectan el rendimiento y la productividad de la unidad.