
Ved EVST redaktion · Sidst opdateret: 22. juli 2026
Automatiseringsprojekter fejler sjældent, fordi robotten er defekt. Hvorfor automatiseringsprojekter fejler, er næsten altid en historie efter levering, og fem årsager dækker det meste af det: undervurderet værktøjsføring ved endearmen, cyklustid taget fra robottens specifikationsark, omstilling af høj-mix, et anlæg, der ikke var klar omkring cellen, og ingen, der ejede cellen efter overdragelsen.
Dette er en analyse fra købersiden. Hvis du stadig er på shortlist-stadiet, kan vores tjekliste for leverandørevaluering dækker due diligence i leverandørspørgsmål; denne artikel fortsætter, hvor den ene slutter.
Hvorfor automatiseringsprojekter mislykkes, når hardwaren allerede er der
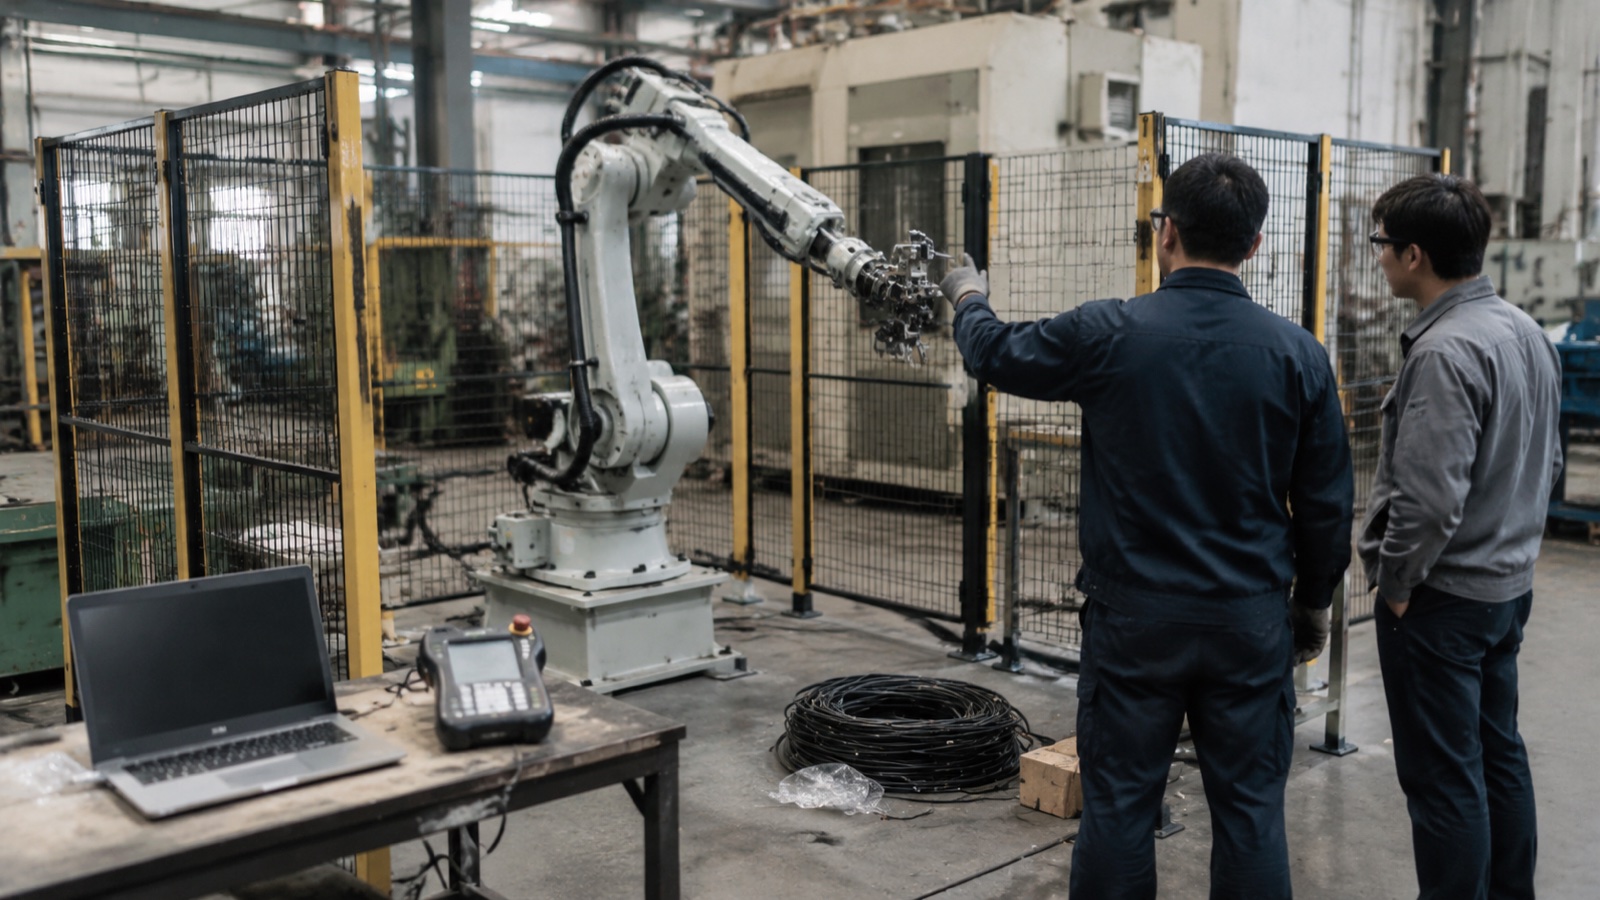
Der er et specifikt øjeblik i et første automatiseringsprojekt, hvor stemningen ændrer sig. Kassen er åben, armen er boltet fast, teach-controlleren starter, og den bevæger sig. Alle tager et billede. Så spørger nogen, hvornår den begynder at lave dele, og det ærlige svar er seks til ti uger væk, ikke næste tirsdag.
Det er i det hul, budgetterne bliver spist. Armen var aldrig den svære del. Ifølge International Federation of Robotics, har den globale driftsbeholdning af industrirobotter passeret fire millioner enheder, og robothardware i sig selv er blevet en forholdsvis standardiseret og bredt tilgængelig vare på tværs af prisniveauer. Det, der ikke er blevet standardiseret, er alt, der forvandler en arm til en celle: værktøjet i enden af den, de dele, der føres ind i den, hegnet omkring den og de mennesker, der holder den kørende. Disse er projektspecifikke hver eneste gang, og det er der, tidsplan og omkostninger rent faktisk spiller ind.
De fem årsager nedenfor er ikke eksotiske. Hver enkelt er synlig, før en kontrakt underskrives, hvis køberen ved, hvilket spørgsmål han skal stille.
Årsag 1: Griberen blev behandlet som et tilbehør
På et tilbud vises end-of-arm tooling (EOAT) ofte som én linje nær bunden, nogle gange uden pris, nogle gange som "TBD afventer delprøve". Denne linje er ofte den vare med den længste føring og den højeste risiko i hele cellen.
Årsagen er, at en robotarm er et katalogprodukt med en kendt repeterbarhedsværdi, mens en griber er en specialdesignet mekanisme, der skal overleve kontakt med et reelt, variabelt, sommetider olieret eller varmt emne tusindvis af gange pr. skift. Vakuumet fungerer, indtil overfladen har et trækmærke. En to-finger klemme fungerer, indtil støbegodset har et glimt på gribefladen. Et magnetisk værktøj fungerer, indtil nogen kører en aluminiumsvariant gennem den samme linje.
I praksis planlægger vores leveringsteam EOAT, som om det var et lille maskindesignprojekt snarere end et tilbehør, for det er jo, hvad det er. Design, fremstilling og fejlfinding på en ikke-triviel griber tager regelmæssigt fire til otte uger i sig selv, og det er normalt, at det første fysiske værktøj kræver én revision efter at have set rigtige dele. En projektplan, der antager, at griberen ankommer færdig sammen med robotten, har allerede mistet en måned, den ikke budgetterede med.
Undgå det før du underskriver: kræve, at leverandøren angiver EOAT som en separat, prissat, planlagt leverance med sin egen leveringstid, og sender faktiske produktionsprøver (ikke CAD, og ikke de gode), før værktøjsdesignet fastfryses. Spørg eksplicit, hvem der betaler for den anden revision, hvis det første værktøj ikke indeholder delen.
Årsag 2: Cyklustiden kom ud af specifikationsarket
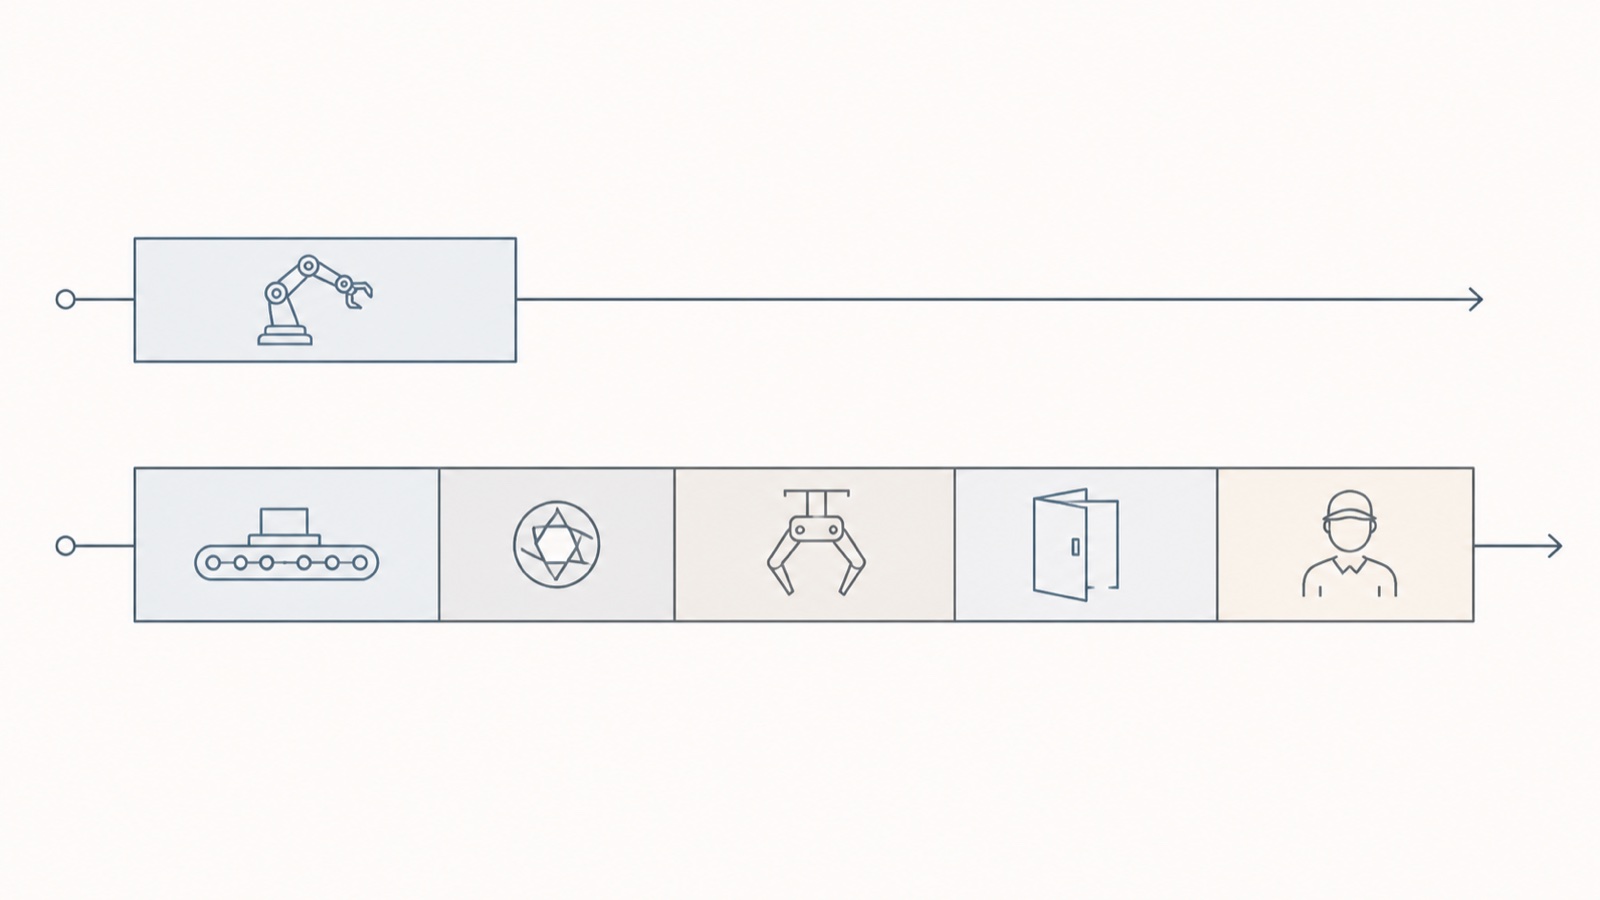
Robotdatablade offentliggør bevægelsesydelse under ideelle forhold med en nominel nyttelast. Salgsberegninger baseret på disse tal producerer gennemløbstal, som en reel celle ikke vil nå, og køberen opdager ikke underskuddet før accepttest.
En celles reelle cyklustid er summen af robotbevægelse, emnepræsentation, enhver visions- eller målepause, værktøjsaktivering, maskinhandshake-vent og operatørintervention. Kun den første af disse er på databladet. En pick-and-place-bevægelse, der tager 2.1 sekunders robotbevægelse, kan nemt blive en stationscyklus på 5 sekunder, når transportbåndet indekserer, kameraet optager og behandler, griberen lukker og bekræfter, og CNC-døren er færdig med at åbne. Ingen af disse trin er en defekt. De er simpelthen ikke robotbevægelse, og de blev ikke talt med.
Menneskelig indgriben er den mindst talte faktor af alle. Hvis en operatør skal omorientere én del ud af tolv, eller afhjælpe en papirstop to gange i et skift, hører den tid hjemme i cyklusberegningen, og den er der normalt ikke.
Undgå det før du underskriver: Få leverandøren til at angive gennemløbshastigheden som et garanteret antal dele pr. time ved cellegrænsen, målt over en kontinuerlig kørsel af defineret længde, med accepttestbetingelserne skrevet ind i kontrakten. Spørg, hvad der sker med antallet, når indgående dele ankommer til tolerancegrænsen i stedet for den nominelle grænse. En leverandør, der kun angiver robotbevægelsestid, angiver en anden maskine end den, du kommer til at eje.
Årsag 3: En højblandet fabrik købte en højvolumenopløsning
De fleste publicerede ROI-beregninger for robotteknologi antager, at et anlæg kører én del i lange batches. Rigtig mange anlæg, især jobværksteder og kontraktproducenter, kører 40 delnumre i batches af 80. Det er forskellige problemer, og det andet er meget sværere at automatisere rentabelt.
Regnestykket er uforsonligt. Tag en celle, der har brug for 40 minutter til at skifte: skift griberkæberne, genindlæs fixturen, start programmet, og verificer den første artikel igen. Hvis den gennemsnitlige batch kører 60 minutters produktion, bruger den celle cirka 40 procent af sin tilgængelige tid på ikke at producere, og den "sparede" arbejdskraft bruges delvist på en opstillingstekniker, der nu er mere dygtig og dyrere end den operatør, der blev udskiftet. Business casen, der så stærk ud ved en teoretisk udnyttelsesgrad, kollapser ved den reelle.
Dette er ikke et argument imod automatisering af arbejde med høj blanding. Det er et argument for, at arbejde med høj blanding skal automatiseres anderledes: hurtigskiftværktøj med gentagelige datums, nulpunktsopspændingssystemer, programbiblioteker organiseret efter emnefamilie i stedet for efter emne, og ofte en kollaborativ robot, der kan omplaceres, i stedet for en indhegnet celle, der ikke kan. Designmålet er omstillingsminutter, ikke cyklussekunder.
Undgå det før du underskriver: Giv leverandøren din faktiske delmix og batchstørrelsesfordeling, ikke dine tre største dele, og kræv en angivet omstillingstid mellem to navngivne, virkelig forskellige dele. Tjek derefter, om tilbagebetalingsmodellen bruger denne omstillingstid. Vores analyse af automatiseringsafkastperiode gennemgår, hvordan omstilling og udnyttelse ændrer tilbagebetalingstallet.
Årsag 4: Planten omkring cellen var ikke klar
En robot er en præcisionsanordning, der antager, at verden er gentagelig. Fabrikker er det normalt ikke, og cellen afslører det med usædvanlig klarhed.
Konsistens i indgående dele er det mest almindelige hul. Manuel montering absorberer variation usynligt, fordi en person kompenserer uden at tænke over det. En robot kompenserer ikke. Støbegods, der varierer med tre millimeter mellem leverandører, laserskårne emner med inkonsistent grat eller stangmateriale leveret i blandede længder, vil hver især stoppe en celle, der kørte perfekt under fabrikkens godkendelsestest på nominelle dele.
Fikserings- og datumstrategi er det andet hul. Hvis emnets placering i fiksturen afhænger af, hvor omhyggeligt nogen placerer den, arver robotten denne usikkerhed, og processen kører med den præcision, som indlæsningstrinnet tillader, uanset armens angivne repeterbarhed.
Sikkerhed er den tredje, og det er den, der oftest forsinker godkendelse snarere end produktion. ISO 10218-2: 2025, risikovurdering og beskyttelse på celleniveau er systemintegratorens ansvar, ikke robotproducentens. En leveret robotarm er aldrig en kompatibel celle i sig selv. Hegn, sammenlåste adgangsporte, områdescannere, sikkerhedsklassificeret logik og den dokumenterede risikovurdering bagved dem skal alle eksistere, før cellen lovligt kan køre i produktion, og for kollaborative applikationer er kraft- og trykgrænserne beskrevet i ISO / TS 15066 skal valideres i forhold til det faktiske værktøj og emne, ikke den bare arm. Købere, der antager, at "kollaborativ robot" betyder "ingen risikovurdering nødvendig", bliver konsekvent overraskede. Vores Vejledning til ISO 10218-2:2025 celleintegration fastlægger, hvad der påhviler integratoren, og hvad der påhviler slutbrugeren.
Det uglamourøse fjerde hul er forsyningsvirksomheder. Forsyningsspænding og -frekvens, tilgængelig trykluftmængde ved det nødvendige tryk, gulvplanhed og belastningsklassificering, netværksfald og røgudsugning skal alle bekræftes i forhold til cellens krav. Luft er det tilbagevendende hul. En anlægskompressor, der komfortabelt kører håndværktøj, kan sulte en celle med et flerzone-støvsugerværktøj, og symptomet ligner en fejl i en tabt del snarere end et luftproblem.
Undgå det før du underskriver: Bed om en skriftlig specifikation for klargøring af byggepladsen som en kontraktleverance, der dækker antagelser om tolerancer for indkommende dele, forsyningskrav, gulv- og pladsforhold, og hvem der ejer risikovurderingen. Spørg derefter, hvilket af disse punkter ugyldiggør gennemløbsgarantien, hvis det ikke opfyldes.
Årsag 5: Ingen ejede cellen efter overdragelsen
Idriftsættelsesingeniørerne går. Seks måneder senere fejler en servopakke, eller et nyt varenummer ankommer, og programmet skal redigeres, og spørgsmålet er, hvem der gør det. På mange anlæg er svaret ingen.
To ting skaber dette. Den første er, at operatør- og vedligeholdelsestræning planlægges i løbet af idriftsættelsesugen, hvor cellen stadig fejlfindes, og de personer, der har brug for træning, har travlt med at køre resten af anlægget. Det sker, det bliver godkendt, og næsten intet gemmes. Den anden er, at reservedele og support aldrig blev specificeret, kun antaget.
Grænseoverskridende support fortjener at blive nævnt direkte, fordi det er her, importeret automatisering virkelig underpræsterer den indenlandske levering. Reservedele er normalt et told- og papirarbejdeproblem, før de er et produktionsproblem: et styrekort, der sendes på to dage, kan stadig ligge i to uger i fortoldning, og en celle, der er nede i to uger, koster langt mere end selve delen. Tidszoner forværrer det. En morgenfejl i Europa eller Amerika når en asiatisk leverandør ved dagens afslutning, hvilket forvandler det, der burde være en to timers diagnostisk samtale, til en to-dages udveksling.
Undgå det før du underskriver: forhandle om et kritisk reservedelskit, der opbevares på din lokation som en del af den oprindelige ordre i stedet for at blive bestilt, når noget går i stykker, få en skriftlig svartidstilsagn med navngiven lokal support (ikke en e-mailadresse), og planlæg træning som en separat betalt session to til fire uger efter produktionsstart, når operatørerne har reelle spørgsmål.
De fem årsager på et øjeblik
| Fejlårsag | Tidligt advarselssignal | Spørgsmål at stille leverandøren før underskrift |
|---|---|---|
| EOAT behandlet som et tilbehør | Gripper er en enkelt uprissat linjepost eller "TBD afventer prøve" | Hvad er EOAT-leveringstiden og -prisen som en separat leverance, og hvem betaler for den anden revision, hvis det første værktøj ikke rummer delen? |
| Cyklustid fra specifikationsarket | Gennemløb angivet som robotbevægelsessekunder, ingen accepttest defineret | Vil I garantere dele i timen ved cellegrænsen over en kontinuerlig kørsel, med testbetingelserne skrevet ind i kontrakten? |
| Højt blandet arbejde i et design med høj volumen | Tilbagebetalingsmodellen forudsætter én del og høj udnyttelsesgrad | Hvad er overgangstiden mellem disse to specifikke varenumre, og er dette tal med i din ROI-beregning? |
| Planten er ikke klar omkring cellen | Ingen skriftlig specifikation for klargøring af stedet; ejerskab af risikovurdering uklart | Hvilken tolerance for indkommende dele, luftmængde og effekt antager cellen, og hvem er ansvarlig for ISO 10218-2 risikovurderingen? |
| Intet ejerskab efter overdragelse | Træning samlet i idriftsættelsesugen; ingen reservedeleliste | Hvad er der i det anbefalede reservedelssæt på stedet, hvad er jeres forpligtelse til navngivet lokalt beredskab, og kan træning planlægges efter produktionsstart? |
Hvad kinesiske leverandører virkelig er værre til
Købere, der køber fra Kina – hvilket Rapport fra International Federation of Robotics om verdensroboter identificerer sig som verdens største marked for industrirobotter – får normalt vist en liste over fordele og ingen liste over afvejninger, hvilket gør fordelene sværere at tro på. Den ærlige version er mere brugbar.
Absolut præcision i den krævende ende. For langt de fleste svejse-, palleterings-, maskinbetjenings- og håndteringsopgaver har kinesiskproducerede arme repeterbarhedsværdier, der er fuldt ud tilstrækkelige og sammenlignelige med de etablerede japanske og europæiske mærker i samme nyttelastklasse. I toppen af præcisionsområdet, især i applikationer, der kræver kalibreret absolut nøjagtighed for offline-programmerede stier i stedet for indlærte punkter, har de etablerede mærker stadig en fordel inden for kalibreringsværktøj og langsigtet termisk stabilitet. Hvis din applikation lever op til disse krav, bør det afgøre købet.
Dokumentationskvalitet. Manualer oversat til engelsk varierer i kvalitet, og kløften vokser, efterhånden som man går fra armmanualen til controllerens fejlkodereference og fieldbuskonfigurationsnoterne. Vedligeholdelsespersonalet mærker dette før alle andre. Det er værd at bede om at se den faktiske engelske servicedokumentation i sin fulde længde, før man bestiller, snarere end bagefter.
Tidszone- og kommunikationsfriktion. Ægte, og ikke løseligt med gode intentioner. Det er håndterbart med en navngiven supportkontakt, et aftalt dagligt overlapningsvindue og én eskaleringsvej, men en køber, der forventer svar inden for samme time med en otte timers forskydning, vil blive frustreret.
Leveringstid for reservedele. Omtalt ovenfor, og den mest betydningsfulde ting på denne liste. Det er også den, der forbedres mest ved planlægning: et reservedelskit på stedet, der specificeres ved bestillingstidspunktet, konverterer et to ugers afbrud til et to timers afbrud.
Videresalg og restværdi. Sekundære markeder prissætter etablerede brands højere. Hvis en femårig exit eller asset-backed finansiering er vigtig for dit finansteam, er den rabat reel og bør være i modellen.
Ingen af disse argumenterer imod at købe fra Kina. De argumenterer for at prise dem ind. En køber, der forhandler reservedele, dokumentation, svarforpligtelser og lokal support ind i den oprindelige indkøbsordre, ender normalt med lavere samlede ejeromkostninger end en, der kun sammenlignede maskinpriser og opdagede disse varer senere i detailhandlen.
Hvor dette efterlader en køber
Enhver årsag på denne liste er et scoping-problem, ikke et teknologiproblem, og hver enkelt af dem er billigere at løse i en specifikation end i en idriftsættelsesuge. Mønsteret i projekter, der går godt, er ikke bemærkelsesværdigt: EOAT designet i forhold til virkelige dele, gennemløb garanteret ved cellegrænsen, omstillingstid behandlet som et designmål, en skriftlig specifikation for klargøring af stedet og supportvilkår forhandlet før indkøbsordren i stedet for efter det første nedbrud.
EVST (EVS TECH CO., LTD), en Chengdu-baseret robotproducent og -integrator grundlagt i slutningen af 2018, leverer automatiseringsprojekter i over 100 lande, og mønsteret er ensartet nok til, at vores leveringsteam nu behandler disse fem punkter som scope gates snarere end som ekstraudstyr. Købere, der arbejder med en specifikation og ønsker en second opinion på værktøj, gennemløbsantagelser eller supportvilkår, kan kontakte vores team via evsrobot.com.
Ofte stillede spørgsmål
Hvorfor mislykkes automatiseringsprojekter, selv når robotten fungerer fint?
Fordi en arbejdende robot ikke er en arbejdende celle. De almindelige fejl efter levering er værktøjskonstruktioner i endeleddet, der er designet for sent på baggrund af ufuldstændige emneoplysninger, gennemløb beregnet ud fra robottens bevægelsestid i stedet for fuld stationscyklustid, omstillingstid, der sletter business casen i anlæg med høj blanding af emner, variationer i indgående emner og sikkerheds- eller forsyningsmangler, som anlægget ikke har forberedt sig på, og intet defineret ejerskab af vedligeholdelse, reservedele og omprogrammering, efter integratoren forlader fabrikken.
Hvor lang tid tager det faktisk at idriftsætte en robot efter levering?
Længere end de fleste førstegangskøbere planlægger. Mekanisk installation er hurtig, men værktøjsfejlfinding i forhold til rigtige dele, programjustering, sikkerhedsvalidering og accepttest er det, der sætter tidsplanen, og alene værktøjsfremstilling på armen kræver typisk fire til otte ugers design- og byggetid plus mindst én revision, efter det møder produktionsdelene. Bed leverandøren om en tidsplan opdelt efter installation, værktøjsfremstilling, programmering, sikkerhedsvalidering og accept i stedet for en enkelt idriftsættelseslinje.
Hvilke spørgsmål bør jeg stille en robotleverandør, før jeg underskriver kontrakten?
Fem vejer tungest: hvad er den prissatte leveringstid for værktøj til endestykker som en separat leverance; vil I garantere dele pr. time ved cellegrænsen under definerede acceptbetingelser; hvad er omstillingstiden mellem to specifikke varenumre fra min faktiske blanding; hvilke klarhedsbetingelser for stedet antager cellen, og hvem ejer ISO 10218-2-risikovurderingen; og hvilket reservedelesæt, navngiven lokal supportkontakt og responstid følger med ordren.
Er det risikabelt at købe industrirobotter fra Kina?
Risiciene er specifikke og håndterbare snarere end generelle. Hardwarekvalitet og repeterbarhed i almindelige svejsnings-, palleterings- og håndteringsapplikationer er stort set sammenlignelige med etablerede mærker i samme nyttelastklasse. De reelle mangler er kvaliteten af engelsk servicedokumentation, leveringstid for reservedeles told, friktion i tidszonerespons, absolut nøjagtighed i den mest krævende ende af præcisionsintervallet og lavere videresalgsværdi på sekundært marked. Hver af dem kan prissættes eller kontraktliggøres ved køb, hvilket er betydeligt billigere end at opdage dem under et produktionsstop.
Hvem er ansvarlig for robotcellens sikkerhed, robotproducenten eller integratoren?
I henhold til ISO 10218-2:2025 er risikovurdering og beskyttelse på celleniveau systemintegratorens ansvar, ikke robotproducentens. Robotarmen er en komponent; hegn, afspærringer, områdescannere, sikkerhedslogik og dokumenteret risikovurdering tilhører den, der integrerer cellen. For kollaborative applikationer skal kraft- og trykgrænserne beskrevet i ISO/TS 15066 valideres med det faktiske værktøj og emne, der er monteret, ikke med den bare arm.
Bør en butik med høj blanding og lav volumen overhovedet automatisere?
Ofte ja, men med et andet designmål. Anlæg med høj blanding bør specificere i forhold til omstillingsminutter i stedet for cyklussekunder, hvilket skubber designet mod hurtigskiftværktøj med gentagelige datums, nulpunktsopspænding, programbiblioteker organiseret efter emnefamilier og ofte en omplacerbar kollaborativ robot i stedet for en fast, afgrænset celle. En tilbagebetalingsmodel bygget på udnyttelse af enkelte emner vil ikke overleve kontakt med en blanding med 40 emnenumre.
Nøgleforsøg
- Automatiseringsprojekter fejler sjældent på robothardware. De fejler i mellemrummet mellem en leveret arm og en kørende celle, og det mellemrum er et scoping-problem, der er synligt før underskrivelse.
- Værktøjsfremstilling til endestykker er et specialdesignet maskinprojekt, ikke et tilbehør. Giv det et separat tilbud, planlæg det separat, send faktiske produktionsprøver, og aftal på forhånd, hvem der betaler for revision to.
- Insister på garanteret gennemløbshastighed som dele pr. time ved cellegrænsen under skriftlige acceptbetingelser. Robotbevægelsessekunder fra et datablad er ikke en forpligtelse til gennemløbshastighed.
- I anlæg med høj blandingshastighed er omstillingstiden det designmæssige mål, ikke cyklustiden. Giv leverandøren din faktiske delblanding, og kontroller, at den angivne omstilling fremgår af tilbagebetalingsmodellen.
- I henhold til ISO 10218-2:2025 tilhører risikovurderingen og beskyttelsen på celleniveau systemintegratoren, og en leveret robotarm er aldrig en kompatibel celle i sig selv.
- Forhandle reservedelssættet på stedet, den navngivne lokale supportkontakt, responsforpligtelsen og træningen efter opstart ind i den oprindelige indkøbsordre. Købt senere, under et driftsstop, kostede alle fire mere.
Om forfatteren: EVSTs redaktionsteam skriver om industriel automation til ingeniør- og driftsteams, der specificerer deres første eller næste robotcelle. EVST er en robotproducent og -integrator med hovedkontor i Chengdu, der leverer automatiseringsprojekter i over 100 lande med IATF16949-certificering i bilkvalitet og CE/SGS/TUV-tredjepartscertificering på tværs af sine produktlinjer.
Forfatter: EVST redaktion
Anmeldt af: EVST redaktion
Sidst opdateret:
Metode: EVST Five-Case Post-Delivery Screen — en planlægningshjælp på købersiden til at afdække en robotcelle før underskrivelse, ikke en accepttest eller en erstatning for en systemintegrators risikovurdering.
Redaktionel politik · Korrektionspolitik · Vilkår og betingelser