
Der er mange dele, der udgør en robot. De robotarm området er det mest fremtrædende, og hvad folk ser. Det er også den del, der klarer det meste af arbejdet. Men der er en anden sjældent bemærket del, der gør det meste af det tunge løft i baggrunden, og det er konvolutten.
Vi skal se nærmere på, hvad en kuvert er, hvorfor de er vigtige, hvilke typer af robotarbejdskuverter, der bruges i fremstillingen i dag, og de fordele, de bringer til bordet. Hold dig til enden for at få mere viden om robotapplikationer.
Hvad er en arbejdskuvert?
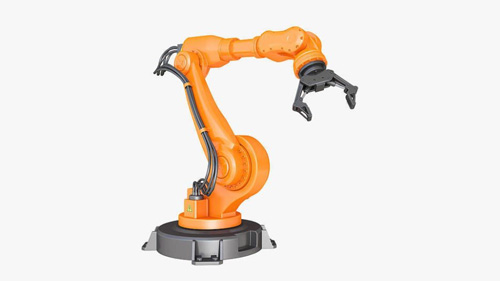
Kilde: Pinterest
En arbejdskonvolut er en robots bevægelsesområde. Industrirobotter kommer ikke med ben eller hjul til bevægelse. Omkostningerne er fastsat ét sted, og den base, der holder dem og giver dem stabilitet, kaldes arbejdskonvolutten. Det er formen, der skabes, når robotmanipulator bevæger sig rundt i alle retninger for at klare en opgave. Den maksimale afstand, der kan nås af robotten, bestemmes af størrelsen på arbejdskonvolutten.
Hvad dette betyder, i en nøddeskal, er, at robotten kun kan udføre inden for rammerne af arbejdskonvolutten. Du kan give robotarmen al den fleksibilitet i verden, men det meste, den kan gøre, afhænger af arbejdskonvolutten. Den eneste robot, der har evnen til at modsætte sig reglerne i arbejdskonvolutten, er portalrobotten. Arbejdskuverter skal designes omhyggeligt, så robotarmen har en chance for at fungere som forventet.
Hvorfor er arbejdskuverter vigtige?
Kilde: Pinterest
En arbejdskuvert fungerer som en snor til robotarmen. Den definerer det område, som robotarmen må nå. Dette kan være nyttigt, når der er mennesker, der arbejder sammen med robotterne, da det skaber en sikker zone, der reducerer chancerne for, at der sker skader på gulvet på fabrikken. Når du vælger en industrirobot for dit anlæg bør du være meget opmærksom på kuverttypen og -størrelsen, fordi alt, hvad du vælger at gøre med robotten, vil være prisgivet kuverten.
Hvis du vil have en robot, der dækker så meget plads som muligt, så gå efter den, der kommer med en større arbejdskuvert. Men det vil igen bringe et nyt problem med plads at gøre. Større arbejdskuverter oversættes normalt til større maskiner, og hvis du mangler plads til det, vil tingene ikke fungere, selv som du ønsker.
Typer af robotarbejdskuverter
Kilde: Pinterest
Der er omkring 7 standardtyper af robotarbejdskonvolutter, der bruges på tværs af fremstillingsindustrien. Hver har sin egen definerede form og design, der er velegnet til en bestemt type job. De omfatter følgende.
Cartesian Work Envelope: Dette er en konvolut af den kartesiske konfiguration, og den kommer i form af et rektangulært prisme. Den har ingen døde zoner i og omkring arbejdskonvolutten, og robotten, der bruger denne konvolut, har friheden til at manipulere den maksimale nyttelast, den kan håndtere uden at føle nogen belastning. Dette er den slags arbejdskuvert, som du finder i Cartesian- eller Gantry-robotter.
Cylindrisk arbejdskuvert: Som navnet antyder, er dette en cylindrisk formet konfiguration, der har et hult center, der i høj grad begrænser robotarmen, der kan strække og trække sig tilbage. Denne struktur skaber en betydelig død zone i og omkring robotstrukturen. Den slags robotter, der bruger denne type kuverter, er velegnede til hurtige små opgaver, der ikke kræver meget bevægelse.
Polar Work Envelope: Dette er en konfiguration, der fejer op for volumen placeret mellem to delvise kugler. Dette design begrænser de maksimale vinkelbevægelser, som robotarmen kan foretage på tværs af det lodrette og vandrette plan. Disse fysiske restriktioner har den uheldige effekt, at de skaber enorme betydelige døde zoner under og over den pågældende robot. Det er den slags
arbejdskuvert, du sandsynligvis vil finde i en Polar-robot.
Revolute Work Envelope: Dette er en unik konfiguration, der normalt har en konvolut, der er større end den tilgængelige gulvplads. I en nøddeskal står robotarmen på en meget stor og bred arbejdskonvolut, der enten kan være en hel kugle eller en delvist åben. Det er en af de mest komplicerede konfigurationer, hvad angår arbejdskuverter.
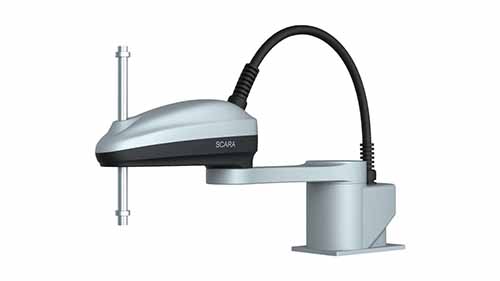
SCARA Work Envelope: Dette er en konfiguration, der er unik for SCARA robotter og er normalt formet som et hjerte eller en nyre. Den har en fremtrædende hul cirkel, der passerer lige gennem midten, og dette tillader et meget stort vandret betjeningsplan, hvilket gør sidebevægelser lettere. Der er dog meget lidt plads tilbage at gå op, og det begrænser lodrette bevægelser.
Spine Work Envelope: Dette er den enkleste arbejdskuvert, du nogensinde vil støde på. Den består ganske enkelt af en rygsøjlerobot i en halvkugle arbejdskonvolut, der giver lige nok plads til, at robotarmen kan fungere, som den vil i enhver retning. Størrelsen af hele strukturen afhænger af antallet af artikulationer, der findes i rygsøjlen.
Pendulum konfiguration: Dette er en konfiguration, der næsten ligner en hestesko med et segmenteret tværsnit. Arbejdskonvolutten er lidt begrænset, men fordelen ved dette design er, at den pågældende robot kan monteres på arbejdskonvolutten i enhver position, der er praktisk til den aktuelle opgave. Dette giver kuverten frihed til at blive placeret på det mest bekvemme sted, der er det bedste for den bedste effektivitet.
Fortolkning af arbejdskonvolutten
Som vi klart har fastslået, har hver arbejdskuvert et komplekst design, der genererer forskellige egenskaber, der definerer den nøjagtige funktion, de er egnet til. Det betyder dog ikke, at du kan gå rundt og vælge den første arbejdskuvert, du ser foran dig. Du skal udvise forsigtighed, når det kommer til at fortolke en robots arbejdsmiljø, og følgende er grundene til, at dette er vigtigt.
Du skal være opmærksom på, at kuverten i dette tilfælde repræsenterer det arbejdsvolumen, som kan nås af robottens arm. Du skal vide, hvor dette punkt er placeret, og i de fleste tilfælde er det i midten af monteringspladen i endeeffektoren. Dette udelukker effektivt alle de værktøjer, som sluteffektoren kan have.
Du skal være opmærksom på, at der er områder inden for arbejdskonvolutten, som slet ikke kan nås af robotarmen. Det er de døde zoner, og der er intet du kan gøre for at ændre situationen.
Den maksimale nyttelastkapacitet, der er angivet, kan kun opnås inden for visse armspænd, som ikke bør forveksles eller betragtes som den maksimale rækkevidde.
Konklusion
Arbejdskuverter er afgørende for, at en robotarm og enhver anden maskine fungerer. De spiller en stor rolle i at bestemme robotarmens form og design. Disse syv typer bruges bredt over hele kloden, men der er formentlig andre nye variationer, der endnu ikke er mainstream. For mere information om arbejdskonvolutter, og hvordan de kan justeres for bedre ydeevne, tjek vores hjemmeside og har alle de spørgsmål, du måtte have besvaret.