
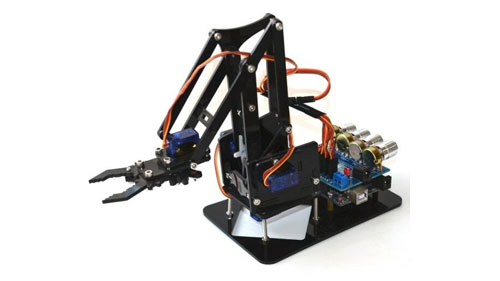
Kilde: Pinterest
Hver industriel robotarm har nogle dele, der arbejder sammen for at gøre hele strukturen brugbar. De omfatter controllere, sluteffektorer, drev, sensorer og robotmanipulatorer. Hver af disse dele spiller en unik rolle som støtte for hinanden. Af dem alle kunne robotmanipulatorerne lige så godt være en af de vigtigste komponenter i en robotstruktur. Vi skal se nærmere på, hvad robotmanipulatorer er, de roller, de tjener, og sammenligne dem med konventionelle robotarme for at se, hvordan de står op mod hinanden.
Hvad er en robotmanipulator?
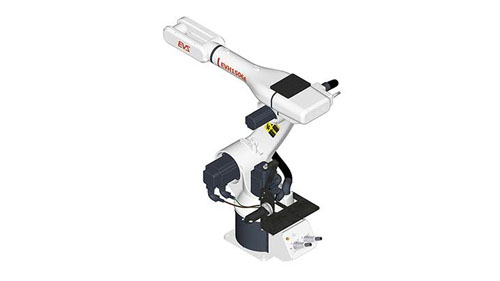
En robotmanipulator er en enhed, der bruges til at manipulere materialer uden nogen direkte fysisk kontakt af den enkelte, der håndterer deres operation. De blev opfundet for at gøre det nemt for robotter at håndtere radioaktive og biofarlige materialer, der krævede, at folk holdt sig et godt stykke væk for at undgå eksponering. Men med tiden er dette princip blevet overført til moderne robotarme for at gøre styringen meget nemmere og mere fleksibel.
Nogle af de moderne roller, som de er blevet taget i brug, omfatter svejsning, robotkirurgi og rumstationer. Selve manipulatoren er formet som en arm og leveres komplet med segmenter, der kaldes cross-slides, der kan glide over hinanden, når de griber genstande sikkert. Dette giver dem ekstra bevægelsesfrihed, noget som de fleste almindelige robotarme mangler.
På den store produktionsfront bruges robotmanipulatoren til intensive opgaver som at løfte tunge lastrum, der ellers ville vise sig at være for meget arbejde for menneskelige arbejdere at håndtere. De er også praktiske til at placere lasterne i en velordnet bunke, der kan være lige så høj som et helt lager, takket være de udtrækbare romantiske arme. Deres fleksibilitet gør dem til det ideelle værktøj til at presse sig igennem snævre pladser, og det er en af grundene til, at mange robotter, der bruges inden for det medicinske område, gør brug af robotmanipulatorerne i alle deres opgaver, da det er mere præcist og præcist med den mindste chance for at ødelægge andre kropsorganer.
Typer af robotmanipulatorer
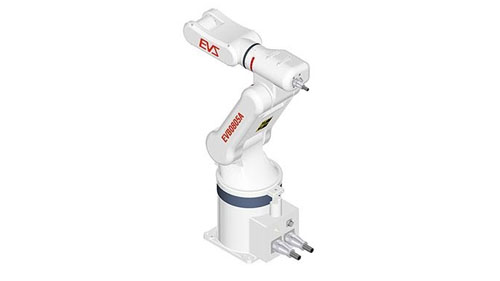
Der er forskellige typer af robotmanipulatorer, der aktivt bruges på tværs af alle former for fremstilling, især samlefabrikker. Disse manipulatorer kommer i forskellige størrelser, men de fungerer alle efter samme princip. Det er værd at bemærke, at leddene, der udgør disse manipulatorer. Det er de dele, der gør bevægelse mere fleksibel, og de kommer i 2 typer, der inkluderer følgende.
Revolute Joint: Disse er robotmanipulatorled, der har en enkelt grad af frihed med bevægelser, der kan beskrives som roterende. Deres konfiguration er lavet af én værdi, der repræsenterer antallet af rotationer, når de er operationelle.
Prismatisk led: Dette er led, der kan beskrives som translationelle, da det er den bevægelse, de viser, når de bevæger sig mellem objekter. De er repræsenteret ved en grad af translation langs deres akse, når de er operationelle.
Efter at have ryddet de samlinger, der er almindelige i industrielle manipulatorer, er følgende nogle af de bemærkelsesværdige robotter af manipulatortypen, der bruges i fremstillingsprocessen i varierende kapacitet.
Cartesisk koordinatrobot
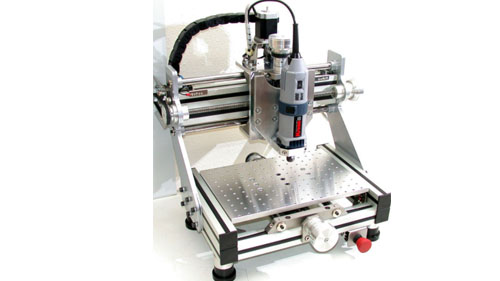
Kilde: Pinterest
Dette er en industrirobot, der gør brug af en prismatisk ledmanipulator og er bedst brugt til opgaver som at dispensere klæbemidler i bilindustrien. Denne robot har evnen til at bevæge sig i lineære retninger, og dette er en af dens største fordele, da de er hurtige, præcise og giver manipulatorerne en lige operationslinje, der sikrer, at det arbejde, de udfører, er ensartet fra det første produkt til det sidste. De er også blandt de nemmeste robotter af manipulatortypen at programmere, da deres bevægelser er mere definerede langs en enkelt banelinje. Den eneste ulempe er, at de optager for meget plads, men sjældent bruger det meste. Dette gør det svært for dem at arbejde sammen med andre robotter af manipulatortypen og menneskelige arbejdere.
SCARA Robot
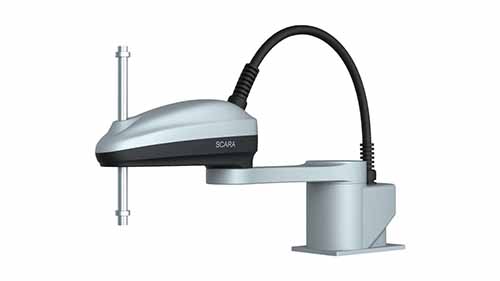
SCARA Robots er en af de mest populære industrirobotter, der bruger robotmanipulatorer i deres opsætning. Et akronym for Selective Compliance Assembly Robot Arm, de udviser bevægelser, der minder meget om en menneskelig hånd. De kommer komplet med en skulder, et albueled og et håndled, der kan lave lodrette bevægelser. De gør også brug af et prismatisk led til deres fleksible bevægelser og er meget hurtige sammenlignet med andre manipulatortyper af robotarme.
SCARA robotter er også holdbare og meget stive; dette giver dem mulighed for at håndtere de mest komplicerede typer job, der kræver en kombination af høj hastighed og nøjagtighed. De er også meget ideelle til gentagelige opgaver, og det er derfor, de bruges til palleteringsopgaver, maskinlæsning og montering. Den eneste ulempe ved de manipulatorer, der bruges i SCARA-robotter, er, at de ikke er fleksible, og deres bevægelser er begrænsede.
Cylindrisk robot
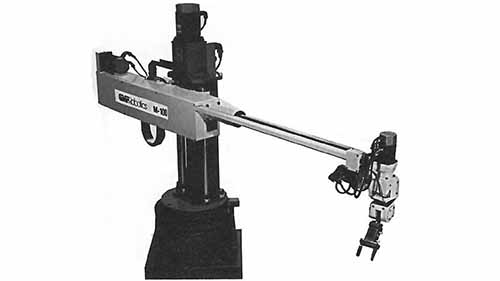
Kilde: www.industrial-electronics.com
Dette er en industriel robotmanipulator, der bevæger sig rundt om en stang, der er formet som en cylinder. Den har tre akser til bevægelse; en cirkulær en og to lineære, der giver armen fleksible vandrette og lodrette bevægelser. I modsætning til de fleste andre robotarme af manipulatortypen har den cylindriske robot tre led; et drejeled, et prismatisk led og et cylindrisk led. Disse robotter er næsten lige så hurtige som SCARA robotarme, og af denne grund bruges de i tempofyldte miljøer som at plukke og placere, gribe og holde, blandt mange andre svære opgaver. Fordelene, den har i forhold til den kartesiske robot, er, at den kan bevæge sig hurtigere og i flere retninger, og den kan udnytte pladsen omkring den effektivt, hvilket er bedre end hvad en SCARA-robot kan.
PUMA robotter
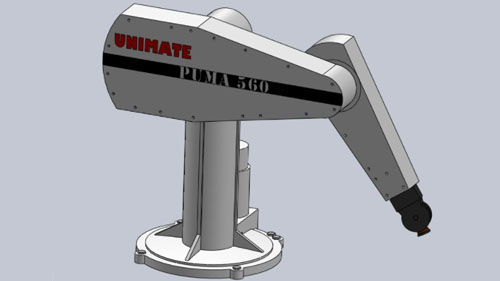
Kilde: grabcad.com
Programmerbar universalmaskine til montering (PUMA) er en af de mest brugte industrirobotter, der kan findes i montage- og svejseoperationer, der kræver en praktisk tilgang. Robotten har et lignende design som en menneskearm, og det er let at forveksle det med en SCARA robot da manipulatoren ser næsten ens ud. Den eneste forskel, der adskiller de to, er, at PUMA er mere fleksibel, men mangler den præcision, der findes i SCARA-robotter. Alligevel bliver disse robotter stadig brugt til hurtige opgaver, der kræver både hastighed og nøjagtighed for at blive observeret. Den har tre drejeled, hvilket gør PUMA kompatibel med alle tre akser. Den eneste ulempe ved denne type robot er, at den mangler præcisionen til at håndtere kritiske opgaver, men den er stadig nyttig til andre opgaver, der ikke er så intensive.
Polar robotter
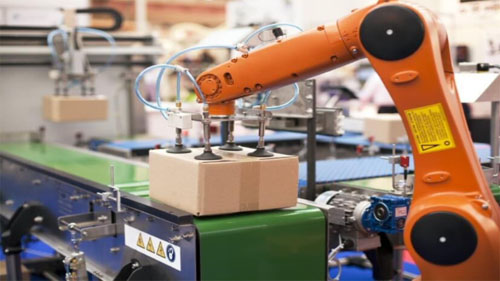
Kilde: blog.technavio.com
Den sidste type robotarme af manipulatortypen er Polar-robotten, også kendt som sfæriske robotter; de er stationære typer maskiner, der har arme understøttet af kugleformede arbejdskuverter. Deres konstruktion er mere sofistikeret end de fleste af de andre robotter på denne liste; de har et par revolute led, der arbejder sammen med et prismatisk led. Polar-robotter bruges til håndtering af operationer som pluk og placering og palletering, blandt andre gentagne opgaver.
Brug af robotmanipulatorer
Kilde: Pinterest
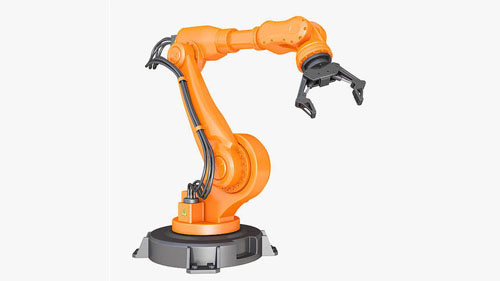
Tilføjelsen af en robotmanipulator til en robotarm tjener en række funktioner. Som allerede nævnt er de fleksible, hurtigere, kan presse sig gennem små rum og er meget effektive til gentagne opgaver, der kræver høj præcision. Følgende er nogle af de anvendelser, de er bedst egnede til.
Automotive montage: De tunge dele, der indgår i fremstillingen af biler, kræver robotarme med betydelig styrke og et godt greb, noget som manipulatorer er i stand til at give. Deres fleksible bevægelser i alle retninger gør også opgaver som spraymaling meget nemmere, da hele bilens skal kan drejes hurtigt for at dække alle delene.
Kirurgiske processer: Automatiseret kirurgi er en meget delikat procedure, der kræver den højeste form for præcision, da det er menneskelivet, der er på spil på bordet. Medicinske robotter er normalt små, men for en mere præcis operation kræver de mindre manipulatorer, der er hurtige med evnen til at presse sig hurtigt igennem en hvilken som helst lille sprække uden at gøre tingene værre.
Svejsemanipulatorer: Industriel svejsning producerer meget varme, og det kan være lidt for meget til en tæt operation for en menneskelig arbejder. Det er her en robot svejsemanipulator er praktisk, da den kan betjenes på afstand uden at gå på kompromis med dens præcision, hastighed og effektivitet.
Vælg og sted: Læsning og losning af tunge materialer er en del af fremstillingsprocessen, og at have de rigtige robotter er alt, hvad du behøver for at sikre, at kæden ikke er knækket på nogen måde. Manipulatorer har de mest fleksible endeeffektorer og understøttes af stærke robotarme, der er i stand til at gribe tunge belastninger og placere dem på en ordnet måde.
Malerrobot: Robotmaling er en anden proces, der afhænger af nøjagtighed for at sikre, at hvert lag, der påføres, er ensartet over hele overfladen. Den eneste måde at få dette gjort ordentligt på er ved at bruge robotmanipulatorer, som er nemme at styre og programmere.
Konklusion
Robotmanipulatorer finder i stigende grad vej ind i produktionsområdet på grund af deres pålidelighed. De er det næste udviklingsniveau for industrirobotter, og enhver, der ønsker at automatisere deres processer, må omfavne dem eller blive efterladt. For mere information om robotarme og manipulatorer, tjek vores hjemmeside så tidligt som muligt og gennemgå alle de ressourcer, der vil være tilgængelige for dig.