
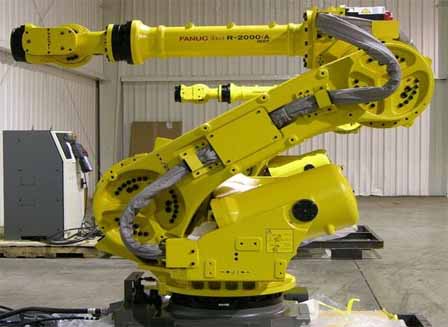
Hvad er en industrirobot?
En industrirobot er en programmerbar, automatisk styret, multifunktionel manipulator med tre eller flere akser, der bruges i fremstillingsindustrien til at svejse, håndtere, samle, palletere og male dele i stedet for gentagne manuelle opgaver. I modsætning til fast automatisering kan den samme robotarm omprogrammeres til en ny opgave uden at ændre hardwaren, hvilket er grunden til... industrielle robotter er rygraden i moderne fabrikker. De syv modeller nedenfor er blandt de mest anvendte typer, men valget af den rigtige afhænger af nyttelast, rækkevidde og din proces – se vores oversigt over førende producenter af industrielle robotter og vores Prisguide for robotarmen før du køber.
Kilde: Pinterest
Industrielle robotter er automatiserede maskiner, der bruges i fremstillingsindustrien i stedet for mennesker. De er hurtigere, mere præcise og kan køre i dagevis, kvaliteter, der ligger bag deres gradvise fremgang i fremstillingsverdenen. Industrielle robotter kan klassificeres i 7 hovedkategorier diskuteret nedenfor.
Artikulerede robotter
Kilde: Pinterest
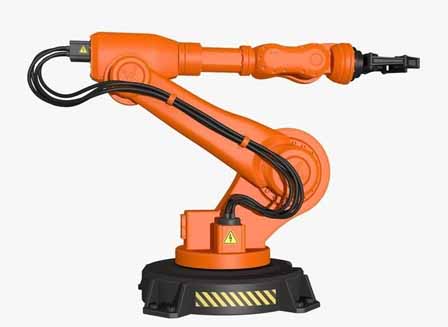
Ledede robotter er de mest almindeligt anvendte robotter i fremstillingen, og de er kendetegnet ved roterende led kaldet akser. De spænder fra simple 2-akse samlinger til sofistikerede med mere end 10-akser, der drives af motorer. De mest almindelige leddelte robotter, du typisk vil finde på en fabrik, er en 6-akset robot.
Ledede robotter er takket være deres akser de mest fleksible og bruges derfor i roller, der kræver intenst multitasking arbejde. Du finder dem inden for svejsning, deleoverførsel, montage, pluk og sted, emballering og palleteringsopgaver.
Cylindriske robotter
Kilde: industrial-electronics.com
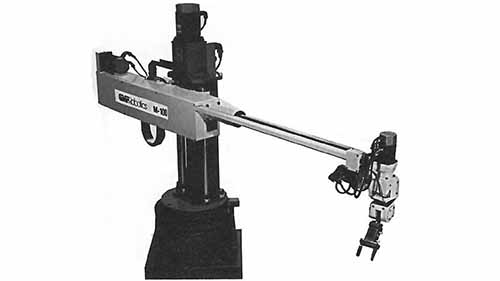
Disse er robotter, der har et enkelt roterende led ved deres base og et andet prismatisk led, der forbinder leddene. Dette roterende led udnytter rotationsbevægelse langs ledaksen, da det prismatiske led bruger lineær bevægelse. Hvad der dog giver dem navnet cylindrisk er formen på deres konvolut, der er formet som en cylinder. Nogle af de regler, der er bedst egnede til cylindriske robotter, omfatter robotbelægning og maskinpleje.
Cartesiske robotter
Kilde: Pinterest
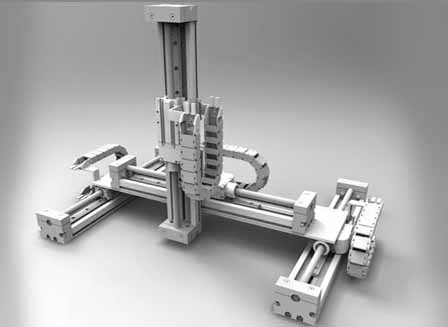
Som navnet antyder, opererer kartesiske robotter langs et lineært sporsystem. Også kendt som Gantry-robotter, de har en terningformet konvolut, der har tre vinkelrette akser af X, Y og Z. Det er disse akser, der bestemmer hver retningsbestemt bevægelse af robotten under operationer. Kartesiske robotter er bedst egnede til pick and place-roller, fordi de kan tilbagelægge meget store afstande, afhængigt af længden af den lineære tackling. De fleste af linjesporene er normalt overhead, hvilket også gør disse typer robotter til de bedste til at udnytte pladsen.
SCARA robotter
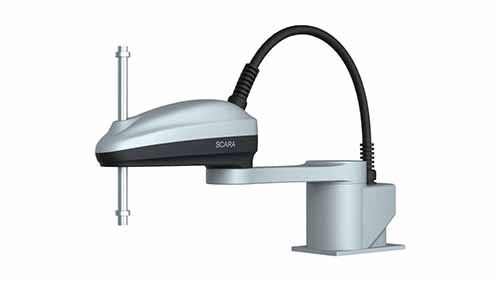
SCARA robotter er blandt de mest avancerede industrirobotter. De er bedst kendt for deres hastigheder, hvilket er grunden til, at de får sofistikerede roller som at samle indviklede dele af biler og andre biludstyr. De har en cylindrisk konvolut og kan også fungere langs et X,Y,Z-plan koblet med en roterende bevægelse. Andre roller, som SCARA-robotter kan håndtere, omfatter maskinlæsning, palletering og automatiseret pakning.
Samarbejdsrobotter
Kilde: Pinterest
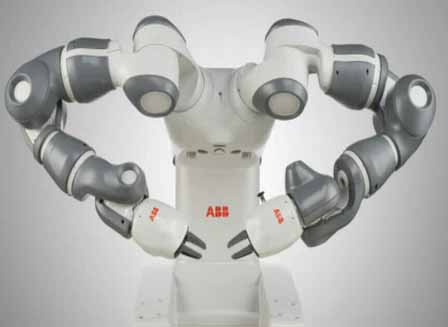
Samarbejdende robotter var svaret, da behovet for at inkludere menneskelig arbejdskraft sammen med robotter opstod. De er designet med de bedste sikkerhedsfunktioner, der gør dem ideelle til at arbejde sammen med mennesker uden fare for ulykker. De er afrundede uden noget punkt og er udstyret med topmoderne sensorer, der er i stand til at bestemme afstande, når mennesker er i nærheden.
Delta robotter
Kilde: Pinterest
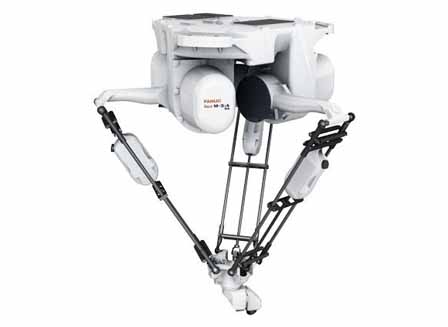
Også kaldet Parallelle robotter, disse er automatiserede industrimaskiner, der har parallelle ledarme, der strækker sig fra en fælles base, der vender nedad. Den har en kuppelformet konvolut. Deres ekstremt lette arme gør dem til den ideelle robot til opgaver, der kræver høje frø med samme præcision. Det er den type robotter, du finder i en elektronisk fremstillingsfabrik, fødevareforarbejdningsanlæg eller en farmaceutisk producent. Deres roller inkluderer pick and place og deleoverførsel.
Polar robotter
Polar robotter var de første industrirobotter, der blev opfundet; de fleste af de forbedrede robotter, der kom efter dem, var groft sagt baseret på Polar-robotplanerne. De har en sfærisk arbejdskonvolut og polær koordinatdannelse af robotøksen. De er ikke udbredt længere, men på steder, hvor de er blevet tilpasset til moderne roller, vil du finde dem, der håndterer opgaver som trykstøbning, sprøjtestøbning og materialehåndtering.
Konklusion
Industrial Robots fortsætter med at revolutionere fremstillingsprocessen rundt om i verden. De er hurtigere og producerer materialer af høj kvalitet. Den forstyrrelse, den fortsatte årsag på arbejdsmarkedet, kan dog ikke ignoreres.
Efterhånden som flere producenter skifter fra menneskelig arbejdskraft til automatiserede maskiner, det er kun et spørgsmål om tid, før lårene bliver behårede ned ad linjen. Hvis fremstilling er det, du har kigget på i et stykke tid nu, så vil det være en god start på din rejse at lære alle disse typer robotter at kende, og hvordan de fungerer.
Sådan vælger du en industrirobot
Match robotten til jobbet i fire trin. Først skal du reparere nyttelast — den tungeste del plus griberen eller værktøjet. Dernæst skal du kontrollere rækkevidde og arbejdsområde mod din stationslayout. For det tredje, vælg akseoptælling4-akset SCARA og palleteringsmaskiner til hurtigt plant arbejde, 6-aksede arme til svejsning, montering og enhver opgave, der kræver fuld 3D-orientering. For det fjerde, vej repeterbarhed, driftscyklus og samlede omkostninger, inklusive integration og værktøjer. Hvis du er i tvivl, så start fra din applikation og arbejd tilbage til specifikationen i stedet for omvendt.
Ofte stillede spørgsmål
Hvad er en industrirobot?
En industrirobot er en programmerbar, automatisk styret manipulator med tre eller flere akser, bygget til at udføre produktionsopgaver såsom svejsning, materialehåndtering, montering og palletering. Dens definerende træk er reprogrammerbarhed: én arm kan omprogrammeres til en ny opgave i software.
Hvad er de vigtigste typer af industrirobotter?
De mest almindelige typer er leddelte (6-aksede) arme, SCARA-robotter, kartesiske/portalrobotter, delta-robotter (parallelle) og kollaborative robotter (cobots). Hver type afbalancerer hastighed, rækkevidde, nyttelast og fleksibilitet for at opnå en forskellig opgaveklasse.
Hvor mange akser har en industrirobot?
De fleste industrirobotter har mellem 4 og 6 akser. En 4-akset SCARA er hurtig til flad pick-and-place og samling, mens en 6-akset leddelt arm kan nå næsten enhver position og orientering i 3D, hvilket er grunden til, at den dominerer svejsning og kompleks håndtering.
Hvor meget koster en industrirobot?
En industriel robotarm starter typisk i de lave titusindvis af amerikanske dollars, hvor den installerede celle koster mere, når værktøj, sikkerhed og integration er tilføjet. Se vores Prisguide for robotarmen for en fuldstændig oversigt over nyttelast og anvendelse.
Hvordan vælger jeg den rigtige industrirobot?
Start med applikationen, dimensioner derefter nyttelast, rækkevidde og akseantal, og vej til sidst repeterbarhed, arbejdscyklus og samlede ejeromkostninger. For at sammenligne leverandører, se vores guide til førende producenter af industrielle robotter.