
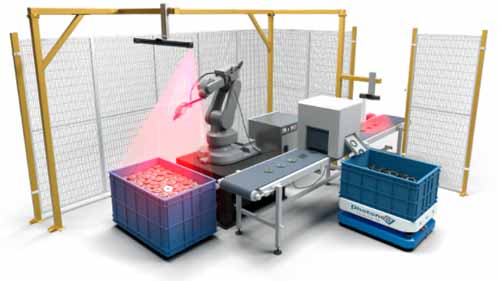
Kilde: www.sodavision.com
Hvert år bliver robotter mere avancerede og får tildelt mere komplekse opgaver end tidligere. I modsætning til menneskelig arbejdskraft bliver de ikke trætte og er meget hurtigere i deres operationer. Men efterhånden som de bliver inkorporeret i mere industrielle processer, er der et stigende behov for at gøre dem mere sikre for fabrikslokaler og mere nøjagtige i deres operationer.
Det er fra dette behov for at gøre industrielle robotter mere 'bevidst' om, at robotvisionssystemer blev til. Hvilket bringer spørgsmålet frem, hvad er robotvisionssystemer? Hvordan fungerer de, og gør de virkelig robotter bedre? Her er et dybdegående kig på alt det og mere.
Hvad er Robot Vision?
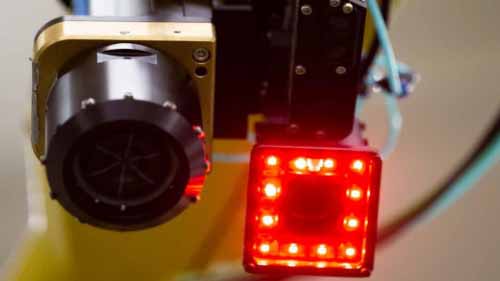
Kilde: www.fanucamerica.com
Robotvision i lægmandsforstand er et koncept, der søger at hjælpe robotter med at se. Det er et system bestående af forskellige dele, der gør robotten i stand til at fortolke visuelle data i sine omgivelser. Disse dele omfatter:
Kameraer - disse er monteret på robotten eller i dens arbejdsområde og fungerer som robottens 'øjne'.
Speciel belysning – belysning holder arbejdsområdet og/eller genstande, som robotten arbejder på, oplyst, så kameraet kan fange dem tydeligt
Software - dette er en computeralgoritme, som hele visionsystemet fungerer på.
Hvordan virker Robot Vision?
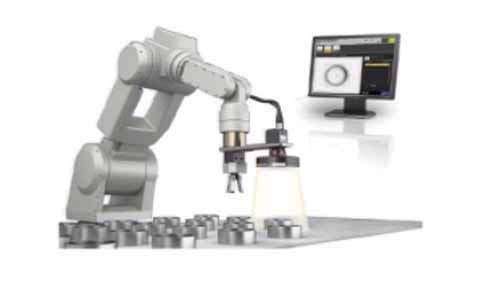
Kilde: prneswprime
Arbejdet med et robotvisionssystem er en række trin, der kan virke langvarige, men som sker inden for få sekunder. Hver del af systemet arbejder sammen med den anden for at gøre 'synet' muligt. Trinene udfolder sig som følger:
Robotten får tildelt en opgave som at samle mikrodele på et printkort. For at samle den rigtige del på det rigtige sted, kræver det høj præcision og visuel vejledning for at regulere dens bevægelser efter behov.
Kameraet aktiveres for at visualisere arbejdskuverten eller delens position og hvor den skal placeres.
Billedet, der tages af kameraet, sendes til robotcontrolleren, som fortolker det ved hjælp af computeralgoritmen.
Fra denne fortolkning videregives et kommandosignal fra controlleren til samle robot arm.
Kommandoen er en kode med instruktioner om, hvilken del robotarmen skal følge mellem at samle delen og hvor den skal placere den på printkortet.
Billedet optaget og videregivet af et robotvisionssystem er ikke kun et visuelt foto. Det fanger parametre såsom længde, bredde og højde af dele. Disse detaljer er essentielle, da de hjælper robotten med at skelne forskellige objekter fra hinanden og også informerer om, hvordan den skal placere sig selv, samt den nødvendige kraft til at udføre opgaverne. Nogle gange, for mere nøjagtighed, kan lasertriangulering bruges til at udlede sådanne parametre. Det er en mere præcis metode, da lasere skitserer objekterne, og deres størrelser kan derefter opfanges af kameraet.
3D-vision er lige så god i robotvisionssystemer. Selvom det følger det samme visionskoncept som nævnt ovenfor, giver det en mere sund visning fra forskellige vinkler. Ud over de andre dele, der findes i et typisk robotvisionssystem, inkluderer et 3D-visionssystem dog en scanner. Den bruges til at analysere alle 3 dimensioner af en del eller arbejdskonvolut og udløse robotten til at handle i overensstemmelse hermed. Det er mere avanceret og effektivt end lasertriangulering.
Hvorfor skal producenter bruge Robot Vision Systems?
Kilde: www.educba.com
Den gennemsnitlige robot kan programmeres til at udføre opgaver ganske effektivt med minimal overvågning. Sådan har det faktisk været på de fleste fabrikker i et stykke tid nu. Så du undrer dig måske, er det nødvendigt for dig at integrere robotvisionssystemer i dine robotter? Tilføjer det nogen værdi til din robotdrift? Det korte svar på det er, ja. Her er nogle af måderne, hvorpå dine industrirobotter ville blive forbedret af robotvisionssystemer.
Nøjagtighed – overvej hvor godt du ville udføre en opgave med bind for øjnene i forhold til hvordan du ville udføre med fuldt udsyn. Sidstnævnte er bedre, er det ikke? Det gælder også robotter. Mens de kan stole på sensorer til at udføre opgaver, gør et visionsystem dem meget mere præcise i, hvordan de håndterer dele og arbejder på dem.
Sikkerhed – visuelle egenskaber har vist sig at være yderst effektive til at gøre robotter mere sikre for mennesker at arbejde med. Kombinationen af et robotbaseret visionsystem og sikkerhedssensorer giver dobbelt sikkerhed for, at robotten vil stoppe eller bremse, når den registrerer og ser en forhindring på sin vej.
Højere driftseffektivitet, når en robot er udstyret med et robotvisionssystem, er den mere adaptiv. Tag for eksempel en delta robot til opgave at sortere genstande, der ruller på et transportbånd. Dens visionssystem ville opfatte objekterne og den hastighed, hvormed de passerer gennem systemet. Når controlleren fortolker sådanne visuelle data, vil den signalere robotarmene til at arbejde med en hastighed, der svarer til konverterbæltens. Det ville ikke være nødvendigt at starte og stoppe remmen for at robotten kunne følge med, og det forbedrer effektiviteten.
Forbedret omkostningseffektivitet – når driftseffektiviteten forbedres, falder driftsomkostningerne også. Derudover reducerede behovet for overvågning og mindre behov for ekstra input, såsom positionering af paller for at understøtte robotts nøjagtighed, alle ekstraomkostninger.
Højere værdi - robotter, der har robotbaserede visionsystemer, kan gøre mere, hvilket giver dig mere værdi ud af robotten. Mens du måske har brugt en SCARA robot til kun at samle dele kan et vision-system konfigureres til at udføre kvalitetsinspektion efter montagen.
Robot Vision-applikationer
Kilde: www.vision-systems.com
Eksempler på industriel anvendelse af robotvisionsystemer omfatter:
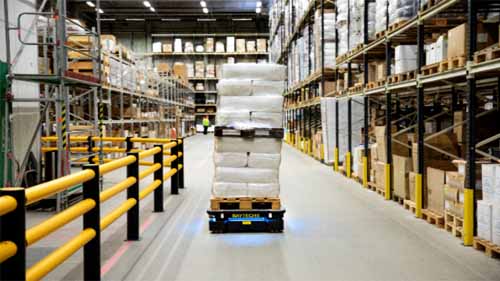
Automatiserede lagre- automatiseret lagerrobotter udstyret med robotbaserede visionsystemer bruges til at indsamle og levere pakker fra forskellige dele af et lager til personalet. Visionssystemerne eliminerer behovet for, at lagerejere skal udstikke specifikke stier for robotterne. Det hjælper med at mindske omkostningerne ved automatisering og gør robotten mere fleksibel i sine operationer.
Sortering og sortering af varer i en produktionslinje gøres mere præcis og effektiv, når robotter kan identificere unikke produkter ved hjælp af et synligt system. Det gør dem også hurtigere og reducerer spild og fejl, der ofte opstår, når en robot arbejder 'blindt'.
Vælg og placer, Palletering – at kunne se dele og justere deres position i overensstemmelse hermed, gør robotter til at udføre palletering og plukke og placere opgaver bedre. Visionssystemet eliminerer også behovet for yderligere støttesystemer såsom positionering af paller.
Automatiserede apoteker - robotsystemer udstyret med visionsystemer bliver nu brugt til at udlevere recepter på autoapoteker. Synssystemet fanger recepten, sender billedet til controlleren, som derefter flytter en receptbelagt kop til den tilsvarende dispenser af den ønskede pille. Det er hurtigt, økonomisk og meget præcist.
Materialeinspektioner - dette fungerer særligt godt, hvor robotvisionssystemet har en scanner, da det scanner hvert produkt for at opdage fejl. Dette gør kvalitetsinspektion hurtigere og præcis, da en sådan scanning kan opdage fejl, som det menneskelige øje let kunne gå glip af.
Faktorer at overveje, når du investerer i Robot Vision System
Kilde: Pixabay
Konceptet med en robotvision er stort set det samme, men det ville være vigtigt at opsøge en pålidelig tjenesteudbyder. Overvej, at dette er et nyt koncept, der muligvis skal tilpasses til dine robotter og hele fabriksopsætningen. Ydermere kan dit personale have brug for en vis orientering for at tilpasse sig denne funktionsmåde for robotter. En robot vision systemvirksomhed, der kan hjælpe dig med at gøre denne overgang gnidningsfrit, ville være et plus.
Derudover vejes industrielle applikationer du har til hensigt at inkorporere robotvisionsystemerne, mens du vælger mellem muligheder som 3D og andre. Hvis operationerne er komplekse, vil du måske have brug for så omfattende synssystemer. Men for grundlæggende operationer som pick and place ville et komplekst visionsystem være underudnyttet og derfor omkostningsineffektivt.
Vedrørende kompatibilitet skal du sørge for at konsultere robotvisionssystemfirmaet om, hvorvidt din fabriksplads ville være kompatibel med et visionsystem. Dette vil især give anledning til bekymring, hvis kameraerne skal monteres inden for arbejdsomslaget i modsætning til på robotstrukturen. Det gør muligvis ikke nødvendigvis din fabrik uegnet til systemet, men du skal muligvis omarrangere rummet og justere belysningen.
Udfordringer ved Robotic Vision Systems
Kilde: Pixabay
Investering i robotbaserede visionsystemer er en dyr satsning. Da systemerne er relativt nye på markedet, kan en kvalitet sætte dig en betydelig mængde penge tilbage. Dette er ud over udgifterne til vedligeholdelse samt nogle strukturelle ændringer, som du muligvis skal foretage i dit fabrikslokale. Dette er en udfordring, der ofte gør sådanne systemer utilgængelige for producenter, der opererer inden for budgetmæssige begrænsninger.
Programmering af robotvisionssystemer kan også være ret komplekst. De er ikke en plug-and-play-løsning. I tilfælde af at din tjenesteudbyder ikke er opsat på eftersalgsservice, skal du muligvis hyre eksperter for at få dit system til at køre, som det skal. Oven i dette kommer der en tilpasningsperiode, da robotterne begynder at fungere lidt anderledes end før, når visionsystemet er installeret. Nogle produktionsstop kan forventes, før hele opsætningen begynder at køre effektivt.
Konklusion
Robotter er lavet som mennesker. Det er derfor kun naturligt, at de er kommet fuld cirkel og blevet i stand til entydigt at identificere og fortolke visuelle data. Som producent ville dette være en værdiskabende investering i din industrielle drift. Et robotvisionssystem er dog også kun så effektivt som de robotter, du har. Hvis du skifter til robotautomatisering, skal du begynde med at aktivere højre industrirobotproducent før du går videre til robotbaserede visionsystemer.