
Krumtapakslens maskine-tendingscelle: Juster grebsposition, CNC-takt og bufferposition
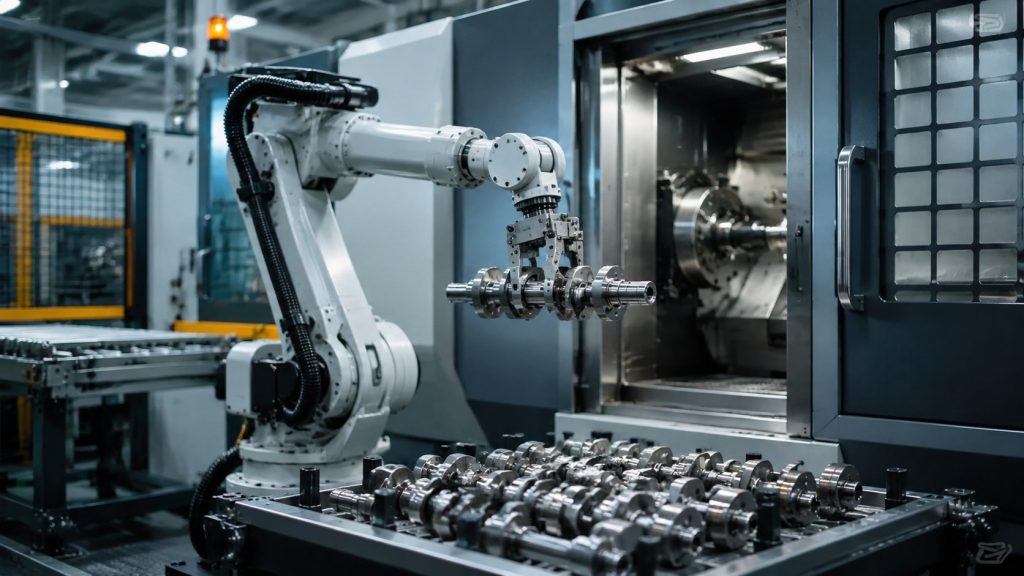
Krumtapakslens maskine-tendingscelle: Juster grebsposition, CNC-takt og bufferposition
Robot til sortering af fødevarer: Styr syn, greb, transportbåndstaktik og placeringsnøjagtighed
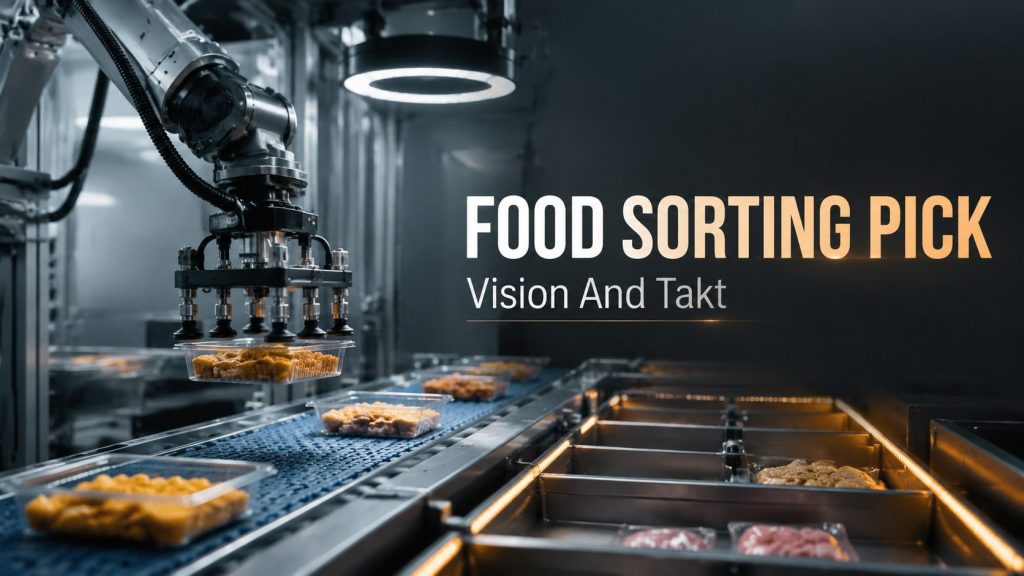
Planlæg fødevaresorteringsrobottens plukkecelle omkring armaturets repeterbarhed, procesvinduekontrol, unormal genvinding, inspektion og stabil produktionsaccept.
Hvorfor automatiseringsintegratorer har lav omsætning pr. medarbejder – og hvad der rent faktisk adskiller de gode
Producenter af projektbaseret udstyr har en omsætning på 85-140 dollars pr. medarbejder; deres kunder har 3-5 gange så meget. Skillelinjen er ikke ordrestørrelse – men genbrugsprocent.
Svejsecelle til vandvarmerskal: Kontroldata, sømadgang og produktionsoverdragelse
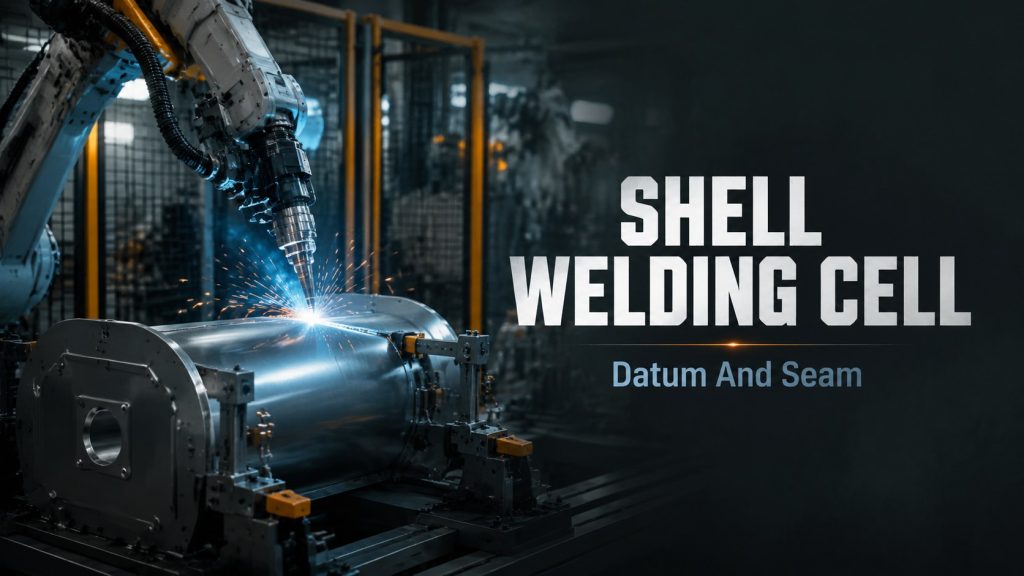
Planlæg svejsecellen til vandvarmerens skal omkring repeterbarhed af armaturet, procesvindueskontrol, unormal genvinding, inspektion og stabil produktionsaccept.
Dobbeltakset svejsepositioneringscelle: Kontrolposition, robotstandpunkt og fiksturvindue
Planlæg en dobbeltakset svejsepositioneringscelle omkring fiksturens repeterbarhed, procesvinduekontrol, unormal gendannelse, inspektion og stabil produktionsaccept.
Tilbagebetalingsperiode for automatisering i 2026: Hvor lang tid tager det, før det rent faktisk betaler sig?
En reel svejselinje til ~$205 som et eksempel på tilbagebetalingstid: 4.6 år på ét vagthold, 2.3 på to. Omkostningerne alle undervurderer, og hvornår man skal vente.
Robotsprøjteautomation: Kontrolarmatur, pistolafstand, dækning og oversprøjtning
Planlæg automatisering af robotsprøjtning omkring repeterbarhed af fixturer, kontrol af procesvinduer, unormal gendannelse, inspektion og stabil produktionsaccept.
Prisen på robotsvejselinjen i 2026: Hvor pengene virkelig går hen
Et reelt offentligt udbud på ~205 dollars for en robotsvejselinje, linje for linje. Hvorfor "køb en robot" bliver til "køb en linje" - og de skjulte omkostninger, der afgør regningen.
Svejsepositioneringsrobotcelle: Styr rotation, brænderadgang og gentagelsesnøjagtighed af fixturen
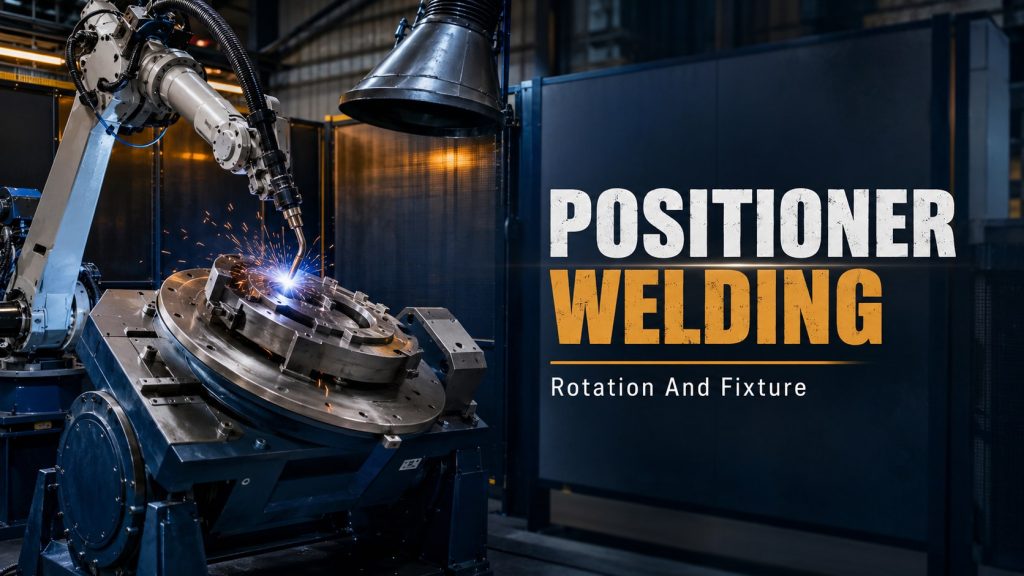
Planlæg svejsepositioneringsrobotcellen omkring fixturens repeterbarhed, procesvinduekontrol, unormal genfinding, inspektion og stabil produktionsaccept.
Samarbejdsrobotsikkerhedsstandarder 2026: ISO 10218:2025
ISO 10218-1:2025 og ISO 10218-2:2025 trådte i kraft i april 2025 og integrerede ISO/TS 15066 i standarden. Hvad ændrede sig for kollaborative robotter i 2026.
Robotlæsning med cylinderhoved: Luk kredsløbet mellem lokalisering, gribning og maskintak
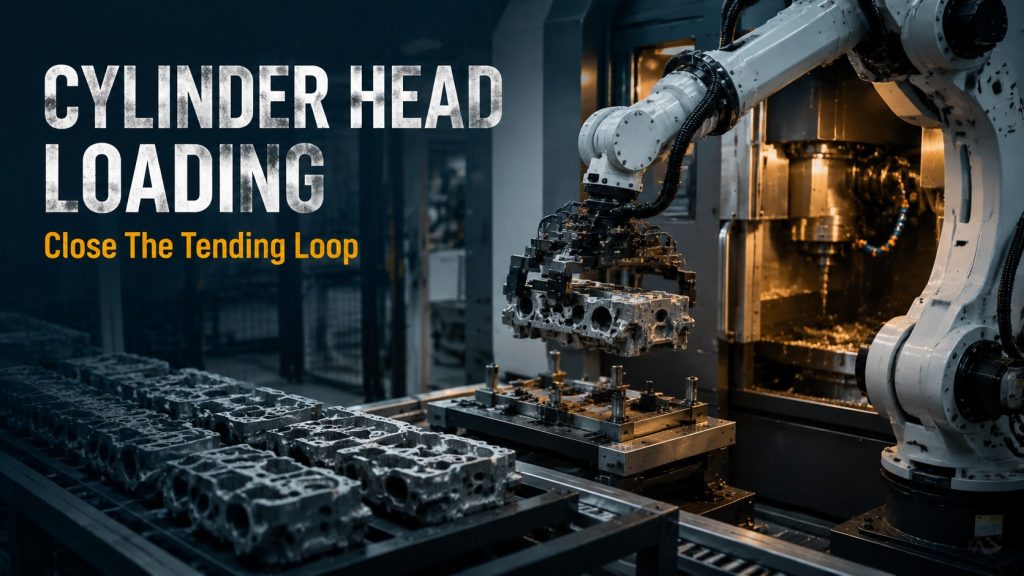
Planlæg belastningen af cylinderhovedet på robotten omkring lokaliseringsdatum, griberposition, maskinsignaler, spånrensning, takttid og unormal returløb.
Miniload Buffer Feed: Sådan holder du robotplukning stabil
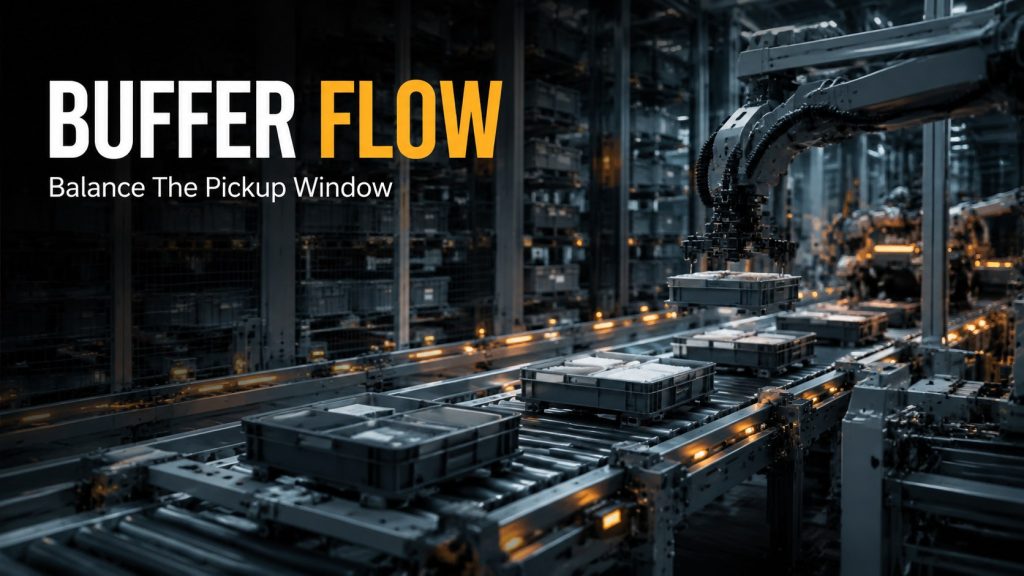
Planlæg miniload-buffertilførsel omkring indgående rytme, bufferpositioner, detektionssignaler, opsamlingshøjde, undtagelsesretur og robottens plukkestabilitet.