
Robotlæsning med cylinderhoved: Luk kredsløbet mellem lokalisering, gribning og maskintak
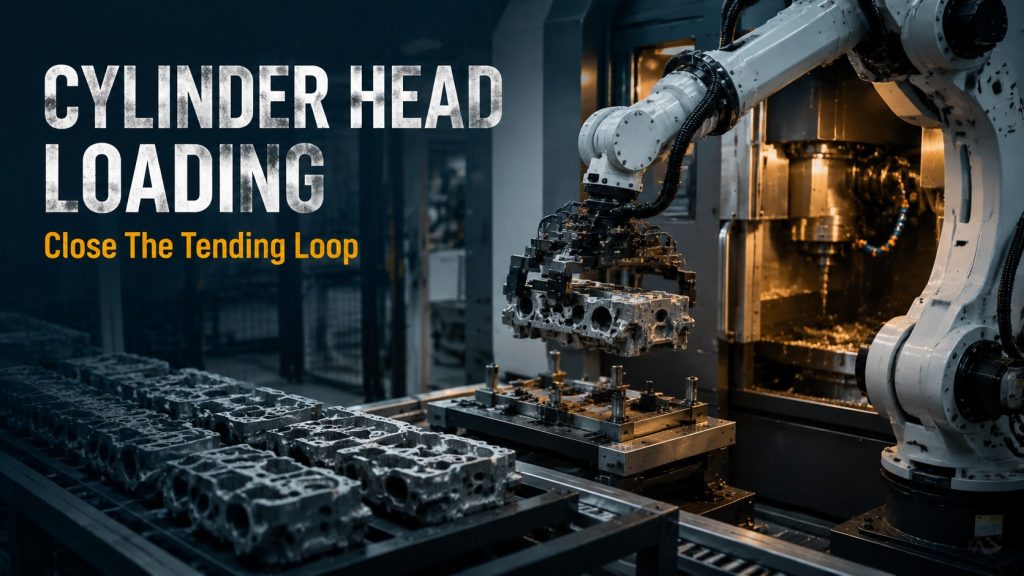
Planlæg belastningen af cylinderhovedet på robotten omkring lokaliseringsdatum, griberposition, maskinsignaler, spånrensning, takttid og unormal returløb.
Miniload Buffer Feed: Sådan holder du robotplukning stabil
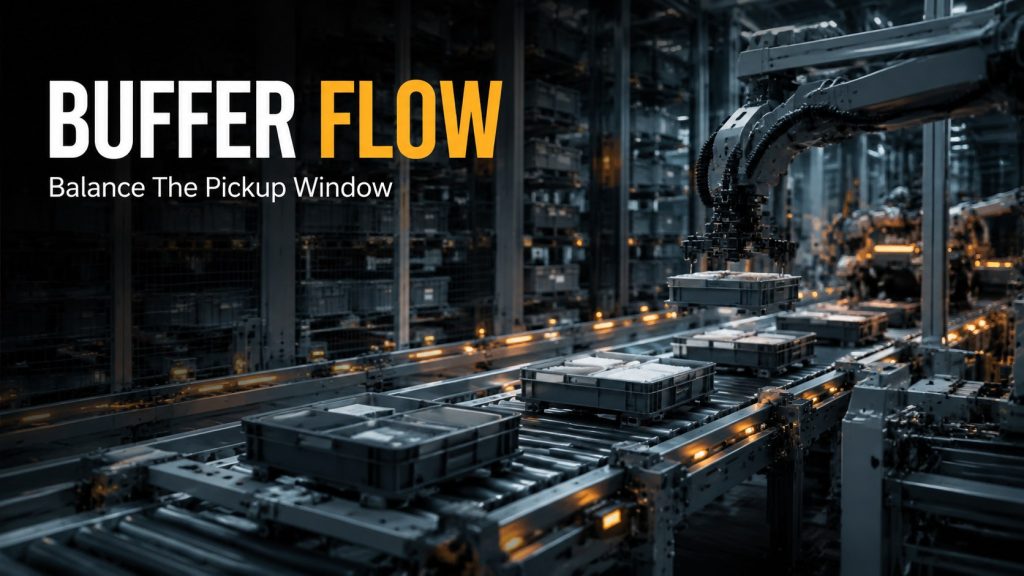
Planlæg miniload-buffertilførsel omkring indgående rytme, bufferpositioner, detektionssignaler, opsamlingshøjde, undtagelsesretur og robottens plukkestabilitet.
Punktsvejserobotcelle til metalplader: Kontrolarmatur, svejsesekvens og håndteringsvindue
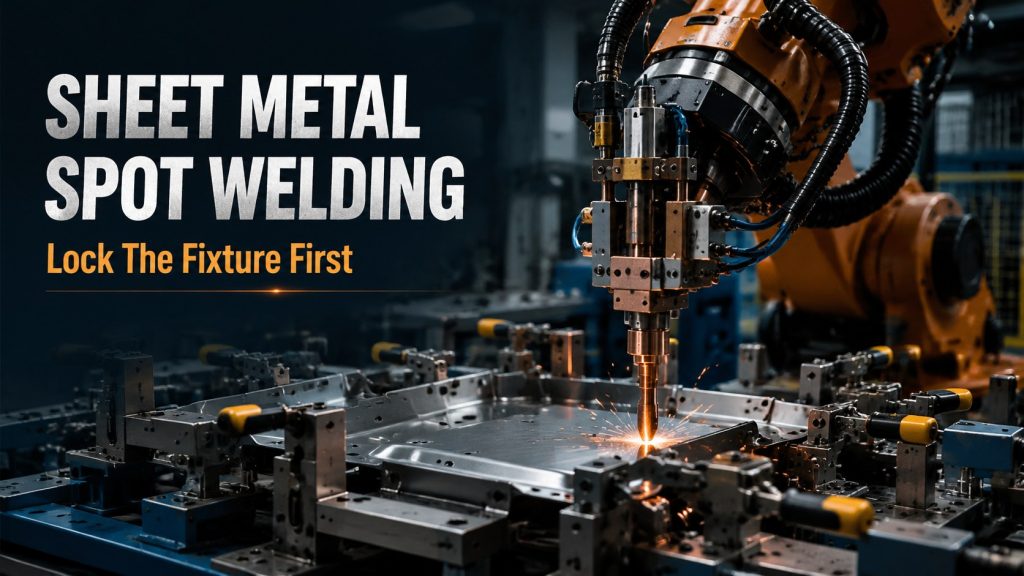
Evaluer en punktsvejserobotcelle til plademetal ved at kontrollere fastspænding af fiksturen, svejsningsrækkefølgen, håndteringsvinduet, emnets tilbagespringning, inspektionstidspunkt og sikkerhed.
Press-Fit Automation Cell: Luk løkken mellem fikstur, pressebane og inspektion
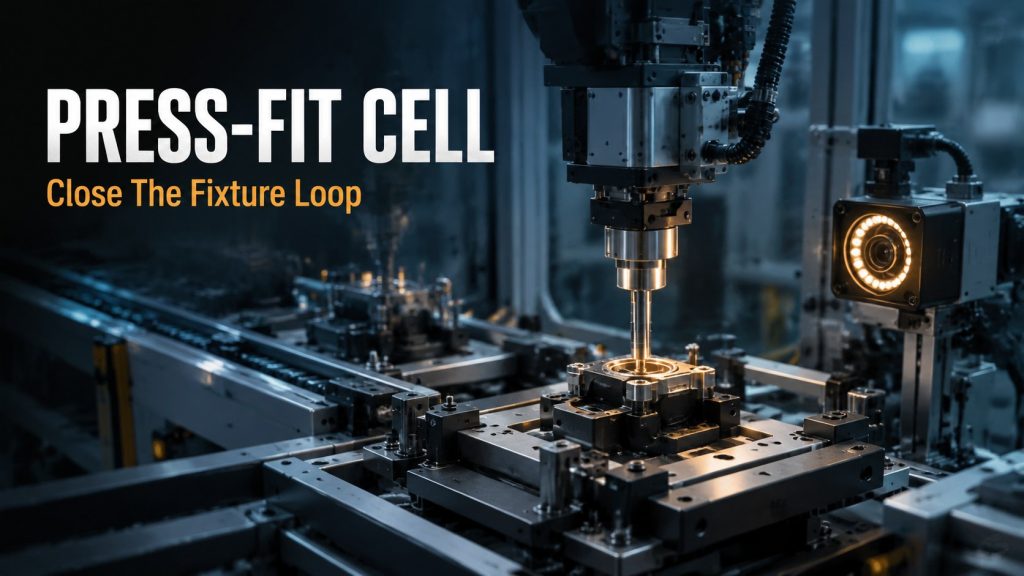
Byg en stabil pres-fit-automatiseringscelle ved at styre fiksturdatum, pressebane, kraftforskydningsovervågning, inspektionstiming, frasorteringsflow og sikkerhedsadgang.
Aluminiumsvejserobotcelle: Styring af brændervinkel, fiksturdata og varmetilførsel
Planlæg en svejserobotcelle i aluminium omkring brændervinkel, fiksturreferencepunkt, varmetilførsel, beskyttelsesgas, forvrængningskontrol, sikkerhed og accepttest.
Robotcelle til palletering af bløde poser: Stabiliser grebsstilling før hastighed
Planlæg automatisering af palletering af bløde poser omkring posedeformation, opsamlingsposition, transportbåndstempo, griberkontakt, palledatum, stakmønster og gendannelseslogik.
Vision Tracking Sorting Robot Cell: Luk genkendelses-, plukke- og transportbåndsløjfen
En praktisk guide til vision tracking sorteringsautomatisering, der dækker belysning, kameratiming, transportbåndshastighed, afhentningsvindue, placeringslogik og sporbarhed.
Maskinbetjent robotlæssevindue: Dør, armatur og pick-place takt
Planlæg en maskinbetjent robotcelle omkring dørtiming, fiksturdatum, emnegribning, spån- og kølemiddelrisiko, pick-place-takt og operatørgenopretning.
Robotcelle til limdispensering af apparater: Kontrolperle, datum og pressevindue
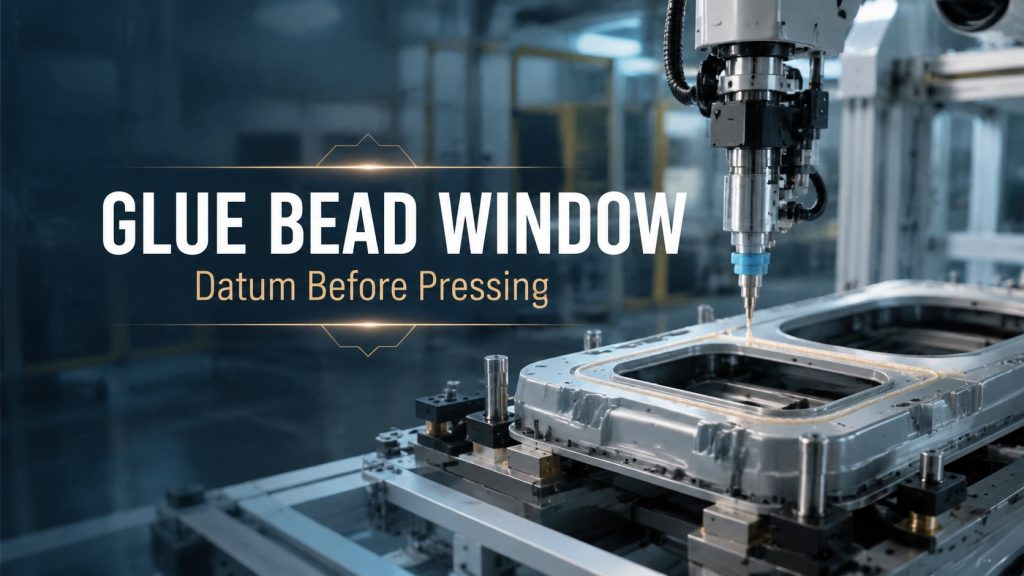
En praktisk guide til automatisering af limdispensering til apparater, der dækker limstrengsbane, dispenseringsvolumen, emnedatum, pressetiming, hærdningsvindue og inspektion.
Cobot Vision Inspection Loop: Stabiliser positionering før jagtdetekteringsrate
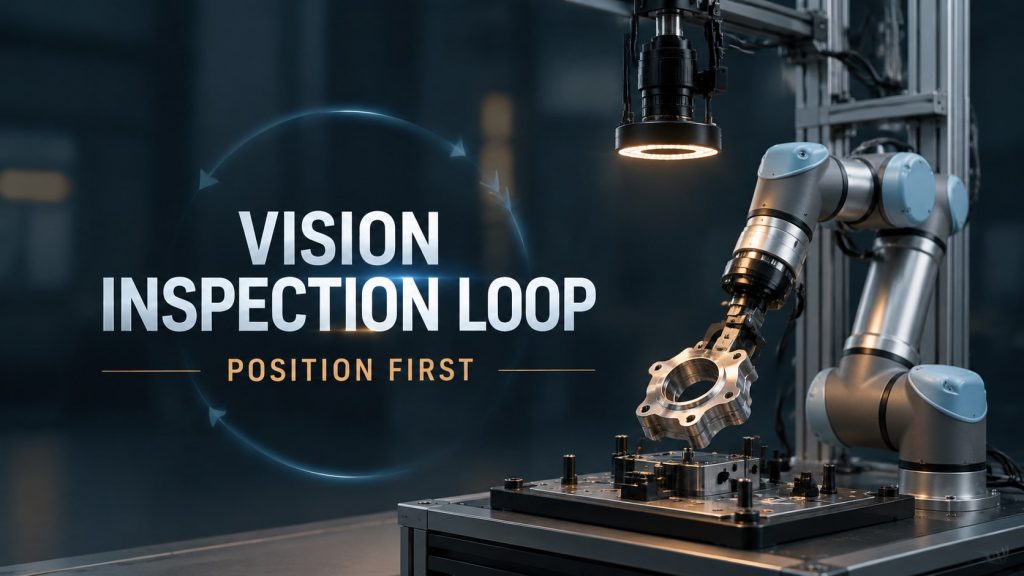
Sådan planlægger du et cobot vision inspektionsloop omkring emneplacering, belysning, kameraudløser, vurderingstærskler, NG-flow og sporbarhed.
Konsistens i robotslibningsbane: Kontrolkontakt før jagt på hastighed
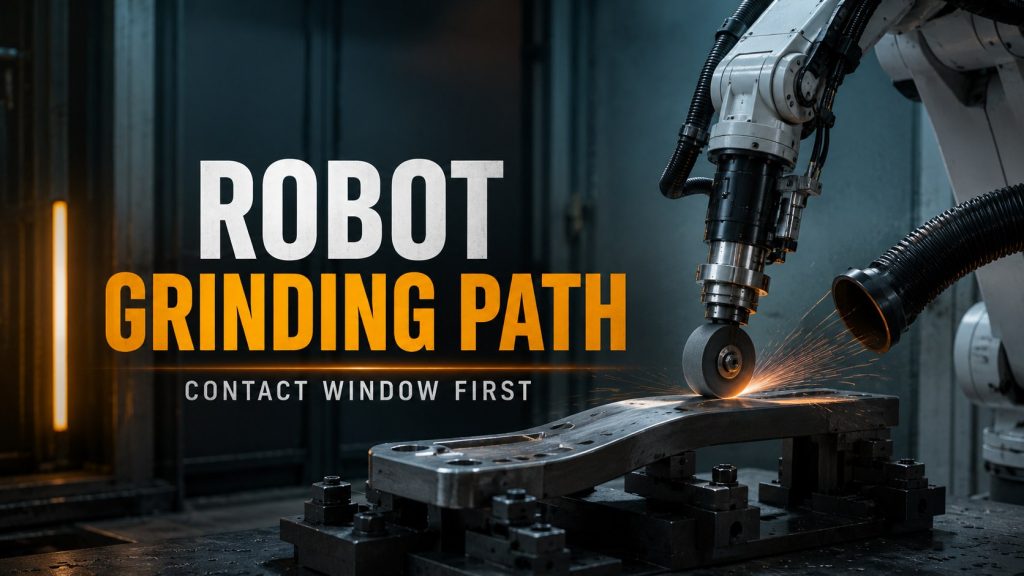
Sådan planlægger du en robotslibearbejdningsstation omkring kontaktvinkel, fiksturreferencepunkt, kraftkontrol, slibende slid, støvgrænse og accepttest.
Guide til indlæsning af Cobot-chiptest
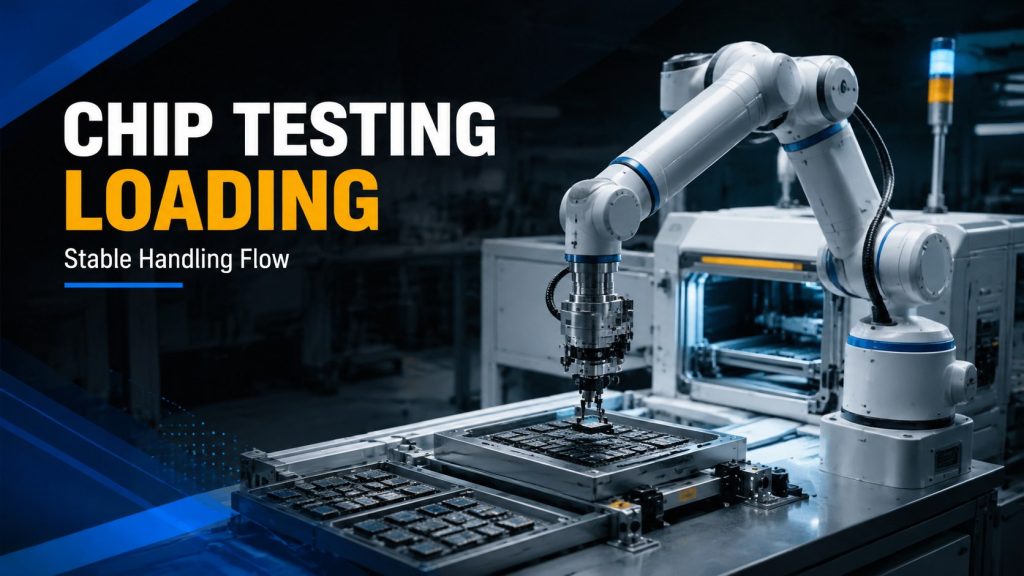
Planlæg indlæsning af cobot-chiptestning omkring håndtering af små prøver, adgang til fixturer, enhedsgrænseflade, prøvesporing og gendannelseslogik.