
Vi estimerer en udpakningscelle fra dele accepteret af modtagestationen, over en komplet kassecyklus. For at gøre denne optælling meningsfuld definerer vi først gribebekræftelsen, modtagelsestilladelsen og afleveringssekvensen. Derefter inkluderer vi kasseudskiftning, håndtering af resterende dele og genvinding i tidsgrænsen. Robottens bevægelseshastighed alene kan ikke prissætte eller dimensionere den pågældende forsyningsopgave.
Se bevægelsen fra karton til station
Den filmede arm sænker en lodret gribeanordning ned mod ordnede små moduler i en karton og bevæger sig mellem kartonen og en tilstødende station. Det synlige arrangement giver os to separate integrationsproblemer: hvordan værktøjet håndterer indholdet af kassen, og hvornår den næste station er klar til at modtage det.
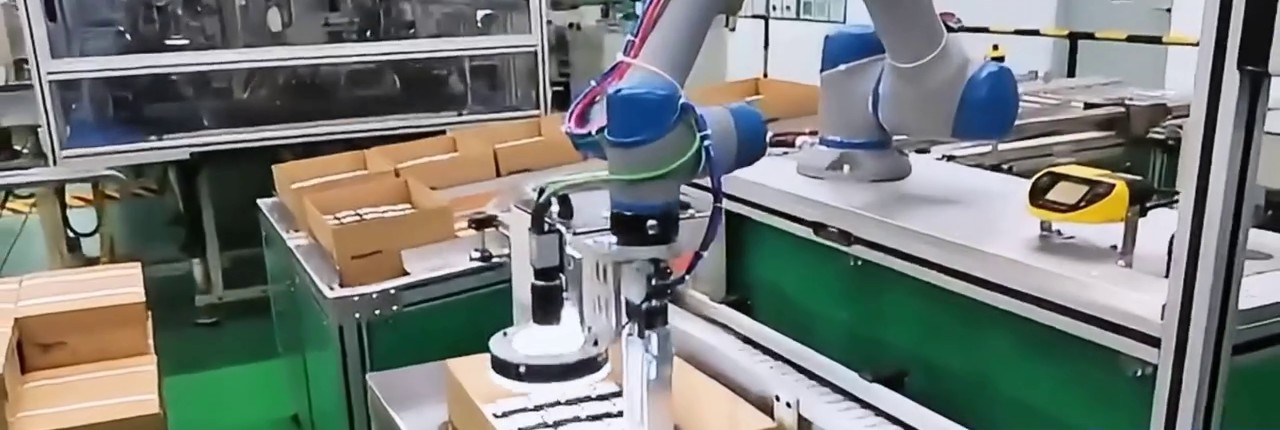
Hovedfilm 00:07.28 — Værktøjet er placeret over rækkerne af moduler i den forreste åbne kasse og viser kassens åbning og plukkeområde.
Forvandl en bevægelse til en anerkendt levering
For en foreslået celle definerer vi et proceshandshake, før vi tildeler en produktionstælling. En controller kan indstille en digital udgang, vente på et input eller udtryk og håndtere en timeout. Vi bruger disse funktioner til at forbinde værktøjsdriften til modtagerens tilstand, med signalnavne og timing aftalt mellem enhederne.
| Foreslået trin | Hvad kontrolsekvensen gør | Hvad en undtagelse betyder |
|---|---|---|
| Kommandér grebet | Indstil det valgte værktøjsoutput | Kommandoen er en instruktion, ikke en bekræftelse på, at dele holdes |
| Bekræft opbevaring | Vent på den valgte gribefeedback inden for et defineret tidsrum | Stop den normale overførselssekvens og håndter et ubekræftet greb |
| Indhent tilladelse til at modtage | Vent på, at modtageren accepterer overførslen | Optagemodtager venter separat fra robotbevægelse |
| Placer og slip | Udfør fremgangsmåden og den valgte udløsningssekvens | Tæl ikke en levering blot fordi en frigivelseskommando blev sendt |
| Færdiggør overdragelsen | Udveksl den aftalte placerings-/fuldførelsesbekræftelse | Opdater kun leveringsantallet ved den definerede accepthændelse |
Feedbackmetoden afhænger af det valgte værktøj og den valgte modtager. For eksempel kan et signal om lukket værktøj og en bekræftelse af delvis tilbageholdelse beskrive forskellige tilstande. Vi specificerer, hvad hvert signal rent faktisk beviser, og sætter ventegrænser ud fra udstyrets respons- og genoprettelsesbehov. Almindelig proces-I/O forbliver adskilt fra cellens sikkerhedsfunktioner.
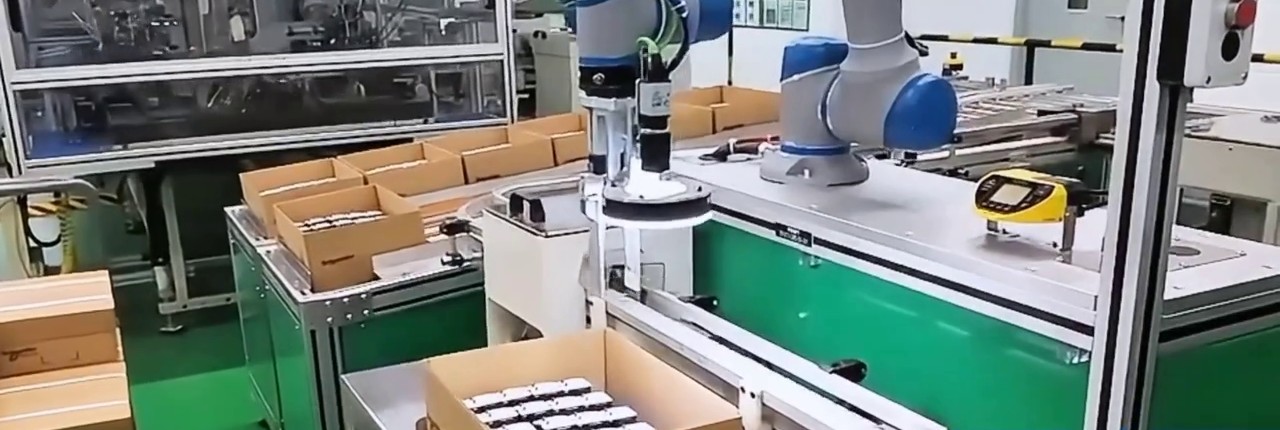
Hovedfilm 00:15.5 — Robotværktøjet er i nærheden af arbejdsbordet til højre og viser forholdet mellem kartonen og den tilstødende station.
Eksempel på håndtering af batterimodul fra transportbånd til station viser et andet modtagearrangement, hvor et transportbånd og en station deler robottens tid. Det er nyttigt, når man diskuterer, hvor en levering slutter, og hvilken enhed der kan få robotten til at vente.
Giv den resterende række sin egen håndteringsregel
For et almindeligt array er et startlayout at lokalisere kartonen og definere plukkepositionerne ud fra dens reference. Vi afprøver derefter de vægtilstødende positioner og de sidste resterende moduler ved hjælp af den faktiske karton og værktøjet. Kassebevægelse, vægafstand eller et ændret resterende mønster kan gøre disse positioner anderledes end den nemme centrale plukkeposition.
Hvis et forslag indeholder flere moduler sammen, skal du teste en komplet gruppe og en ufuldstændig slutgruppe. Afgør, om det valgte værktøj kan håndtere en anden resterende mængde, om der er behov for en separat sti til den sidste række, eller om resten går til en operatørassisteret undtagelse. Dette valg ændrer både den bekræftede mængde og tiden pr. boks. En nominel gruppestørrelse er ikke en gyldig multiplikator for hvert forsøg.
Kartonudskiftning kræver også en defineret sluttilstand: den næste kasse er placeret og tilgængelig til plukning. En anden plukkeposition kan nogle gange lade udskiftningen køre, mens en anden kasse forsyner cellen. Vi vurderer dette layout med kontrolsekvensen og adgangsarrangementet; estimatet inkluderer kun den genopfyldningstid, der forbliver udækket.
Mål den komplette kassecyklus
Brug den samme loggede hændelse i begge ender: start når den første plukkeopgave for denne karton starter, og slut når den første plukkeopgave for den næste karton starter. Tæl de dele, der faktisk er accepteret i samme interval. Udsæt ikke starten af timingen, indtil modtageren er klar; kartonudskiftning, bekræftelser og ventetider nedstrøms skal forblive inden for successive intervaller. Beregn derefter:
Leverede moduler pr. time = 3600 × N / T
Her N er det antal, der accepteres på det aftalte modtagepunkt, og T er forløbne sekunder over den samme komplette bokscyklusgrænse. Faktoren konverterer sekunder til en time. Dette er en planlægningsligning, ikke et præstationstal for den filmede arm.
Vi opdeler den registrerede tid i produktiv overførsel, ventetid på værktøjsbekræftelse, ventetid på modtager, udskiftning af kartoner og gendannelse af undtagelser. Hvis flere aktiviteter overlapper hinanden, tæller den samlede forløbne tid intervallet én gang. Hvis der måles flere kasser, divideres det samlede antal accepterede dele med den samlede forløbne tid i stedet for at gennemsnittet af de enkelte kasserater.
Posten peger derefter på en konfigurationsbeslutning. Gentagen modtager venter på en diskussion om grænseflade eller downstream-kapacitet. Et langt, udækket udskiftningsinterval kræver en sammenligning af genopfyldningslayout. Gentagne undtagelser i den sidste række kræver en gennemgang af værktøjs- eller resterende delstrategi. Disse er forskellige ændringer, selv når hver især først vises som en lav timepris.
For at diskutere cellen med EVST, medbring fotografier af karton og modul, kassearrangement og mængder, en video om håndtering af fuld til næsten tom samt modtagerens tilgængelige signaler eller driftssekvens. Hvis grænsefladen ikke er dokumenteret endnu, forklar hvad den næste station skal modtage og hvornår. Vi kan bruge disse input til at definere handoff, undtagelsesregler og en nyttig cyklusprøve. Diskuter integration af moduludpakning.