
Definer panelets indhyllingskurve, tilladte støtteområder, den placerede staktilstand og frigivelsesafstand, før du vælger en robotsti. Diskuter en ansøgning eller send en e-mail til sales@evsrobot.com med paneltegninger, præsentation og krav til stak.
Optagelserne viser en orange industrirobot med et rektangulært endeværktøj, der flytter og stabler svejsede stålnetpaneler ved en overførsels- og stablingsstation. De fremspringende stænger og lagdelte paneler gør envelope-kontrol vigtigere end en enkelt nominel opsamlingskoordinat.
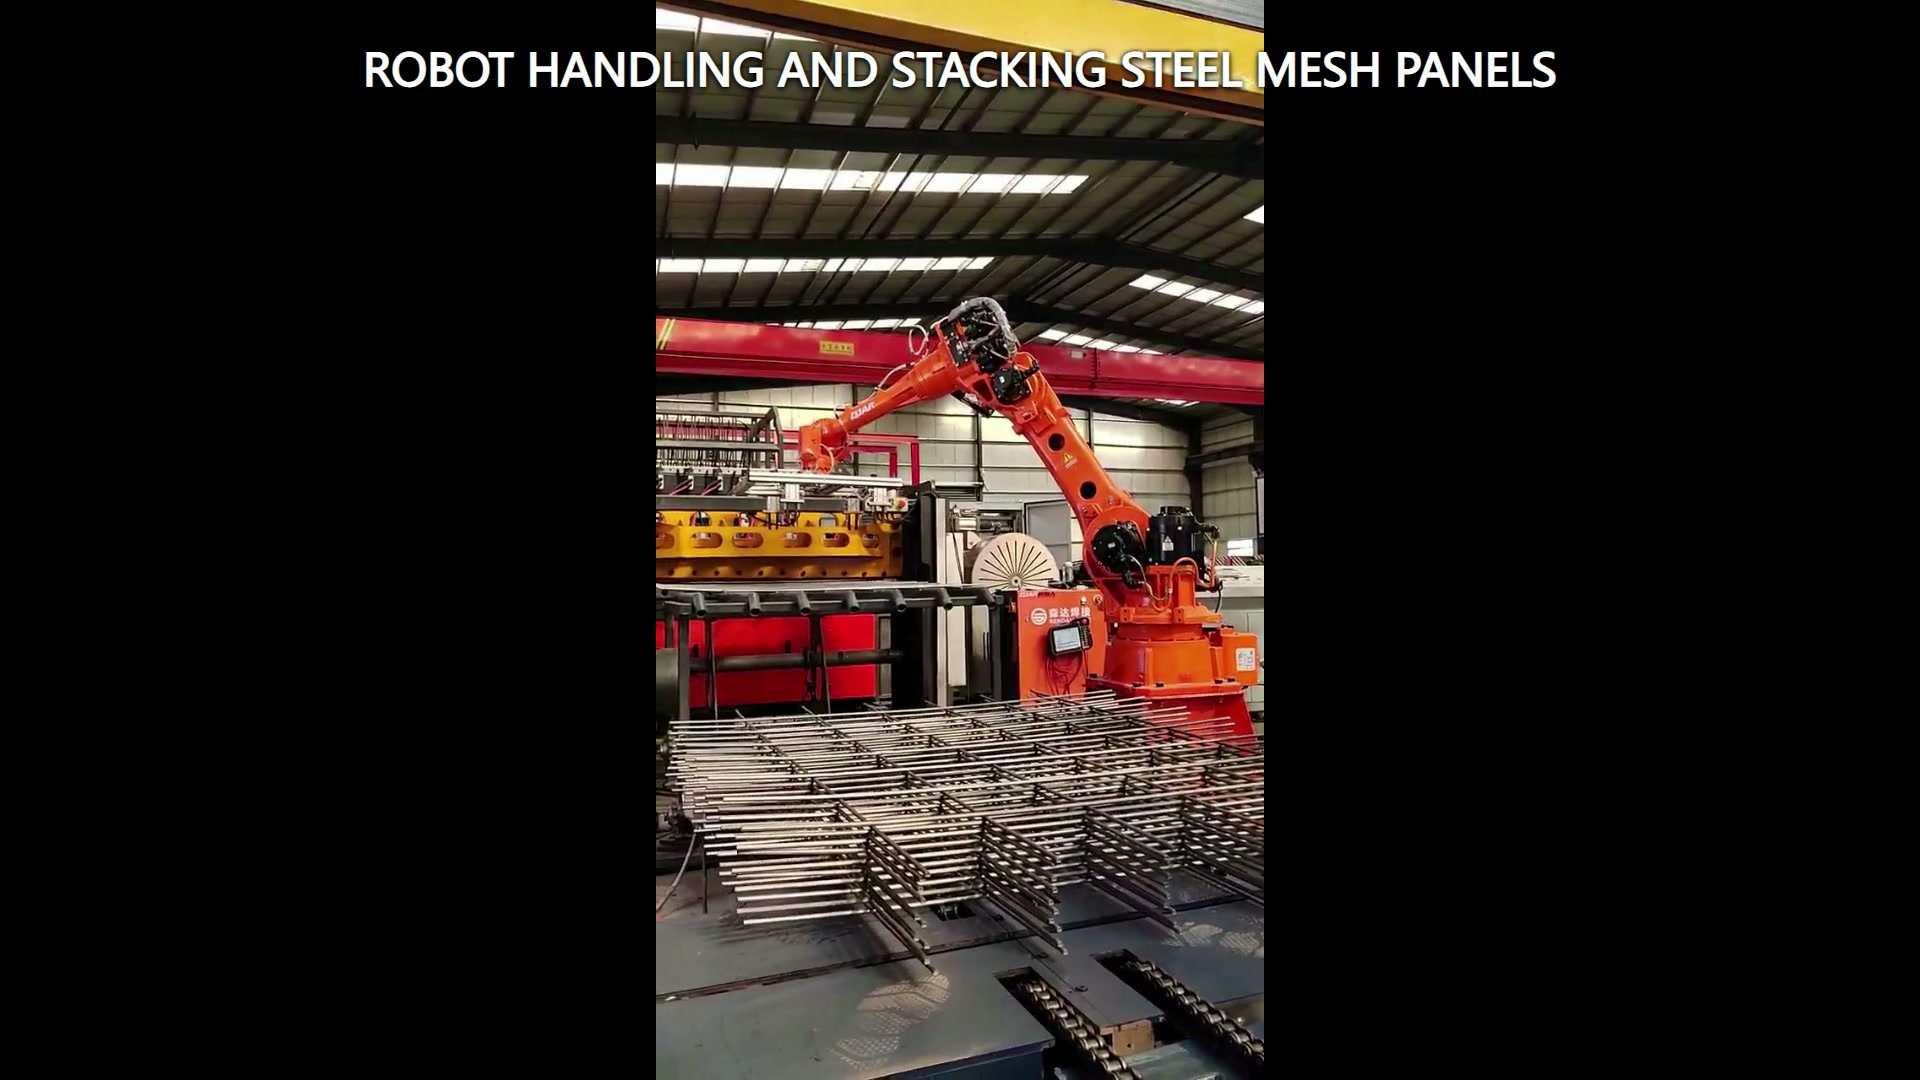
Modellér panelet som en variabel konvolut
Et netpanel kombinerer et ydre rektangel, skærende stænger og mange fremspringende kanter. Registrer den samlede længde og bredde, stængernes afstand, kantfremspring, planhedsområde og de forhold, hvorunder paneler kan overlappe eller sammenlåses. Håndteringsmodellen skal inkludere værktøjet og panelet sammen gennem hele bevægelsen.
Brug grænseprøver i stedet for én ideel tegning. Et buet panel kan øge det fejede volumen; forskudte stænger kan reducere værktøjsfrigangen; to paneler, der delvist griber fat, kan skabe en uventet kombineret belastning. Disse tilstande hører hjemme i gennemførlighedsprøver og genopretningsplanlægning.
Definer support- og kontaktbegrænsninger
Marker hvor panelet må understøttes eller berøres, og hvor endeværktøjet skal forblive frit. Den valgte metode skal opretholde en brugbar paneltilstand under løft, overførsel, placering og frigørelse. Valg af værktøj skal følge faktiske tegninger, prøver, overfladebegrænsninger og forsøg.
Optagelserne etablerer et rektangulært endeværktøj, men projektet skal specificere dets arbejdsprincip uafhængigt. Applikationsmodellen skal bruge værktøjskroppen, slanger eller kabler, paneludbøjning og den nærliggende struktur som én konvolut.
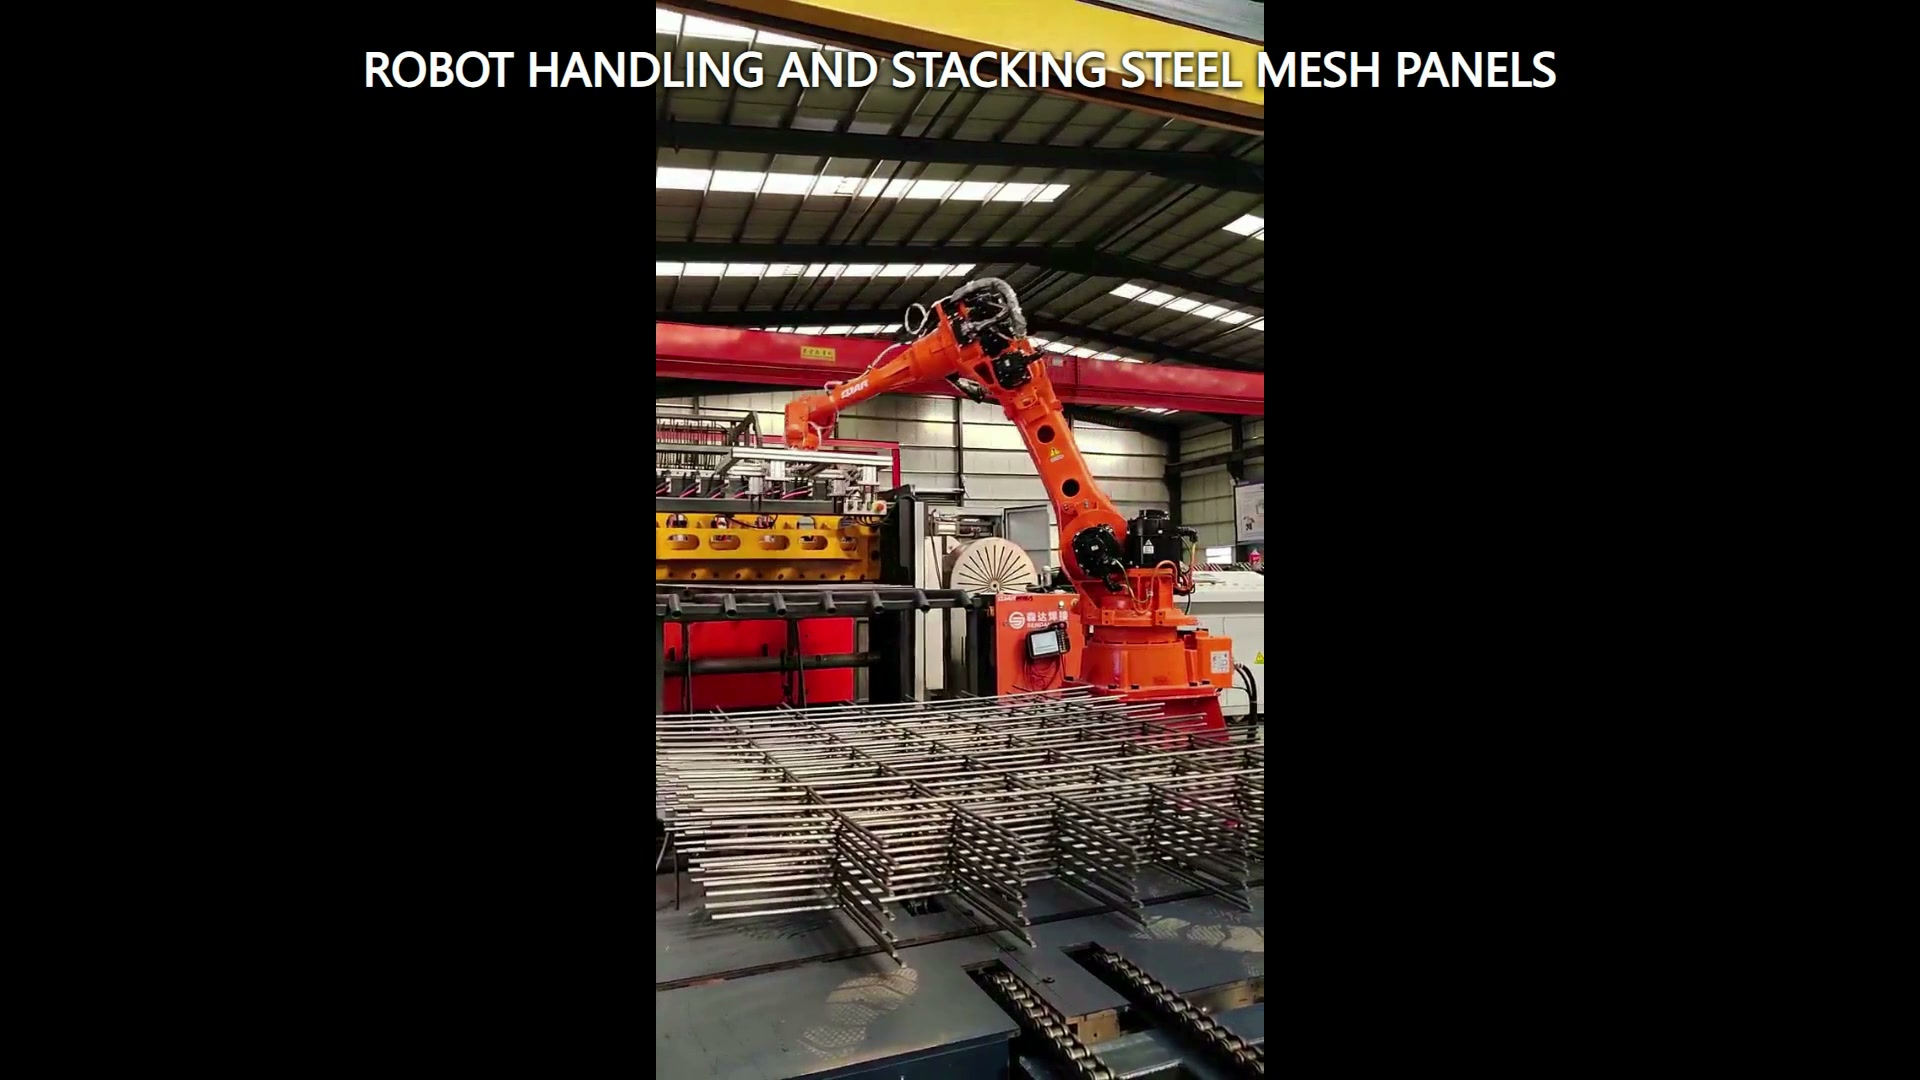
Angiv den placerede stak som en tilstand
En stak er ikke komplet blot fordi et panel når en koordinat. Definer kantjustering, tilladt rotation, understøttet område, lagseparation hvis relevant, maksimal planlagt staktilstand og den nødvendige frihøjde til værktøjsfrigørelse. Angiv, hvordan det næste panel er placeret i forhold til stakreferencen.
Udløsningsstien skal forlades uden at trække i fremspringende stænger eller forstyrre det tilstødende lag. Kontroller det første lag, mellemliggende lag og den højest planlagte tilstand. Hvert lag kan have en forskellig værktøjsvinkel og omgivende frigang.
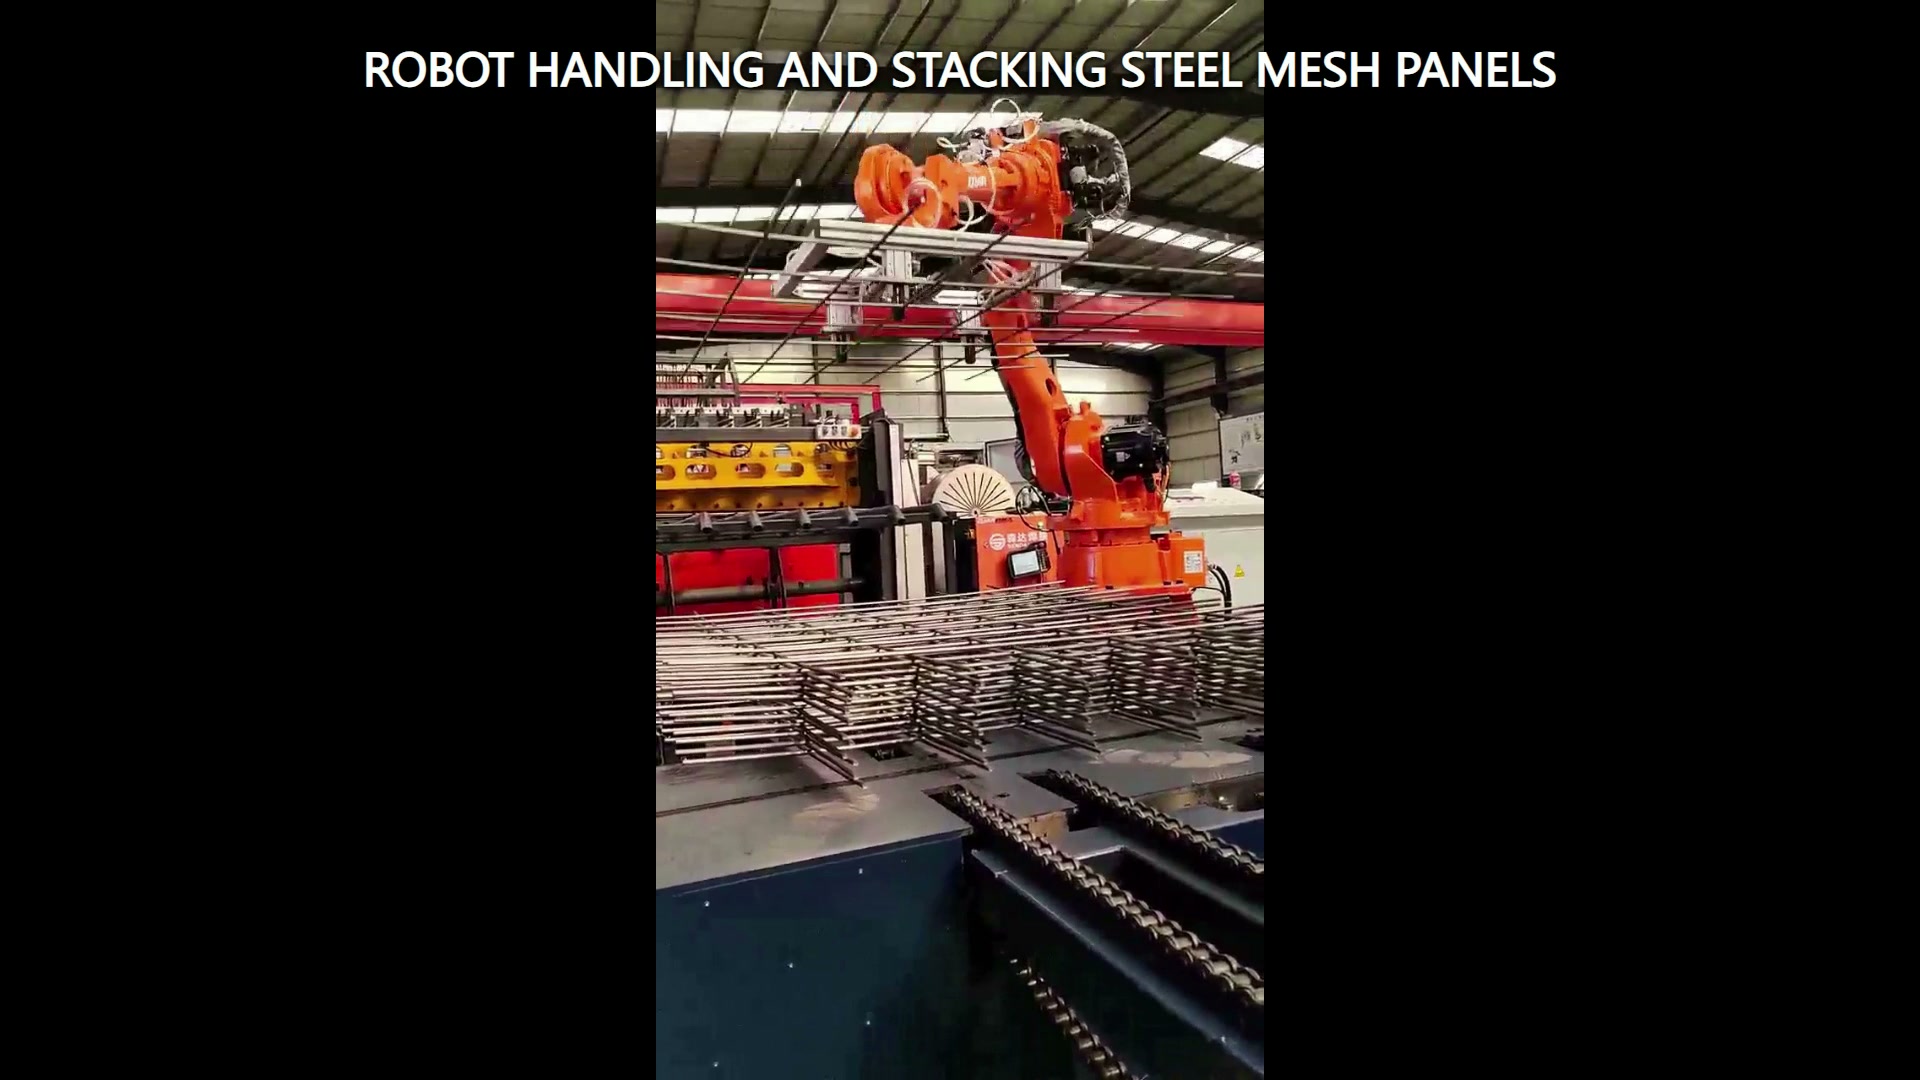
Planlæg genopretning i vanskelige tilstande
Tilstandstabellen skal dække kilde optaget, panel bekræftet, destination tilgængelig, placeret tilstand bekræftet og værktøj ryddet. Tilføj svar for et manglende panel, et forskudt panel, en mistænkt dobbelt panel, en optaget destination eller en ufuldstændig frigivelse. Projektteamet skal beslutte, hvilke forhold der stopper for inspektion, og hvilke der indgår i en kontrolleret genopretning.
Forsøg bør registrere den indkommende paneltilstand, den faktiske støttetilstand, værktøjsbekræftelse, placeret orientering, kantjustering og gendannelsesresultat. Dette giver bedre beviser end kun at registrere, om robotten har gennemført en bevægelse.
Byg gennemførlighedspakken
Angiv tegninger og grænseprøver, masse- og tyngdepunktsområde, planhed og kantprojektionsgrænser, tilladte støtteområder, kildepræsentation, målstaktegning, stakdata, omgivende layout, nødvendige bekræftelser og acceptmetode. Inkluder de laveste og højeste staktilstande og eventuelle panelvarianter, der deler stationen.
Robot, værktøj, panel, stak, overførselsudstyr og adgangsforhold bør gennemgås som én integreret applikation. Kontakt EVS for at undersøge kuverten, supportkortet, den placerede tilstand og prøvematricen. Send en e-mail til sales@evsrobot.com.
Optagelserne understøtter kun den synlige orange robot, det rektangulære endeværktøj, de svejsede stålnetpaneler og stablingsbevægelsen; gribeprincip, nyttelast, cyklustid, præcision, stakkvalitet og kundeidentitet kræver projektdokumentation.