
Zdroj: www.idtechex.com
Automatizace ve zpracovatelském průmyslu rychle nabírá na síle, protože stále více společností využívá robotiku. To je přičítáno výhodám automatizace v podnikání a používání chytřejších a inteligentnějších procesů. Získáte větší produkci a také snížíte riziko zranění ve výrobním závodě. Většina podniků se přiklání k používání robotických paží vybrat a umístit, balení, lakování a montáž mimo jiné úkoly.
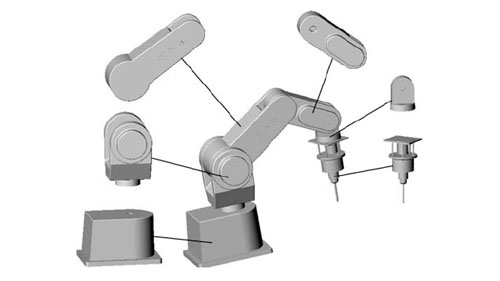
Při začleňování robotických paží do svého podnikání se ujistěte, že pracujete kvalitně výrobce robotických ramen kdo vám nabídne to nejlepší. Kromě toho je také nezbytné mít základní povědomí o tom, co znamenají. Robotické rameno obsahuje tělo, zápěstí a koncový efektor, které mají specifické funkce. Aby tyto různé části fungovaly přesně, musí být k dispozici robotické klouby. V tomto článku se ponoříme do různých robotických kloubů, abychom vám lépe porozuměli.
Co jsou to robotické klouby?
Zdroj: www.researchgate.net
Klouby robota označují pohyblivé součásti robota, které vedou k relativním pohybům mezi sousedními články. V této souvislosti se odkazy používají k označení tuhých prvků spojujících spoje pro jasnou a adekvátní funkci. To ukazuje, že průmyslové robotické rameno se vyznačuje použitím kombinace článků a spojů pro optimální funkčnost. Je nezbytné zajistit, aby klouby na vašem manipulátoru fungovaly odpovídajícím způsobem, aby byla zajištěna přesnost a přesnost při aplikaci.
Robotické klouby jsou také někdy označovány jako osy. Jsou nezbytné a přijdou vhod, aby zajistily, že pohyb paže nebude omezován nebo rušen. Dozvíte-li se více o robotických kloubech, pomůže vám to určit typ robotické paže, se kterou chcete pracovat, v závislosti na úkolech, kterým se chcete věnovat.
Typy mechanických spojů pro roboty
Zdroj: www.britannica.com
Vzhledem k tomu, že ve výrobním průmyslu se používají různé typy robotů, najdete také různé mechanické spoje. Tyto klouby se liší z hlediska pohybu a také použití, zejména pokud jde o typ robota, který má být použit.
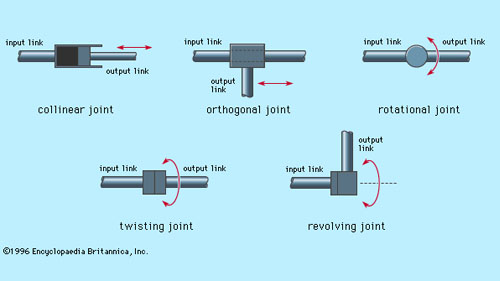
Pokud jde o mechanické klouby obsažené v robotických pažích, existuje pět hlavních typů, které musíte vzít v úvahu. Dva z kloubů jsou lineární, což znamená, že relativní pohyb mezi sousedními články je translační. Na druhé straně jsou další tři rotační, což znamená, že relativní pohyb článků zahrnuje rotace mezi nimi. Mezi pět typů mechanických spojů pro roboty patří:
Lineární spoje
V lineárních spojích je relativní pohyb vyznačovaný sousedními články zamýšlen jako rovnoběžný. To znamená, že vstupní a výstupní články se klouzají lineárním pohybem. Tento druh pohybu má za následek a translační pohyb. Tento druh lineárního pohybu lze dosáhnout několika způsoby, včetně použití teleskopického mechanismu a pístu. Tento typ kloubu se také nazývá L-kloub.
Ortogonální klouby
Ortogonální klouby se také lidově označují jako klouby typu O. Vyznačují se relativním pohybem vstupního a výstupního spojení. Tento druh pohybu zapojený do ortogonálních kloubů je translační posuvný pohyb. Avšak na rozdíl od uspořádání lineárních spojů, s Ortogonální kloub, výstupní spoj je kolmý na vstupní spoj.
Rotační klouby
Když přijde na rotační klouby, najdete použití rotačních relativních pohybů, které se hodí pro robotické manipulátory pracující na více pracovních prostorech. Tyto pohyby jsou prováděny s osou otáčení kolmou k osám vstupních a výstupních článků. Tyto rotační spoje se také označují jako spoje typu R.
Twisting Joints
Tento typ funkce kloubu rotační pohyb což také vede k určitému stupni rotace při použití. Pohyb v těchto spojích je relativní k ose rotace, která je kolmá na osy vstupních a výstupních spojek. Točivé spoje se také označují jako spoje typu T.
Otočné klouby
V otočných kloubech je to ve srovnání s ostatními trochu jinak. Tyto klouby mají také rotační pohyb, který se hodí v různých aplikacích. Pohyb těchto kloubů představuje pohyb mezi dvěma články. Osa vstupního článku je navržena tak, aby byla rovnoběžná s osou otáčení kloubu. Na druhé straně je osa výstupního článku navržena tak, aby byla kolmá k ose otáčení kloubu. Tento typ spoje je také označován jako spoj typu V.
Různé typy robotů a používaných mechanických spojů
Zdroj: www.technologyreview.com
Různé roboty se vyznačují používáním různých typů mechanických spojů. Pokud se dozvíte více o různých robotech, budete mít lepší pozici, abyste mohli investovat do robota, který pracuje pro vás. Mezi nejběžnější roboty, které je třeba zvážit, patří:
Kloubový
Jedno kloubový robot design s největší pravděpodobností přijde s různými rozsahy a kombinacemi otočných kloubů. Tato řada může obsahovat jednoduché 2 kloubové struktury a přejít na složitější struktury s 10 nebo více klouby. U této konstrukce je rameno spojeno se základnou pomocí otočného kloubu, zatímco články ramene jsou spojeny otočnými klouby.
Kartézský
S hodinkami karteziánskými roboty, konstrukce se vyznačuje použitím tří lineárních spojů. Tyto klouby se nacházejí v kartézské rovině, která zahrnuje X, Y a Z. Tyto roboty mohou mít také připojené zápěstí se snadnějšími rotačními klouby pro pohyb. Tento konkrétní druh robota se také nazývá přímočarý nebo portálový.
Cylindrický
Jedno válcový robot obsahuje otočný kloub, který je připevněn k základně, a jeden lineární kloub používaný ke spojení různých článků. Vzhledem k tomu, že válcové roboty pracují v rámci pracovního rozsahu válcového tvaru, rotační a lineární pohyb se hodí k zajištění přesnosti.
Polární
U polárního provedení robotů je rameno spojeno se základnou pomocí otočného kloubu. Občas se také setkáte s použitím kombinace dvou rotačních kloubů a jednoho lineárního kloubu. Vzhledem k tomu, že tento robot je také označován jako sférický robot, rozsah práce, který bude uváděn, bude také sférický. Osy použité v tomto robotu tvoří polární souřadnicový systém, který umožňuje manipulátoru snadno pracovat.
SCARA
Jedno Robot SCARA je oblíbenou možností mezi mnoha výrobci, zejména těmi, kteří chtějí automatizovat své montážní procesy. Tento robot je obvykle válcový a pracuje v relativně válcovém pracovním rozsahu. Vyznačuje se použitím dvou paralelních spojů, které se hodí při montážním procesu. Tyto spoje zajišťují poddajnost v jedné zvolené rovině, když je robot používán.
Delta
Jedno delta roboty jsou navrženy s pavoučí konstrukcí, která jim umožňuje nabízet uživatelům skvělé služby. Jsou postaveny z paralelogramů, které jsou spojeny a připojeny ke společné základně. Klouby u tohoto typu robota jsou rotační i lineární. To umožňuje robotu pohybovat jedním koncem nástrojů ramene v kopulovitém pracovním prostoru. Zvyšuje svůj výkon, aby bylo zajištěno, že vývoj různých úkolů bude prováděn přesně.
Závěr
Když pracujete s robotikou jako prostředkem k automatizaci různých procesů ve vašem podnikání, musíte mít na paměti různé aspekty. Tyto aspekty hrají obrovskou roli ve výkonu konkrétní robotiky, kterou se rozhodnete použít. Pokud jde o používání průmyslových robotických paží, klouby robotů by měly být něčím, o čem je třeba neustále informovat.
Seznamte se s různými klouby a s tím, jak ovlivňují výkon robota. To vám pomůže odhadnout druh kloubů, který by se nejlépe hodil pro činnosti, které chcete automatizovat.
Jakmile to budete mít, můžete investovat do robotických ramen, která jsou dodávána s klouby, které hledáte. Udělejte si čas a pracujte s výrobci automatizačních zařízení kdo vám pomůže.