
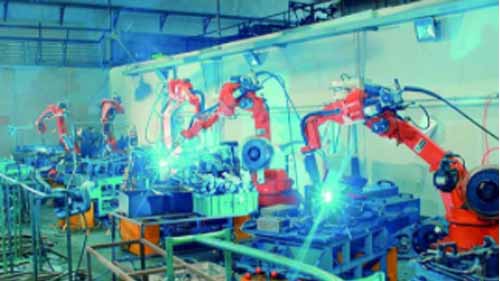
Nyní je možné najít průmyslového robota pro téměř jakýkoli výrobní proces, do kterého se zapojíte. Trik však spočívá v pochopení toho, který typ robota by byl nejvhodnější pro plnění různých úkolů. Bohužel s tím se většina výrobců potýká, protože koncept robotiky může být poněkud složitý.
Ve zkratce, průmyslové roboty se liší podle faktorů, jako je flexibilita, dosah a nosnost. Když se rozhodujete, toto jsou pravděpodobně konstrukční faktory, které budete muset zvážit ve srovnání s provozem vaší továrny. Abychom vám pomohli se správným výběrem pro vaši továrnu, zde je nepřehlédnutelný seznam typů robotů a způsobů jejich použití.
Kloubové roboty
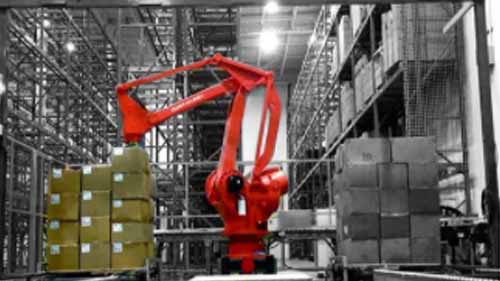
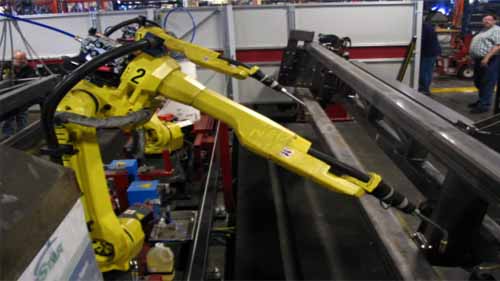
Kloubové roboty jsou vysoce flexibilní roboty složené z mnoha rotačních kloubů. Tyto klouby jim umožňují pohyb ve více rovinách, a tak mohou mít v závislosti na počtu kloubů až deset os. 6osé roboty jsou v současnosti nejrozšířenější kloubové roboty, ale novější konstrukce postoupily k 7 osám. Jejich robotická ramena jsou poháněna několika motory umístěnými uvnitř.
Díky vysoké obratnosti, kterou kloubové roboty mají, jsou ideálními kandidáty pro složité průmyslové aplikace. Mohou dosáhnout pod, nad nebo se naklonit a vybočit, aby získali přístup k objektům ve zpracovatelských strojích a plnili různé úkoly podobně jako lidská ruka. To je dále podpořeno použitím různých nástrojů na konci ramene, které odpovídají danému úkolu.
Kromě toho mají kvalitní kloubové roboty na trhu dobře vedené šňůry, ochranu proti vniknutí a utěsněné spoje. Jsou tak kvalifikovány pro použití v průmyslových procesech s vysokou vlhkostí, vysokými teplotami a čistými prostory. Díky své flexibilitě je lze také namontovat různými způsoby v závislosti na tom, co by bylo ideální pro váš tovární prostor
Klady:
- Vysoká flexibilita
- Dokáže provádět složité úkoly
- Více stylů instalace pro různé průmyslové procesy
Nevýhody:
- Mohou být pomalejší kvůli své hmotnosti a mnohočetným kloubům
- Jsou drazí
Doporučené aplikace
Flexibilitu kloubového robota můžete využít k automatizaci operací, jako jsou:
- Obsluha strojů
- Balicí výrobky
- Kontrola produktu
- Montáž produktu
Roboti SCARA

Robot SCARA je kloubové rameno robota pro selektivní shodu. Tato zkratka odkazuje na jeho omezenou flexibilitu, kdy se může pohybovat podél os X a Y, ale je tuhý v ose Z. To znamená, že rameno robota SCARA se může pohybovat doleva, doprava, tam a zpět. Jeho tuhost na ose Z znamená, že se může pohybovat také vertikálně, ale na pevné ose. Díky malému pracovnímu prostoru a kompaktní velikosti mohou být roboty SCARA poměrně rychlé.
Jsou to právě tato konstrukční opatření, která dělají Roboty SCARA vhodné pro průmyslovou montáž malých dílů. Například při výrobě desek plošných spojů lze robota SCARA naprogramovat tak, aby vybral mikročástice ze zásobníku a vložil je na desku. Kromě montáže je lze použít také v opakujících se úlohách, které vyžadují přenos objektů mezi dvěma rovnoběžnými rovinami.
Klady:
- Kompaktní pracovní obálka
- Pracují rychle
- Mají vysokou přesnost a opakovatelnost
Nevýhody:
- Obvykle mají nízkou nosnost
- Omezená flexibilita má za následek omezené možnosti použití
Doporučené aplikace
- Montáž části produktu
- Kontrola produktu
- Vybrat a umístit
Roboty Delta
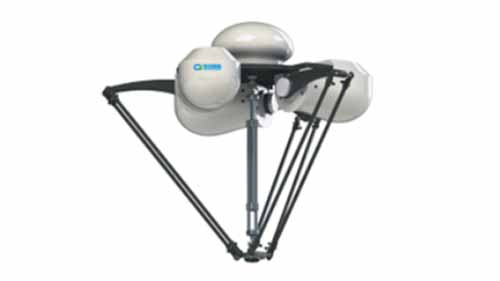
Delta robot se skládá ze 3 paralelních robotických ramen namontovaných na stacionární základně. Robotická ramena mají jak prizmatické, tak otočné klouby a jsou poháněna 3 motory umístěnými uvnitř základny. Tato konstrukce dává ramenům delta robota přidanou stabilitu, ale umožňuje jim být flexibilní pouze v ose X a Y. Avšak s motory instalovanými v základně na rozdíl od ramen jsou ramena lehká, a proto jsou delta roboty velmi rychlé.
Konstrukce delta roboty vyžaduje, aby byly namontovány nad hlavou tak, aby ramena robota visela dolů. Díky tomu jsou dobrým kandidátem pro in-line průmyslové funkce, jako je třídění produktů na dopravním pásu. Mohou být také inovativně přizpůsobeny pomocí doplňků, jako jsou senzory nebo vizuální systémy, aby se zvýšila jejich přesnost a celkový výkon.
Klady:
- Vysokorychlostní provoz
- Kompaktní pracovní obálka
- Vysoká přesnost
Nevýhody:
- Mají omezený dosah
- Omezená flexibilita
- Zvládnou pouze malé užitečné zatížení
Kartézští roboti
Zdroj: processsolutions.com
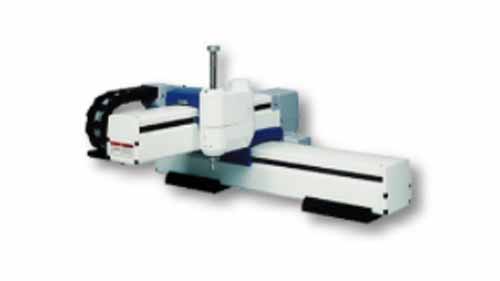
Kartézští roboti zabírají krychlový pracovní obal. Montují se na místě a lze je přizpůsobit konkrétním aplikacím. Skládají se ze 3 nebo více lineárních pohonů, které jsou umístěny navzájem kolmo. Z tohoto důvodu se kartézský robot může pohybovat vždy pouze podél jedné osy.
Kartézský robot je možné namontovat vertikálně, horizontálně nebo nad hlavou. Když je však namontován nad hlavou, označuje se jako portálový robot, ačkoli jeho funkce zůstávají do značné míry stejné. Během této fáze instalace se také nastavují podrobnosti přizpůsobení, jako je délka zdvihů a provozní rychlosti.
Na rozdíl od kloubových robotů mohou kartézští roboti dosahovat pouze omezených manévrů. Nemohou například dosáhnout na díly a otočit je. Jejich programování může být stejně složité, ale můžete prozkoumat modely, které jsou předprogramované nebo samostatné programovací nástroje.
Klady:
- Více možností instalace
- Vysoká přesnost
- Lze je přizpůsobit tak, aby odpovídaly konkrétním úkolům
Nevýhody:
- Instalace a programování mohou být složité
- V jednu chvíli se může pohybovat pouze jedna osa
- Složitost může způsobit, že je pro malé firmy nedostupná
Doporučené aplikace
- 3D tisk
- Vyberte a umístěte úkoly
- Kontrola produktu
Polární roboti
Zdroj: prezi.com
Polární robot se skládá ze 4 hlavních částí; otočná základna, elevační čep, rameno, které se může roztahovat a zatahovat jako dalekohled, a zatahovací ráhno. Používá se pro jednoduché úkoly, protože se může rozšířit nejen na oblast kolem základny robota. Může se pohybovat podél os XYZ, ale body, kterých může rameno robota dosáhnout, jsou určeny tím, jak daleko se může natáhnout od základny robota.
Pracovní úhel polárního robota je sférický. V závislosti na velikosti a úkolu, který plní, může být instalován buď v továrně nebo na stole. Díky struktuře svého ramene a jeho zatahovacím pohybům se polárnímu robotu daří lépe v operacích, které nevyžadují mnoho pohybu nebo vysokou opakovatelnost.
Klady:
- Rameno polárního robota může manévrovat nad a pod předměty
- Mohou pokrýt významnou pracovní obálku
Nevýhody:
- Nízká přesnost a opakovatelnost
- Jsou poměrně pomalé
- Rozsah jejich aplikací je omezený
Doporučené aplikace
- Bodové svařování
- Vrtání
- Odlévání
Vstřikování
Válcové roboty
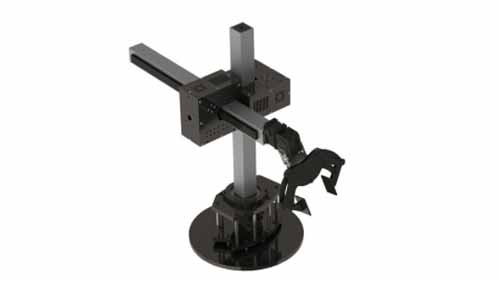
Zdroj: pishrobot.com
Konstrukce válcového robota je tvořena otočným hřídelem upevněným na základně pomocí otočného kloubu. Rotující hřídel je dále kolmo spojena s ramenem robota, které se může roztahovat, zatahovat a pohybovat vertikálně podél rotující hřídele.
Tato kompaktní konstrukce dělá z válcových robotů dobrou volbu pro malé továrny, které nemají mnoho výrobních prostor. Pokrývají také rozměrný válcový pracovní prostor díky otočné hřídeli, která zase pohybuje ramenem robota v rovině 360°. To znamená, že pohyby válcového robota jsou omezené, protože jeho rameno má malou flexibilitu. Následně existuje jen několik průmyslových procesů, ve kterých může být aplikován.
Klady:
- Mohou pokrýt 360° pracovní obálku
- Větší konstrukce zvládnou velké užitečné zatížení
- Jejich kompaktní konstrukce zabírá málo místa
Nevýhody:
- Omezená flexibilita
- Omezené aplikace
- Nízká přesnost a opakovatelnost
Doporučené aplikace
- Nakládací a vykládací stroje
- Slévárenské aplikace
- Odlévání
Kolaborativní roboti
Zdroj: Pinterest
Roboti, přitom nekonečně prospěšní zpracovatelský průmysl může také představovat různá rizika. Více v továrních provozech, kde musí pracovat ve stejných prostorách jako lidští dělníci. Jejich „slepé“ pohyby mají často za následek zranění personálu a dokonce kolize mezi jednotlivými roboty.
Dále se zdálo, že původní návrh průmyslových robotů počítal pouze s roboty pracujícími bez zásahu lidí. Díky tomu byly stavěny s výraznými ostrými hranami a celkově jejich design nebyl pro člověka nijak zvlášť přátelský. Výzkum však prokázal, že výrobní procesy mohou velmi těžit ze začlenění různých silných stránek lidské práce a schopností robotů.
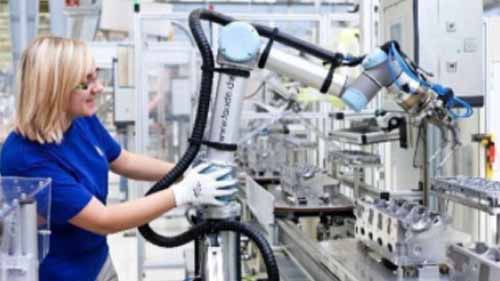
Koncept kolaborativních robotů se snaží tato dilemata řešit. Kolaborativní roboty jsou podle definice roboty navržené tak, aby byly přátelštější k lidem jak z hlediska bezpečnosti, tak provozu. Kolaborativní roboti jako takoví nejsou nutně definováni tím, kolik os mají, ale spíše tím, jak dobře dokážou spolupracovat s lidmi.
Mezi hlavní vlastnosti kolaborativního robota patří:
Zaoblené hrany – jejich hrany jsou vyhlazené, některé dokonce zalité plastem. To snižuje zranění, která by pracovník utrpěl náhodným nárazem do robota při práci vedle něj.
Pohybové senzory – robotická ramena kolaborativních robotů jsou vybavena pohybovými senzory, které detekují přítomnost člověka nebo překážky v jejich pracovním prostoru. Senzory mohou buď spustit rameno, aby zpomalilo nebo zastavilo v závislosti na tom, jak daleko je překážka.
Méně hluku – vysoké decibely hluku mohou poškodit lidský sluch. Aby zaměstnanci a roboti mohli bezpečně spolupracovat, jsou kolaborativní designové roboty konstruovány tak, aby co nejvíce minimalizovaly hluk.
Klady:
- Jsou bezpečnější než ostatní roboti
- Nabízejí továrnám větší hodnotu tím, že využívají lidské i robotické schopnosti
- Nízkohlučné konstrukční prvky obecně zlepšují prostředí továrny
- Mají kompaktní strukturu
Nevýhody:
- Mohou být drahé vzhledem k extra funkcím
Závěr
Každý typ průmyslového robota představuje sadu řešení pro různé aplikace. Když lépe pochopíte, jak fungují, je mnohem snazší určit, které z nich by byly vhodné pro potřeby vaší továrny. To znamená, že kvalita pracovního výstupu, který získáte, bude jen tak dobrá, jako kvalita robotů, do kterých investujete. výrobce průmyslových robotů která využívá kvalitní vstupy a nabízí inovativní řešení.