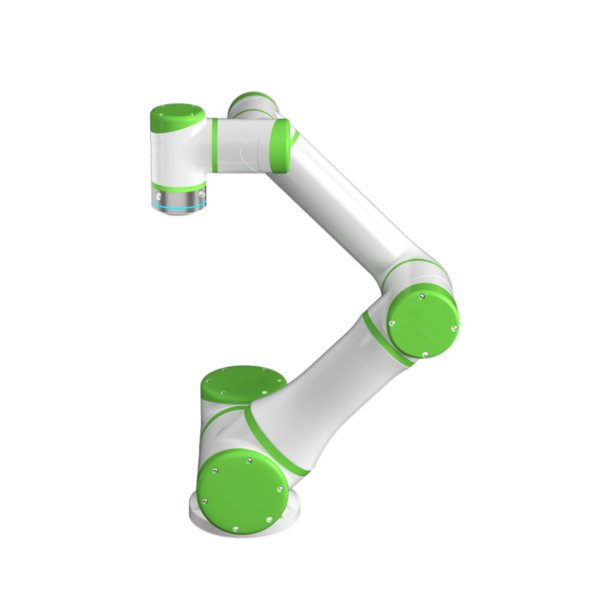
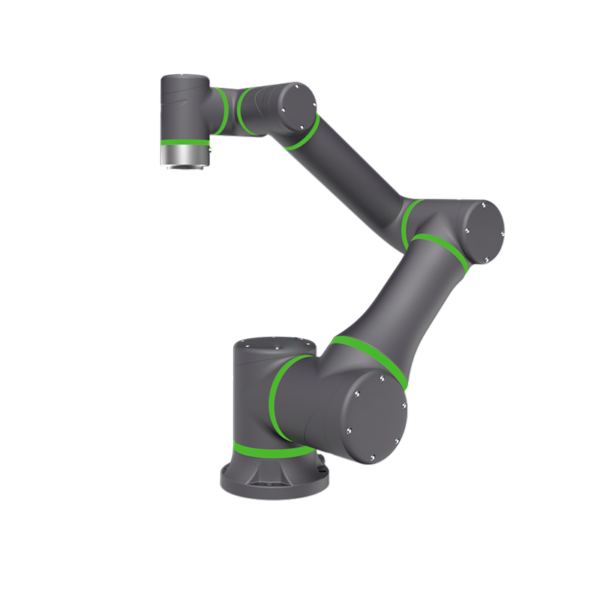
10 kg užitečné zatížení 1671 mm dosah robotické rameno QJR10-1

  • Konstrukce je vysoce kompaktní, flexibilní instalace se zemí nebo inverzní polohou.
  • 6osý robot s velkým pracovním prostorem, vysokou rychlostí chodu, vysokou přesností opakování polohování, vhodný pro stříkání, nakládání a vykládání, manipulaci, třídění, montáž a další širokou škálu aplikací.
  • Přesnost opakovaného polohování: ±0.05 mm
  • Rozpětí: 1410.5 mm
  • Užitečné zatížení: 10 kg

Stažení databáze

3D kresby

Návody na údržbu

Instrukce

Technické parametry

Model 10-1 QJR
Číslo osy 6
Užitné zatížení 10kg
Opakujte polohování ± 0.05mm
Max Armspan 1671mm
Rozsah pohybu J1 ± 172 °
J2 ﹢166º, ﹣107º
J3 ﹢83º, ﹣92º
J4 ± 170 °
J5 ± 125 °
J6 ± 360 °
Maximální rychlost J1 172 ° / s
J2 172 ° / s
J3 183 ° / s
J4 430 ° / s
J5 430 ° / s
J6 584 ° / s
Přípustný točivý moment J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Setrvačný moment J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Hmotnost těla robota 250kg
Instalovaný výkon 3.3 kVA
Kabinet Velikost 580 600 * * 960mm
Kabinet Hmotnost 130kg
Zdroj Třífázový čtyřvodič
Instalace formuláře Země, Strop
editaci videa Svařování,  lakování, nakládání a vykládání, manipulace, třídění, montáž atd.

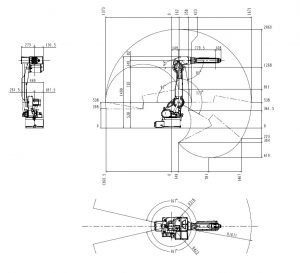
Výkres celkového rozměru a rozsahu pohybu robota

10 kg užitečné zatížení 1671 mm robotické rameno QJR10-1 Výkres rozsahu pohybu

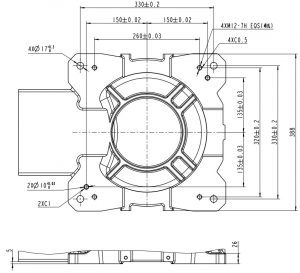
Rozměrový výkres montáže základny robota

Užitečné zatížení 10 kg Robotické rameno 1671 mm QJR10-1 Základní montážní výkres Rozměry

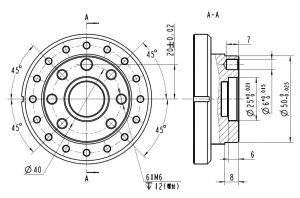
Rozměrový výkres instalace konce robota

10 kg užitečné zatížení 1671 mm robotické rameno QJR10-1 Koncová instalace Rozměrový výkres

Logo EVST
Přehled o ochraně osobních údajů

Tento web používá soubory cookie, abychom vám mohli poskytnout nejlepší uživatelskou zkušenost. Informace o souborech cookie jsou uloženy ve vašem prohlížeči a provádějí funkce, jako je rozpoznávání vás při návratu na naše webové stránky a pomoci našemu týmu porozumět, které části webu považujete za zajímavé a užitečné.