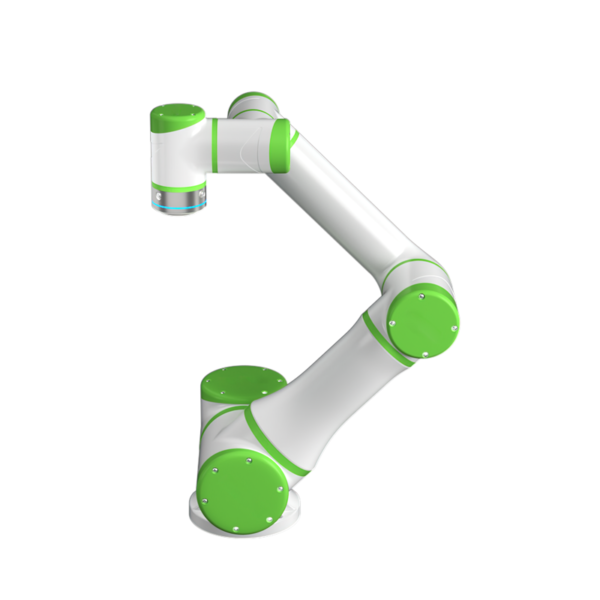
| Model | R18-095S | |
| Robot Arm Net Osm (bez kabelů) |
35kg | |
| Užitné zatížení | 18kg | |
| Armspan | 900mm | |
| Stupeň svobody | 6 | |
| Rozsah pohybu | Spoj 1 | ± 360 ° |
| Spoj 2 | ± 360 ° | |
| Spoj 3 | ± 165 ° | |
| Spoj 4 | ± 360 ° | |
| Spoj 5 | ± 360 ° | |
| Spoj 6 | ± 360 ° | |
| Pohyb Rychlost | Spoj 1 | 150 ° / s |
| Spoj 2 | 150 ° / s | |
| Spoj 3 | 210 ° / s | |
| Spoj 4 | 240 ° / s | |
| Spoj 5 | 240 ° / s | |
| Spoj 6 | 240 ° / s | |
| Maximální rychlost EOA | 2m / s | |
| Přesnost opakování polohování (maximum) | ± 0.02mm | |
| Absolutní přesnost polohování (maximum) | 0.5mm | |
| Řídicí sběrnice/frekvence | EtherCAT/1 kHz | |
| Způsob instalace | jakýkoli úhel | |
| Typická síla | 550W | |
| Materiál | Slitina hliníku | |
| Teplota okolí | -5 ° C ~ 55 ° C | |
| Pracovní prostředí (vlhkost) | 5% - 90% RH (bez kondenzace) |
|
| Délka kabelu | 6m | |
| STUPEŇ IP | IP65 | |
| Hluk | ≤60dB | |
| IO Port nástroje End | digitální vstup*2,digitální výstup*2, analogový vstup*2, výstupní napájení 24V/1A*1 |
|
| Komunikační port konce nástroje | digitální vstup*2,digitální výstup*2, analogový vstup*2, výstupní napájení 24V/1A*1 |
|