
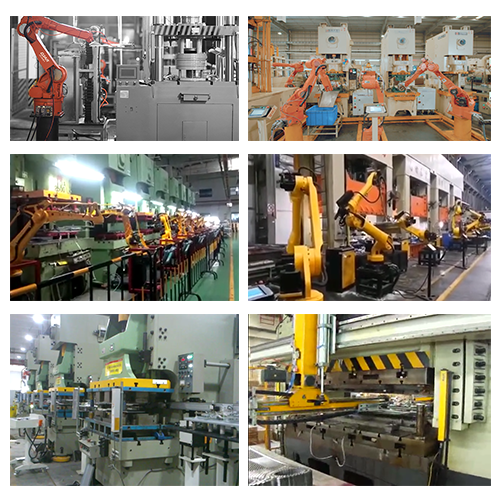
Stávají se pro vás chyby ve výrobě, plýtvání materiálem a neefektivní procesy neustálým zdrojem frustrace? Systémy elektronického vidění (EVS) se ukázaly jako neocenitelné při řešení takových problémů pomocí rozšiřování roboty pro obsluhu strojů s vizuální inteligencí pro přesné umístění, které se kdysi zdálo nepředstavitelné. Jak ale přesně tato technologie funguje a jaký vliv může mít na mé podnikání?
V tomto příspěvku se podrobně podíváme na roboty pro obsluhu strojů vybavené zrakem a objevíme jejich transformační účinky na různá odvětví a implementační výzvy. Připravte se na to, že budete ohromeni, protože tato špičková technologie může být vaším řešením problémů na výrobní lince!
Vylepšení strojního ošetřování robotů s vizí
Vylepšená přesnost detekce objektů
Roboty pro obsluhu strojů vybavené pokročilými systémy vidění mohou výrazně zvýšit svou přesnost při detekci objektů. Tyto systémy využívají kamery s vysokým rozlišením a sofistikované algoritmy k přesné identifikaci a lokalizaci součástí, a to i ve složitých prostředích. Začleněním technik strojového učení se tyto roboty mohou přizpůsobit variacím tvarů, velikostí a orientací součástí a zajistit konzistentní výkon.
| vlastnost | Prospěch |
|---|---|
| Kamery s vysokým rozlišením | Podrobné rozpoznání dílů |
| Pokročilé algoritmy | Přesná lokalizace |
| Strojové učení | Přizpůsobení variacím dílů |
Úpravy v reálném čase pro optimální umístění
Roboti pro obsluhu strojů s podporou vidění vynikají v provádění úprav v reálném čase pro optimální umístění dílů. Mohou:
-
Neustále sledujte pracovní prostředí
-
Detekce změn poloh nebo orientací součástí
-
Upravte strategie uchopení a umístění za běhu
-
Kompenzujte drobné nesouososti nebo vibrace
Tato dynamická schopnost zajišťuje, že díly jsou vždy umístěny s nejvyšší přesností, bez ohledu na faktory prostředí nebo drobné nekonzistence v prezentaci dílů.
Snížení chyb a plýtvání ve výrobě
Integrací kamerových systémů roboti pro obsluhu strojů výrazně snižují chyby a plýtvání ve výrobních procesech. Vylepšená přesnost a možnosti nastavení v reálném čase vedou k:
-
Méně špatně umístěných nebo spadlých dílů
-
Snížené poškození jemných součástí
-
Minimální potřeba přepracování nebo kontroly kvality
-
Optimalizované využití materiálu a snížení zmetkovitosti
Zvýšená flexibilita pro manipulaci s různými díly
Roboty pro obsluhu strojů s podporou vidění nabízejí nebývalou flexibilitu při manipulaci s různými díly. Mohou se rychle přizpůsobit různým:
-
Geometrie a velikosti dílů
-
Povrchové úpravy a textury
-
Vlastnosti materiálu
Tato všestrannost umožňuje výrobcům používat jeden robot pro více produktových řad nebo snadno přepínat mezi různými díly bez rozsáhlého přeprogramování. Jak se výrobní potřeby vyvíjejí, lze tyto roboty rychle překonfigurovat tak, aby zvládaly nové díly, což z nich činí cenný přínos v dynamických výrobních prostředích.
Schopnosti přesného umístění
Submilimetrová přesnost při určování polohy objektu
Roboty pro obsluhu strojů vybavené pokročilými systémy vidění mohou dosahovat pozoruhodné přesnosti při umísťování objektů, často dosahující přesnosti submilimetrové. Tato úroveň přesnosti je zásadní pro průmyslová odvětví, kde i sebemenší nesouosost může vést k významným problémům s kvalitou nebo výrobním chybám.
| Úroveň přesnosti | Typické aplikace |
|---|---|
| 0.1 mm | Montáž mikroelektroniky |
| 0.5 mm | Montáž automobilových komponentů |
| 1.0 mm | Všeobecná výroba |
Adaptivní techniky úchopu
Roboti pro ošetřování strojů s integrovaným viděním využívají sofistikované uchopovací mechanismy, které se mohou přizpůsobit různým tvarům, velikostem a materiálům objektů. Tyto adaptivní techniky zahrnují:
-
Chapadla se silovou zpětnou vazbou
-
Vakuové přísavky
-
Magnetické koncové efektory
-
Víceprstové robotické ruce
Díky kombinaci těchto metod uchopení s vizuálními daty v reálném čase mohou roboti manipulovat s jemnými součástmi bez poškození a bezpečně manipulovat s předměty nepravidelného tvaru.
Kompenzace odchylek a nesouososti součástí
Jednou z nejvýznamnějších výhod integrace systémů vidění do robotů pro obsluhu strojů je jejich schopnost kompenzovat odchylky a nesouososti součástí. Tato schopnost zajišťuje konzistentní výkon i při:
-
Nejednotné velikosti dílů
-
Mírné deformace součástí
-
Nesouosé obrobky na dopravnících
-
Rozdíly v orientaci dílu
Systém počítačového vidění nepřetržitě analyzuje pracovní prostor a umožňuje robotu v reálném čase upravovat jeho pohyby a strategii uchopení. Toto adaptivní chování výrazně snižuje chyby a zlepšuje celkovou efektivitu výroby.
Aplikace v různých odvětvích
A. Výroba elektroniky
V elektronickém průmyslu vynikají roboti pro obsluhu strojů vybavené systémy vidění v přesném umístění součástek a montáži desek plošných spojů. Tito roboti mohou:
-
Identifikujte a vyberte drobné součásti s maximální přesností
-
Umístěte zařízení pro povrchovou montáž (SMD) na desky plošných spojů
-
Zkontrolujte pájené spoje a zarovnání součástí
| Úkol | Přesnost | Rychlost |
|---|---|---|
| Umístění SMD | ± 0.02 mm | Až 120,000 XNUMX CPH |
| Kontrola PCB | rozlišení 10 µm | 100 cm²/s |
B. Automobilová montáž
Roboti pro obsluhu strojů s viděním vedou k revoluci v automobilových montážních linkách:
-
Vyrovnání a vložení součástí motoru
-
Manipulace a polohování panelů karoserie
-
Provádění kontrol kvality na montovaných dílech
C. Farmaceutické balení
Ve farmaceutické výrobě tyto roboty zajišťují:
-
Přesné plnění dávkování v nádobkách na léky
-
Sterilní zacházení s citlivými zdravotnickými produkty
-
Kontrola neporušenosti obalu a přesnosti označení
D. Manipulace s leteckými součástmi
Letecký průmysl těží z robotů s integrovaným viděním pro:
-
Přesné umístění konstrukčních součástí letadla
-
Kontrola složitých geometrií částí motoru
-
Manipulace s jemnými kompozitními materiály
E. Zpracování potravin a nápojů
Při zpracování potravin a nápojů nabízejí roboti pro obsluhu strojů s vizuálními schopnostmi:
-
Hygienická manipulace s potravinářskými výrobky
-
Přesné třídění a balení zboží
-
Kontrola kvality kontroluje konzistenci a vady
Tyto rozmanité aplikace demonstrují všestrannost robotů pro obsluhu strojů s vylepšeným viděním napříč průmyslovými odvětvími, což výrazně zlepšuje přesnost, efektivitu a kontrolu kvality ve výrobních procesech.
Překonávání výzev při implementaci
Integrace se stávajícími robotickými systémy
Integrace systémů vidění do stávajících robotů pro obsluhu strojů může být složitý proces, ale nabízí významné výhody v přesnosti a flexibilitě. Zde je několik klíčových úvah:
-
Kompatibilita: Ujistěte se, že systém počítačového vidění je kompatibilní s řídicím systémem robota
-
Komunikační protokoly: Implementujte správné protokoly pro bezproblémovou výměnu dat
-
Aktualizace softwaru: Upgradujte software robota, aby podporoval operace řízené zrakem
-
Úpravy hardwaru: Podle potřeby přizpůsobte koncové efektory robota nebo přidejte kamery
| Integrační krok | Účel | Oblasti využití |
|---|---|---|
| Kontrola kompatibility | Zajistěte harmonii systému | Starší systémy mohou vyžadovat upgrady |
| Implementace protokolu | Povolit výměnu dat | Různé protokoly mohou vyžadovat překlad |
| aktualizace softwaru | Podpora zrakových funkcí | Odstávka během instalace |
| Hardwarová úprava | Přizpůsobte se schopnostem vidění | Může vyžadovat vlastní řešení |
Požadavky na kalibraci a údržbu
Správná kalibrace a pravidelná údržba jsou klíčové pro optimální výkon robotů pro obsluhu strojů s podporou vidění:
-
Počáteční kalibrace:
-
Zarovnání kamery
-
Nastavení zaostření objektivu
-
Nastavení barev a kontrastu
-
-
Pravidelná rekalibrace:
-
Po aktualizacích systému
-
Po významných změnách životního prostředí
-
Když přesnost kolísá
-
-
Běžná údržba:
-
Čištění objektivu
-
Kontrola kabelů
-
aktualizace softwaru
-
Školení operátorů pro systémy s podporou vidění
Efektivní školení je nezbytné pro operátory, aby maximalizovali potenciál robotů pro obsluhu strojů s podporou vidění:
-
Základy systému vidění:
-
Technologie fotoaparátu
-
Principy zpracování obrazu
-
Osvětlovací techniky
-
-
Školení softwarového rozhraní:
-
Tvorba programu vize
-
Nastavení parametrů
-
Odstraňování běžných problémů
-
-
Praktická praxe:
-
Simulované scénáře
-
Aplikační cvičení v reálném světě
-