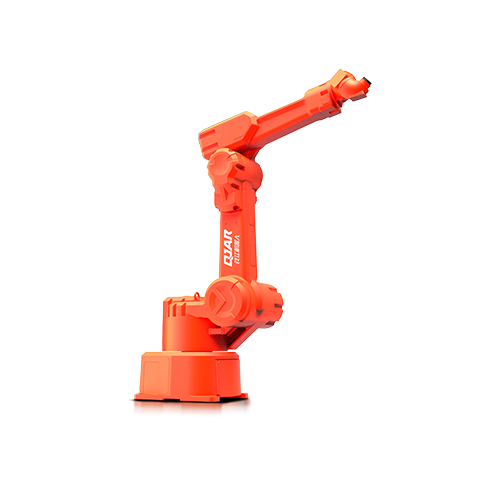
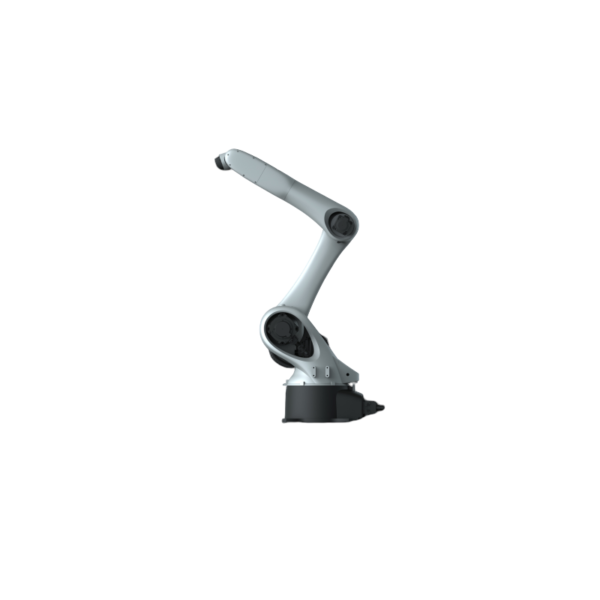
Боядисване на роботизирана ръка QJRP10-1

  • Без конструкция на китката с предна сингулярност, опционален вграден тръбопровод, което улеснява работата по синхронно проследяване на пръскане.
  • Използване на автобусна структура, удобна за разширяване и висока скорост
  • Точност на повторно позициониране: ±0.5 мм
  • Размах на ръцете: 2035 мм
  • Товароносимост: 10 кг

Изтегляне на база данни

3D чертежи

Приготвяне

Технически параметри

Модел QJRP10-1 (взривозащитен)
Номер на ос 6
Полезен товар 10kg
Повторете позиционирането ± 0.5mm
Макс Армспан 2035mm
Обхват на движение J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢87º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Максимална скорост J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
Допустим въртящ момент J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Инерционен момент J4 0.97 кг.м²
J5 0.4 кг.м²
J6 0.1 кг.м²
Тегло на робота 370kg
Номиналната 3.9kVA
Кабинета Size 650 750 * 1150mm
Кабинета Тегло 120kg
източник Трифазен четирижилен
Инсталиране на формуляр приземен
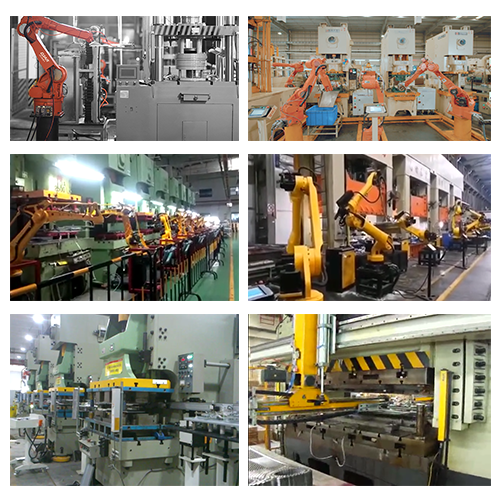
Приложение За рисуване няма особеност, което прави обучението по програмиране много по-лесно.

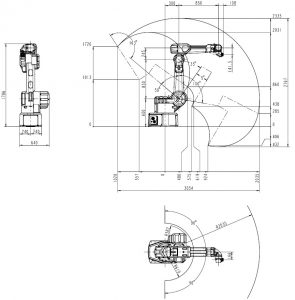
Чертеж на общите размери на робота и обхвата на движение

Рисуване на роботизирана ръка QJRP10-1 Чертеж на диапазон на движение

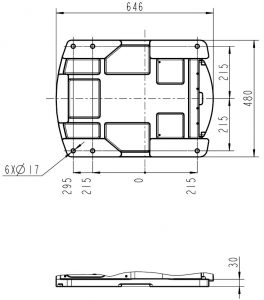
Чертеж с размери за монтаж на основата на робота

Боядисване на роботизирана ръка QJRP10-1 Чертеж на монтажните размери

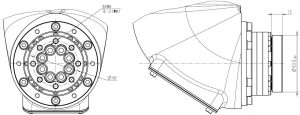
Чертеж с размери за монтаж на края на робота

Боядисване на роботизирана ръка QJRP10-1 Чертеж с размери за крайна инсталация

Лого на EVST
Преглед на поверителността

Този уебсайт използва "бисквитки", за да Ви предоставим възможно най-добрата практическа работа на потребителите. Информацията за "бисквитката" се съхранява в браузъра ви и изпълнява функции като разпознаване на вас, когато се върнете на нашия уебсайт и помагайки на нашия екип да разбере кои части от уеб сайта ви са най-интересни и полезни.