
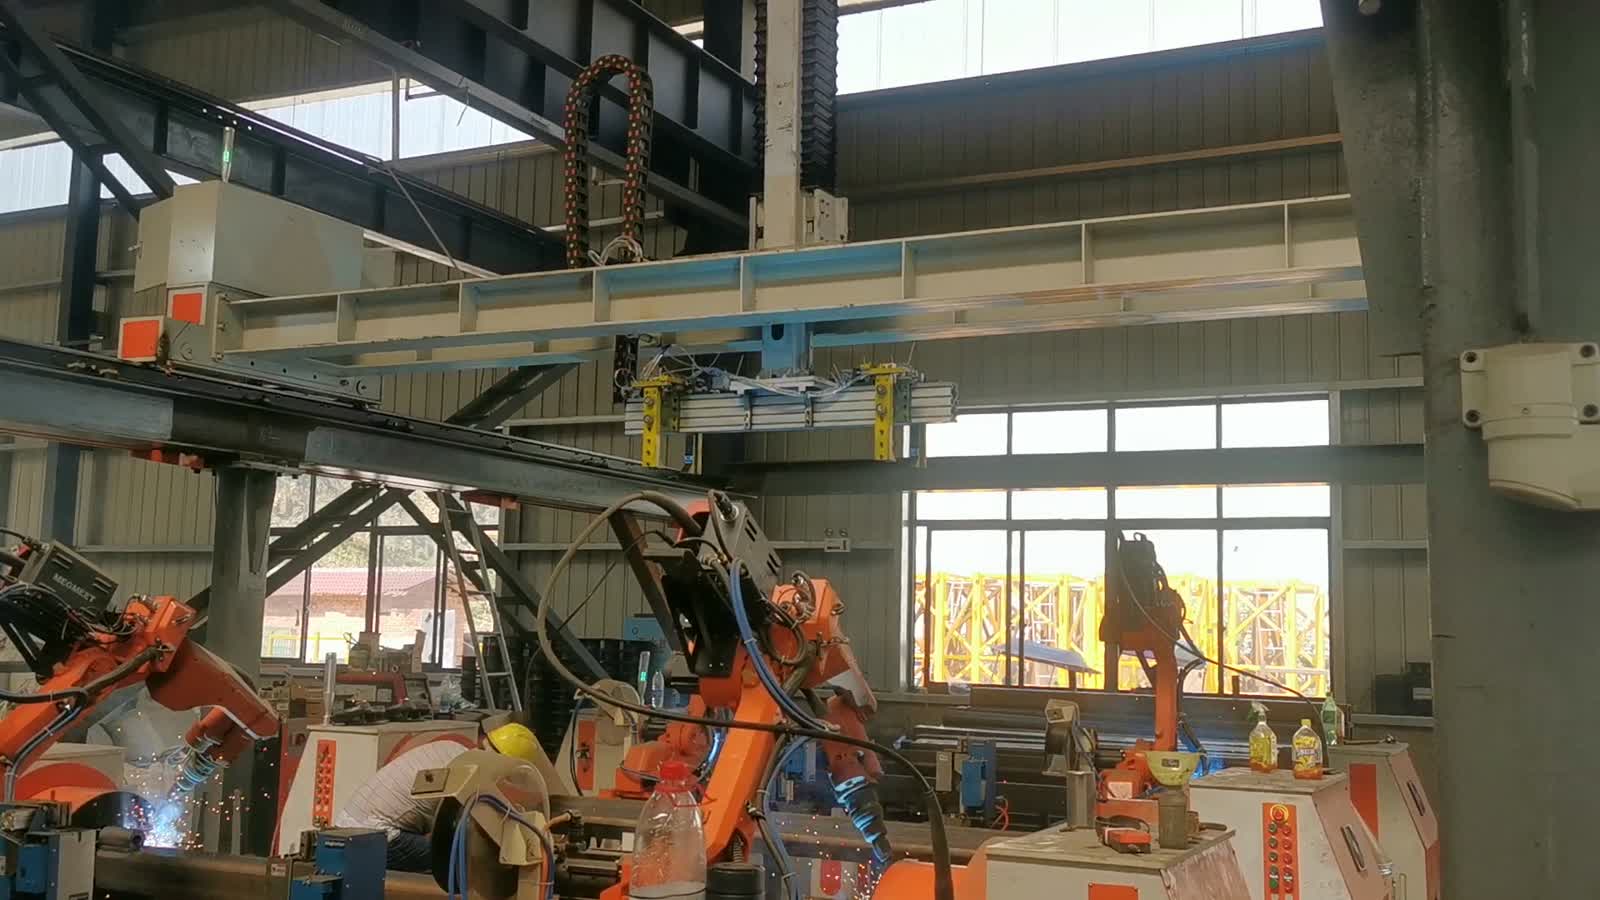
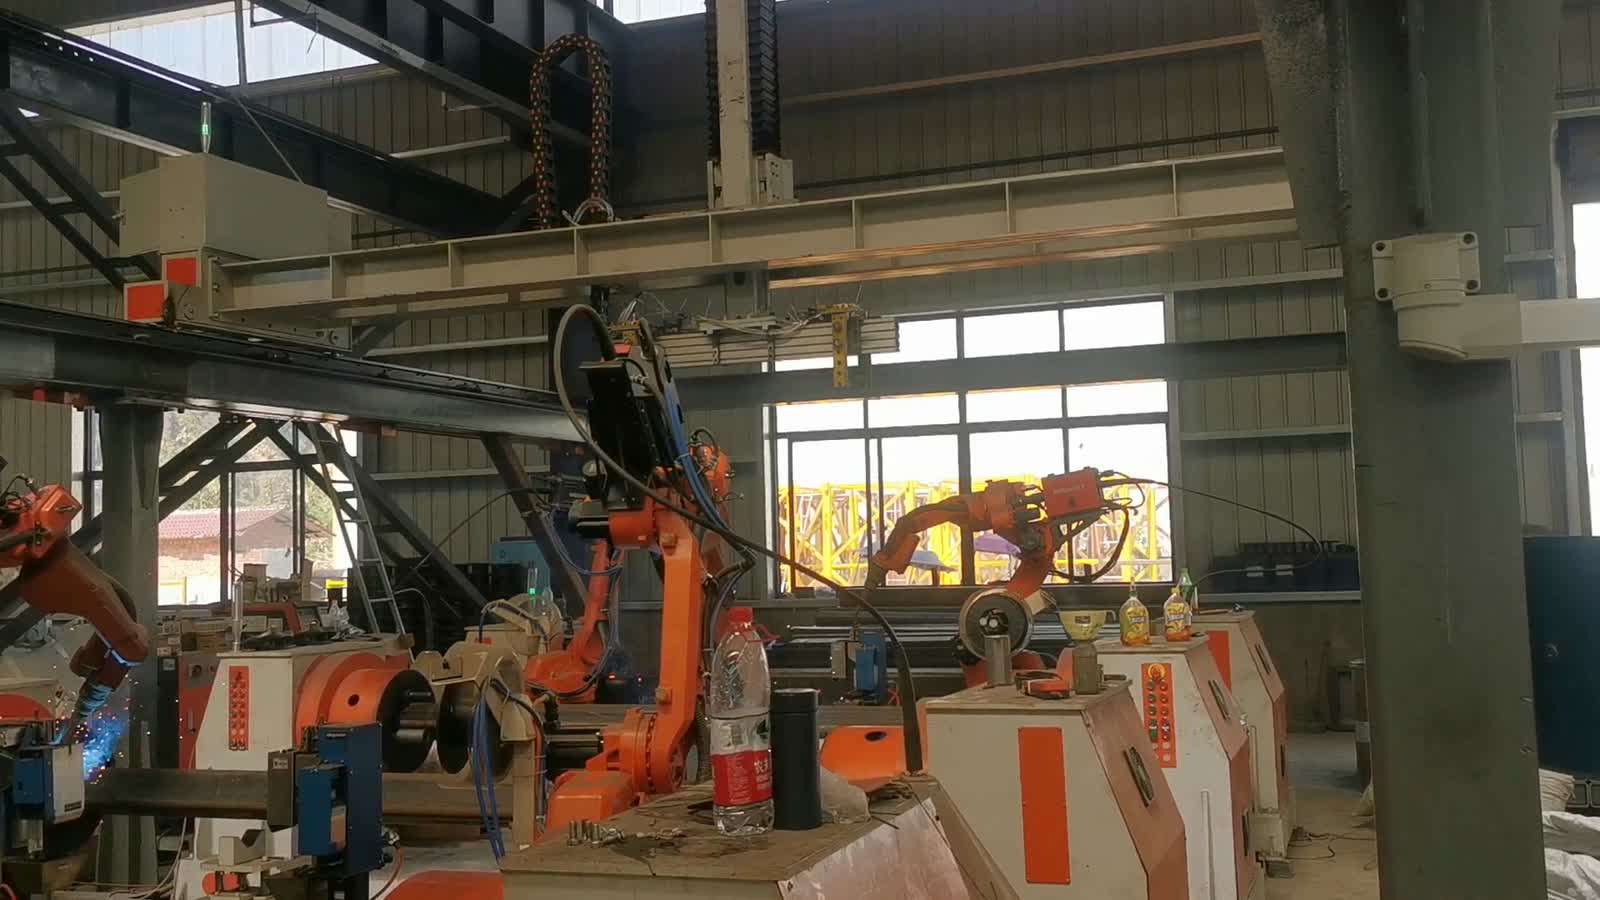
باختصار: تقوم هذه الورشة بلحام عناصر فولاذية هيكلية ضخمة - قطاعات صندوقية وزاوية مزودة بألواح ذات حواف وصفوف من ثقوب المسامير - وذلك بتقسيم العمل بين محطات متعددة. تضع كل محطة روبوتًا سداسي المحاور أمام أداة تثبيت وموضع، ويقوم الروبوت باللحام على طول خطوط اللحام بينما تعمل عدة محطات مجاورة في الوقت نفسه. تُنقل العناصر الثقيلة ذهابًا وإيابًا بواسطة رافعة علوية. ثلاثة قرارات أساسية تُحدد نجاح خط إنتاج كهذا: كيفية تثبيت العنصر وتدويره، وما إذا كان بإمكان شعلة اللحام الوصول إلى كل خط لحام في القطعة الكبيرة، وكيفية تقسيم الروبوتات للعمل بحيث لا تنتظر أي محطة محطة أخرى. هل تخطط لإنشاء خط إنتاج مماثل؟ أرسل لنا رسم الجزء الخاص بك.
في لمحة
| جزء | عناصر هيكلية فولاذية كبيرة - قطاعات صندوقية وزاوية مزودة بألواح شفة وفتحات براغي |
| طريقة عملنا | لحام القوس |
| أتمتة | عدة روبوتات سداسية المحاور، واحد لكل محطة |
| توريد قطع الغيار | يتم نقل الأعضاء من وإلى الداخل بواسطة رافعة علوية |
| مكان | تم وضع الأعضاء وتثبيتها على تجهيزات دائرية ومثبتات |
| العاملين | يقوم جهاز التثبيت والموضع بتثبيت العضو وتدويره باتجاه الشعلة |
| دور المشغل | يقوم بتحميل ومحاذاة ونقل الأعضاء؛ وتقوم الروبوتات بخياطة الحواف |
| تخطيط الخلية | محطات متوازية في جميع أنحاء أرضية المتجر |
المشكلة التي تعالجها هذه الخلية
العنصر الإنشائي ليس قطعة صغيرة يمكن تدويرها يدويًا. إنه طويل وثقيل ومغطى بخطوط لحام تمتد على طوله وحول حوافه. عند لحامه يدويًا، يعتمد العمل على تثبيت اللحام للشعلة أثناء اللحام لمسافة طويلة، والتحرك حول العنصر للوصول إلى الجانب الآخر، بينما تنتظر الرافعة خلال ذلك.
أتمتة العملية تعني ترك المثبت يتحمل الوزن والروبوت يقوم بعملية اللحام. والنتيجة هي إمكانية لحام عدة قطع في وقت واحد، كل قطعة في محطتها الخاصة، بدلاً من أن يقوم لحام واحد بمعالجتها بالتناوب. لا تكمن الصعوبة في عملية اللحام نفسها، بل في تثبيت القطعة الكبيرة بشكل صحيح، والوصول إلى كل وصلة دون تصادم، وموازنة المحطات لضمان انشغال جميع الروبوتات.
كيف تعمل الخلية
- أدخل العضو. تقوم رافعة علوية برفع القطعة الفولاذية ووضعها على تجهيزات المحطة.
- أحكم قبضتك عليه. يتم تثبيت العنصر على التركيبة؛ التركيبة والموضع، وليس المشغل، هما اللذان يحملان الشكل الهندسي الآن.
- وجّهها نحو الشعلة. يقوم جهاز تحديد الموضع بتدوير العضو بحيث يتم عرض التماس الذي يحتاجه الروبوت بزاوية يمكن الوصول إليها.
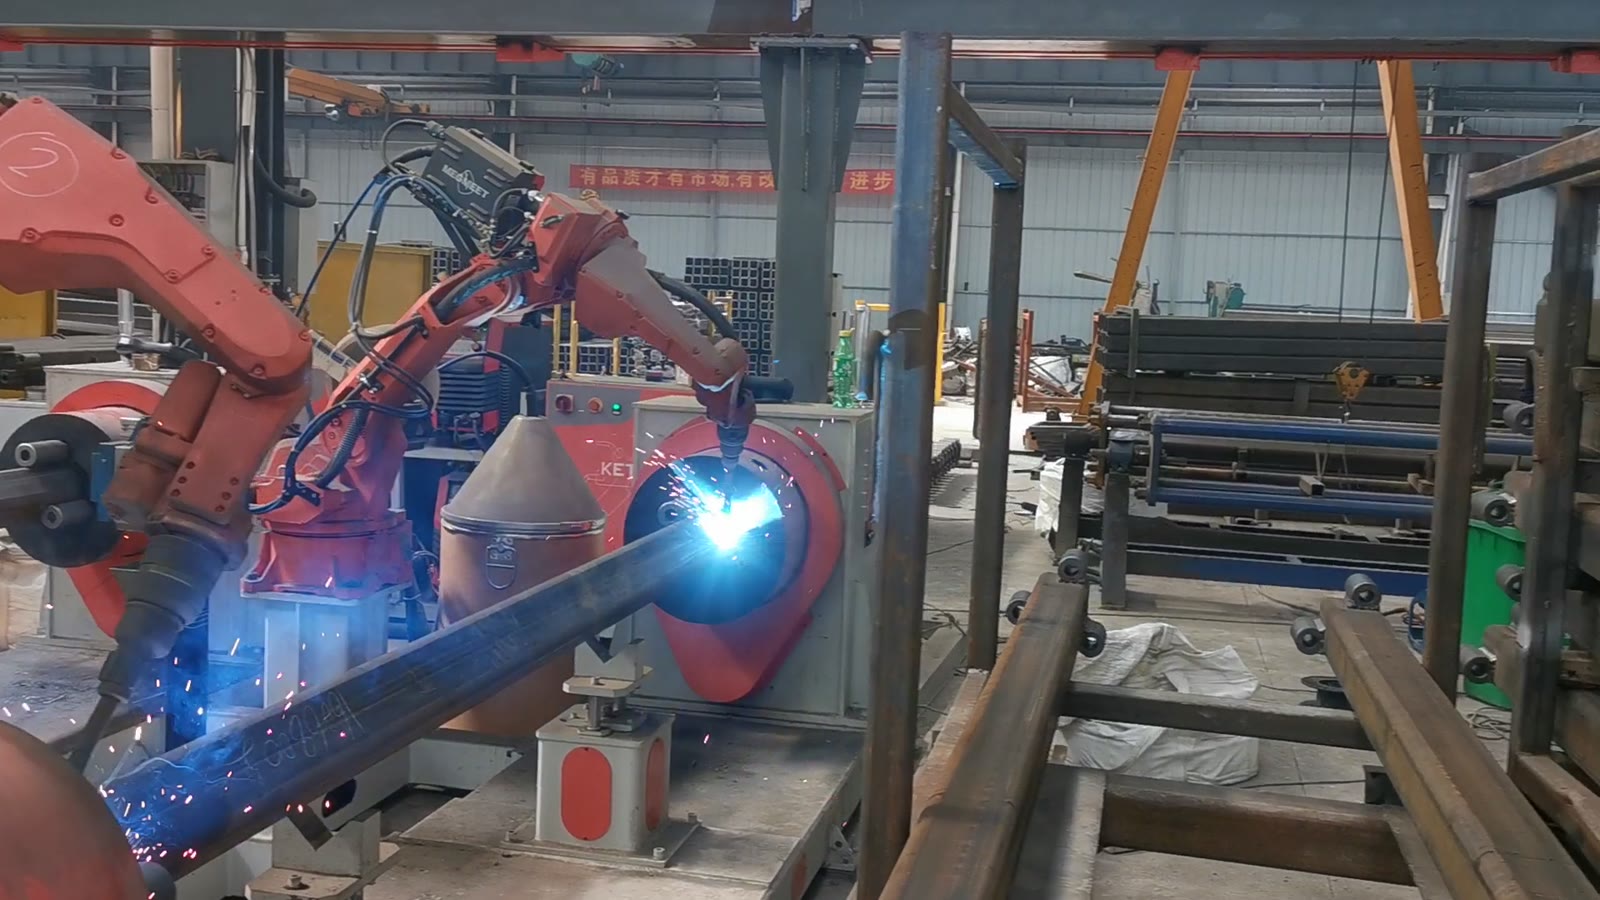
- تشغيل القوس الكهربائي. يقوم الروبوت بإنزال الشعلة على خط التماس، وينطلق القوس الكهربائي بوميض أزرق وأبيض.
- قم بخياطة الدرزة. يتحرك المصباح على طول خط التماس بينما يغير الروبوت وضعيته ليتبعه.
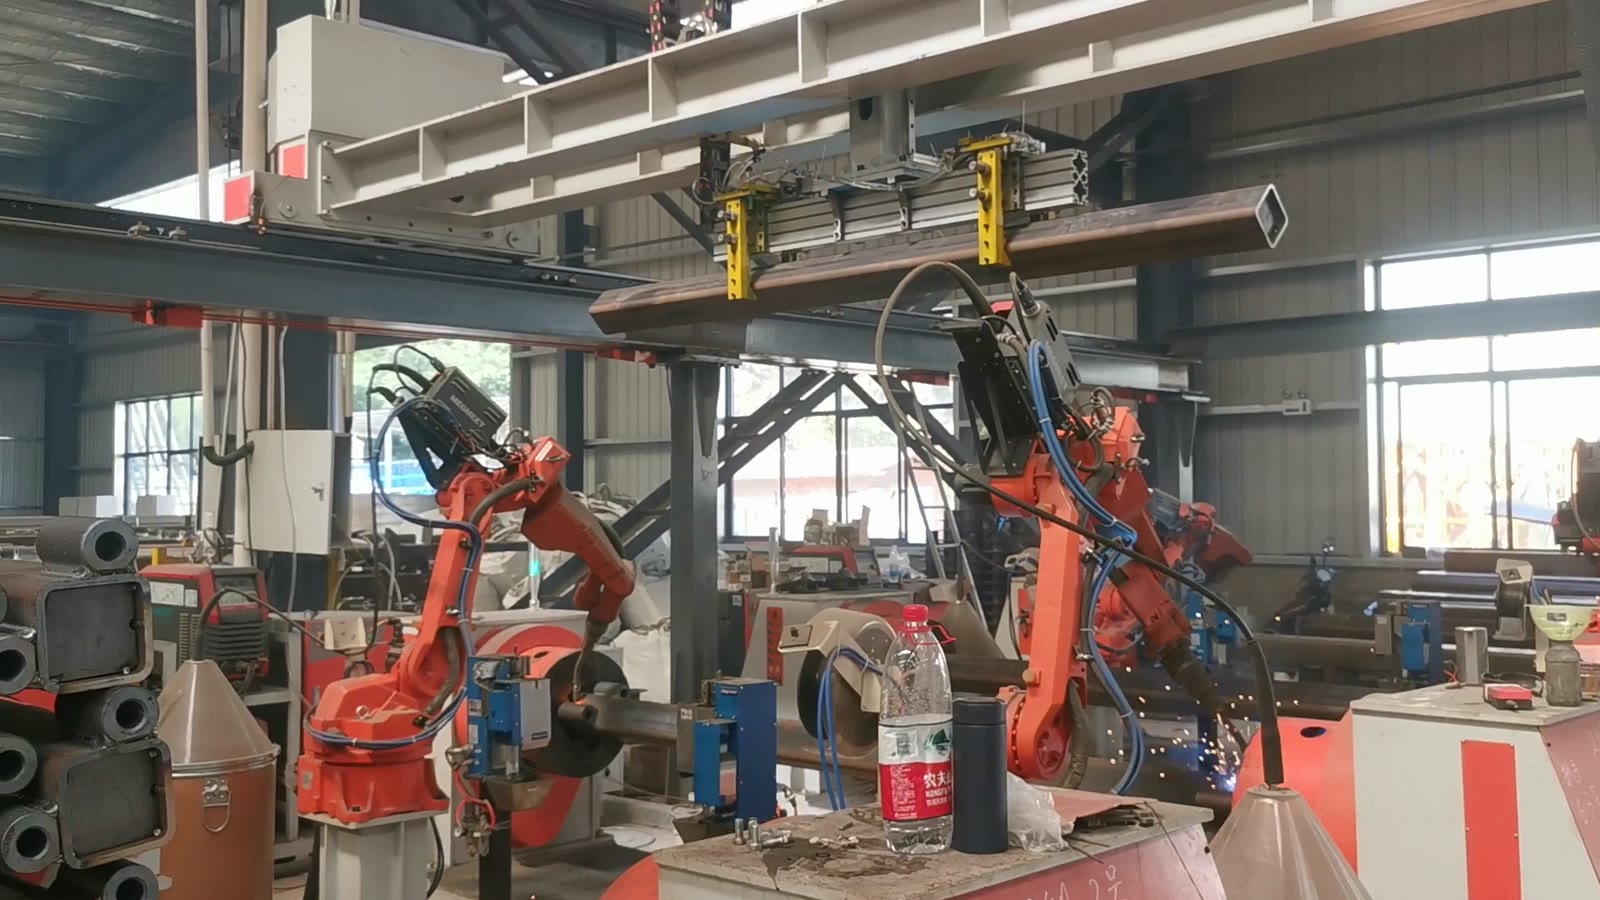
- إعادة التموضع. عند الانتهاء من خياطة أحد الدرزات، يرتفع الروبوت، ويدور جهاز تحديد المواقع، ويتم إحضار الدرزة التالية إلى متناول اليد.
- العمل بالتوازي. بينما تقوم هذه المحطة باللحام، تقوم المحطات المجاورة بتشغيل أعضائها في نفس الوقت، كل روبوت يعمل على جزءه الخاص.
ثلاثة قرارات تصميمية
1. دع جهاز التثبيت والموضع يتحملان الوزن
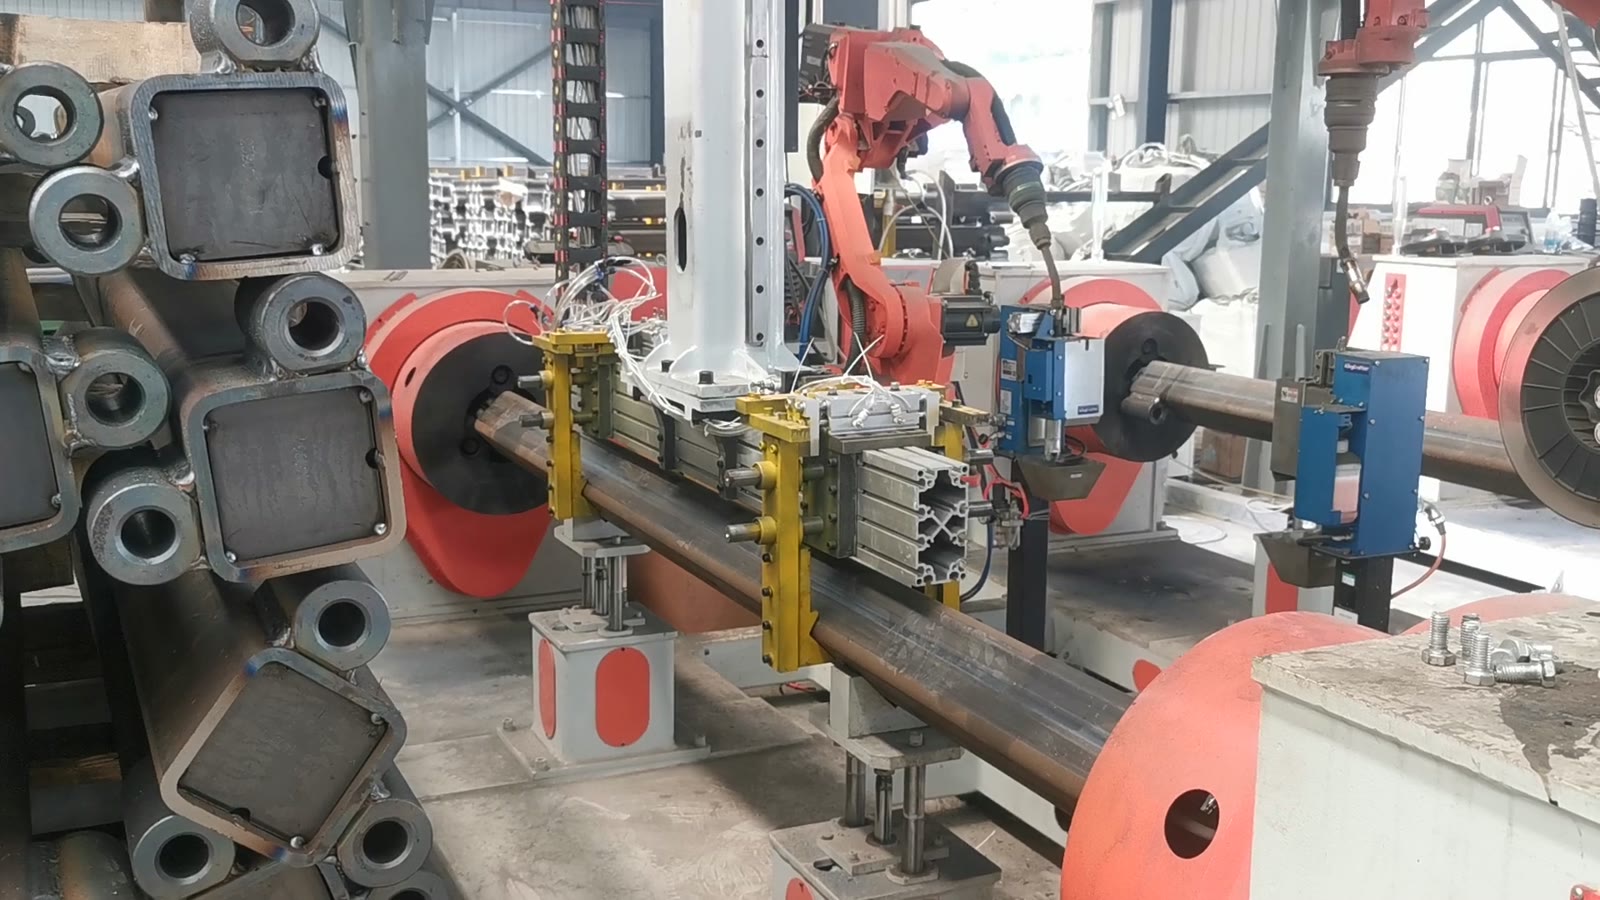
في القطع الكبيرة، يقوم جهاز التثبيت بوظيفتين في آن واحد: فهو يثبت القطعة في الوضع الصحيح بالنسبة للشعلة، ويديرها بحيث لا يضطر الروبوت إلى الالتفاف حولها. ويجب إتمام هاتين الوظيفتين قبل إشعال الشعلة.
السؤال الذي يجب حسمه أولاً هو كيفية تحديد موقع العضو - أي الوجوه والثقوب التي تتم محاذاتها منها - وما إذا كان بإمكان جهاز تحديد المواقع إدخال كل درزة في نطاق عمل الروبوت دون أن يضطر المشغل إلى إعادة التثبيت في منتصف الطريق.
2. أثبت أن الشعلة يمكنها الوصول إلى كل درزة
في القطع الطويلة، لا يقتصر الأمر على مسألة واحدة، بل على كل وصلة على حدة. والخطأ الشائع هو أن تقوم خلية اللحام بلحام معظم القطعة بشكل ممتاز، ثم تكتشف أن الوصلة الأخيرة تقع خلف شفة أو مشبك حيث لا تستطيع الشعلة الوصول إلى زاوية نظيفة.
ما يساعد: التحقق من زاوية الشعلة عند كل وصلة أثناء تصميم التركيب، بما في ذلك جسم الشعلة والكابل بدلاً من طرفها فقط؛ الحفاظ على وضعية معصم احتياطية للوصلات القريبة من إطار التركيب؛ وتحديد مبكراً ما إذا كانت الوصلة التي لا تستطيع الشعلة الوصول إليها ستبقى يدوية أم سيتم إعادة تركيبها.
3. قسّم العمل بحيث لا تنتظر أي محطة
لا تُجدي المحطات المتوازية نفعاً إلا إذا كانت جميع الروبوتات مشغولة. وهذا يعني مواءمة المحطات مع تدفق العمال - يجب أن تكون الرافعة قادرة على تحميل وتفريغ محطة واحدة دون مقاطعة محطة أخرى، ولا ينبغي أن يُصبح أي عامل واحد عائقاً أمام عدة روبوتات.
الأسئلة العملية: كم من الوقت يستغرق كل مجموعة خياطة مقابل الوقت الذي يستغرقه التحميل، وما إذا كان بإمكان شخص واحد تحميل عدة محطات، وما إذا كان الأعضاء يصلون بوتيرة يمكن للمحطات استيعابها.
متى يكون هذا التصميم مناسبًا؟ ومتى يجب التدقيق فيه؟
- ملاءمة جيدة: العناصر الهيكلية المتكررة، والدرزات الطويلة على طول الجزء، وأحجام الدفعات التي تبرر استخدام تجهيزات مخصصة، والأجزاء الثقيلة بما يكفي بحيث تقوم الرافعة بنقلها على أي حال.
- قم بإجراء المزيد من التقييم: العديد من أحجام الأعضاء المختلفة (هل يمكن لجهاز تثبيت واحد أن يحمل عدة أرقام أجزاء، أم أنك تحتاج إلى أجهزة تثبيت سريعة التغيير؟)، والوصلات الموجودة على الجانب السفلي والتي لا يمكن لجهاز تحديد المواقع الواحد أن يقدمها، والتفاوتات التي تختلف بين الأعضاء المقطوعة بحيث تتغير الفجوات من جزء إلى آخر.
الأسئلة الشائعة
هل يحتاج هؤلاء الأعضاء إلى جهاز تحديد المواقع، أم أن الروبوت قادر على الوصول إلى جميع أنحاء الجسم؟
يُثبت جهاز تحديد المواقع فعاليته في الأجزاء الثقيلة. فعادةً ما يكون تدوير القطعة أسهل وأكثر أمانًا من مطالبة الروبوت بالتسلق فوق أو تحت هيكل كبير، كما أنه يحافظ على توجيه الشعلة على خط اللحام بزاوية نظيفة بدلاً من الالتفاف حول الحواف.
كم عدد الروبوتات التي يمكن لمشغل واحد تشغيلها؟
يعتمد الأمر على المدة التي يستغرقها التحميل مقارنةً باللحام. فإذا تم تثبيت المثبتات بسرعة وقامت الرافعة برفع الأحمال الثقيلة، يمكن لشخص واحد تحميل ومحاذاة عدة محطات بينما تقوم الروبوتات باللحام؛ أما إذا احتاج كل جزء إلى الكثير من الإعداد اليدوي، يصبح المشغل هو عنق الزجاجة وتنتظر الروبوتات الإضافية.
ما الذي يحدد هذه الدورة هنا؟
طول الوصلات، وعدد مرات دوران جهاز تحديد المواقع بينها، وما إذا كان بالإمكان تشغيل جميع المحطات في وقت واحد. أرسل رسومات العناصر مع تحديد الوصلات لنتمكن من تقدير التكلفة.
احصل على تصميم وتقدير لوقت الدورة
أرسل لنا:
- رسومات الأعضاء مع تحديد اللحامات والأبعاد التي تم فحصها
- أحجام المقاطع، وسماكة الجدار، والمواد
- عدد المتغيرات وعدد مرات التغيير
- حجم العمل اليومي أو السنوي ونمط الورديات
- صور أو أبعاد مساحة الأرضية وتخطيط الرافعة
سنرد عليكم باقتراح لتصميم المحطة وتقدير لوقت الدورة.
أرسل رسم الجزء الخاص بك → أو عبر البريد الالكتروني sales@evsrobot.com
تم تصوير اللقطات في موقع إنتاج تابع لأحد الشركاء. بيانات وقت الدورة، والتيار الكهربائي، والمواد الاستهلاكية من ذلك الموقع غير متاحة للعامة، ولا يتم ذكرها هنا.