
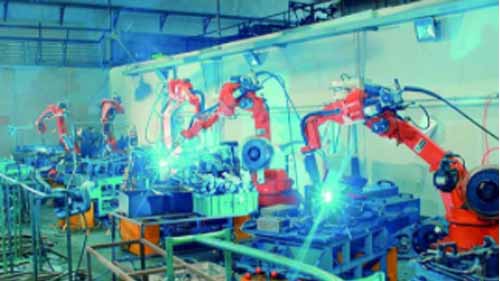
أصبح من الممكن الآن العثور على روبوت صناعي لأي عملية تصنيع تشارك فيها تقريبًا. ومع ذلك، تكمن الحيلة في فهم نوع الروبوت الأكثر ملاءمة لإنجاز المهام المختلفة. لسوء الحظ، هذا هو الشيء الذي يعاني منه معظم المصنعين لأن مفهوم الروبوتات يمكن أن يكون معقدًا إلى حد ما.
شيء صغير، الروبوتات الصناعية يتم تمييزها بعوامل مثل المرونة والوصول وقدرات الحمولة. عند تحديد اختيارك، من المحتمل أن تكون هذه هي عوامل التصميم التي ستحتاج إلى قياسها مقابل عمليات المصنع. ولمساعدتك على اتخاذ القرار الصحيح لمصنعك، إليك قائمة لا يمكن تفويتها بأنواع الروبوتات وكيفية تطبيقها.
الروبوتات المفصلية
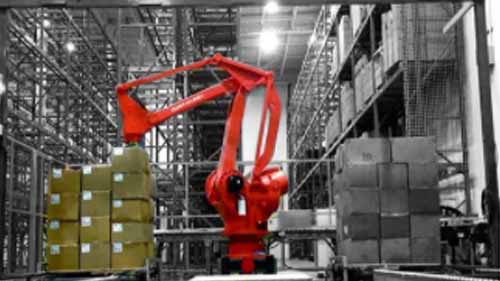
الروبوتات المفصلية هي روبوتات مرنة للغاية وتتكون من العديد من المفاصل الدوارة. تمكنها هذه المفاصل من التحرك على طول مستويات متعددة، وبالتالي، اعتمادًا على عدد المفاصل، يمكن أن تحتوي على ما يصل إلى عشرة محاور. روبوتات ذات 6 محاور هي حاليًا أكثر الروبوتات المفصلية انتشارًا ولكن التصميمات الأحدث تقدمت إلى 7 محاور. يتم تشغيل أذرعهم الآلية بواسطة محركات متعددة مثبتة بداخلها.
إن القدر العالي من البراعة التي تتمتع بها الروبوتات المفصلية يجعلها مرشحة مثالية للتطبيقات الصناعية المعقدة. يمكنهم الوصول إلى الأسفل أو الأعلى أو الميل والانعراج للوصول إلى الأشياء في آلات المعالجة وتنفيذ مهام مختلفة تشبه إلى حد كبير اليد البشرية. ويتم تعزيز ذلك بشكل أكبر من خلال استخدام أدوات نهاية الذراع المختلفة التي تتوافق مع المهمة.
بالإضافة إلى ذلك، تتمتع الروبوتات المفصلية عالية الجودة المتوفرة في السوق بأسلاك مُدارة بشكل جيد، وحماية عند الدخول، ومفاصل محكمة الغلق. وبالتالي فهي مؤهلة للاستخدام في العمليات الصناعية ذات الرطوبة العالية والحرارة العالية وغرف الأبحاث. وبفضل مرونتها، يمكن أيضًا تركيبها بعدة طرق اعتمادًا على ما يناسب مساحة المصنع لديك
المميزات:
- اعدادت مرنة
- يستطيع أداء المهام المعقدة
- أنماط تركيب متعددة لتناسب العمليات الصناعية المختلفة
العيوب:
- يمكن أن تكون أبطأ بسبب وزنها ومفاصلها المتعددة
- إنها غالية الثمن
أوصى التطبيقات
يمكنك الاستفادة من مرونة الروبوت المفصلي لأتمتة العمليات مثل:
- آلة تميل
- منتجات التعبئة والتغليف
- تفتيش المنتج
- تجميع المنتج
الروبوتات SCARA
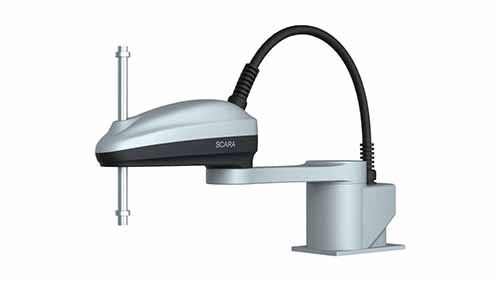
روبوت SCARA عبارة عن ذراع روبوت مفصلية ذات امتثال انتقائي. يشير هذا الاختصار إلى مرونته المحدودة حيث يمكنه التحرك على طول المحورين X وY ولكنه جامد في المحور Z. وهذا يعني أن ذراع الروبوت SCARA يمكن أن يتحرك إلى اليسار واليمين والخلف والأمام. صلابتها على المحور Z تعني أنها تستطيع التحرك عموديًا أيضًا ولكن على محور ثابت. نظرًا لصغر حجم العمل وحجمه الصغير، يمكن أن تكون روبوتات SCARA سريعة جدًا.
هذه هي أحكام التصميم التي تجعل روبوتات سكارا مناسبة للتجميع الصناعي للأجزاء الصغيرة. في تصنيع لوحات الدوائر، على سبيل المثال، يمكن برمجة روبوت SCARA لالتقاط الأجزاء الدقيقة من الدرج وإدخالها على اللوحة. وبصرف النظر عن التجميع، يمكن أيضًا تطبيقها في المهام المتكررة التي تتطلب نقل الأشياء بين مستويين متوازيين.
المميزات:
- مظروف عمل مدمج
- يعملون بسرعة
- لديهم دقة عالية والتكرار
العيوب:
- لديهم عادة قدرات حمولة منخفضة
- تؤدي المرونة المحدودة إلى إمكانيات تطبيق محدودة
أوصى التطبيقات
- تجميع جزء المنتج
- تفتيش المنتج
- انتق و ضع
روبوتات دلتا
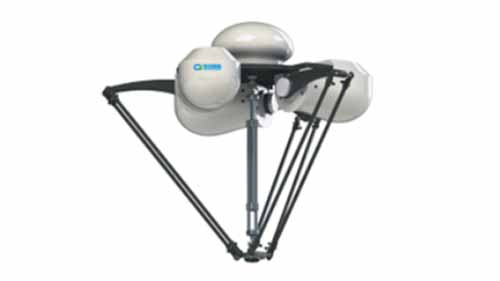
يتكون روبوت دلتا من 3 أذرع آلية متوازية مثبتة على قاعدة ثابتة. تحتوي الأذرع الآلية على مفاصل منشورية ودوارة ويتم تشغيلها بواسطة 3 محركات مثبتة داخل القاعدة. يمنح هذا التصميم أذرع روبوت دلتا مزيدًا من الثبات ولكنه يسمح لها فقط بالمرونة في المحورين X وY. ومع ذلك، مع تثبيت المحركات في القاعدة بدلاً من الأذرع، تكون الأذرع خفيفة الوزن وبالتالي فإن روبوتات دلتا سريعة جدًا.
تصميم روبوتات دلتا يتطلب تركيبها في الأعلى بحيث تتدلى أذرع الروبوت إلى الأسفل. وهذا يجعلها مرشحة جيدة للوظائف الصناعية المباشرة مثل فرز المنتجات على الحزام الناقل. ويمكن أيضًا تخصيصها بشكل مبتكر باستخدام الوظائف الإضافية مثل أجهزة الاستشعار أو الأنظمة المرئية لتعزيز دقتها وأدائها العام.
المميزات:
- عملية عالية السرعة
- مظروف عمل مدمج
- عالية الدقة
العيوب:
- لديهم وصول محدود
- مرونة محدودة
- يمكنهم فقط التعامل مع الحمولات الصغيرة
الروبوتات الديكارتية
المصدر: Processsolutions.com
تشغل الروبوتات الديكارتية مظروف عمل مكعبًا. يتم تجميعها في الموقع ويمكن تخصيصها لتناسب تطبيقات معينة. وهي تتكون من 3 مشغلات خطية أو أكثر موضوعة بشكل متعامد مع بعضها البعض. ولهذا السبب، لا يستطيع الروبوت الديكارتي التحرك إلا على طول محور واحد في كل مرة.
من الممكن تركيب الروبوت الديكارتي عموديًا أو أفقيًا أو فوق الرأس. ومع ذلك، عندما يتم تركيبه في الأعلى، يشار إليه باسم الروبوت القنطري على الرغم من أن وظائفه تظل كما هي إلى حد كبير. وخلال مرحلة التثبيت هذه أيضًا، يتم تعيين تفاصيل التخصيص مثل طول الضربات وسرعات التشغيل.
على عكس الروبوتات المفصلية، لا تستطيع الروبوتات الديكارتية سوى تحقيق مناورات محدودة. فلا يمكنهم، على سبيل المثال، الوصول إلى الأجزاء وقلبها. يمكن أن تكون برامجها معقدة بنفس القدر ولكن يمكنك استكشاف النماذج التي تأتي مبرمجة مسبقًا أو أدوات برمجة منفصلة.
المميزات:
- إمكانيات التثبيت المتعددة
- عالية الدقة
- ويمكن تخصيصها لتتناسب مع مهام محددة
العيوب:
- يمكن أن يكون التثبيت والبرمجة معقدين
- يمكن لمحور واحد فقط أن يتحرك في المرة الواحدة
- التعقيدات يمكن أن تجعل الوصول إليها غير متاح للشركات الصغيرة
أوصى التطبيقات
- الطباعة 3D
- اختيار المهام ووضعها
- تفتيش المنتج
الروبوتات القطبية
المصدر: prezi.com
يتكون الروبوت القطبي من 4 أجزاء رئيسية؛ قاعدة دوارة، ومحور ارتفاع، وذراع يمكن أن يتوسع ويتراجع مثل التلسكوب، وذراع تراجع. يتم استخدامه للمهام البسيطة لأنه لا يمتد فقط إلى المنطقة المحيطة بقاعدة الروبوت. يمكن أن يتحرك على طول محاور XYZ ولكن النقاط التي يمكن أن يصل إليها ذراع الروبوت يتم تحديدها من خلال المدى الذي يمكن أن يمتد من قاعدة الروبوت.
زاوية عمل الروبوت القطبي كروية. يمكن تثبيته إما على أرضية المصنع أو على سطح الطاولة حسب حجمه والمهمة التي يؤديها. نظرًا لهيكل ذراعه وحركاته التراجعية، فإن أداء الروبوت القطبي أفضل في العمليات التي لا تتطلب الكثير من الحركة أو التكرار العالي.
المميزات:
- يمكن لذراع الروبوت القطبي المناورة فوق الأشياء وتحتها
- يمكنهم تغطية مظروف عمل كبير
العيوب:
- دقة منخفضة والتكرار
- فهي بطيئة نسبيا
- نطاق تطبيقاتهم محدود
أوصى التطبيقات
- بقعة لحام
- حفر
- يموت الصب
حقن صب
الروبوتات الأسطوانية
المصدر: pishrobot.com
يتكون هيكل الروبوت الأسطواني من عمود دوار مثبت على قاعدة باستخدام مفصل دوار. يتم توصيل العمود الدوار بشكل عمودي أيضًا بذراع الروبوت الذي يمكنه التوسع والسحب والتحرك عموديًا على طول العمود الدوار.
هذا التصميم المدمج يجعل الروبوتات الأسطوانية خيارًا جيدًا للمصانع الصغيرة التي لا تحتوي على مساحة كبيرة في المصنع. كما أنها تغطي أيضًا غلاف عمل أسطوانيًا كبيرًا بفضل العمود الدوار الذي يقوم بدوره بتحريك ذراع الروبوت على طول مستوى 360 درجة. ومع ذلك، فإن حركات الروبوت الأسطواني محدودة لأن ذراعه تتمتع بقدر قليل من المرونة. وبالتالي، لا يوجد سوى عدد قليل من العمليات الصناعية التي يمكن تطبيقها فيها.
المميزات:
- يمكنهم تغطية مظروف عمل بزاوية 360 درجة
- يمكن للتصميمات الأكبر حجمًا التعامل مع حمولات كبيرة
- هيكلها المدمج يأخذ مساحة صغيرة
العيوب:
- مرونة محدودة
- تطبيقات محدودة
- دقة منخفضة والتكرار
أوصى التطبيقات
- ماكينات التحميل والتفريغ
- تطبيقات المسبك
- يموت الصب
روبوتات تعاونية
المصدر: بينتيريست
الروبوتات، في حين أنها مفيدة بلا حدود ل الصناعة التحويلية يمكن أن تشكل أيضًا مجموعة متنوعة من المخاطر. وأكثر من ذلك في عمليات المصانع حيث يتعين عليهم العمل في نفس الأماكن التي يعمل فيها العمال البشريون. غالبًا ما تؤدي حركاتهم "العمياء" إلى إصابة الموظفين وحتى حدوث تصادمات بين الروبوتات المنفصلة.
علاوة على ذلك، يبدو أن التصميم الأولي للروبوتات الصناعية كان يتصور فقط الروبوتات التي تعمل دون مساهمة البشر. ونتيجة لذلك، تم بناؤها بحواف حادة واضحة، ولم تكن تصميماتها بشكل عام صديقة للإنسان بشكل خاص. ومع ذلك، أثبتت الأبحاث أن عمليات التصنيع يمكن أن تستفيد بشكل كبير من دمج نقاط القوة المختلفة لكل من العمالة البشرية وقدرات الروبوتات.
ويسعى مفهوم الروبوتات التعاونية إلى معالجة هذه المعضلات. بحكم التعريف، الروبوتات التعاونية هي روبوتات مصممة لتكون أكثر ملاءمة للإنسان من حيث السلامة والتشغيل. وعلى هذا النحو، لا يتم تحديد الروبوتات التعاونية بالضرورة من خلال عدد المحاور التي تمتلكها، بل من خلال مدى قدرتها على العمل المشترك مع البشر.
تشمل الخصائص الرئيسية للروبوت التعاوني ما يلي:
حواف مستديرة - حوافها ناعمة مع تغليف بعضها بالبلاستيك. وهذا يقلل من الإصابات التي قد يتعرض لها العامل في حالة الاصطدام بالروبوت عن طريق الخطأ أثناء العمل بجانبه.
أجهزة استشعار الحركة - يتم تزويد الأذرع الآلية للروبوتات التعاونية بأجهزة استشعار للحركة تكتشف وجود إنسان أو عائق في محيط عملها. يمكن لأجهزة الاستشعار إما أن تحفز الذراع على التباطؤ أو التوقف اعتمادًا على مدى بعد العائق.
ضوضاء أقل - يمكن أن تكون مستويات الضوضاء العالية ضارة بالسمع البشري. ولتمكين الموظفين والروبوتات من العمل معًا بأمان، يتم بناء الروبوتات ذات التصميم التعاوني لتقليل الضوضاء قدر الإمكان.
المميزات:
- إنها أكثر أمانًا من الروبوتات الأخرى
- إنها توفر للمصانع قيمة أكبر من خلال تسخير البراعة البشرية والروبوتية
- تعمل ميزات التصميم المنخفض الضوضاء بشكل عام على تحسين بيئة أرضية المصنع
- لديهم هيكل مدمج
العيوب:
- يمكن أن تكون باهظة الثمن نظرًا للميزات الإضافية
خاتمة
يقدم كل نوع من الروبوتات الصناعية مجموعة من الحلول لمختلف التطبيقات. عندما يكون لديك فهم أوضح لكيفية عملها، سيكون من الأسهل بكثير تحديد أي منها سيكون مناسبًا لاحتياجات المصنع الخاص بك. ومع ذلك، فإن جودة مخرجات العمل التي تحصل عليها ستكون بنفس جودة جودة الروبوتات التي تستثمر فيها. لذلك، لتتويج كل ذلك، اهدف إلى الشركة المصنعة للروبوت الصناعي يستخدم مدخلات عالية الجودة ويقدم حلولاً مبتكرة.