
المقدمة
وسط بيئة التصنيع الديناميكية والمتغيرة باستمرار في القرن الحادي والعشرين، يظهر تنفيذ الأتمتة الذاتية كتقدم أساسي، مما يزيد بشكل كبير من الإنتاجية والدقة والكفاءة في العديد من القطاعات. روبوتات ذات ستة محاور وقد برزت الروبوتات المختارة والمكانية كشخصيات بارزة ضمن مجموعة واسعة من التقنيات الروبوتية، وذلك بسبب قدراتها المتميزة التي تم تخصيصها لتناسب تطبيقات صناعية معينة. تجري هذه المقالة تحليلا مقارنا ل اختيار ووضع الروبوتات و روبوتات ذات ستة محاور من أجل مساعدة الشركات المصنعة في تحديد الحل الآلي الذي يلبي متطلباتهم وأهدافهم التشغيلية على أفضل وجه. من خلال استخدام الروبوت التعاوني سداسي المحاور QJR20-1600 والروبوت التعاوني سداسي المحاور R12-135S كدراسات حالة، فإننا نجري تحقيقًا لتحديد الحل الآلي الأكثر ملاءمة لتطبيقك الخاص.
فهم الروبوتات ذات المحاور الستة
الطبيعة المتعددة الأغراض للروبوتات ذات المحاور الستة
ستة محاور روبوتتوفر ics، التي تتميز بدرجات الحرية الست، درجة استثنائية من القدرة على التكيف والتنوع عبر نطاق واسع من الحركة. تمكنهم هذه القدرة الخاصة من تنفيذ واجبات معقدة مثل اللحام والطلاء والتجميع وإدارة المواد بدقة وفعالية استثنائيتين. التنوع الذي أظهره روبوت ذو ستة محاورICS يجعلها مكونات لا غنى عنها في عمليات التصنيع الآلي في يومنا هذا.
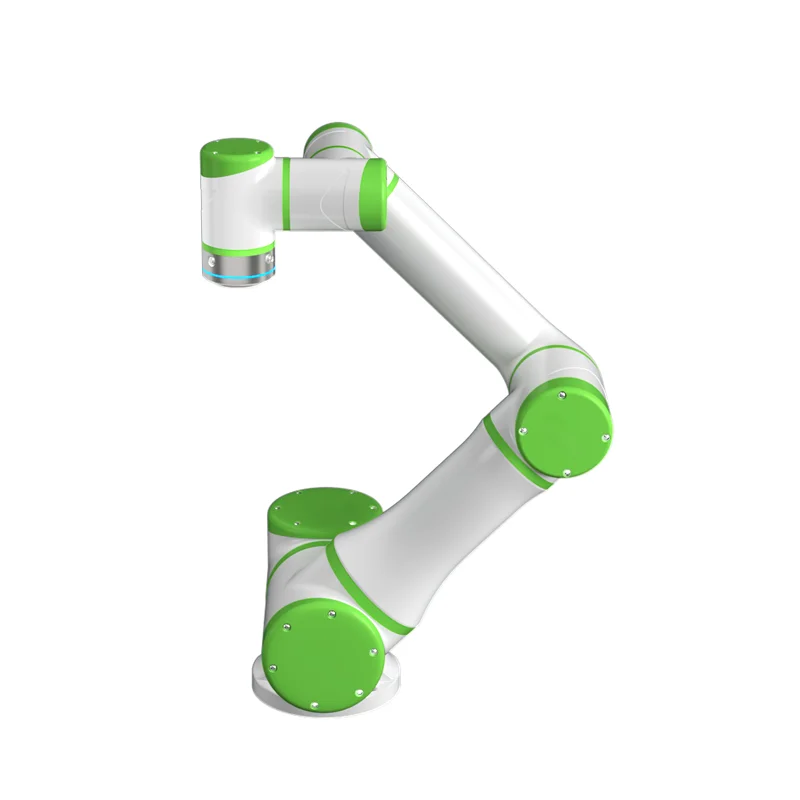
نقدم لكم الروبوت التعاوني R12-135S
مع حمولة 12 كجم ومسافة وصول 1300 ملم، فإن R12-135S روبوت تعاوني بستة محاور يجسد القدرات المتخصصة ل اختيار ووضع الروبوتات. تم تصميم هذا الروبوت خصيصًا للعمل في البيئات التعاونية حيث يكون التفاعل بين الإنسان والروبوت مفيدًا، ويعمل على تحسين السلامة والإنتاجية بشكل فعال. إنه خيار مثالي للعمليات في الأماكن الضيقة التي تتطلب سرعة الحركة والدقة، مثل منصات التحميل، والتعامل، واللحام القوسي، نظرًا لتصميمه المدمج واعتماديته العالية.
مزايا التصنيع
لقد تغيرت عمليات التصنيع بشكل أساسي من خلال تنفيذ روبوت ذو ستة محاورics، والتي توفر تحسينات كبيرة في السرعة والجودة والقدرة على التكيف التشغيلي. يعد استخدام QJR20-1600 بمثابة توضيح لكيفية ذلك روبوتات ذات ستة محاور يمكنها زيادة قدرات التصنيع من خلال دمج البراعة المطلوبة للحركات المعقدة والدقيقة مع سعة حمولة عالية. وبسبب هذا المزيج من الصفات، روبوتات ذات ستة محاور مناسبة بشكل مثالي للقطاعات التي ترغب في أتمتة العمليات المعقدة بدقة أو إنتاجية لا مثيل لها.
التحقيق في روبوتات الاختيار والمكان
تحويل انتباهنا من التطبيق العام ل روبوتات ذات ستة محاور إلى المجال المحدد لروبوتات التحديد والمكان يقدم نهجًا مستهدفًا للأتمتة، خاصة بالنسبة للعمليات التي تتطلب حركات سريعة ومتكررة. في التطبيقات التي يكون فيها تحديد المواقع السريع والدقيق للعناصر أمرًا بالغ الأهمية، مثل خطوط التجميع، ومناولة المواد، والتعبئة والتغليف، يتم تصميم هذه الروبوتات مع أخذ الكفاءة والدقة في الاعتبار.
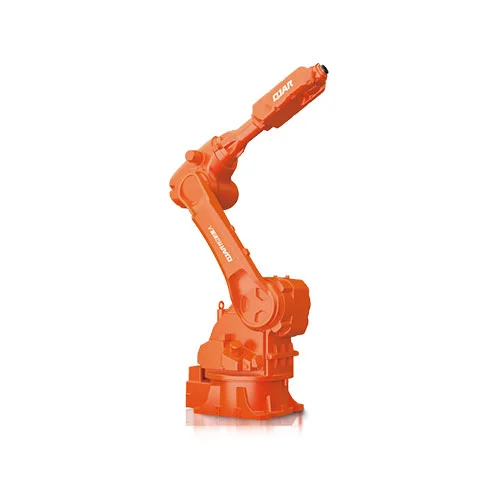
فحص QJR20-1600
استخدم اختيار ووضع الروبوت QJR20-1600 بمثابة توضيح للوظائف المتطورة الكامنة في اختيار ووضع الروبوت تكنولوجيا. مع مسافة وصول رائعة تبلغ 1668 مم وحمولة 20 كجم، تم تصميم هذا الروبوت للعمل بسرعات عالية مع دقة تحديد موضع متكررة استثنائية تبلغ ±0.05 مم. إن تنوع وظائف الروبوت، والتي تشمل منصات التحميل، والمناولة، والقطع بالليزر، والرش، يوضح نطاق قدراته الواسع. ومن الجدير بالذكر أن QJR20-1600 هو أول روبوت رش يحصل على شهادة وطنية تتميز بوظيفة مقاومة للانفجار، مما يدل على ملاءمته للبيئات الخطرة.
الجوانب الإيجابية لروبوتات الاختيار والمكان
اختيار ووضع الروبوتات، مثل R12-135S، تتميز بقدرتها على تحسين إجراءات التصنيع عن طريق تقليل الأخطاء البشرية وتمديد أوقات الدورات. إن الجمع بين بنيتها خفيفة الوزن وقدرتها على العمل في المساحات الضيقة يتيح تنفيذًا متعدد الاستخدامات عبر بيئات تصنيع متنوعة. علاوة على ذلك، تعمل الخصائص التعاونية للأنظمة الروبوتية مثل R12-135S على تحرير العمال البشريين من الواجبات المتكررة والمحفوفة بالمخاطر، وبالتالي إعادة تخصيص رأس المال البشري إلى مواقع أكثر تعقيدا وإرضاءً داخل النظام البيئي للتصنيع.
فحص مقارن
الفروق الهامة والعوامل التي يجب مراعاتها
عند الاختيار بين تحديد الروبوتات ووضعها و روبوتات ذات ستة محاور، هناك عدد من الاعتبارات الحاسمة التي تلعب دورًا. يتضح من QJR20-1600، روبوتات ذات ستة محاور توفر نطاقًا واسعًا من الحركة وقدرة حمولة كبيرة، مما يجعلها مناسبة تمامًا للمهام المعقدة التي تتطلب قدرًا كبيرًا من القدرة على التكيف والمتانة. وعلى العكس من ذلك، تُظهر الروبوتات المختارة والموضعة، مثل الروبوت التعاوني R12-135S، أداءً استثنائيًا في المهام المتكررة عالية السرعة التي تتطلب دقة وبراعة فائقتين.
إن المتطلبات المحددة للتطبيق، مثل مدى تعقيد المهمة، ووزن المواد التي يتم التعامل معها، وضرورة التعاون بين الإنسان والروبوت، يجب أن توجه الاختيار بين هذين النوعين من الروبوتات. بالإضافة إلى ذلك، تعد قيود الميزانية وبيئة التنفيذ وحجم المساحة المتاحة من العوامل الحاسمة التي يمكن أن تؤثر على اختيار النظام الآلي.
التسارع والدقة
على الرغم من كليهما روبوتات ذات ستة محاور وتظهر الروبوتات المختارة والموضعية سرعة ودقة ملحوظتين، ويمكن أن يؤثر تحسين المهام الخاصة بها بشكل كبير على إمكانية تطبيقها. دقة تحديد المواقع المتكررة البالغة ±0.05 مم لـ QJR20-1600 تجعلها مناسبة تمامًا للتطبيقات التي تتطلب الدقة. وعلى العكس من ذلك، فإن R12-135S، الذي يتميز بوظائف تعاونية ودقة متكررة لتحديد المواقع تبلغ ± 0.02 مم، مناسب بشكل مثالي للمهام التي تتطلب التشغيل السريع والتفاعل الحميم بين الإنسان والروبوت.
تطبيق الروبوتات الصناعية في التعامل مع الكرتون: دراسة حالة
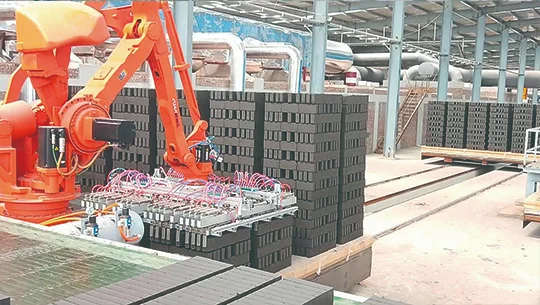
مثال يجسد العملية التعاونية للمحاور الستة و روبوت الاختيار والمكانICS هو إجراءات التعامل مع الكرتون. في هذه الحالة بالذات، يعد فتح الصناديق الكرتونية من واجبات أ روبوت ذو ستة محاور، في حين أن مسؤولية وضع المنتجات على منصات نقالة تقع على عاتق روبوت التحديد والمكان. توضح دراسة الحالة هذه كيف يمكن لاستخدام أنواع متنوعة من الروبوتات أن يحسن بشكل تآزري كفاءة وقدرة عمليات التصنيع.
النتائج والرؤى
إن استخدام كلا النوعين من الروبوتات في إجراءات التعامل مع الكرتون يسلط الضوء على أهمية تعيين الروبوت المناسب لكل مهمة على حدة. تعدد الاستخدامات روبوت ذو ستة محاور تمكنه من استيعاب صناديق الكرتون ذات الأحجام والأشكال المختلفة، في حين أن سرعة ودقة روبوت التحديد والمكان تضمن سرعة ودقة نقل المنتجات على منصات نقالة. ويجسد هذا التعاون بين الروبوتات قدرة الأتمتة الروبوتية على إحداث ثورة في عمليات التصنيع ليس فقط من خلال تبسيط سير العمل ولكن أيضًا تقليل العبء الجسدي على العمال البشريين.
تحديد الخيار المناسب لتطبيقك
تقييم احتياجاتك
يتطلب تحديد الحل الآلي الأمثل إجراء تقييم شامل لعملية التصنيع. خذ في الاعتبار الواجبات المحددة التي تتطلب الأتمتة، والسمات الملموسة للمنتجات، وتكوين منشأة التصنيع. في المواقف التي تنطوي على واجبات معقدة تنطوي على درجات متعددة من الحرية أو التلاعب بالمكونات الثقيلة، أ روبوت ذو ستة محاور مثل QJR20-1600 قد يكون الخيار الأنسب. أ روبوت الاختيار والمكان، مثل R12-135S، قد يوفر أكبر فائدة عند أداء المهام المتكررة عالية السرعة في بيئة تعاونية.
التكيف والتنفيذ
تتوقف فعالية تنفيذ الأتمتة المستقلة على اعتبارات إضافية، بما في ذلك التكامل السلس وقابلية التوسع والقدرة على التكيف مع المتطلبات المتطورة. عند مقارنة المحاور الستة و روبوتات الاختيار والمكان، تشمل العوامل الإضافية التي يجب أخذها في الاعتبار تدريب الموظفين، واحتياجات الصيانة، وجدوى ترقية النظام الآلي لاستيعاب المهام أو المنتجات الجديدة.
خاتمة
الاختيار بين اختيار ووضع الروبوتات و روبوتات ذات ستة محاور هو تحديد استراتيجي يمكن أن يؤثر بشكل كبير على فعالية وإنتاج ومرونة عمليات التصنيع، بدلاً من أن يكون مجرد مسألة تفضيل شخصي. ومن خلال الاستفادة من الوظائف المميزة لكل نوع من الروبوتات وإجراء تقييم شامل للمتطلبات الخاصة للتطبيق، يمكن للمصنعين استغلال الإمكانات الكاملة للأتمتة الروبوتية بشكل فعال من أجل تحقيق أهدافهم التشغيلية. من خلال الاستفادة من الحلول الروبوتية المناسبة - سواء كانت القدرة على التكيف والمتانة روبوتات ذات ستة محاور أو السرعة والدقة اختيار ووضع الروبوتات- سيستمر التصنيع في التطور لتسهيل الابتكار، وتبسيط عمليات الإنتاج، وزيادة العمالة البشرية في بيئة أكثر تنافسية من أي وقت مضى.
تبدأ الرحلة نحو احتضان فوائد الأتمتة الروبوتية للمصنعين بفهم نهائي لمتطلباتهم التشغيلية والتفاني الثابت في الاستثمار في التكنولوجيا المناسبة. ومن خلال الأخذ في الاعتبار التوصيات والأفكار المقدمة في هذا التحليل، ستكون أقرب إلى حد كبير من تحديد حل الأتمتة الأكثر ملاءمة لتطبيقك المحدد. وهذا سيضمن مستقبلاً يتسم بزيادة الكفاءة والتميز والقدرة التنافسية في المجال الديناميكي للتصنيع.