
حدد نطاق اللوحة، ومناطق الدعم المسموح بها، وحالة التكديس الموضوعة، وخلوص التحرير قبل اختيار مسار الروبوت. ناقش تطبيقًا أو أرسل بريدًا إلكترونيًا إلى sales@evsrobot.com مع رسومات اللوحة والعرض التقديمي ومتطلبات التجميع.
يُظهر المقطع المصور روبوتًا صناعيًا برتقالي اللون مزودًا بأداة طرفية مستطيلة الشكل، وهو يقوم بنقل وتكديس ألواح شبكية فولاذية ملحومة في محطة نقل وتكديس. وتجعل القضبان البارزة والألواح المتراصة التحكم في المساحة المحيطة أكثر أهمية من مجرد إحداثية التقاط اسمية واحدة.
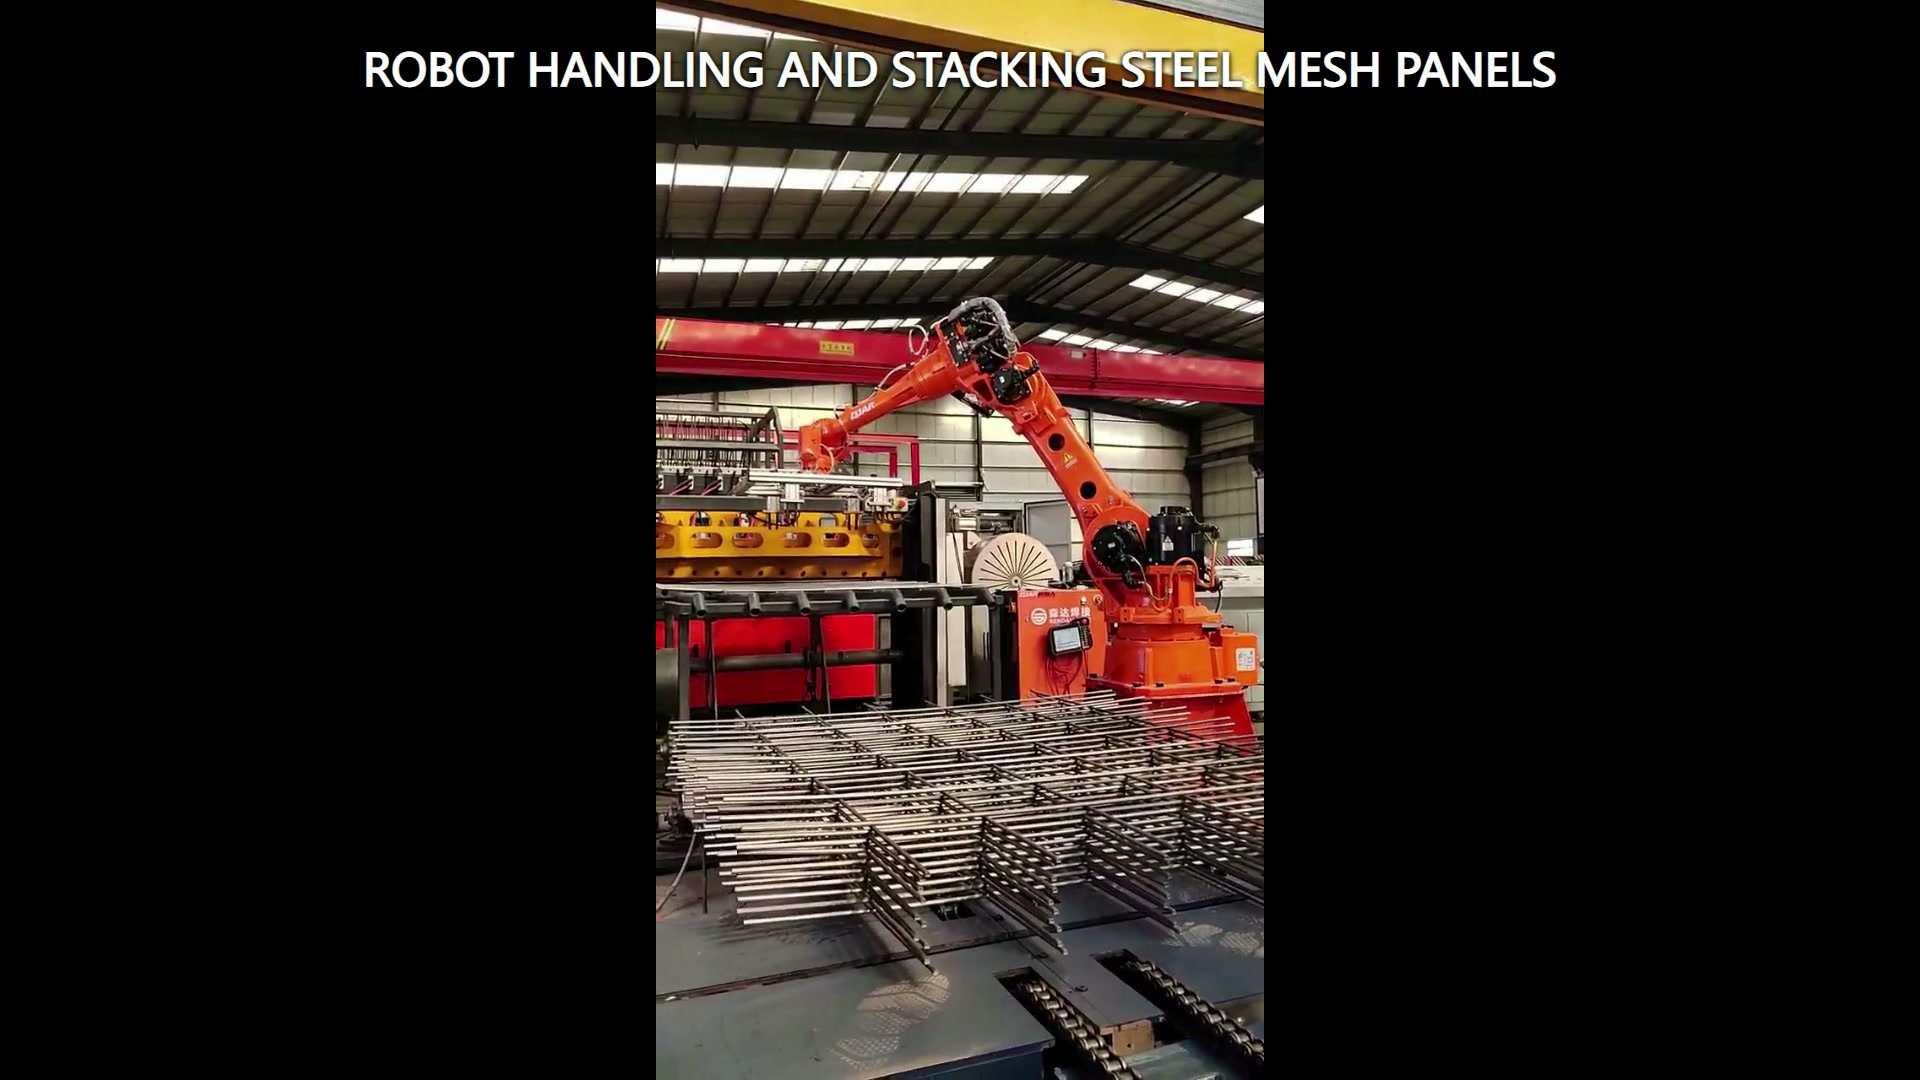
قم بنمذجة اللوحة كغلاف متغير
تتألف اللوحة الشبكية من مستطيل خارجي، وقضبان متقاطعة، وحواف بارزة متعددة. سجّل الطول والعرض الكليين، والمسافة بين القضبان، وبروز الحواف، ونطاق التسطيح، والظروف التي قد تتداخل فيها اللوحات أو تتشابك. يجب أن يشمل نموذج المناولة الأداة واللوحة معًا خلال الحركة الكاملة.
استخدم عينات حدودية بدلاً من رسم مثالي واحد. قد يؤدي تقوس اللوحة إلى زيادة حجم المسح؛ وقد تؤدي القضبان المنزاحة إلى تقليل خلوص الأدوات؛ وقد يؤدي تداخل لوحتين جزئياً إلى توليد حمل مشترك غير متوقع. ينبغي دراسة هذه الحالات في تجارب الجدوى وتخطيط التعافي.
حدد قيود الدعم والاتصال
حدد مواضع دعم اللوحة أو نقاط التلامس معها، ومواضع خلوّ أداة التثبيت من أي عوائق. يجب أن تحافظ الطريقة المختارة على حالة اللوحة قابلة للاستخدام أثناء الرفع والنقل والوضع والإفلات. ينبغي أن يراعي اختيار الأدوات الرسومات والعينات الفعلية، وقيود السطح، والتجارب.
تُظهر اللقطات أداة طرفية مستطيلة الشكل، ولكن يجب أن يحدد المشروع مبدأ عملها بشكل مستقل. يتطلب نموذج التطبيق جسم الأداة والخراطيم أو الكابلات وانحراف اللوحة والهيكل المجاور كوحدة واحدة.
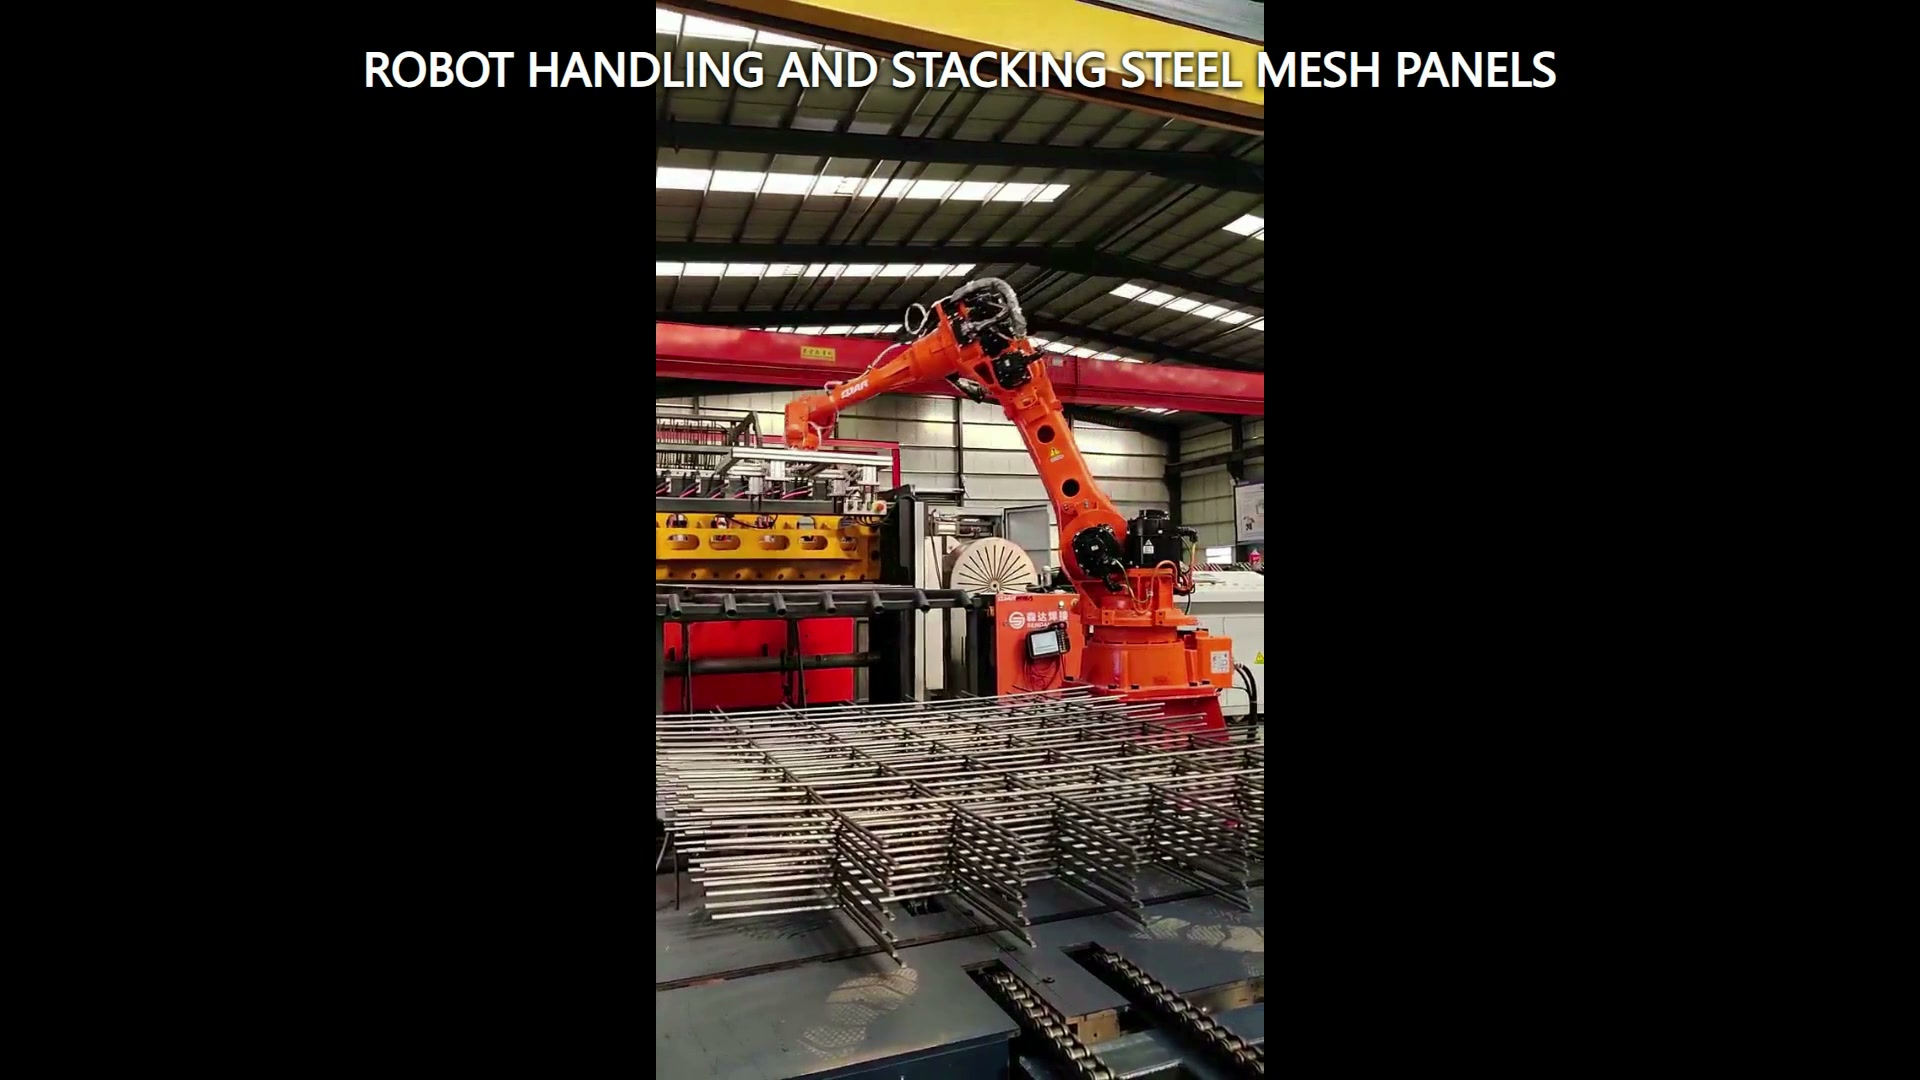
حدد المكدس الموضوع كحالة
لا تُعتبر المجموعة مكتملة بمجرد وصول لوحة إلى إحداثية معينة. حدد محاذاة الحواف، والدوران المسموح به، والمنطقة المدعومة، وفصل الطبقات إن وجد، وأقصى حالة مُخطط لها للمجموعة، والمسافة المطلوبة لتحرير الأداة. وضح موقع اللوحة التالية بالنسبة إلى مرجع المجموعة.
يجب أن يخرج مسار التحرير دون سحب القضبان البارزة أو التأثير على الطبقة المجاورة. تحقق من الطبقة الأولى والطبقات المتوسطة وأعلى حالة مُخطط لها. قد تختلف زاوية الأداة والمسافة المحيطة في كل منها.
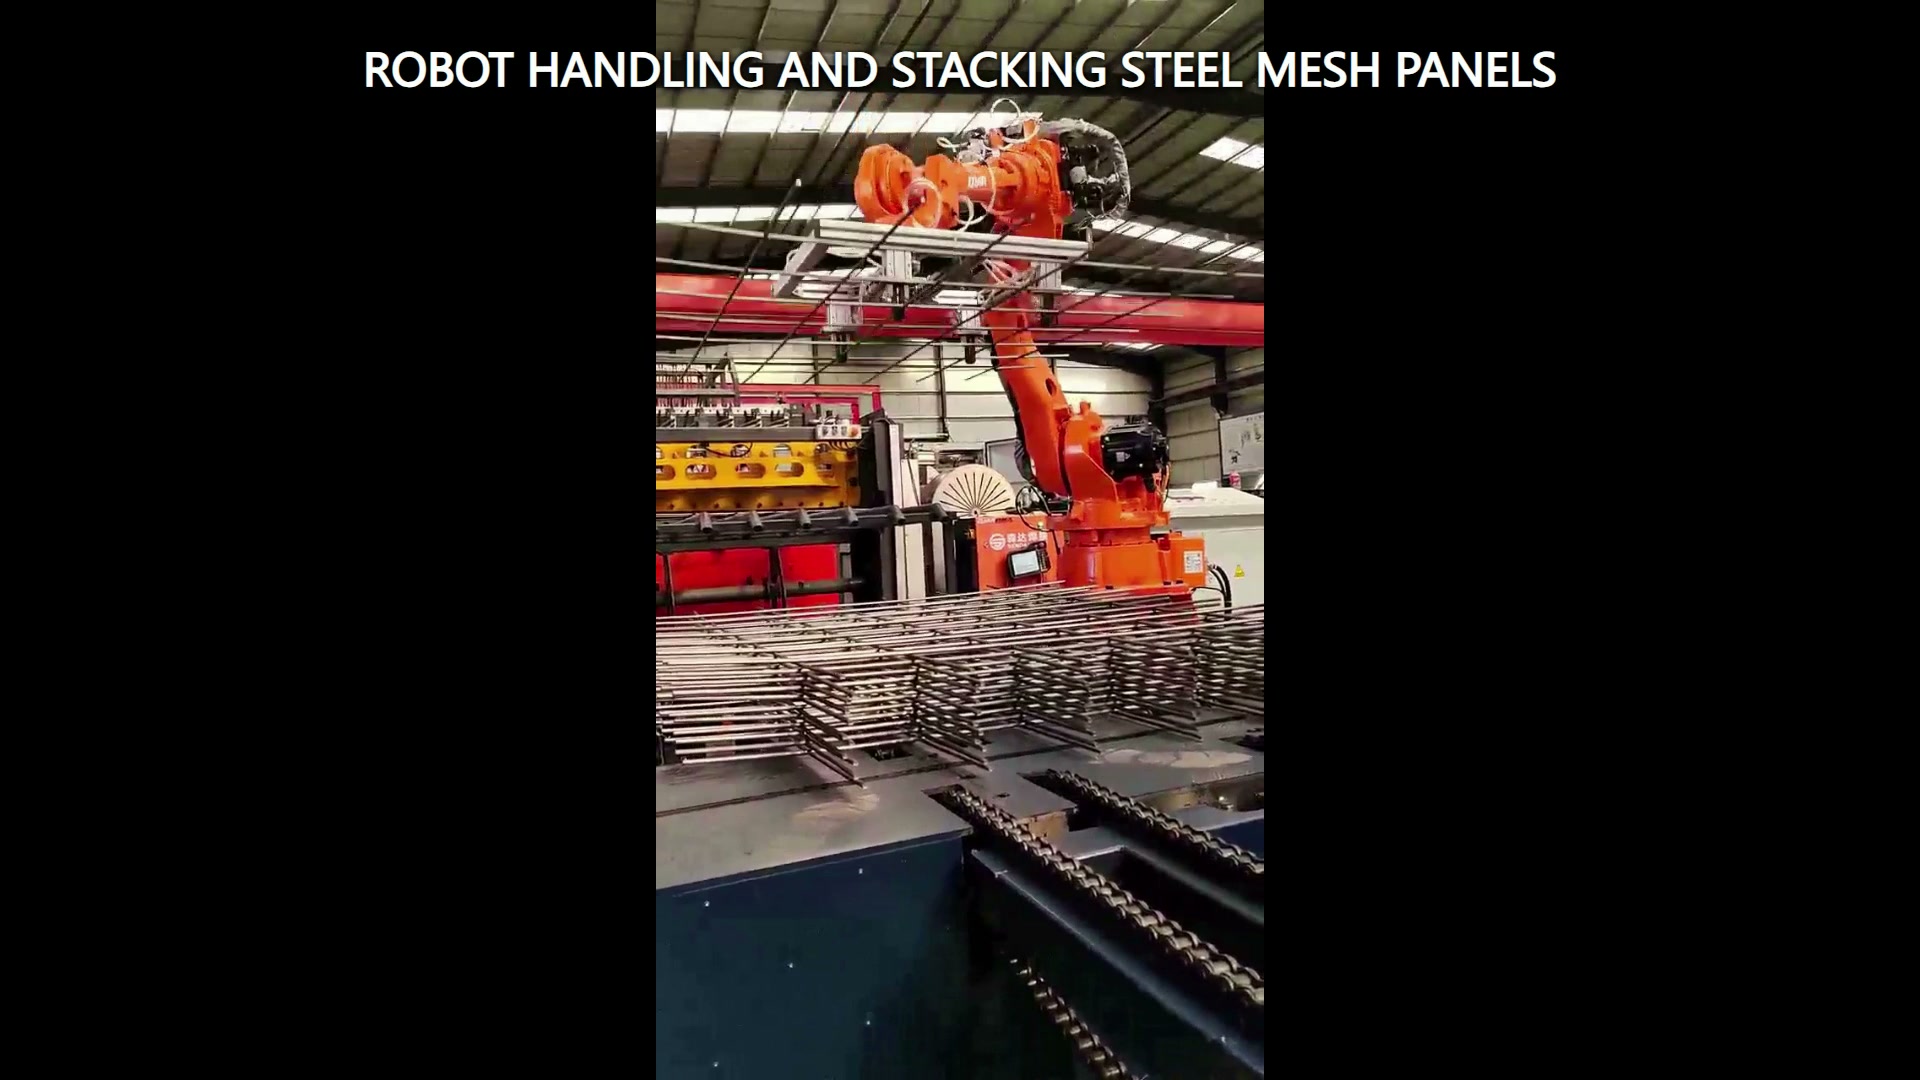
خطة التعافي من الحالات الصعبة
يجب أن يشمل جدول الحالة ما يلي: المصدر مشغول، اللوحة مؤكدة، الوجهة متاحة، حالة الوضع مؤكدة، والأداة خالية. أضف ردودًا لحالات اللوحة المفقودة، واللوحة المنقولة، واللوحة المزدوجة المشتبه بها، والوجهة مشغولة، أو التحرير غير المكتمل. يجب على فريق المشروع تحديد الحالات التي تتوقف للتفتيش والحالات التي تدخل في عملية استعادة مُحكمة.
ينبغي أن تسجل التجارب حالة اللوحة الواردة، وحالة الدعم الفعلية، وتأكيد الأداة، والاتجاه الموضوع، ومحاذاة الحواف، ونتيجة الاستعادة. يوفر هذا دليلاً أفضل من مجرد تسجيل ما إذا كان الروبوت قد أكمل الحركة أم لا.
إعداد حزمة دراسة الجدوى
يرجى تقديم الرسومات وعينات الحدود، ونطاق الكتلة ومركز الثقل، وحدود التسطيح وإسقاط الحواف، ومناطق الدعم المسموح بها، وعرض المصدر، ورسم المصفوفة المستهدفة، وبيانات المصفوفة، والتخطيط المحيط، والتأكيدات المطلوبة وطريقة القبول. يرجى تضمين أدنى وأعلى حالات المصفوفة وأي متغيرات للوحات تشترك في المحطة.
ينبغي مراجعة الروبوت والأداة واللوحة والمكدس ومعدات النقل وظروف الوصول كتطبيق متكامل واحد. اتصل بـ EVS لفحص الغلاف، وخريطة الدعم، والحالة الموضوعة، ومصفوفة التجربة، يرجى التواصل عبر البريد الإلكتروني sales@evsrobot.com.
لا تدعم اللقطات سوى الروبوت البرتقالي المرئي، والأداة الطرفية المستطيلة، وألواح الشبكة الفولاذية الملحومة، وحركة التكديس؛ أما مبدأ الإمساك، والحمولة، ووقت الدورة، والدقة، وجودة التكديس، وهوية العميل، فتتطلب أدلة من المشروع.