
اطلب مراجعة الطلب أو أرسل بريدًا إلكترونيًا إلى sales@evsrobot.com مع معلومات عن الجزء، والناقل، وواجهة المعدات، والتخطيط.
يُظهر المقطع المصور روبوتًا تعاونيًا أبيض وأخضر يتحرك بجوار محطة عمل لفّ ملفات الجزء الثابت. وتظهر ملفات الجزء الثابت الحلقية أو مواقع أدواتها، بالإضافة إلى ناقل مجاور أو منطقة تحديد المواقع ومعدات مغلقة. والسؤال الهندسي المهم هو كيفية تحديد الحالة عند كل عملية تسليم دون افتراض تسلسل نقل لا تُحدده الكاميرا بشكل كامل.
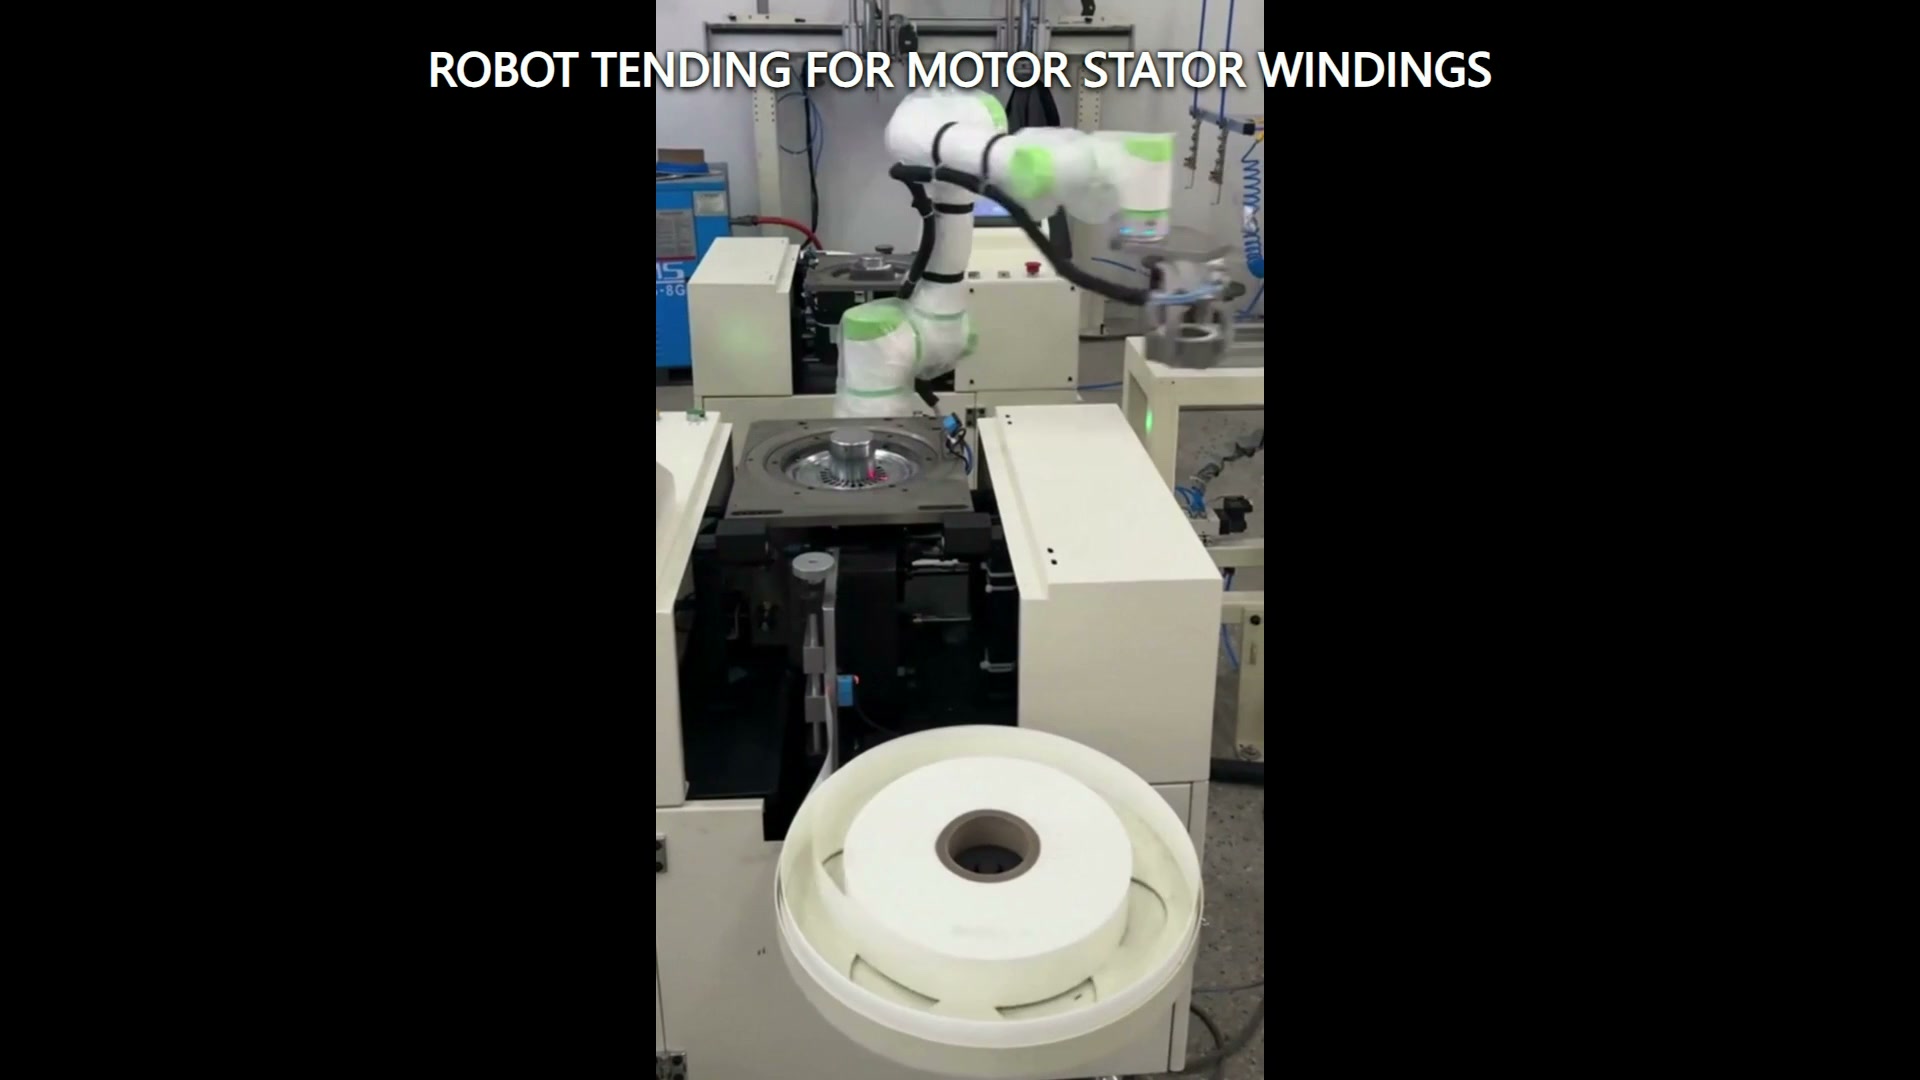
حدد الحدود على جانبي عملية التسليم
يربط نظام الروبوتات بين نظامين. يقوم أحد الجانبين بتقديم قطعة أو حامل، بينما يكون الجانب الآخر جاهزًا لاستقبالها. ينبغي أن تصف دراسة الجدوى كلا الحالتين. بالنسبة للجانب المُقدِّم، يتم تسجيل خصائص تحديد الموقع، وتغيرات الوضع المسموح بها، وإشارة الإشغال، والمسافة فوق القطعة وحولها. أما بالنسبة للجانب المُستقبِل، فيتم تحديد التوجيه المطلوب، وشروط التثبيت، والفتحة المتاحة، والتأكد من قدرة الوجهة على استيعاب الحمولة.
يُعدّ وصف الحدود هذا أكثر فائدة من طلب عام لتحريك جزء حلقي الشكل من نقطة إلى أخرى. فهو يُبيّن لفريق المشروع ما يمكن للروبوت الاعتماد عليه قبل بدء الحركة، وما يجب أن يكون صحيحًا قبل الإقلاع.
افصل هندسة الجزء عن هندسة الحامل
يمكن تثبيت اللفائف الحلقية الشكل بواسطة منصة نقالة، أو قاعدة تثبيت، أو مغزل، أو فاصل، أو أداة تثبيت خاصة بالعملية. يجب التحقق من أداة الروبوت ومسارها وفقًا للمساحة الإجمالية للجزء، ودعامته، والمواقع المجاورة، وفتحة الجهاز.
حدد مناطق التلامس المسموح بها وأي مناطق يجب أن تبقى دون تغيير. ثم قم بنمذجة أصغر وأكبر نطاقات التلامس المتوقعة، بما في ذلك حالات العرض المزاحة أو المائلة التي قد تصنفها المعدات السابقة على أنها موجودة. إذا كانت الحوامل تدور عبر الخط، فسجل تآكل الحوامل والحطام واختلافات التثبيت بشكل منفصل عن اختلافات الأجزاء.
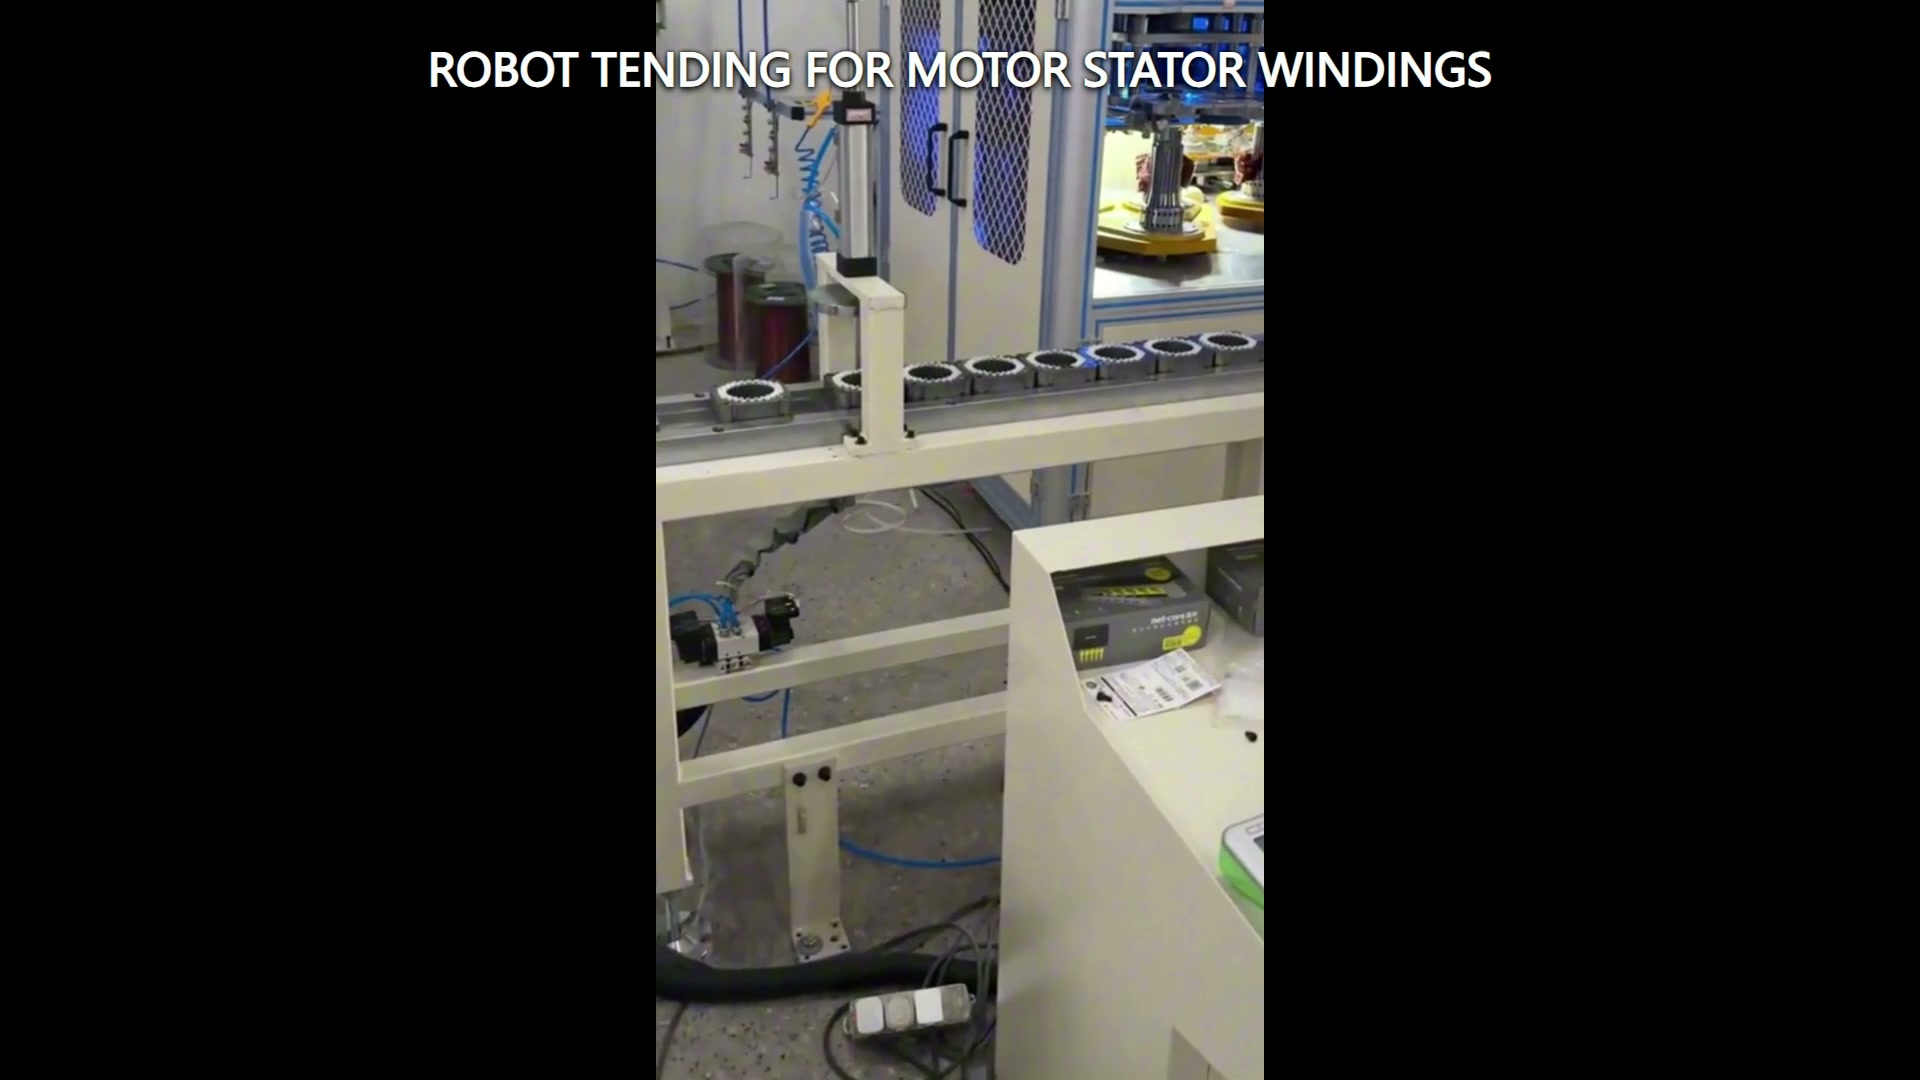
اجعل حالة التبادل واضحة
ينبغي أن تتضمن عملية التسليم حالة تبادل محددة بدلاً من الاعتماد على التوقيت فقط. يمكن أن يتضمن جدول الحالة العملي ما يلي: المصدر مشغول، الوجهة متاحة، الروبوت غير مشغول، توقف حركة المعدات عند الحاجة وفقًا لتقييم المخاطر، تأكيد حالة الأداة، وتثبيت القطعة بعد وضعها. تعتمد الإشارات ووظائف السلامة الدقيقة على التطبيق المُدمج، ويجب تصميمها والتحقق من صحتها للمشروع.
يجب تضمين إجراءات الاستعادة في الجدول. في حال كان الجزء مفقودًا، أو مائلًا، أو غير مُحرر، أو غير مثبت في مكانه، يحتاج الفريق إلى استجابة متفق عليها: التوقف للفحص، أو إعادته إلى موضع معروف، أو إعادة المحاولة في ظروف مُحكمة، أو توجيه العنصر إلى موقع آخر. سجّل الاستجابة المختارة في جدول الواجهة وتحقق منها خلال تجارب نموذجية.
تحقق من ممر النقل بالكامل
ينبغي أن تشمل دراسة المسار أكثر من نقطتين محددتين. افحص ذراع الروبوت، ومعصمه، والأداة الطرفية، والجزء، والكابلات، والحوامل، وحواف الناقل، وباب أو غلاف المعدات، والهياكل المجاورة كوحدة متحركة واحدة. راجع الاقتراب، والتشغيل، والرفع أو الانسحاب، والنقل، والوضع، والإفلات، والتراجع.
يمكن أن توضح اللقطات الرأسية الأصلية العلاقة بين محطات العمل، بينما تُبقي السياق الأفقي محدودًا. لذا، تتطلب دراسة التخطيط هندسةً دقيقةً أو نموذجًا مُدقَّقًا، لا تقديراتٍ مُستمدةً من زاوية الكاميرا. وينبغي إيلاء اهتمام خاص لفتحة المعدات والمساحة اللازمة لفصل الأداة بعد وضعها.
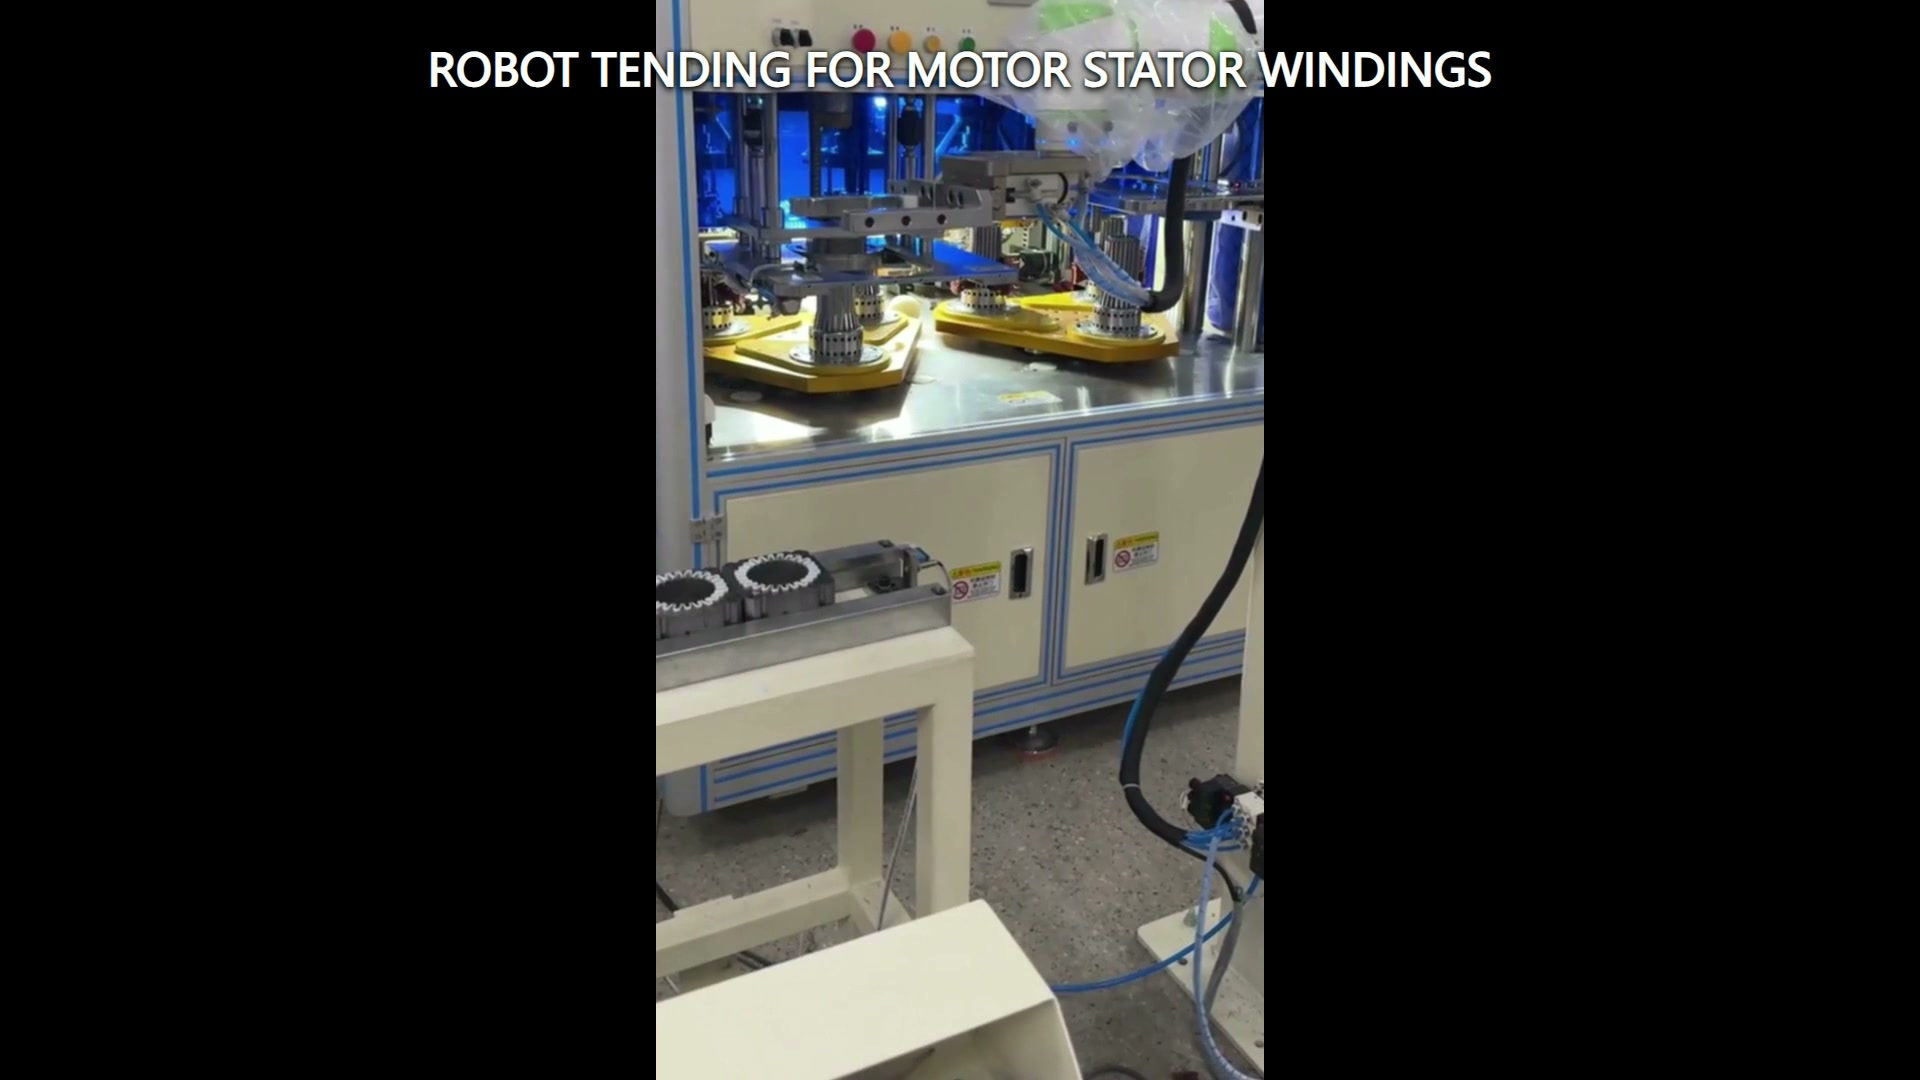
تجربة بناء حول الشروط الحدودية
ينبغي أن تغطي التجارب التمثيلية حالات الجزء والعرض الأكثر احتمالاً لتقييد الأداة أو المسار. يجب أن تشمل أكبر وأصغر نطاقات معتمدة، وأقل وضعية مسموح بها ملاءمة، وأقرب موضع مجاور، وحالة الحامل ذات أكبر إزاحة متوقعة. سجل حالة الإدخال، وتأكيد الأداة، وحالة الوضع، ونتيجة الاسترداد لكل تجربة.
إذا كان التطبيق يتضمن لفاً دقيقاً أو سطحاً محمياً، فينبغي أن تحدد معايير القبول قيود التلامس وطريقة الفحص قبل الانتهاء من تصميم الأدوات. وتستند هذه المعايير إلى متطلبات المنتج والعملية الفعلية، ولا ينبغي استنتاجها من مقطع فيديو أو من المظهر العام للجزء.
مدخلات لإجراء مراجعة جدوى مركزة
أرسل رسومات الجزء والحامل، ونطاق الكتلة ومركز الثقل، وخريطة التلامس المسموح بها، وبيانات المصدر والوجهة، وحالات فتح المعدات والوصول إليها، وأبعاد التخطيط، والتأكيدات المطلوبة، وقواعد الاسترداد، وعينات تمثيلية. حدد حالات الآلة أو الناقل التي تتحكم بها خلية الروبوت وتلك التي يوفرها متحكم آخر.
قم بتقييم الروبوت، وواجهة المعدات، والحامل، وظروف الوصول، والتشغيل، والصيانة كتطبيق متكامل واحد.
اتصل بـ EVS لمراجعة حالات التسليم، ومسار النقل، وقيود الأدوات، وخطة التجربة، يرجى التواصل عبر البريد الإلكتروني sales@evsrobot.com.
تدعم اللقطات الروبوت التعاوني المرئي، ومواقع لف الجزء الثابت أو الأدوات على شكل حلقة، والناقل المجاور أو منطقة تحديد المواقع، والمعدات المغلقة؛ ويتطلب تسلسل النقل الدقيق، ومبدأ الإمساك، وأدوات التحكم، ووظائف السلامة، والأداء، ونتائج الفحص، والعملية اللاحقة أدلة من المشروع.