
هياكل الخزانات: قم بتدوير قطعة الفيليه أو تحريك الشعلة
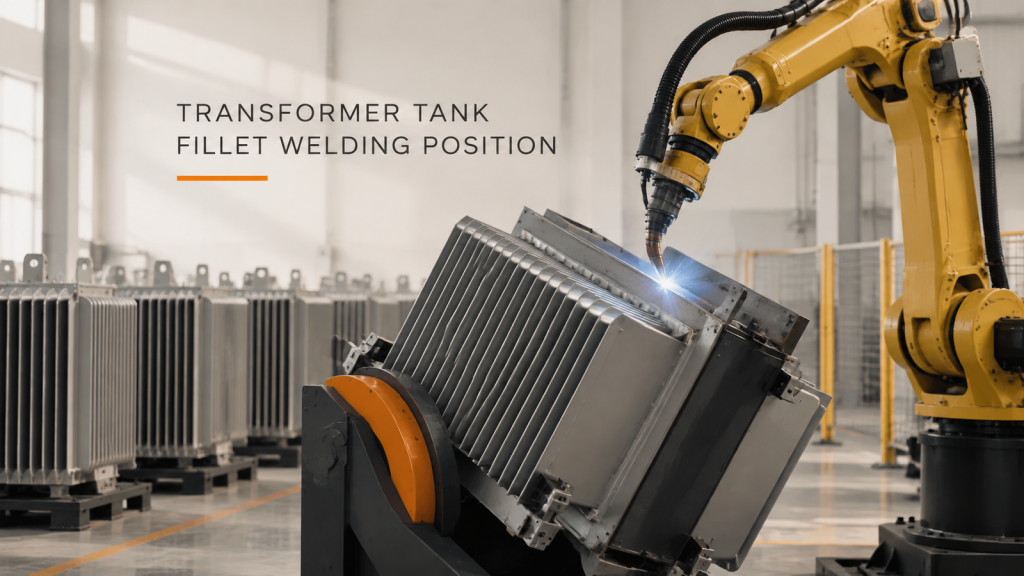
تحتوي تجميعات الخزانات على نوعين من اللحامات: اللحامات الطويلة تمثل مشكلة في إدخال الحرارة، بينما تمثل وصلات التقوية مشكلة في الوصول. ولا يتم حلهما بنفس الطريقة.
السكة، أو جهاز تحديد المواقع، أو كليهما: لحام الهياكل الكبيرة
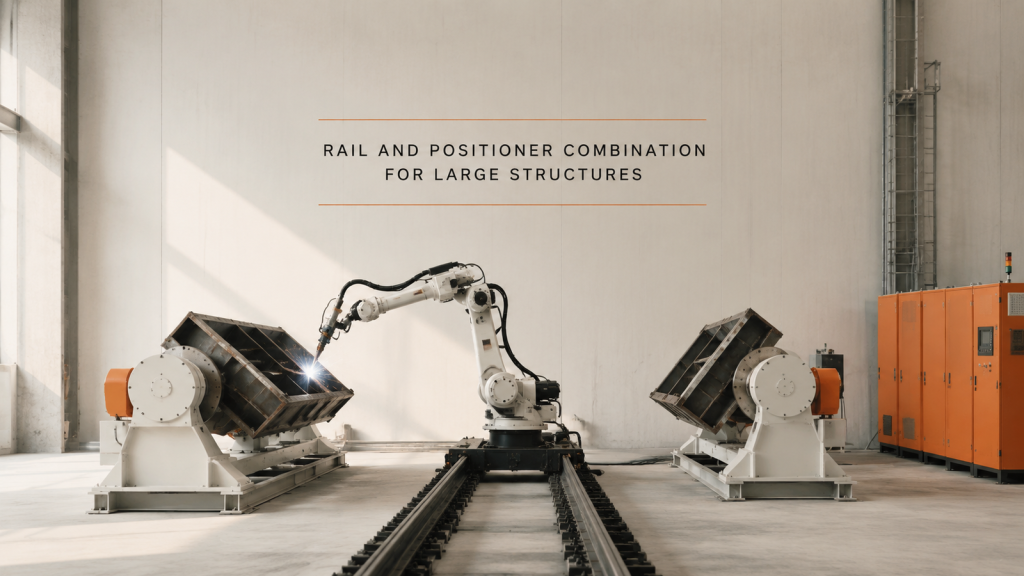
يُحدد السكة مدى الوصول، بينما يُحدد جهاز تحديد المواقع زاوية الميل. يبدأ تحديد احتياجات الهيكل الكبير من قائمة اللحامات، وليس من كتالوج المعدات.
وصلات الأنابيب المتقاطعة: التركيب يحدد اللحام
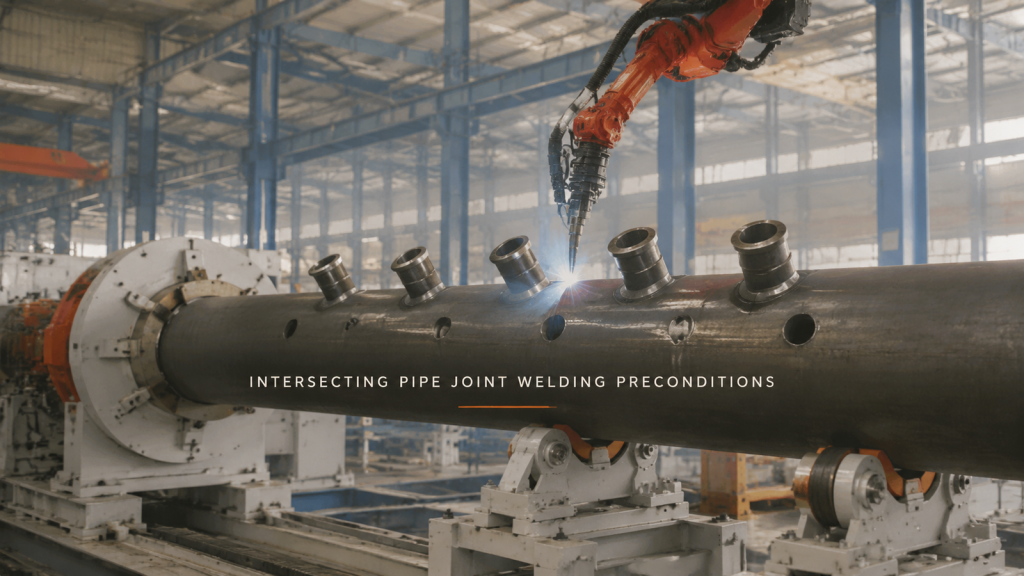
في وصلات الفروع بالأنابيب الرئيسية، نادراً ما يكون الوصول هو العامل المحدد. فموضع الثقب، والشطف، وفجوة التجميع هي التي تحدد إمكانية لحام اللحام في تمريرة واحدة.
اللحام بدون تعليم: أين يثبت جدارته فعلاً
تُزيل تقنية اللحام بدون تعليم عملية التعليم، لا عملية تحديد الموقع. وهي فعّالة في الحالات التي يكون فيها اللحام منتظمًا، ويكون التباين شيئًا يمكن رصده بواسطة الفحص.
أبخرة اللحام وضوء القوس الكهربائي: الجزء هو الذي يحدد ذلك
إن إمكانية خروج الأبخرة من اللحام تتحدد بمدى إحكام إغلاق الجزء، ويتبع التدريع المكان الذي يسير فيه الناس، وليس بصمة الآلة.
اللحام الآلي في الموقع: الأرضيات، والتثبيت، والكابلات
عندما يتعذر رفع الجزء، تتحرك وحدة اللحام نحوه، ويصبح كل من الأرضية والحاجز والكابل المتدلي بمثابة الإعداد.
آلة لحام مخصصة أو روبوت: هل المنتج جاهز؟
يعتمد اختيار ماكينة اللحام المخصصة مقابل الروبوت على مدى استقرار المنتج: ما الذي يوفره كل ترتيب، وما هي تكاليف التغيير.
تحديث أتمتة تصنيع المراوح: القيود أولاً
يواجه مشروع تحديث أتمتة تصنيع المراوح سلسلةً متكاملة، وليس محطةً واحدة. لذا، حدد القيود قبل اختيار أي روبوت.
أتمتة التصنيع المسبق: تكلفة التسليم
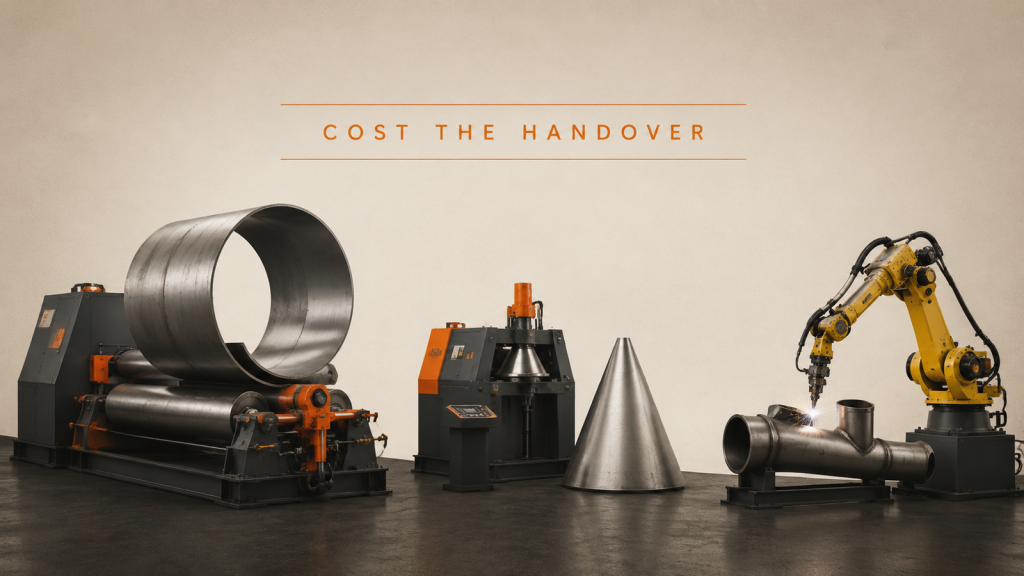
في مجال أتمتة التصنيع المسبق، تعمل عمليات الدرفلة والتشكيل واللحام بكفاءة عالية بشكل مستقل. أما ما يحدد الإنتاجية فهو عملية الانتقال بين هذه العمليات.
القطع برأس الروبوت: المسار، والوضع، والحافة
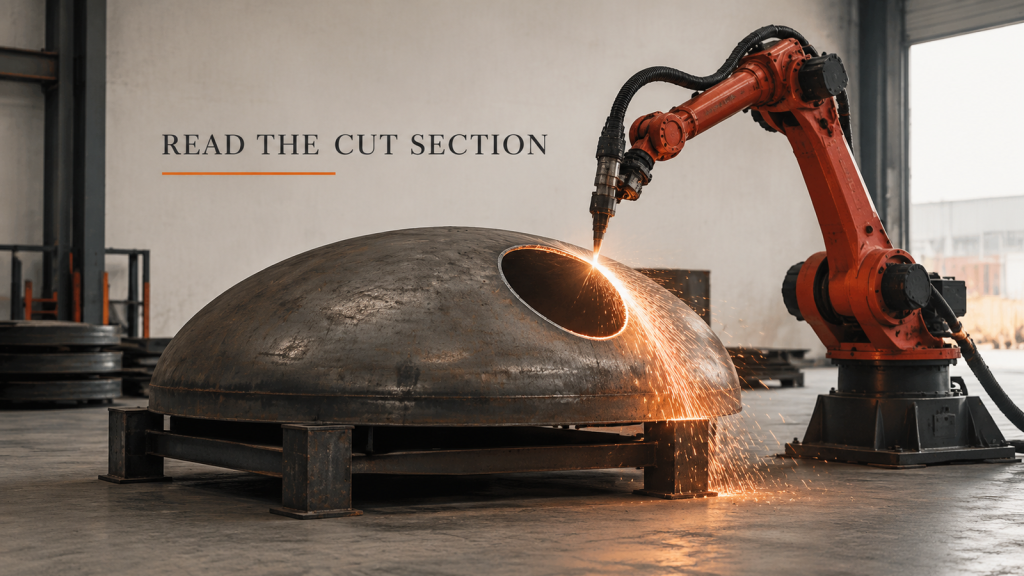
يقوم رأس القطع الآلي بإنشاء مسار مغلق على سطح منحني. خطط للمسار ووضع الشعلة معًا، ثم حدد حافة القطع.
روبوت SCARA أو نظام سداسي المحاور: دع الحركة تختار
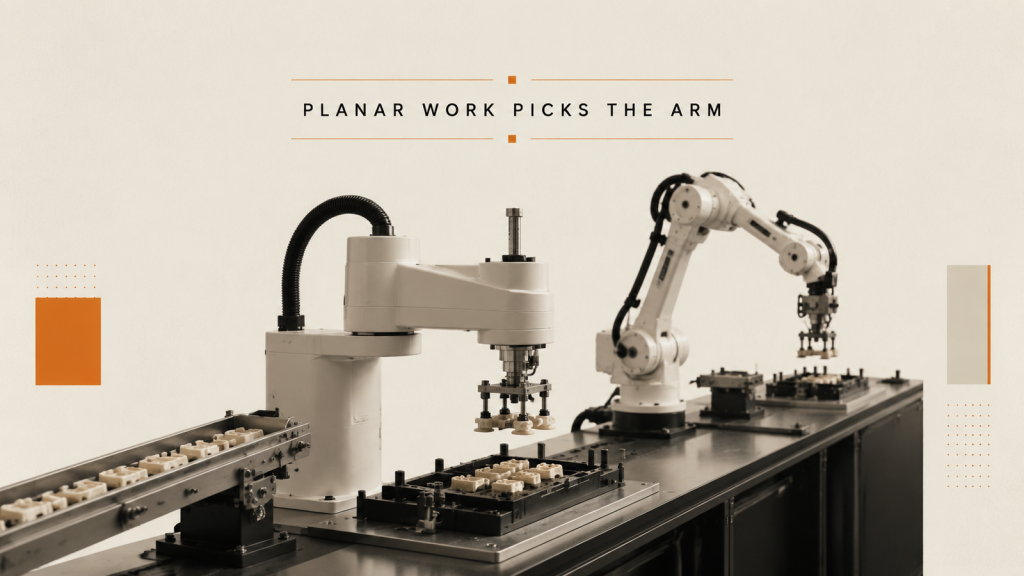
إن اختيار روبوت SCARA أو ذراع بستة محاور لتجميع الأجزاء الصغيرة يبدأ بحركة كل خطوة، وليس بعدد المحاور في الكتالوج.
حمولة الروبوت: لماذا ينتمي الماسك إليها
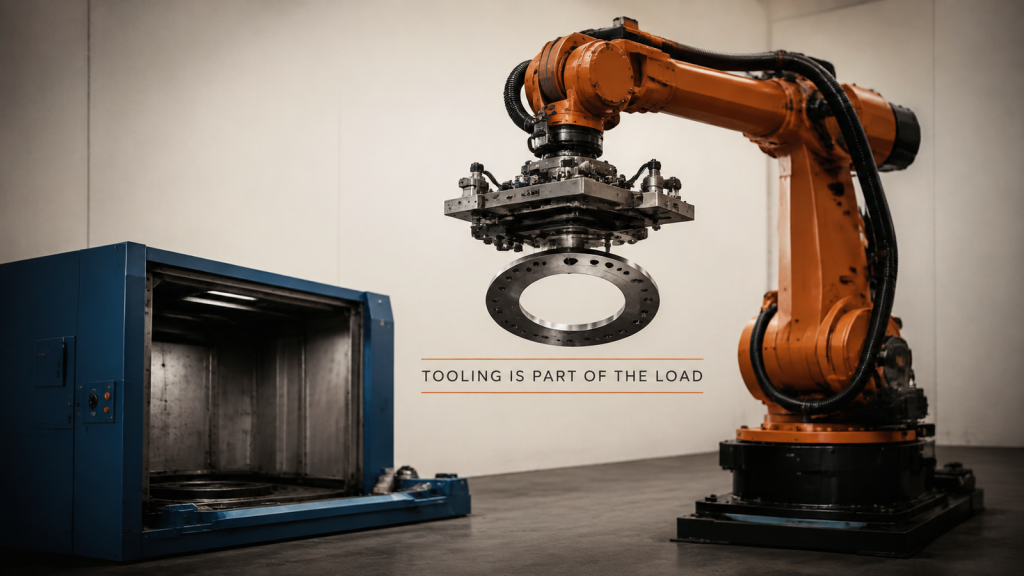
يجب أن تغطي حمولة الروبوت الأدوات والجزء معًا، على المسافة الحقيقية بين شفة المعصم ومركز الكتلة.