
Källa: www.idtechex.com
Automatiseringen inom tillverkningsindustrin tar snabbt fart i takt med att fler företag använder robotteknik. Detta tillskrivs fördelarna med automatisering i affärer och användningen av smartare och mer intelligenta processer. Man får ha mer produktion och även minska risken för skador i tillverkningsanläggningen. De flesta företag lutar åt att använda robotarmar att tillgodose plocka & placera, packning, målning och montering bland annat.
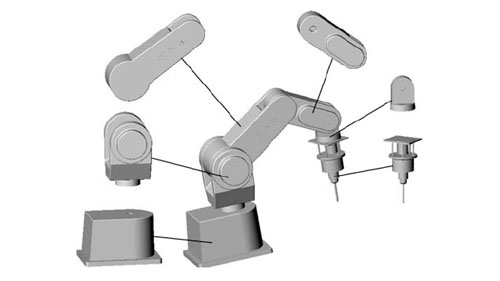
När du införlivar robotarmar i ditt företag, se till att du arbetar med en kvalitet tillverkare av robotarmar vem kommer att erbjuda dig det bästa. Dessutom är det också viktigt att ha en grundläggande förståelse för vad de innebär. Robotarmen har kroppen, handleden och ändeffektorn som har specifika funktioner. För att dessa olika delar ska fungera korrekt måste det finnas robotskarvar. I den här artikeln går vi in på de olika robotlederna för att ge dig en bättre förståelse.
Vad är Robot Joints?
Källa: www.researchgate.net
Robotskarvar hänvisar till robotens rörliga komponenter som resulterar i relativa rörelser mellan intilliggande länkar. I detta sammanhang används länkar för att hänvisa till de stela delarna som förbinder lederna för tydlig och adekvat funktion. Detta visar att industriell robotarm har användningen av en kombination av länkar och leder för optimal funktionalitet. Det är viktigt att säkerställa att lederna på din manipulator fungerar i enlighet med detta för att säkerställa att det finns precision och noggrannhet under en applikation.
De robotiska lederna kallas ibland också för axlar. De är viktiga och kommer väl till pass för att säkerställa att armens rörelse inte begränsas eller störs. Att lära sig mer om robotlederna hjälper dig att bestämma vilken typ av robotarm du vill arbeta med beroende på vilka uppgifter du vill tillgodose.
Typer av mekaniska leder för robotar
Källa: www.britannica.com
Med tanke på att det finns olika typer av robotar som används inom tillverkningsindustrin, hittar du också en mängd olika mekaniska leder. Dessa leder skiljer sig åt när det gäller rörelse och även tillämpning, särskilt när det kommer till vilken typ av robot som ska användas.
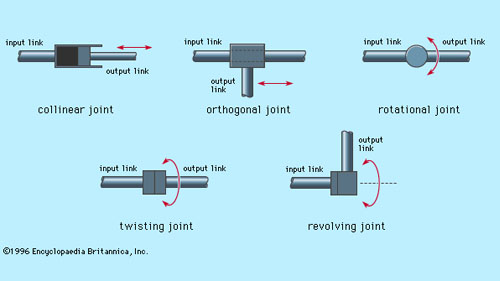
När det kommer till de mekaniska lederna som finns i robotarmar finns det fem huvudtyper som du måste tänka på. Två av lederna är linjära vilket betyder att den relativa rörelsen mellan de intilliggande länkarna är translationell. Å andra sidan är de andra tre roterande vilket innebär att länkarnas relativa rörelse involverar rotationer mellan dem. De fem typerna av mekaniska leder för robotar inkluderar:
Linjära leder
I de linjära lederna är den relativa rörelsen som utmärks av de intilliggande länkarna avsedd att vara parallell. Detta innebär att ingångs- och utgångslänkarna glider i en linjär rörelse. Denna typ av rörelse resulterar i en translationell rörelse. Denna typ av linjär rörelse kan uppnås på flera sätt, inklusive användningen av teleskopmekanismen och kolven. Denna typ av led kallas även L-leden.
Ortogonala leder
De ortogonala lederna kallas också i folkmun för typen O-leder. De har en relativ rörelse som tas av ingångslänken och utgångslänken. Denna typ av rörelse involverad i de ortogonala lederna är en translationell glidrörelse. Men till skillnad från linjära leder arrangemanget, med Ortogonal led, är utgångslänken vinkelrät mot ingångslänken.
Roterande leder
När det gäller roterande leder, hittar du användningen av roterande relativa rörelser som är praktiska för robotmanipulatorer som arbetar med flera arbetsytor. Dessa rörelser utförs med rotationsaxeln vinkelrät mot ingångs- och utgångslänkarnas axlar. Dessa rotationsleder kallas också Typ R-leder.
Vridande leder
Denna typ av gemensamma funktioner roterande rörelse som också resulterar i en viss grad av rotation vid användning. Rörelsen i dessa leder är i förhållande till rotationsaxeln som är vinkelrät mot ingångs- och utgångslänkarnas axlar. De vridande lederna kallas även typ T-leder.
Roterande leder
I de roterande lederna är det lite annorlunda jämfört med de andra. Dessa leder har också en rotationsrörelse som kommer väl till pass i olika applikationer. Rörelsen av dessa leder har rörelse mellan de två länkarna. Ingångslänkens axel är utformad för att vara parallell med ledens rotationsaxel. Å andra sidan är utgångslänkens axel utformad för att vara vinkelrät mot ledens rotationsaxel. Denna typ av fog kallas också för typ V-fog.
Olika typer av robotar och de mekaniska lederna som används
Källa: www.technologyreview.com
Olika robotar kommer att använda olika typer av mekaniska leder. Att lära dig mer om de olika robotarna kommer att sätta dig i en bättre position att investera i en robot som fungerar för dig. Några av de vanligaste robotarna att överväga inkluderar:
ledade
Ocuco-landskapet ledad robot design kommer med största sannolikhet att komma med olika intervall och kombinationer av roterande leder. Denna serie kan innehålla enkla 2 fogstrukturer och flytta till mer komplexa strukturer med 10 eller fler skarvar. Med denna design är armen ansluten till basen med hjälp av en vridled medan länkarna i armen är förbundna med roterande leder.
Kartesiska
Med kartesiska robotar, designen har användningen av tre linjära leder. Dessa leder finns på det kartesiska planet som involverar X, Y och Z. Dessa robotar kan också ha en fäst handled med lättare rotationsleder för rörelse. Denna speciella typ av robot kallas också rätlinjig eller portal.
Cylindrisk
Ocuco-landskapet cylindrisk robot har en roterande led som är fäst vid basen och en linjär led som används för att koppla ihop de olika länkarna. Med tanke på att cylindriska robotar arbetar inom ett cylindriskt format arbetsområde, kommer den roterande och linjära rörelsen väl till pass för att säkerställa att precision uppnås.
Polar
I den polära designen av robotar är armen ansluten till basen med hjälp av en vridled. Ibland kan du också hitta en kombination av två roterande leder och en linjär led. Eftersom denna robot också kallas en sfärisk robot, kommer arbetsomfattningen som ska presenteras också att vara sfärisk. Axlarna som används i denna robot bildar ett polärt koordinatsystem som gör att manipulatorn kan arbeta med lätthet.
SCARA
Ocuco-landskapet SCARA robot är ett populärt alternativ bland många tillverkare, särskilt de som vill automatisera sina monteringsprocesser. Denna robot är vanligtvis cylindrisk och arbetar i relativt cylindrisk arbetsomfattning. Den har användningen av två parallella leder som kommer väl till pass i monteringsprocessen. Dessa leder ger följsamhet i ett valt plan när roboten används.
Delta
Ocuco-landskapet delta robotar är designade med en spindelliknande konstruktion som gör att de kan erbjuda fantastiska tjänster till sina användare. De är byggda av parallellogram som är sammanfogade och anslutna till en gemensam bas. Lederna på denna typ av robot är både roterande och linjära. Detta gör att roboten kan flytta en enda ände av armverktyg i ett kupolformat arbetsområde. Det förbättrar dess prestanda för att säkerställa att utvecklingen av olika uppgifter utförs korrekt.
Slutsats
När du arbetar med robotik som ett sätt att automatisera olika processer i din verksamhet måste du ha de olika aspekterna i åtanke. Dessa aspekter spelar en stor roll i prestandan för den specifika robotik du väljer att använda. När det kommer till att använda industriella robotarmar bör robotlederna vara något att hålla sig uppdaterad om.
Lär känna de olika lederna och hur de påverkar robotens prestanda. Detta hjälper dig att bedöma vilken typ av fogar som skulle vara bäst lämpade för de aktiviteter du vill automatisera.
När du väl har det kan du sedan investera i robotarmar som kommer med de leder du är ute efter. Ta dig tid och arbeta med tillverkare av automationsutrustning som hjälper dig.