
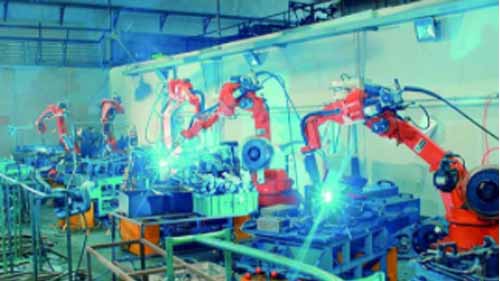
Det är nu möjligt att hitta en industrirobot för nästan vilken tillverkningsprocess som helst som du ägnar dig åt. Tricket ligger dock i att förstå vilken typ av robot som skulle vara bäst lämpad för att utföra olika uppgifter. Tyvärr är detta något som de flesta tillverkare kämpar med då konceptet robotik kan vara något komplext.
I ett nötskal, industrirobotar särskiljs av faktorer som flexibilitet, räckvidd och nyttolastkapacitet. När du gör ditt val är dessa troligen de designfaktorer du skulle behöva väga mot din fabriksverksamhet. För att hjälpa dig göra rätt val för din fabrik, här är en lista över robottyper som du inte får missa och hur de kan användas.
Ledade robotar
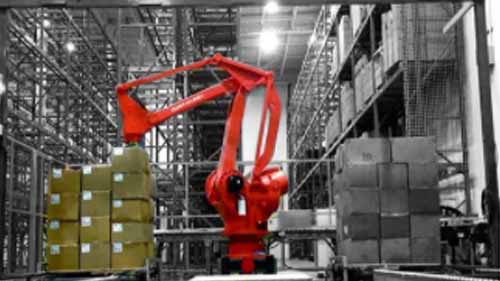
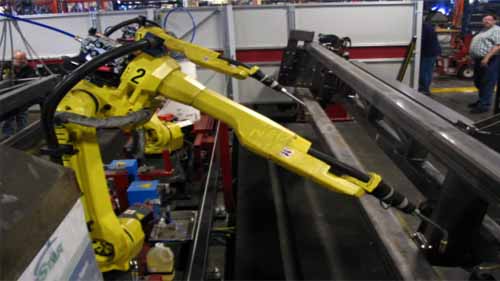
Ledrobotar är mycket flexibla robotar som består av många roterande leder. Dessa leder gör det möjligt för dem att röra sig längs flera plan och därmed, beroende på antalet leder, kan de ha upp till tio axlar. 6-axliga robotar är för närvarande de mest utbredda ledade robotarna men nyare design har avancerat till 7 axlar. Deras robotarmar drivs av flera motorer monterade inuti dem.
Den höga mängden skicklighet som artikulerade robotar har gör dem till idealiska kandidater för komplexa industriella tillämpningar. De kan sträcka sig under, över eller pitch and yaw för att komma åt föremål i bearbetningsmaskiner och utföra olika uppgifter ungefär som en mänsklig hand skulle göra. Detta förstärks ytterligare genom användningen av olika ändverktyg som motsvarar uppgiften.
Dessutom har kvalitetsledarrobotar på marknaden välskötta sladdar, inträngningsskydd och tätade leder. De är därför kvalificerade för användning i industriprocesser med hög fuktighet, hög värme och renrum. Tack vare sin flexibilitet kan de också monteras på en mängd olika sätt beroende på vad som skulle vara idealiskt för ditt fabriksutrymme
Alla tillgångar på ett och samma ställe
- Hög flexibilitet
- Kan utföra komplexa uppgifter
- Flera installationsstilar för att passa olika industriella processer
Nackdelar:
- De kan vara långsammare på grund av sin vikt och flera artikulationsleder
- De är dyra
Rekommenderade Applikationer
Du kan utnyttja flexibiliteten hos en ledad robot för att automatisera operationer som:
- Maskinvård
- Förpackningsprodukter
- Produktinspektion
- Produktmontering
SCARA robotar

En SCARA-robot är en artikulerad robotarm med selektiv efterlevnad. Denna akronym hänvisar till dess begränsade flexibilitet där den kan röra sig längs X- och Y-axlarna men är stel i Z-axeln. Det betyder att en SCARA-robotarm kan röra sig åt vänster, höger, fram och tillbaka. Dess styvhet på Z-axeln gör att den kan röra sig vertikalt också men på en fast axel. På grund av deras lilla arbetsomslag och kompakta storlek kan SCARA-robotar vara ganska snabba.
Det är dessa designbestämmelser som gör SCARA-robotar lämplig för industriell montering av små delar. Vid tillverkning av kretskort, till exempel, kan en SCARA-robot programmeras att plocka mikrodelar från en bricka och sätta in dem på kortet. Förutom montering kan de även användas i repetitiva uppgifter som kräver överföring av föremål mellan två parallella plan.
Alla tillgångar på ett och samma ställe
- Kompakt arbetskuvert
- De jobbar snabbt
- De har hög precision och repeterbarhet
Nackdelar:
- De har vanligtvis låg nyttolastkapacitet
- Begränsad flexibilitet resulterar i begränsade applikationsmöjligheter
Rekommenderade Applikationer
- Montering av produktdel
- Produktinspektion
- Ta och placera
Delta robotar
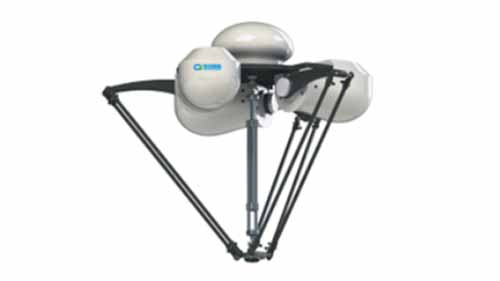
En deltarobot består av 3 parallella robotarmar monterade på en stationär bas. Robotarmarna har både prismatiska och roterande leder och drivs av 3 motorer monterade inuti basen. Denna design ger armarna på en deltarobot extra stabilitet men tillåter dem bara att vara flexibla i X- och Y-axeln. Men med motorerna installerade i basen i motsats till armarna, är armarna lätta och deltarobotar är därför mycket snabba.
Utformningen av delta robotar kräver att de monteras ovanför så att robotarmarna hänger nedåt. Detta gör dem till en bra kandidat för in-line industriella funktioner som att sortera produkter på ett transportband. De kan också anpassas innovativt med tillägg som sensorer eller visuella system för att förbättra deras noggrannhet och övergripande prestanda.
Alla tillgångar på ett och samma ställe
- Höghastighetsdrift
- Kompakt arbetskuvert
- Hög noggrannhet
Nackdelar:
- De har begränsad räckvidd
- Begränsad flexibilitet
- De kan bara hantera små nyttolaster
Kartesiska robotar
Källa: processsolutions.com
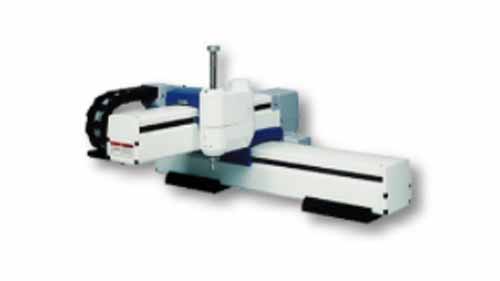
Kartesiska robotar tar upp ett kubiskt arbetskuvert. De monteras på plats och kan anpassas för att passa särskilda applikationer. De består av 3 eller flera linjära ställdon som är placerade vinkelrätt mot varandra. Av denna anledning kan en kartesisk robot bara röra sig längs en axel åt gången.
Det är möjligt att montera en kartesisk robot vertikalt, horisontellt eller ovanför. Men när den är monterad ovanför kallas den för en portalrobot även om dess funktioner i stort sett förblir desamma. Det är också under denna installationsfas som anpassningsdetaljer som längd på slag och driftshastigheter ställs in.
Till skillnad från artikulerade robotar kan kartesiska robotar endast uppnå begränsade manövrar. De kan till exempel inte sträcka sig efter delar och vända dem. Deras programmering kan likaså vara komplex men du kan utforska modeller som kommer förprogrammerade eller separata programmeringsverktyg.
Alla tillgångar på ett och samma ställe
- Flera installationsmöjligheter
- Hög noggrannhet
- De kan anpassas för att matcha specifika uppgifter
Nackdelar:
- Installation och programmering kan vara komplicerat
- Endast en axel kan röra sig åt gången
- Komplexiteter kan göra det otillgängligt för småskaliga företag
Rekommenderade Applikationer
- 3D tryckning
- Välj och placera uppgifter
- Produktinspektion
Polarrobotar
Källa: prezi.com
En polarrobot består av fyra huvuddelar; en roterande bas, en höjdled, en arm som kan expandera och dras in som ett teleskop och en indragningsbom. Den används för enkla uppgifter eftersom den inte bara kan sträcka sig till området runt robotens bas. Den kan röra sig längs XYZ-axlarna men de punkter som robotarmen kan nå bestäms av hur långt den kan sträcka sig från robotbasen.
Arbetsvinkeln för en polarrobot är sfärisk. Den kan installeras antingen på fabriksgolvet eller en bordsskiva beroende på dess storlek och uppgiften den utför. På grund av armens struktur och dess indragningsrörelser klarar sig en polarrobot bättre i operationer som inte kräver mycket rörelse eller hög repeterbarhet.
Alla tillgångar på ett och samma ställe
- En polarrobots arm kan manövrera över och under föremål
- De kan täcka ett betydande arbetskuvert
Nackdelar:
- Låg noggrannhet och repeterbarhet
- De är relativt långsamma
- Deras tillämpningsområde är begränsat
Rekommenderade Applikationer
- Punktsvetsning
- Borrning
- gjutning
formsprutning
Cylindriska robotar
Källa: pishrobot.com
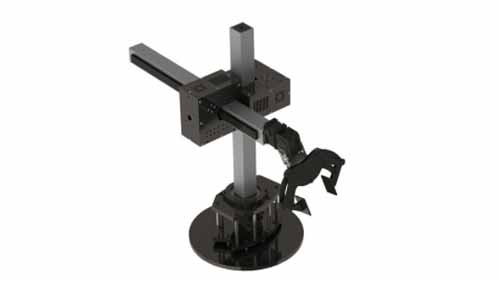
Strukturen hos en cylindrisk robot består av en roterande axel monterad på en bas med hjälp av en roterande led. Den roterande axeln är vidare vinkelrätt ansluten till en robotarm som kan expandera, dra in och röra sig vertikalt längs den roterande axeln.
Denna kompakta design gör cylindriska robotar till ett bra val för småskaliga fabriker som inte har mycket fabriksyta. De täcker också ett stort cylindriskt arbetshölje tack vare den roterande axeln som i sin tur flyttar robotarmen längs ett 360°-plan. Som sagt, rörelserna hos en cylindrisk robot är begränsade eftersom dess arm har liten flexibilitet. Därefter finns det bara ett fåtal industriella processer som det kan användas i.
Alla tillgångar på ett och samma ställe
- De kan täcka ett 360° arbetskuvert
- Större konstruktioner kan hantera stora nyttolaster
- Deras kompakta struktur tar lite plats
Nackdelar:
- Begränsad flexibilitet
- Begränsade applikationer
- Låg noggrannhet och repeterbarhet
Rekommenderade Applikationer
- Lastnings- och lossningsmaskiner
- Gjuteriapplikationer
- FORMGJUTNING
Samarbetsrobotar
Källa: Pinterest
Robotar, medan oändligt fördelaktigt för tillverkningsindustrin kan också utgöra en mängd olika risker. Mer så i fabriksverksamhet där de måste arbeta i samma utrymmen som mänskliga arbetare. Deras "blinda" rörelser resulterar ofta i skador på personal och till och med kollisioner mellan separata robotar.
Vidare verkade den initiala designen av industrirobotar bara föreställa sig robotar som arbetade utan insatser från människor. Som ett resultat byggdes de med uttalade skarpa kanter, och överlag var deras design inte särskilt människovänlig. Ändå har forskning visat att tillverkningsprocesser kan dra stor nytta av att integrera de olika styrkorna hos både mänskligt arbete och robotkapacitet.
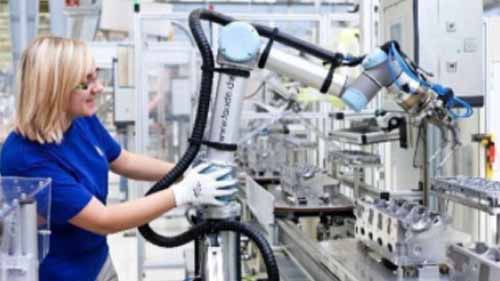
Konceptet med kollaborativa robotar försöker ta itu med dessa dilemman. Per definition är kollaborativa robotar robotar designade för att vara mer människovänliga både vad gäller säkerhet och drift. Som sådana definieras kollaborativa robotar inte nödvändigtvis av hur många axlar de har utan snarare hur väl de kan samarbeta med människor.
De viktigaste egenskaperna hos en kollaborativ robot inkluderar:
Rundade kanter – deras kanter är utjämnade med några till och med inkapslade i plast. Detta minskar skadorna som en arbetare skulle drabbas av om han råkar stöta in i roboten när han arbetar bredvid den.
Rörelsesensorer – robotarmarna hos kollaborativa robotar är utrustade med rörelsesensorer som känner av närvaron av en människa eller ett hinder i deras arbetshölje. Sensorerna kan antingen trigga armen att sakta ner eller stanna beroende på hur långt hindret är.
Mindre buller – höga decibel buller kan vara skadligt för människors hörsel. För att göra det möjligt för personal och robotar att arbeta tillsammans på ett säkert sätt, byggs robotar för kollaborativ design för att minimera buller så mycket som möjligt.
Alla tillgångar på ett och samma ställe
- De är säkrare än andra robotar
- De erbjuder fabriker mer värde genom att utnyttja både mänsklig och robotisk skicklighet
- Designfunktioner med låg ljudnivå förbättrar generellt fabriksgolvsmiljön
- De har en kompakt struktur
Nackdelar:
- De kan vara dyra med tanke på de extra funktionerna
Slutsats
Varje typ av industrirobot presenterar en uppsättning lösningar för olika applikationer. När du har en tydligare förståelse för hur de fungerar är det mycket lättare att identifiera vilken av dem som skulle passa bra för din fabriks behov. Som sagt, kvaliteten på arbetsresultatet som du får kommer bara att vara lika bra som kvaliteten på robotarna du investerar i. Därför, för att kröna allt, sträva efter en industrirobottillverkare som använder kvalitetsinsatser och erbjuder innovativa lösningar.