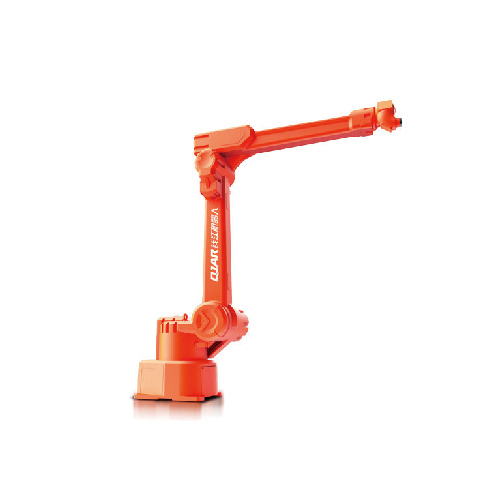
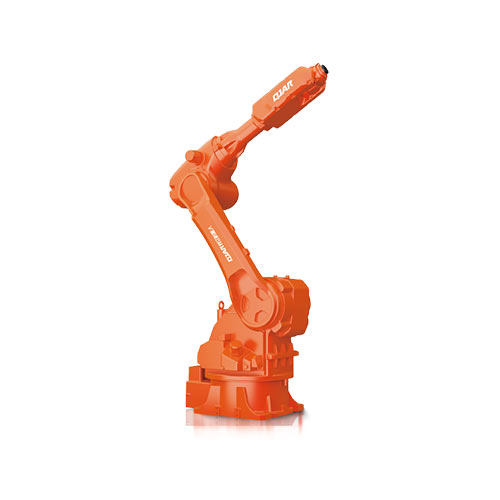
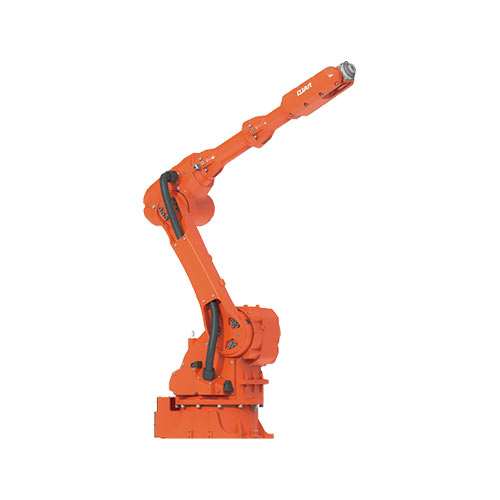
Målning Robotarm QJR6-2700P

  • Ingen främre singularitet handledskonstruktion, valfri inbyggd rörledning, vilket gör synkronspårningssprutningsundervisningen enklare.
  • Använder bussstruktur, bekvämt för expansion och hög hastighet
  • Upprepad positioneringsnoggrannhet: ±0.5 mm
  • Armspann: 2035 mm
  • Last: 10 kg

Databas nedladdning

Instruktioner

tekniska parametrar

Modell QJR6-2700P
Axelnummer 6
nyttolast 6kg
Upprepa positionering ± 0.5mm
Max Armspan 2701mm
Rörelseintervall J1 ± 95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Högsta hastighet J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Tillåtet vridmoment J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Tröghetsmoment J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Robotens kroppsvikt 400kg
Effektkapacitet 3.9KVA
Cabinet Storlek 650 * 750 * 1150mm
Skåp Vikt 140kg
Källa Trefas fyrtrådig
Installera formulär Markmonterad
Ansökan För målning finns det ingen singularitetspunkt, vilket gör undervisningsprogrammeringen mycket enklare.

Ritning av robotens övergripande mått och rörelseområde

QJR6-2700P övergripande dimension

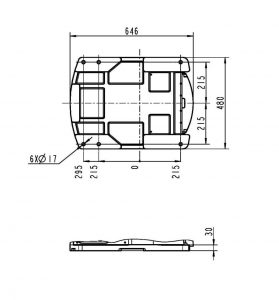
Dimensioneringsritning för robotbasmontering

QJR6-2700P Montering Dimension Ritning

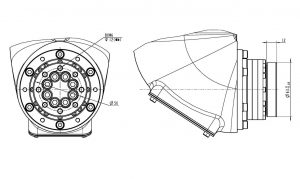
Måttritning för installation av robotände

QJR6-2700P installationsgränssnittsdiagram

EVST-logotyp
Sekretessöversikt

Den här webbplatsen använder cookies så att vi kan ge dig den bästa användarupplevelsen som är möjlig. Cookieinformation lagras i din webbläsare och utför funktioner som att känna igen dig när du återvänder till vår webbplats och hjälper vårt team att förstå vilka delar av webbplatsen som du tycker är mest intressanta och användbara.