SWP-P
Horisontella roterande skivspelare
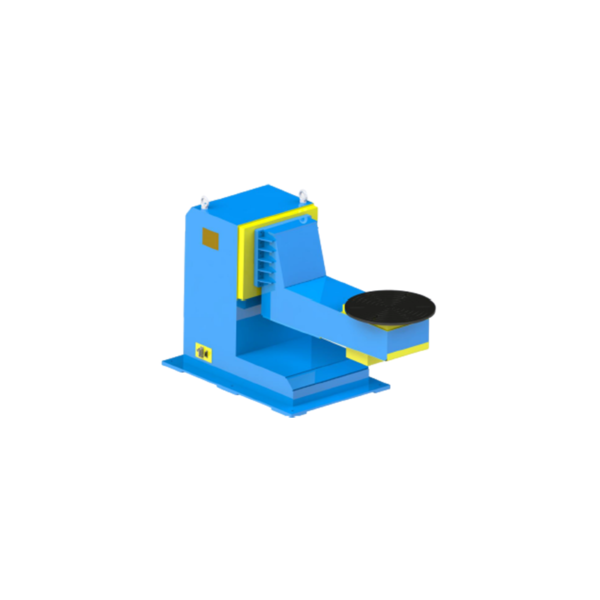
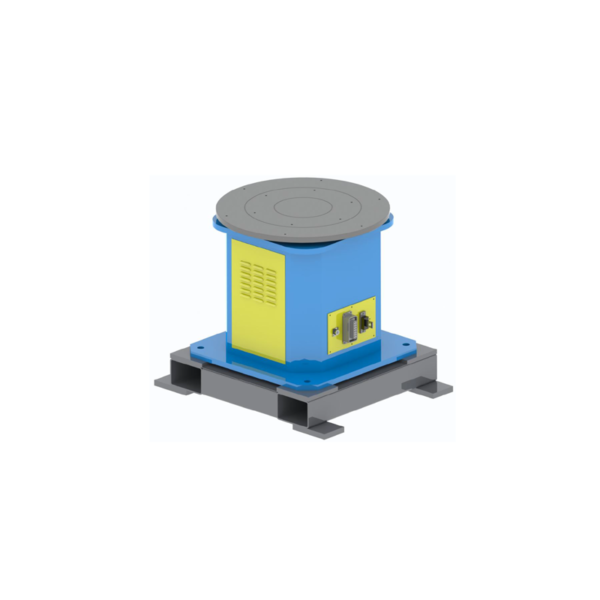
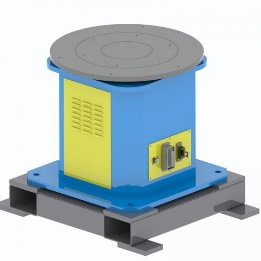
Arbetsstycket ligger på en horisontell bordsskiva för rotation i en axel.
Nominella nyttolastalternativ: 300 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →
Standardserie + anpassade konfigurationer
Jämför 1-, 2- och 3-axliga positionerarfamiljer och matcha sedan konfigurationen till ditt arbetsstycke, fixtur, tyngdpunkt, rörelse och celllayout. EVST erbjuder standardserier och anpassade konfigurationer efter teknisk granskning.
Vad det är
En robotstyrd svetspositionerare är en servodriven extern axel som håller och omorienterar ett arbetsstycke för svetsåtkomst. Till skillnad från ett enkelt roterande bord kan den kombinera rotation, lutning eller växlingsrörelse. Vridvalsar stöder cylindriska kärl med friktion; positionerare fäster arbetsstycket vid specialdesignade verktyg.
Nio produktserier
Alternativen för nominell nyttolast nedan stöder en initial familjejämförelse. Nominell nyttolast avser den kombinerade vikten av arbetsstycket och fixturen; det slutliga valet beror också på tyngdpunkt, dimensioner, rörelse och cellförhållanden. Anpassade konfigurationer är tillgängliga för varje serie efter teknisk granskning.
För en enda roterande rörelse eller stöd för spindeldocka och dubbdocka
SWP-P
Arbetsstycket ligger på en horisontell bordsskiva för rotation i en axel.
Nominella nyttolastalternativ: 300 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →
SWP-Z
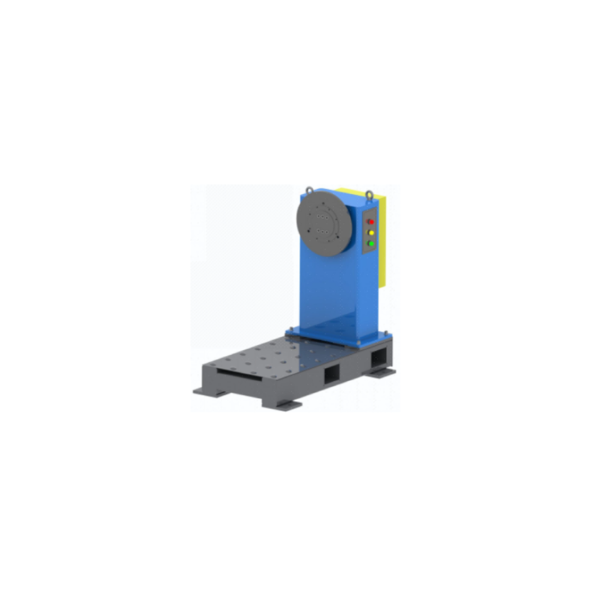
Fixturen bultas fast på en vertikal spindelplatta och roterar kring en horisontell axel.
Nominella nyttolastalternativ: 300 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →
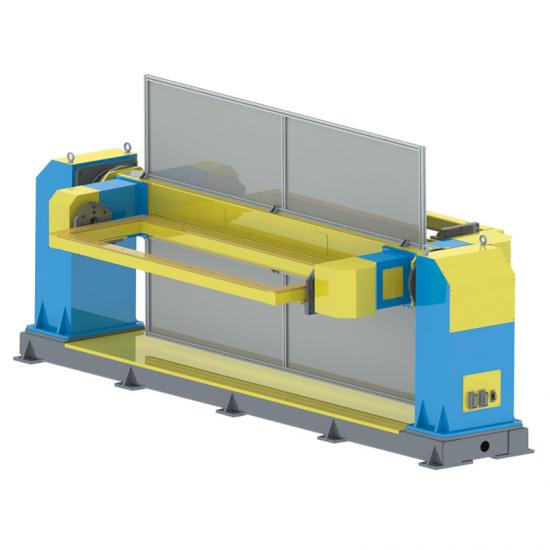
SWP-ZW
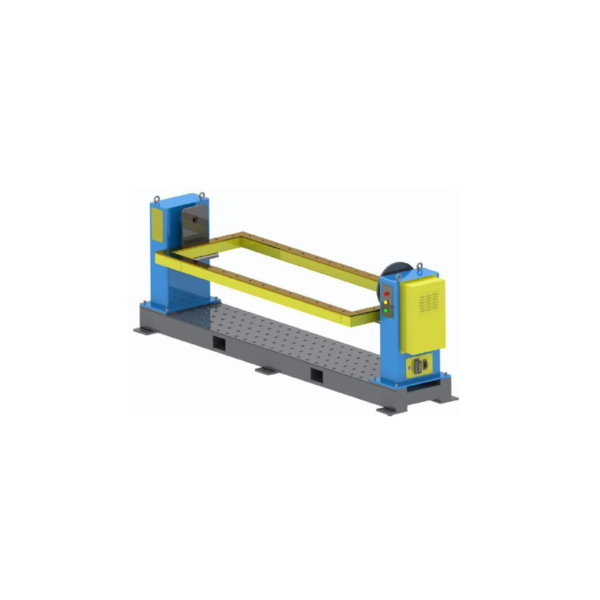
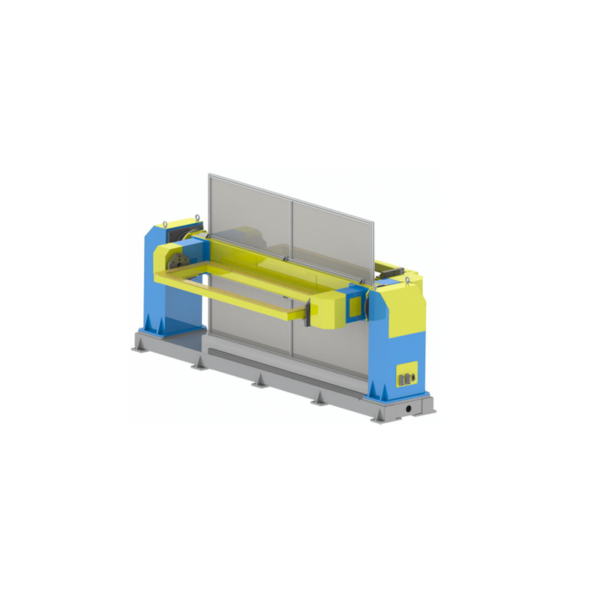
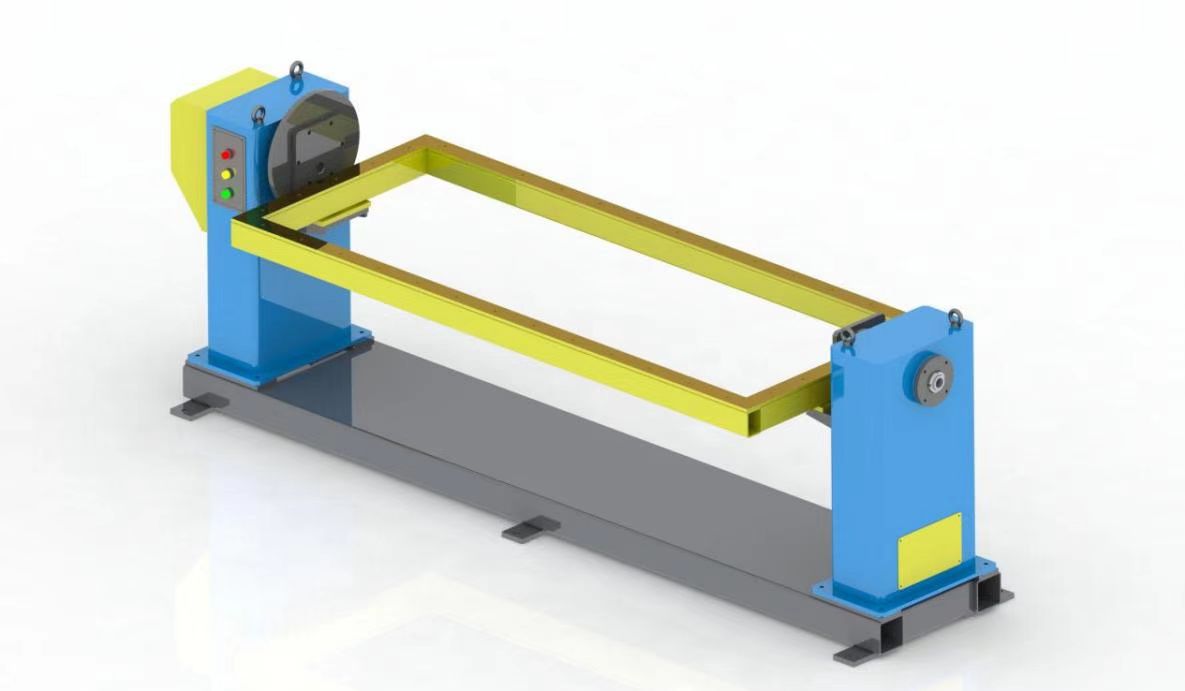
Stöder längre fixturer eller ramar mellan ett drivet spindelhuvud och dubbdocka för rotation längs horisontell axel.
Nominella nyttolastalternativ: 300 / 500 / 800 / 1 200 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →Kombinerar rotation och lutning för att förbättra sömorientering och åtkomst
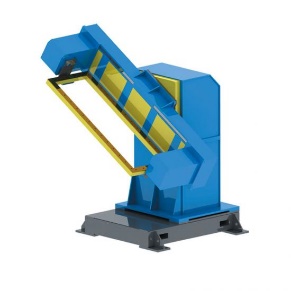
DWP-C
En öppen sida ger åtkomst till lastning runt verktyget.
Nominella nyttolastalternativ: 200 / 500 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →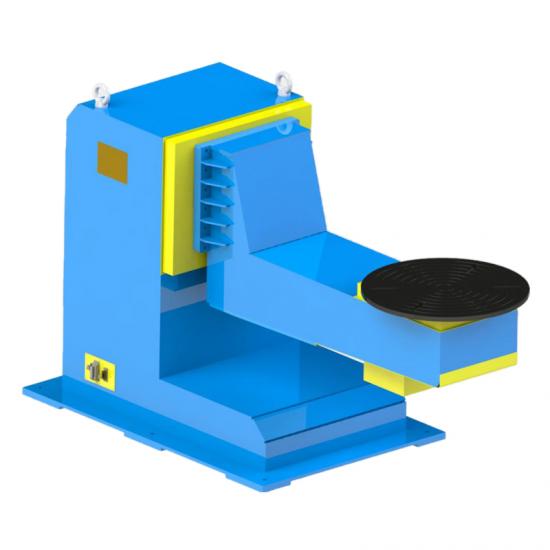
DWP-L
Den förskjutna L-formade ramen lämnar utrymme runt fixturen för roboten.
Nominella nyttolastalternativ: 500 / 1,000 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →
DWP-U
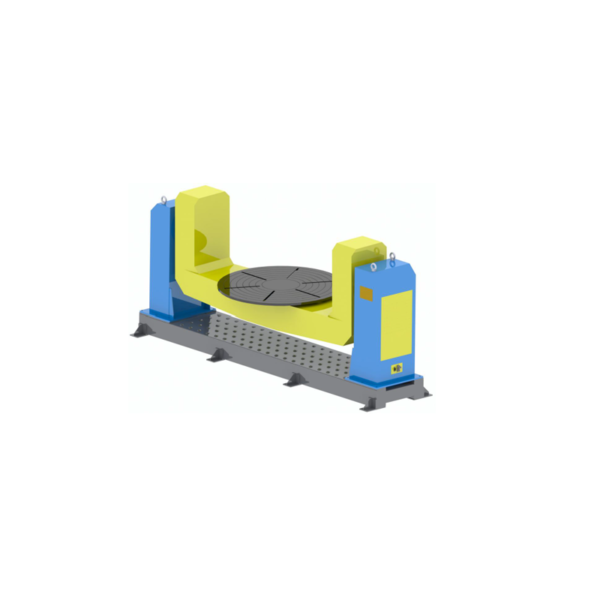
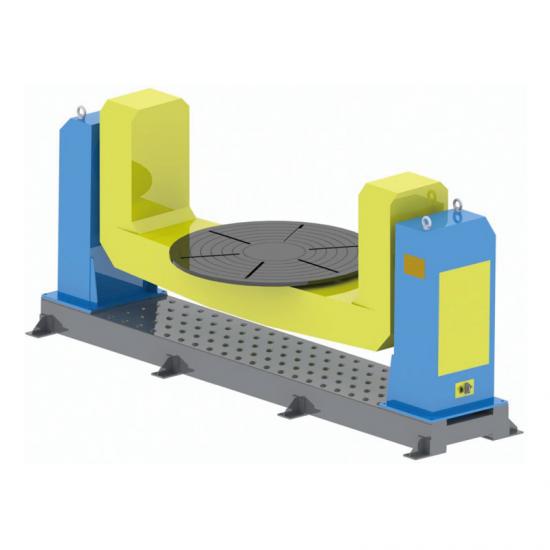
Två upprättstående stöd bär en centrerad större fixtur eller konstruktionsdel genom rotation och lutning.
Nominella nyttolastalternativ: 1,000 / 3,000 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →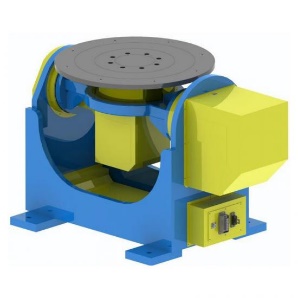
DWP-P
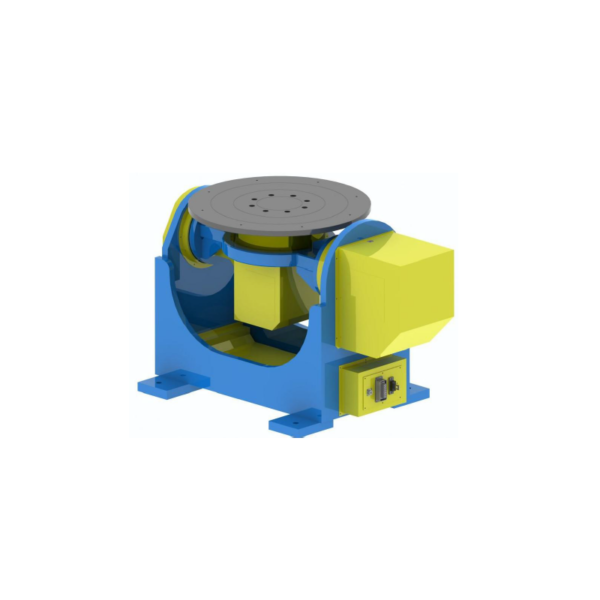
En plattformsmonterad fixtur roterar och lutar som en enda enhet.
Nominella nyttolastalternativ: 300 / 500 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →Lägger till stationsindexering eller utbytesrörelse; celllayout bekräftas per projekt
TWP-C
Vertikal stationsindexering ändrar arbetsposition medan lägesställaren orienterar varje del för svetsning.
Nominella nyttolastalternativ: 500 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →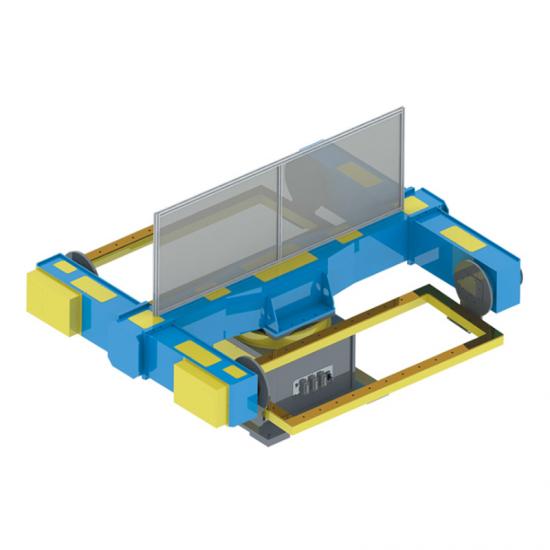
TWP-S
Horisontell stationsindexering visar alternerande last- och svetspositioner.
Nominella nyttolastalternativ: 500 / 1 000 kg
Anpassade konfigurationer tillgängliga
Visa seriedetaljer →Lätt urval
Du behöver inte en färdig specifikation för att börja. Dessa indata är tillräckliga för att granska produktfamiljen; använd den separata guiden för djupare urvalsarbete.
Beskriv om arbetsstycket behöver rotation, lutning, stationsindexering eller växlingsrörelse.
Ange den kombinerade vikten för arbetsstycket och fixturen samt tyngdpunktens position i förhållande till axlarna.
Dela arbetsstyckets hölje, fixturmonteringsmetod, gränssnitt och belastningskrav.
Ange robotens position, svetsåtkomst, operatörsväg, säkerhetsavstånd och stationssekvens.
Ange robotens märke/modell och nödvändiga koordinerade rörelser, kontroller och platsgränssnitt.
För en mer fullständig jämförelse av axelantal, L/C/U-layouter och valinmatningar, läs Guide för svetspositionerare.
Standardserier fastställer utgångspunkten; slutgiltiga gränssnitt och layout bekräftas per projekt.
Anpassning och integration
När en positionerare fungerar som en robots externa axel måste mekaniska gränssnitt, rörelse, kontrollgränser och säkerhetsplanering granskas med roboten och cellen. Anpassade konfigurationer bekräftas efter att projektindata har definierats.
Bekräftad från arbetsstycket, fixturen och belastningsmetoden.
Definieras från svetsåtkomst och stationssekvensen.
Robotmodell och styrkrav kontrolleras under den tekniska granskningen.
Layout, operatörsåtkomst och bevakningsbehov hör hemma i cellplanen.
Tillämpningar
Detta är typiska tillämpningar, inte fasta konfigurationer. Serie, nominell nyttolast och verktyg måste fortfarande väljas från det faktiska arbetsstycket och cellen.
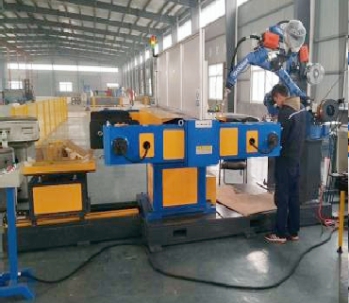
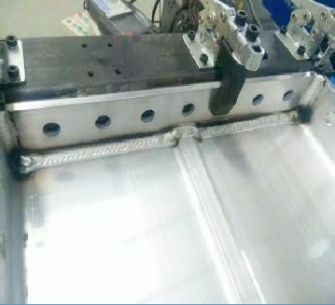
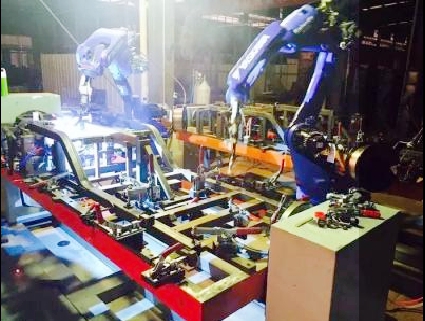
Använd kontrollerad rotation för att få in omkretsfogarna i robotens arbetsområde.
Spindeldocka-dubbdocka-layouter kan stödja längre fixturer mellan två ändar.
Kombinera rotation och lutning för att förbättra infallsvinklar för olika sömmar.
Välj ett en- eller fleraxligt koncept från fixtur, tyngdpunkt och robotlayout.
Omorientera flera svetsytor till mer lämpliga positioner i cellen.
Treaxliga stationsindexeringslayouter kan starta ett koncept med flera stationer; det slutliga arrangemanget är projektspecifikt.
Varför EVST
Från projektinmatningar och serieval till kontroller i produktionsskedet förblir de exakta konfigurations- och godkännandekraven projektspecifika.
Arbetsstycke, fixtur, totalvikt, tyngdpunkt, rörelse och cellförhållanden granskas innan den slutliga konfigurationen bekräftas.
Processkontroller i viktiga produktionssteg hjälper till att identifiera problem före leverans.
Bearbetningsresurser stöder dimensionskontroll för monteringsytor, hål och roterande gränssnitt.
Strukturkomponenter genomgår glödgning för att minska kvarvarande spänningar och stödja dimensionsstabilitet.
Vanliga frågor och svar
Det är en styrd extern axel som håller och omorienterar ett arbetsstycke så att roboten kan komma åt svetsfogar. Det erforderliga axlantalet beror på arbetsstyckets rörelse och celllayout.
På den här kategorisidan avser nominell nyttolast den kombinerade vikten av arbetsstycket och fixturen, inte enbart arbetsstycket. Det slutliga valet kräver också granskning av tyngdpunkt, dimensioner och dynamiska förhållanden.
En enda axel ger en roterande rörelse; två axlar lägger till lutning; tre axlar kan lägga till stationsindexering eller -växling. Basera valet på svetsåtkomst och stationssekvensen. Läs guiden för svetspositioneraren för en mer fullständig jämförelse.
Bokstäverna beskriver den allmänna strukturen runt stöden och verktygen. Valet beror på arbetsstyckets storlek, fixtur, lastutrymme, robotens tillvägagångssätt och erforderlig nominell nyttolast. Jämför layouterna i guiden för svetspositionerare.
Tänk på detta när en längre fixtur eller ram behöver stöd mellan två ändar och rotation runt en horisontell axel. Stödavstånd och gränssnitt måste bekräftas från arbetsstycket. Se guiden för svetspositioneraren för mer urvalskontext.
Samma totalvikt kan skapa olika förutsättningar för axlarna och konstruktionen när dess tyngdpunkt ändras. Vikt ensam är därför inte tillräcklig för det slutgiltiga valet.
Anpassade konfigurationer är tillgängliga efter teknisk granskning. Ange robotens märke/modell, arbetsstyckets och fixturens data, önskad rörelse, celllayout och gränssnittsbehov så att lämplig konfiguration kan bekräftas.