
Beskrivning
Tillverkningsindustrin upplever kontinuerliga förändringar som ett resultat av tekniska framsteg, särskilt integreringen av robotik. Välj och placera robotar och polera robotar är två viktiga klassificeringar av industrirobotar som särskilt förbättrar precisionen och effektiviteten i tillverkningsoperationer. Den här artikeln undersöker konsekvenserna och funktionerna hos QJR210-1 Poleringsrobot och QJRB15-1 Välj och placera robot, två exceptionella modeller. Designad för att fungera i modern tillverkningsmiljö, var och en av dessa modeller har exceptionella kvaliteter.
Tekniska aspekter och fördelar
Robot för polering: QJR210-1
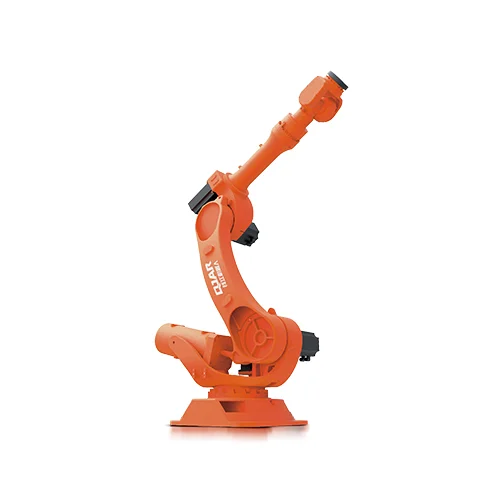
QJR210-1 Poleringsrobot fungerar som ett utmärkt exempel på perfektion av robotteknik; förutom att polera kan den bland annat palletera, lasta och lossa och svetsa. Med en armspann på 2688 mm och en nyttolastkapacitet på 210 kg är denna robot idealisk för att manipulera stora eller tunga föremål som kräver noggrann efterbehandling. Den 0.2 mm repeterade positioneringsnoggrannheten är av yttersta vikt i sektorer som biltillverkning, där även de minsta bristerna anses oacceptabla, för att uppnå önskad högkvalitativ finish. Denna robot är en hörnsten bland polera robotar på grund av dess exceptionella prestanda i produktionsmiljöer med stora volymer, vilket underlättas av dess breda rörelseområde och snabba hastighet.
QJRB15-1 Pick and Place Robot
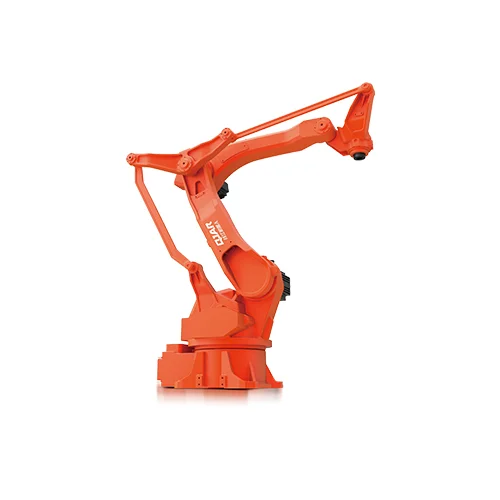
Däremot QJRB15-1 Välj och placera robot är designad med högfrekventa uppgifter i åtanke, med prioritering av både hastighet och noggrannhet. Tack vare sin lastkapacitet på 15 kg och räckvidd på 1510 mm är denna produkt idealisk för de rigorösa kraven från sektorer inklusive elektronik och mat och dryck. Robotens förmåga att utföra snabba rörelser och nå hastigheter på 544º/s, förbättrar genomströmningen avsevärt. Dessutom garanterar dess exakta repeteringspositionering med en ±0.05 mm noggrannhet försiktig hantering av även de minsta komponenterna. Den tidigare nämnda graden av noggrannhet och hastighet är avgörande för plocka och placera robotar, som arbetar i löpande band där varje sekund räknas.
Implementering i industrin
Inom industrier som flyg- och bilindustrin, som kräver både estetisk tilltalande och exakt ingenjörskonst, polera robotar såsom QJR210-1 är oumbärliga. Den konsekventa kvaliteten och repeterbarheten som dessa enheter levererar är utmanande för mänskliga arbetare att uppnå. Pick and place-enheter har blivit viktiga instrument inom elektroniksektorn, vilket underlättar monteringen av kretskort med en exceptionell grad av hastighet och noggrannhet som överstiger kapaciteten för manuellt arbete. Som en illustration har QJRB15-1 förmågan att snabbt montera små och ömtåliga elektroniska komponenter, vilket ökar produktionseffektiviteten och minskar svinnet.
Fallstudie: Produktionsförbättring inom köksredskapsindustrin
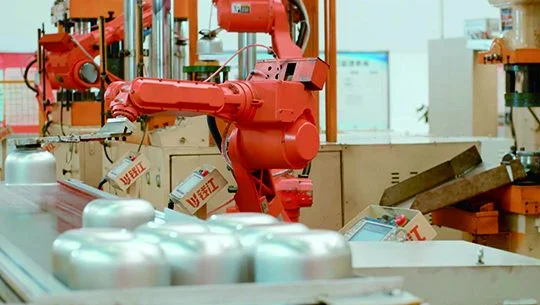
Ett exempel som effektivt visar värdet av dessa robotar är den senaste implementeringen av QJRB20-1 plocka och placera robotar under tillverkningsprocessen av kokkärl i rostfritt stål. Genom att utnyttja undervisningsfri teknik, underlättade detta robotsystem sömlösa linjejusteringar och autonom digital produktion. Detta optimerade inte bara tillverkningsprocessen utan uppnådde också en 10 % minskning av energiförbrukningen genom att använda frekvensomriktare och energieffektiva servoställdon. Dessutom möjliggjordes fjärrövervakning och underhåll genom robotens integration med ett egenutvecklat SCADA-system, vilket visar hur plocka och placera robotics kan avsevärt förbättra operativ hållbarhet och effektivitet.
En jämförande undersökning av konventionella tillvägagångssätt
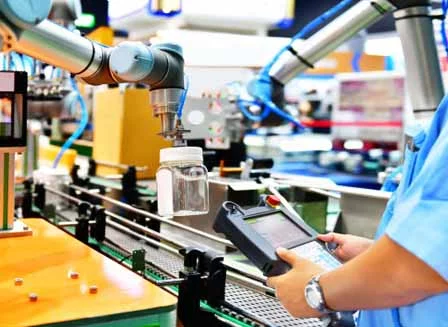
En jämförande analys av konventionella tillverkningstekniker och de som använder plocka och placera robotar och polera robotar uppvisar betydande skillnader i fråga om kostnad, kvalitet och effektivitet. Konventionella tillvägagångssätt kräver ofta ytterligare arbetskraft, tid och felfrekvenser; dessa nackdelar minskas genom implementeringen av robotteknik. Som en illustration, polera robotar uppnå en grad av ytfinishens konsistens som är oerhört utmanande att duplicera manuellt. På liknande sätt, plocka och placera robotics påskyndar tillverkningsprocessen och minskar materialspill, vilket resulterar i en omedelbar avkastning på investeringen. Dessutom förändrar närvaron av dessa robotar sammansättningen av arbetsstyrkan, vilket skapar en efterfrågan på tekniker med förbättrad kapacitet i hantering och underhåll av komplexa robotsystem.
Framtida utveckling inom automatiserad robotik
Det förväntas att kontinuerliga framsteg kommer att utöka funktionerna hos polera robotar och plocka och placera robotar, vilket lovar positivt för robotautomatiseringens bana. Integrationen av utvecklingen inom maskininlärning och artificiell intelligens förväntas öka dessa robotars autonomi. Detta kommer att ge dem möjlighet att genomföra realtidsanalyser av produktionsdata och komma fram till välinformerade beslut. Som ett resultat av dessa framsteg kan sektorer som ännu inte fullt ut anammat automatisering uppnå ytterligare effektivitet och uppleva större användning av robotsystem.
Slutsats
De revolutionerande effekterna av robotik i tillverkningen leds av pick and place och polera robotar. Det är uppenbart från QJR210-1 och QJRB15-1 att dessa robotar inte bara förändrar befintliga produktionsmetoder utan också lägger grunden för kommande framsteg. Med strävan efter ökad effektivitet, minskade kostnader och förbättrad produktkvalitet av olika industrier, kommer funktionen hos dessa robotar oundvikligen att breddas, vilket underlättar automatiseringen av de intrikata processer som modern tillverkning kräver.