
Senast uppdaterad: 6 maj 2026
Jämförelse av industrirobotreducerare: Harmoniska kugghjul, RV-reducerare och cykloidala drivenheter (2026)
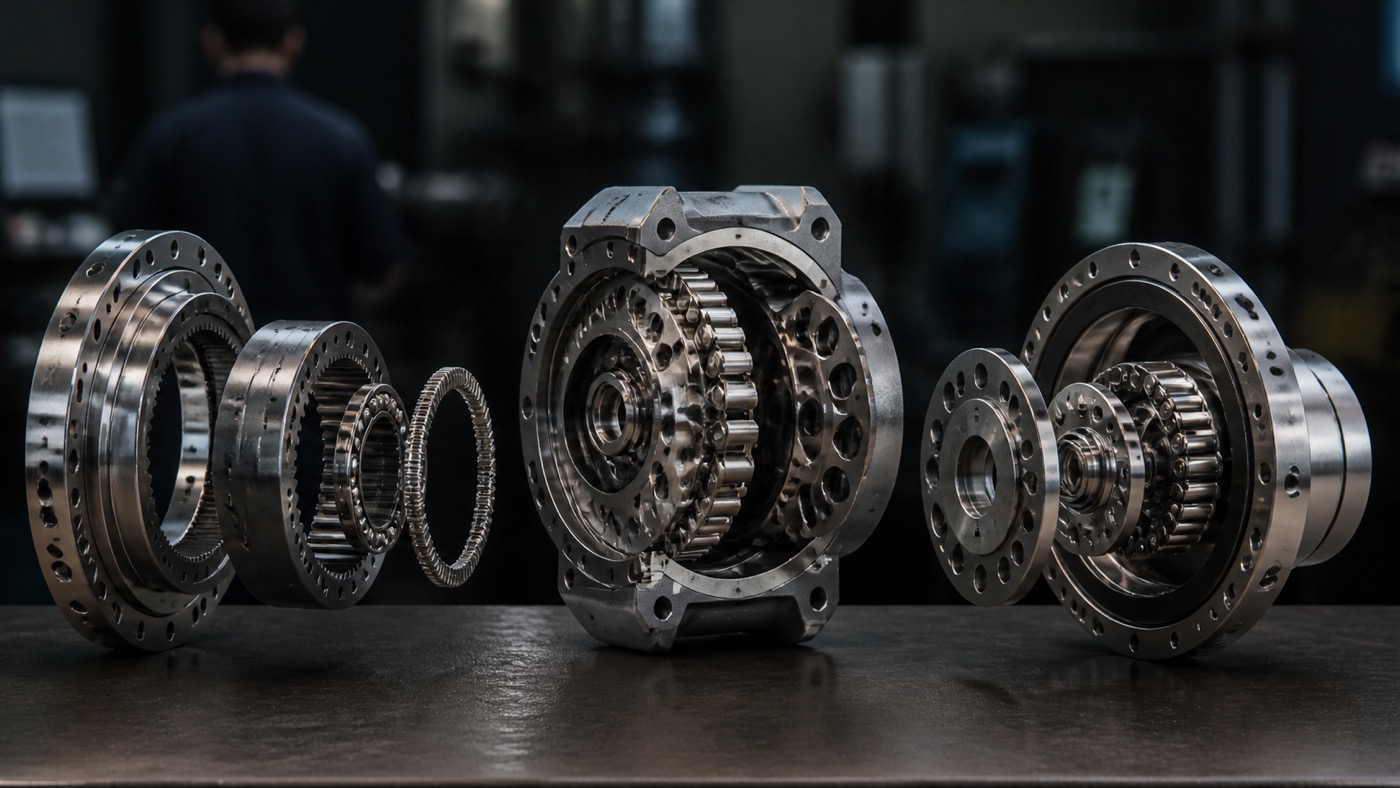
Varje jämförelse av industrirobotars reducerväxlar börjar med ett faktum: reducerväxlar står för ungefär 15 till 25 procent av en robots materialräkning och är den primära mekaniska källan till långsiktig noggrannhetsförlust och ledfel. Tre familjer täcker marknaden: harmoniska kugghjul för cobotars handleder och leder med liten nyttolast, RV-reducerväxlar för tunga industriella basaxlar och enstegs cykloida drivningar däremellan. Kinesiska leverantörer har gått från försumbar andel under 2018 till en strukturellt betydande position i båda nyckelsegmenten.
Varför reducerare definierar robotprestanda och kostnad
En robotmotor går med flera tusen varv/min och levererar relativt lågt vridmoment. Att flytta en nyttolast på 200 kg genom en strukturerad svetsbana kräver det motsatta: låg hastighet och mycket högt vridmoment, med en vinkelposition som hålls till bråkdelar av en bågminut över tusentals cykler. Reducerare utför den omvandlingen. Reducerarens mekaniska egenskaper (glapp, vridstyvhet, effektivitet och utmattningstid) påverkar direkt robotens repeterbarhet vid positionering, dess nominella nyttolastkapacitet och intervallet mellan underhållshändelser.
Enligt IFR World Robotics 2025-rapport, mer än 500 000 industrirobotar levererades globalt under 2024. Med ett genomsnitt på två till sex reducerenheter per sexaxlig arm (en per driven led, där handledsaxlarna ibland delar eller använder lättare enheter), representerar reducermarknaden en komponentkategori värd flera miljarder dollar årligen. Nabtesco uppskattas ensamt leverera reducerare för cirka 60 procent av den globala industrirobotproduktionen, vilket ger en enda japansk leverantör en strukturell roll i den globala robotproduktionen som är ovanlig i någon mogen industrisektor.
För en bredare kontext kring kvalitetsskillnaderna mellan kinesiska och japanska leveranskedjor för robotkomponenter, se vår analys: Hur kinesiska robottillverkare minskar kvalitetsgapet med europeiska varumärken.
Att förstå de tre reducerarfamiljerna, deras driftsprinciper, prestandaområden och leverantörslandskap är en förutsättning för alla seriösa samtal om val eller sourcing av industrirobotar år 2026.
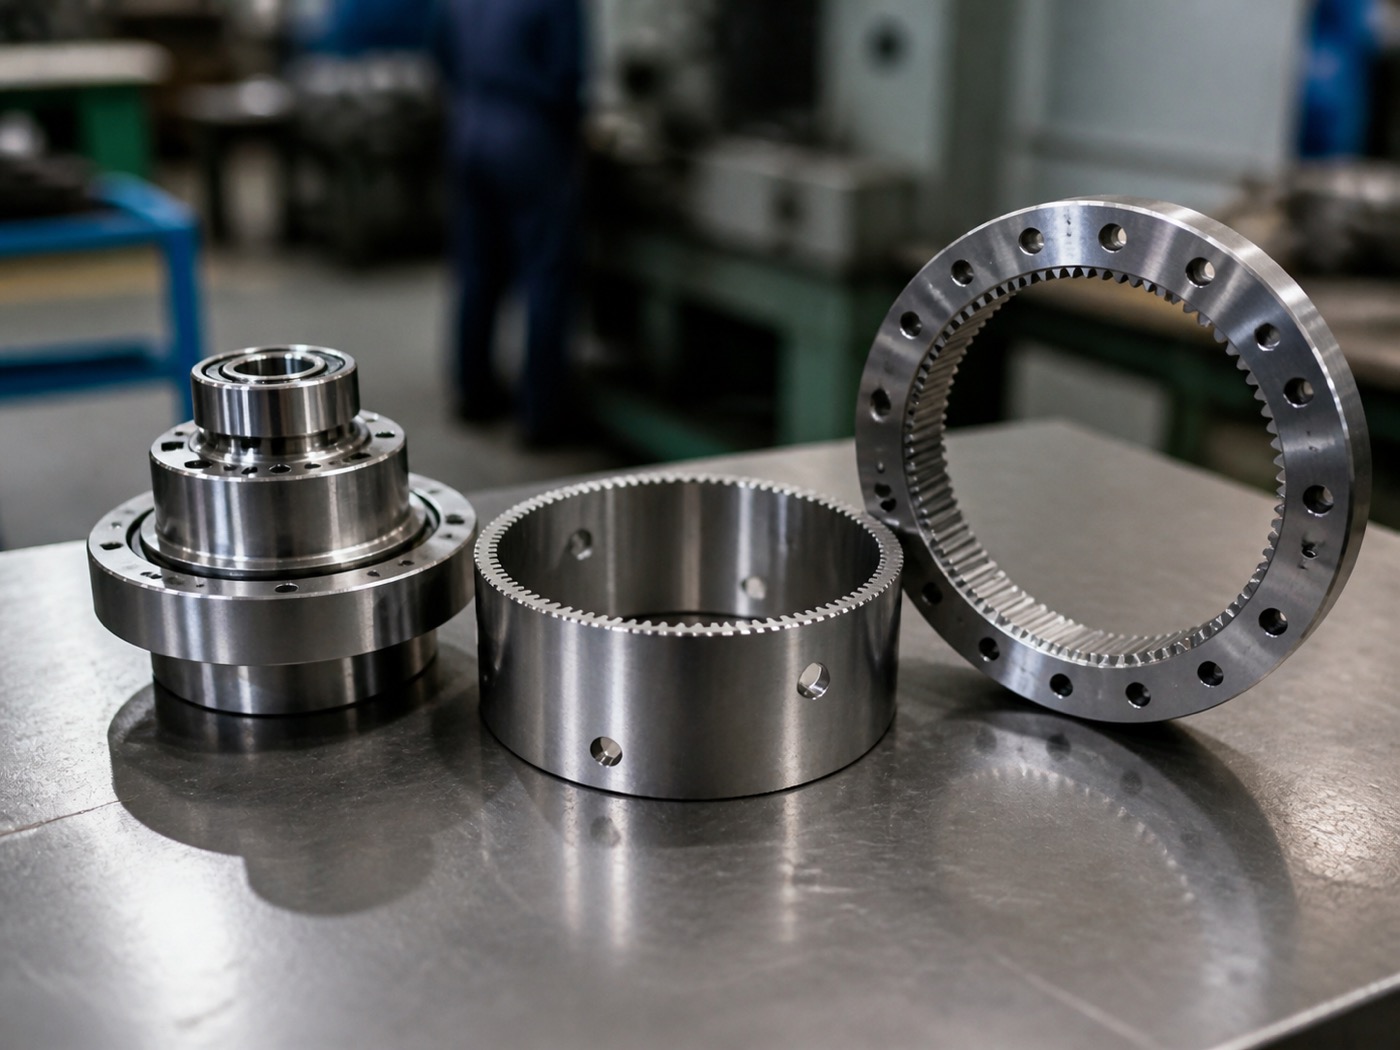
Harmoniska kugghjul: Töjningsvågsteknik för precisionsledleder
Harmoniska kugghjul (även kallade töjningsvågskugghjul eller harmoniska drivningar) fungerar enligt en fundamentalt annorlunda princip än konventionella kugghjulssystem. En tunnväggig elliptisk flexspline griper in i en stel cirkulär spline vid två diametralt motsatta punkter samtidigt. När våggeneratorn, en elliptisk kam som drivs av motorn, roterar, deformerar den kontinuerligt flexspline, vilket får tandingreppspunkterna att röra sig runt ringen. Skillnaden i tandantal mellan flexspline och cirkulär spline (vanligtvis två tänder) producerar utväxlingsförhållandet i ett enda kompakt steg.
Denna arkitektur levererar egenskaper som ingen annan enstegsreducerare kan matcha:
- Utväxlingsområde: 30:1 till 320:1 uppnåeligt i ett enda steg, utan mellanliggande kugghjulsdrift
- Glapp: Effektivt noll till mindre än 1 bågminut i nyskick, eftersom flexspline-till-cirkulär-spline-nätet är kontinuerligt och förbelastat
- Nyttolastens passform: Väl lämpad för nyttolastklasser från 1 kg till cirka 50 kg; över det blir flexspline-utmattningstiden begränsande
- Livslängd: Vanligtvis nominell för 10 000 till 20 000 driftstimmar under nominell belastning; flexspline är det livslängdsbegränsande elementet och utsätts för högcyklisk utmattning vid tandrötterna.
- Paketstorlek: Extremt kompakt och lätt i förhållande till vridmomentet, vilket är anledningen till att alla större cobotars handledsdesigner använder harmoniska kugghjul
Den viktigaste begränsningen är momenttätheten vid stora axeldiametrar. Att skala harmoniska kugghjul till mycket höga vridmoment kräver flexsplines med stor diameter som blir allt dyrare och medför högre utmattningsrisk. RV-reducerare presterar bättre än harmoniska kugghjul över ungefär 50 kg nyttolastgräns på en hållbarhet per kostnad.
Leverantörer av harmoniska växlar: Japan vs. Kina
Harmonic Drive Systems (Japan) och dess amerikanska dotterbolag skapade och dominerade i årtionden denna kategori. Nidec Shimpo (Japan) och Spinea (Slovakien) är sekundära leverantörer med betydande installerade baser, särskilt inom europeiska integratordesigner.
Inträdet på den kinesiska marknaden har varit betydande. Leaderdrive (绿的谐波) framträdde som den primära inhemska leverantören och har vuxit från en försumbar andel av den kinesiska inhemska marknaden under 2018 till en position där, enligt CRIA (Kinas robotindustriallians) Enligt data som rapporterades 2024 och 2025 står inhemska harmoniska reducerare för mer än 35 procent av de enheter som installerats i kinesiskmonterade robotar. Leaderdrives produkter har uppnått glappspecifikationsparitet med japanska motsvarigheter i mellanklassen för standard industriella tillämpningar, till priser som är cirka 40 till 60 procent lägre än Harmonic Drives japanska motsvarigheter.
Enligt data från Interact Analysis Reducer Market Report var tillväxten av den inhemska kinesiska leveransen av harmoniska reducerare en viktig möjliggörande faktor för att accelerera den kinesiska produktionsvolymen av cobotar mellan 2021 och 2024, eftersom den bröt den enhetskostnadsgolv som den japanska komponentprissättningen tidigare hade satt.
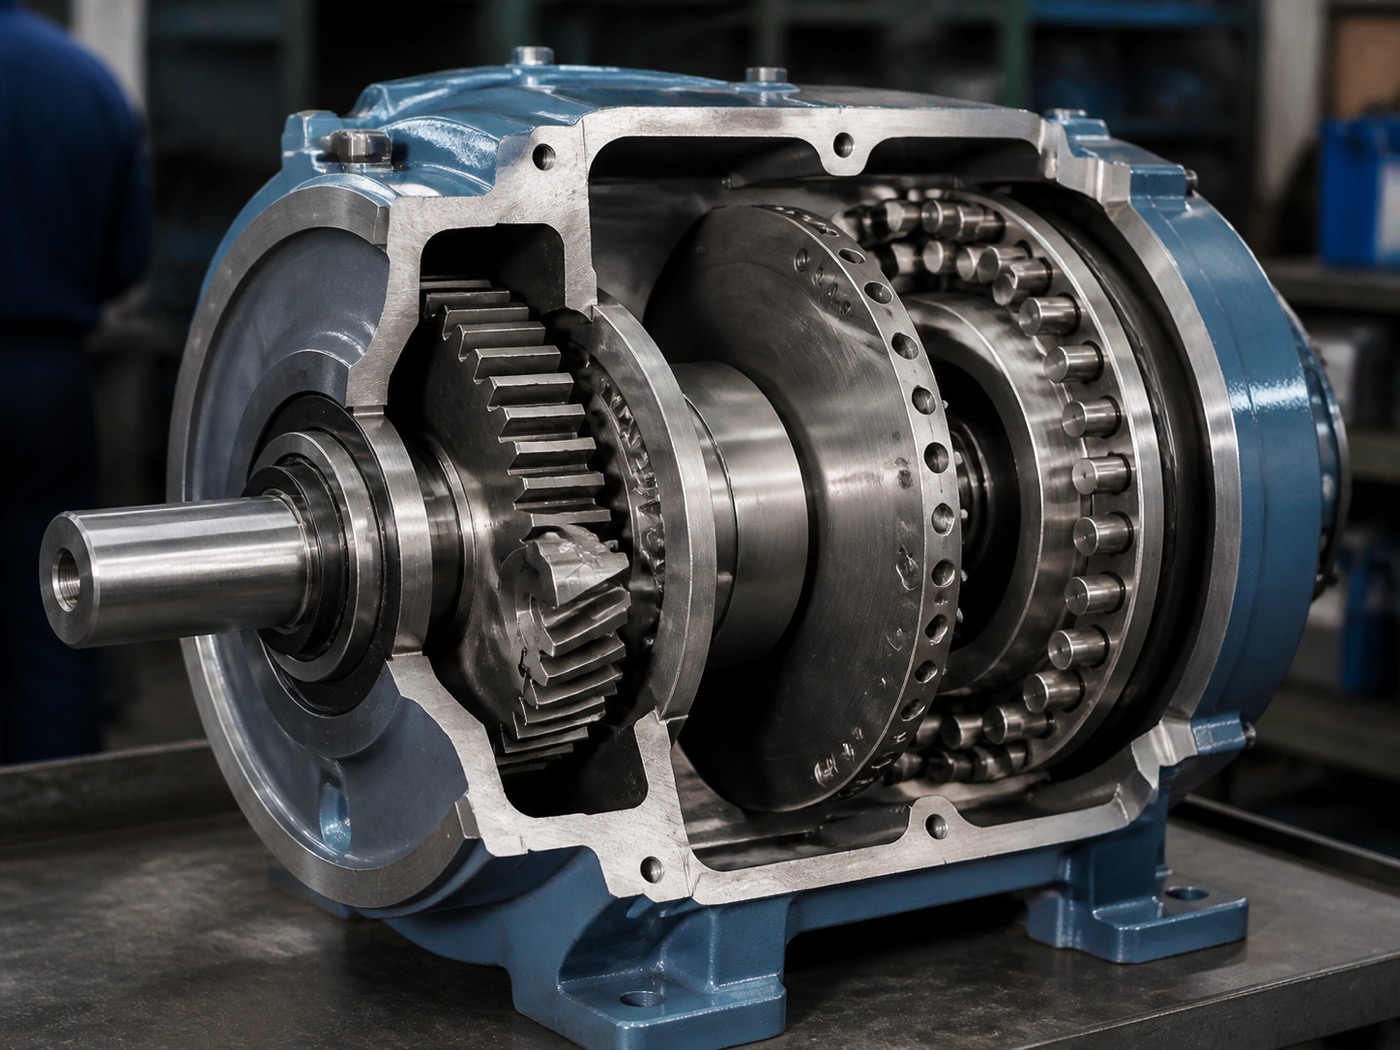
RV-reducerare: Tvåstegs cykloiddesign för tunga industriella leder
RV-reducerare (roterande vektorreducerare) använder en tvåstegs kraftöverföringsväg: ett initialt evolvent kugghjulssteg minskar hastigheten måttligt från ingångsaxeln, och utgången från det steget driver en uppsättning cykloidala skivor, excentriska kammar som griper in mot en ring av cylindriska tappar. Cykloidskivans tandprofil rullar mot tappar snarare än att glida, vilket fördelar lasten över många kontaktpunkter samtidigt och ger mycket hög styvhet och stötbelastningstålighet.
Prestandakurvan skiljer sig från harmoniska kugghjul:
- Utväxlingsområde: 30:1 till 200:1, med tvåstegsarkitekturen som ger vridmomentmultiplikation i varje steg
- Glapp: 1 till 3 bågminuter i nyskick; högre än harmoniska kugghjul men acceptabelt för bas- och skulderaxlar där nyttolastmoment dominerar över fin vinkelupplösning
- Nyttolastens passform: 5 kg till 1 000 kg och däröver; detta är det dominerande valet för basaxelkopplingar i alla industriella armar över ungefär 20 kg nyttolast
- Livslängd: Nominell drifttid på 6 000 till 15 000 driftstimmar beroende på belastningsförhållande och arbetscykel; ingreppet med den flerkontaktiga cykloidala skivan sprider slitaget jämnare än harmonisk flexspline-utmattning, men kraftig stötbelastning förkortar detta intervall avsevärt.
- Stelhet: Betydligt högre än harmoniska kugghjul vid motsvarande vridmoment; denna vridstyvhet är den främsta anledningen till att RV-reducerare dominerar tunga basaxlar där nyttolastens tröghet utövar stora reaktionsmoment under banförändringar.
I praktiken använder en sexaxlig industriell arm i nyttolastklassen 50 till 200 kg vanligtvis RV-reducerare på axlarna J1 (basrotation), J2 (skuldra) och J3 (armbåge), och harmoniska kugghjul på J4, J5 och J6 (handledsaxlarna). Denna uppdelning återspeglar momentkraven: bas- och skuldraxlarna ser hela nyttolastens momentarm, medan handledsaxlarna behöver precision och kompakthet mer än rå momentkapacitet.
Baserat på data från fältanvändning från integratörer som använder högnyttolastarmar i bilverkstäder, är utbytesintervall för reducerare för husbilar på 8 000 till 12 000 timmar typiska när belastningsförhållandena hålls under 80 procent av nominell kapacitet. Körning med bibehållen nominell kapacitet i högcykliska applikationer förkortar detta till den nedre delen av intervallet.
Leverantörer av husbilsreducerare: Nabtesco och de kinesiska utmanarna
Nabtesco Corporation (Japan) har uppskattningsvis 60 procents marknadsandel av den globala leveransen av reducerväxlar för industrirobotar. Sumitomo Drive Technologies (Japan) och Onvio (USA, distribuerat internationellt) är sekundära leverantörer. Nabtescos marknadsposition återspeglar årtionden av produktutveckling, applikationsdata och djupa OEM-kvalificeringsrelationer. FANUC, Yaskawa, KUKA och ABB har alla utformat produktlinjer kring Nabtesco-komponenter.
Enligt data från CRIA och Interact Analysis har kinesiska inhemska leverantörer av reducerväxlar för husbilar, främst Zhongda Leader (中大力德) och Zhenkang (浙江振康), vuxit till en sammanlagd andel som överstiger 30 procent av den kinesiskmonterade produktionen av industrirobotar år 2025. Detta är en betydande förändring från den nära noll inhemska andelen år 2018. Kinesiskt monterade tunglastarmar från flera inhemska OEM-tillverkare levereras nu med Zhongda husbilsenheter som standard, med Nabtesco tillgängligt som ett uppgraderingsalternativ för exportkonfigurationer eller krävande fordonsapplikationer.
För aktuella leverantörsutvärderingskriterier, se vår guide: Hur man utvärderar en leverantör av industrirobotar från Kina år 2026.
Cykloidala reducerare: Enstegs mellanregisterpositionering
Enstegs cykloidala reducerväxlar delar den cykloidala skiv-och-stift-principen med RV-reducerväxlar men utelämnar det initiala evolventa kugghjulssteget. Motorn driver den excentriska ingångsaxeln direkt mot de cykloidala skivorna. Detta förenklar enheten, minskar antalet delar och sänker kostnaden, men på bekostnad av den tvåstegs vridmomentmultiplikationen och den styvhet som det evolventa försteget bidrar med till RV-enheter.
Den praktiska placeringen av enstegs cykloida enheter är mellan harmoniska kugghjul och RV-reducerare:
- Utväxlingsområde: Vanligtvis 10:1 till 120:1 i ett enda steg
- Glapp: Måttlig; bättre än en konventionell spiralväxel men sämre än harmonisk eller RV-växel
- Nyttolastens passform: Medelbelastade fogar där harmonisk kompakthet och RV-styvhet inte krävs
- Kostnad: Generellt sett den lägsta av de tre familjerna vid motsvarande utgångsmoment, vilket gör dem attraktiva för kostnadsdrivna konstruktioner
Bland viktiga leverantörer finns Sumitomo Drive Technologies (vars Cyclo BBB-serie används i stor utsträckning i industrimaskiner), ABB:s egenutvecklade cykloida konstruktioner som används i specifika robotmodeller och Onvio. Enstegs cykloida reducerväxlar förekommer mer sällan i sexaxliga ledade armar än i SCARA-robotar och specialmanipulatorer, där deras kostnad och måttliga glappprofil är en rimlig avvägning. För ett bredare sammanhang om hur val av reducerväxlare passar in i robotköpsbeslut, se vår resurs: Topp 10 tillverkare av industrirobotar i Kina 2026.
Jämförelsetabell för reducerare: Typ, prestanda, kostnad och applikationsanpassning
| Reducertyp | Förhållandeintervall | Glapp | Nyttolastens passform | Nominell livslängd | Indikativ kostnad/enhet (USD, medelhög vridmomentklass) | Primär applikation |
|---|---|---|---|---|---|---|
| Harmonisk växel | 30: 1 till 320: 1 | <1 bågmin | 1–50 kg (cobotens handleder, små nyttolastarmar) | 10,000 - 20,000 timmar | 1 200–6 000 dollar (japanska); 350–2 800 dollar (kinesiska nivå 1) | Handledsleder J4/J5/J6, alla cobotaxlar |
| RV Reducer | 30: 1 till 200: 1 | 1–3 bågminuter | 5–1 000+ kg (tunga industriella bas-/axelaxlar) | 6,000 - 15,000 timmar | 1 200–6 000 dollar (japanska); 500–2 800 dollar (kinesiska nivå 1) | Bas-/axelleder J1/J2/J3 i industriella armar |
| Cykloidal (enstegs) | 10: 1 till 120: 1 | 2–8 bågminuter | Medellast, SCARA, specialmanipulatorer | 8,000 - 18,000 timmar | 400–1 800 dollar (varierar kraftigt beroende på vridmomentklass) | SCARA-axlar, kostnadsoptimerade medelstora leder |
Kostnadsintervallen är vägledande baserade på branschobservationer från upphandlingsdata och representerar enheter i medelhög vridmomentklass (utgångsmoment på cirka 50 till 200 Nm). Storformatsenheter för tung last (över 500 Nm uteffekt) visar större skillnader. Data återspeglar 2025 års prissättning; växelkurser och tullmiljöer kan förändra effektiv prissättning väsentligt.
Kinas leveranskedjas förändring: 2018 till 2025
Så sent som 2018 var leveranskedjan för reducerväxlar för industrirobotar nästan helt japansk. Nabtesco levererade RV-enheter till alla större globala robottillverkare. Harmonic Drive Japan levererade harmoniska kugghjul till en liknande grupp köpare. Kinesiska robottillverkare hade vid den tidpunkten i praktiken inget trovärdigt inhemskt alternativ och köpte in till japanska priser oavsett sina egna robotprispunkter, vilket begränsade marginalerna och konkurrenskraften.
Förändringen sedan 2018 har varit betydande och konsekvent. Enligt CRIA-data som citeras i branschrapportering minskade inhemska leverantörer av harmoniska kugghjul från under 5 procent av enheterna installerade i kinesiskmonterade robotar år 2018 till mer än 35 procent år 2024. Leaderdrive står för majoriteten av den inhemska andelen. Inom RV-segmentet passerade Zhongda Leader och Zhenkang tillsammans 30 procent av den kinesiska inhemska industrirobotproduktionen år 2025, enligt uppskattningar från Interact Analysis Reducer Market Report.
Konsekvenserna av denna förändring är strukturella. Kinesiska robottillverkare kan nu köpa reducerare till 35 till 60 procent av japanska priser för jämförbara momentklasser. Denna prisfördel överförs till robotens stycklistakostnad och i slutändan till robotens försäljningspris, vilket är en väsentlig faktor i det prisskillnad som europeiska och sydostasiatiska köpare observerar mellan kinesiskmonterade och japanskmonterade industriarmar. Enligt CRIA-data och Interact Analysis uppskattningar av reducerarmarknaden är lokalisering av precisionskomponenter, inklusive reducerare, en av de främsta drivkrafterna bakom den kinesiska robotexportpriskonkurrensen i kommersiella applikationer med medelhög nyttolast.
För en bredare analys av hur kinesiska tillverkare konkurrerar globalt, se: Hur kinesiska robottillverkare minskar kvalitetsgapet med europeiska varumärken.
Kvalitetsdifferentiering år 2026
Kvalitetsbilden år 2026 är mer mångfacetterad än en enkel konvergensberättelse. Enligt Interact Analysis och branschobservationer från integratörer som kvalificerar kinesiska reducerväxlar för exportmarknadsrobotar, är kinesiska Tier-1 harmoniska kugghjul i eller nära glappspecifikationsparitet med japanska motsvarigheter över standard industriella arbetscykler. Vid momentdensitetsstresstester och validering av långsiktig livslängd uppskattas kinesiska Tier-1-reducerväxlar till cirka 70 till 85 procent av det japanska riktmärket, en skillnad som återspeglar kortare kumulativ fälthistorik och något mindre mogen metallurgi under extrema belastningsförhållanden, snarare än en grundläggande designgap.
Kvalificeringskriterierna per applikationssegment ser ungefär ut så här:
- Standard kommersiella robotar med arbetscykel (50 till 70 procents belastningsförhållande, drift i ett skift): Kinesiska Tier-1-reducerare är specifikationstillräckliga; kostnadsfördelen uppnås med hanterbar kvalitetsavvägning
- Högcyklisk bilverkstad (dygnet runt-drift, bibehållen 80 procents belastningsförhållande): Japanska reducerare behåller en fördel baserat på dokumenterad livslängd i fält, även om skillnaden har minskat; många OEM-tillverkare använder kinesiska reducerare med förkortade planerade underhållsintervaller som en riskreducering.
- Extremt belastningsbara basaxlar i tunga nyttolastarmar (över 200 kg nyttolastklass): Nabtesco behåller en dominerande position; kinesiska alternativ i denna vridmomentklass finns tillgängliga men har kortare kumulativa fältvalideringshistoriker
Fem faktorer för att välja rätt reducerare för en robotapplikation
En jämförelse av industrirobotar med reducerväxlar som stannar vid specifikationerna missar det praktiska beslutsramverk som erfarna integratörer faktiskt använder. Dessa fem faktorer, tillämpade i ordning, avgör vanligtvis valet utan längre tekniska debatter.
1. Nyttolastklass
Börja med den nominella nyttolasten. Under ungefär 50 kg är harmoniska kugghjul standardvalet för alla leder där kompakthet och noll glapp värderas. Över 50 kg blir RV-reducerare standard för bas- och skulderaxlarna oavsett andra överväganden, eftersom kraven på vridmoment och stötbelastning gör harmoniska flexspline-livslängder opraktiska.
2. Ledposition inom den kinematiska kedjan
Även i en arm med liten nyttolast har basaxeln högre vridmoment än handledsaxeln. Många sexaxliga konstruktioner i nyttolastområdet 10 till 30 kg använder RV-reducerare på J1 och J2 och harmoniska kugghjul på J3 till J6, en uppdelning som balanserar kostnad, noggrannhet och mekanisk livslängd över armen. Ledpositionen avgör vilken reducerfamilj som hör hemma där, oberoende av den övergripande nyttolastklassen.
3. Cykelfrekvens och arbetsfaktor
Högcykliska applikationer, inklusive bågsvetsbanor med korta rörelser mellan segment och pick-and-place på förpackningslinjer, genererar fler utmattningscykler per driftstimme än lågcyklisk bearbetning eller hantering av tunga material. Harmoniska kugghjul som arbetar med arbetscykler över cirka 80 procent av nominell belastning på en kontinuerlig 24-timmarsbasis befinner sig i den övre delen av sin utmattningslivslängd. RV-reducerare tolererar höga arbetsfaktorer bättre tack vare cykloidal skivbelastningsfördelning med flera kontakter.
4. Glapptolerans
ISO 9283-positioneringsnoggrannhetstestning skiljer mellan absolut noggrannhet (hur nära roboten kommer en programmerad punkt) och repeterbarhet (hur konsekvent den återgår till en tidigare uppnådd punkt). Glapp bidrar till båda men på olika sätt under olika rörelseprofiler. För bågsvetsning, där roboten följer en kontinuerlig sömbana, är ett handledsglapp under 1 bågminut standardspecifikationen. För maskinbetjäning eller palletering, där repeterbar punkt-till-punkt-positionering är viktigare än bankontinuitet, är 2 till 3 bågminuter RV-reducerglapp vid J1/J2 operationellt acceptabelt.
5. Kostnadsmål och leverantörskvalificeringspolicy
Robottillverkare med globala exportambitioner måste balansera kostnadsreduceringar i stycklistan mot kundernas acceptans av inhemska märken av reducerare. För europeiska Tier-1-robotar för fordonsindustrin är det en vanlig kommersiell struktur att specificera Nabtesco eller Harmonic Drive Japan som standard med kinesiska alternativ som offertalternativ. För inhemsk kinesisk produktion och sydostasiatiska exportmarknader accepteras fullständiga inhemska specifikation för reducerare i allt högre grad. Kvalitetscertifiering av kugghjul enligt JIS B 1702 (japansk industristandard för evolventa kuggprofiler) och AGMA-kugghjulskvalitetsgrader ger ett gemensamt referensspråk för köparkvalificering; kinesiska Tier-1-leverantörer erhåller i allt högre grad dessa certifieringar som bevis på tillverkningskvalitet.
Utbyte kontra ombyggnad: Underhållsplanering för förbindningar utrustade med reducerrör
Kostnaden för utbyte av reducerare är en betydande faktor i den totala ägarekonomin för industriella robotceller. Ett enda utbyte av en reducerare för RV i en arm med tung nyttolast, inklusive arbete och stilleståndstid, kan närma sig eller överstiga kostnaden för själva reducerenheten. Detta gör prediktivt underhåll till en verklig ekonomisk hävstång, inte bara en teknisk preferens.
MTBF-data och övervakning
Publicerad MTBF för industrirobotreducerare varierar beroende på leverantör och tillämpning. Nabtesco RV-reducerare är klassade för cirka 12 000 till 15 000 timmar under standardbelastningsförhållanden; Harmonic Drive Japan-enheter är klassade för 10 000 till 20 000 timmar beroende på momentklass. I praktiken visar fältdata från fordonsmonteringslinjer, där robotar körs med 80 till 90 procent av nominell kapacitet i kontinuerlig treskiftsdrift, observerad MTBF i den nedre delen av nominella intervall, ofta 6 000 till 10 000 timmar innan ett underhållsåtgärd krävs.
Vibrationssignaturanalys, vanligtvis med hjälp av accelerometrar monterade på ledhuset och bearbetade mot baslinjespektrala signaturer, kan upptäcka nedbrytning av reducerare 200 till 500 timmar före fel. Temperaturövervakning av ledhus identifierar förhöjd friktion från lagerbanslitage eller smörjningsförsämring. Båda övervakningsmetoderna finns nu tillgängliga som standardfunktioner på styrenhetsplattformar från stora OEM-tillverkare och som eftermonterade sensorsatser från tredjepartsleverantörer.
Beslut om att ersätta kontra att bygga om
För harmoniska kugghjul: när flexspline visar hörbart slitage (vanligtvis en gäll ton under retardation) eller om fogens spel överstiger 3 till 5 bågminuter enligt mätning, är utbyte standard. Den integrerade flexspline-våggeneratorenheten är inte ekonomiskt ombyggbar i fält; enhetsbyte är den avsedda serviceåtgärden.
För reducerväxlar för fritidshus är delvis ombyggnad (byte av cykloidskivor, utgående stift och lagersatser samtidigt som huset och den ingående vevaxeln bibehålls) genomförbar när huset och vevaxeln har gått mindre än 6 000 timmar. Över den tröskeln, och särskilt för vevaxelarmar som körs med ihållande höga belastningar, är ett fullständigt byte säkrare ur ett perspektiv med tanke på den återstående livslängden. Ombyggnadssatser från stora japanska leverantörer finns tillgängliga till 40 till 60 procent av den totala utbyteskostnaden per enhet.
Referenspunkter för standarder och certifiering
Referenser till reducerspecifikationer och kvalitetscertifiering som finns i robotens OEM:s tekniska dokumentation och upphandlingsspecifikationer:
- ISO 9283: 1998Manipulering av industrirobotar, prestandakriterier och relaterade testmetoder. Standarden enligt vilken robotpositioneringsnoggrannhet och repeterbarhet mäts; reducerspel och styvhet påverkar direkt de uppmätta värdena enligt denna standard.
- JIS B 1702Japansk industristandard för noggrannhet hos evolventa cylindriska kugghjul; används som kvalitetsreferens för reduktionsväxelelement av både japanska och kinesiska leverantörer som söker exportkvalificering.
- AGMA-växelkvalitetsgraderStandarder från American Gear Manufacturers Association; refereras av nordamerikanska robotköpare som ett kompletterande ramverk för kugghjulskvalitet till JIS.
- ISO 281 Standard för beräkning av rullningslagerlivslängd; relevant för lagerelementen i både harmoniska kugghjulsgeneratorer och vevaxellager i RV-reducerare, eftersom lagrens livslängd ofta är den delenhet som begränsar den totala livslängden för reduceraren.
Hur kinesiska OEM-tillverkare navigerar övergången till reducer
Kinesiska robottillverkare, inklusive EVST (EVS TECH CO., LTD), den Chengdu-baserade OEM-tillverkaren, är ett representativt exempel på hur kinesiska leverantörer har navigerat i beslutet att välja inhemsk kontra importerad inköp av reducerare. Inom produktlinjer för industrirobotar och kollaborativa robotar, som spänner över hela nyttolasten, från kollaborativa nyttolaster till tunga industriarmar, har kinesiska OEM-tillverkare successivt integrerat inhemska reducerare i standardkonfigurationer i takt med att kinesiska Tier 1-leverantörer uppnått kvalificeringströsklar för standard industriella driftscykler.
Kinesiskt byggda cobotar i XR-klassen, som är avsedda för montering, hantering och lätta industriella applikationer, använder vanligtvis harmoniska kugghjul vid handledsaxlarna i enlighet med branschpraxis för samarbetande nyttolaster. Industriella armlinjer i QJAR-klassen, som täcker medelstora till tunga nyttolaster, innehåller RV-reducerare vid bas- och axelaxlarna. För exportmarknadskonfigurationer där europeiska eller nordamerikanska kunder specificerar japanska reducerare som ett krav, stöder kinesiska OEM-tillverkare, inklusive EVST, den konfigurationen som ett upphandlingsalternativ, vilket återspeglar den flexibilitet på OEM-nivå som sofistikerade köpare på 2026 års marknad förväntar sig.
Industriella OEM-kollegor i detta segment har vanligtvis CE-, SGS- och TUV-certifieringar från tredje part för sina robotproduktlinjer, och IATF16949-certifiering för fordonsindustrin gällande kollaborativ robotproduktion. För en bredare bild av de ledande kinesiska industrirobottillverkarna och deras strategier för komponentanskaffning, se: Topp 10 tillverkare av industrirobotar i Kina (2026).
Vanliga frågor: Reducerare för industrirobotar
Varför spelar reducerväxlar så stor roll för industrirobotars prestanda och kostnad?
Reducerare omvandlar höghastighetsmotorer med lågt vridmoment till den rörelse med låg hastighet och högt vridmoment som robotleder kräver, samtidigt som positionsnoggrannheten bibehålls. De står för ungefär 15 till 25 procent av en robots materialkostnad och är den primära mekaniska källan till glapp, slitage och positioneringsfel under livslängden. Reducerares kvalitet avgör direkt repeterbarhet, cykelhastighetskapacitet och långsiktig MTBF.
Hur stor är skillnaden i tillförlitlighet mellan kinesiska och japanska robotreducerare år 2026?
Enligt branschobservationer och marknadsdata från Interact Analysis för reducerare har kinesiska Tier-1-reducerare från Leaderdrive (harmoniska) och Zhongda Leader (RV) uppnått glappparitet med japanska motsvarigheter i standarddriftscykler. Vid momenttäthetsbelastningstester och lång livslängd uppskattas kinesiska Tier-1-produkter till 70 till 85 procent av det japanska riktmärket. För högcykliska applikationer med extrem belastning på basaxeln behåller japanska leverantörer en mätbar fördel i fältdata kopplad till längre kumulativ fälthistorik.
Hur mycket billigare är kinesiska reducerare jämfört med japanska motsvarigheter?
Enligt branschobservationer från upphandlingsteam inom den kinesiska automationssektorn är priset för inhemska harmoniska reducerare ungefär 40 till 60 procent av motsvarande Harmonic Drive Japan-enheter. RV-reducerare från Zhongda Leader eller Zhenkang har ungefär 35 till 55 procent av Nabtescos prissättning för jämförbara vridmomentvärden. Denna kostnadsskillnad är en primär faktor bakom BOM-kostnadsfördelen för kinesiskmonterade robotar jämfört med japanska motsvarigheter.
Hur ska en OEM välja mellan harmoniska, RV- och cykloidala reducerare för en specifik koppling?
Börja med nyttolastklass och ledposition. Harmoniska kugghjul passar handledsleder och cobotar med liten nyttolast upp till cirka 50 kg. RV-reducerare passar bas- och axelleder i alla industriella armar över cirka 20 kg nyttolast. Cykloidala enstegsenheter fyller mellanliggande positioner där måttligt glapp är acceptabelt. Sekundära faktorer: cykelfrekvens, glapptolerans och kostnadsmål.
När bör en robotintegratör byta ut snarare än att bygga om en sliten reducerare?
I praktiken byts harmoniska kugghjul ut snarare än byggs om när slitage på flexsplines är detekterbart; den integrerade monteringsdesignen gör det opraktiskt att renovera på plats. Reducerväxlar med högtalare kan delvis byggas om (cykloidala skivor, utgående stift, lagersatser) när husets och vevaxelns service är under cirka 6 000 timmar. Vibrationsövervakning och värmekamera kan upptäcka nedbrytning av reducerare 200 till 500 timmar före fel, vilket ger ett underhållsplaneringsfönster.
Senast uppdaterad: 6 maj 2026