
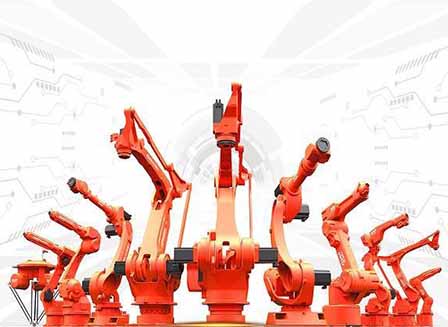
En robotarm är den viktigaste delen av en robot då det är den som sköter själva arbetet. Det är målning, palletering, plockning och placering, det är den del som faktiskt gör jobbet, precis som den mänskliga armen. De flesta robotarmar har axlar som förbinder lederna för flexibilitet i rörelsen, de måste böjas och sträckas ut efter behag beroende på vilket arbete de är involverade i.
Delar av en robotarm
En robotarm består av olika delar som samverkar för att göra arbetet enkelt. Dessa delar tillverkas separat och sätts sedan ihop för att färdigställa en industriell robotarm. Följande är huvuddelarna i en robotarm.
En kontrollant
Källa: Pinterest
Detta är hjärnan i hela strukturen. Det är vanligtvis i form av ett moderkort, men ett mindre, på vilket programmet som ansvarar för att få robotarmen att fungera är skrivet i. Det är den mest sofistikerade delen av roboten och den är vanligtvis inkapslad för att skydda den från yttre skada eftersom det är känsligt och dyrt.
gripdon
Källa: Pinterest
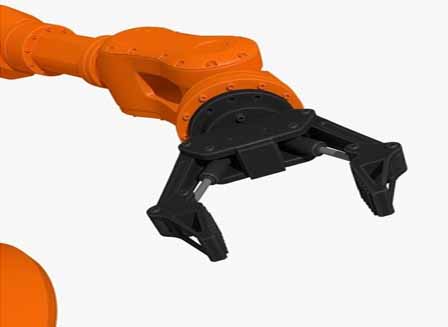
Gripare är fingrar. De är utskjutbara utsprång i änden av robotarmen som vanligtvis tar tag i föremål under tillverkningen, plocka och placera av laster och hantering av förpackningar. De flesta är elektriskt inställda och är vanligtvis i en uppsättning med "3 fingrar" för ett bättre grepp. Griparna måste vara starka eftersom de bär det mesta av hanteringen tunga laster.
Leder
Källa: Pinterest
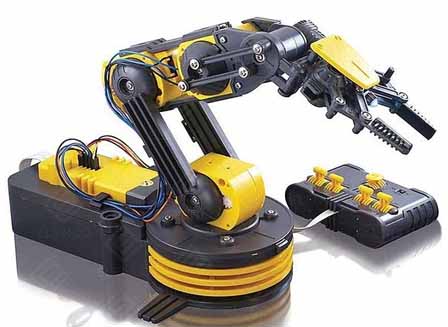
Utan leder skulle det inte finnas någon rörelse av robotarmar annat än att rotera runt sina kuvert. Leder ger armen förmågan att böja sig och sträcka ut och rotera runt axeln. Utan dessa rörelser skulle en robotarm inte klara ens de enklaste uppgifter du kan tänka dig.
Motorer
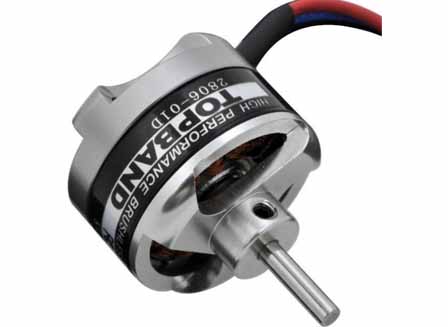
Källa: Pinterest
Medan kontroller fungerar som hjärnan, är motorerna motorerna som åstadkommer alla rörelser en robotarm gör. Motorer är elektriska enheter som styr rörelsen, hastigheten och riktningen som robotarmen gör baserat på en uppsättning instruktioner från styrenheten. Det finns fyra typer av robotarmsmotorer: AC/DC motorer, Servomotorer, Stegmotorer och Linjärmotorer.
Sensorer
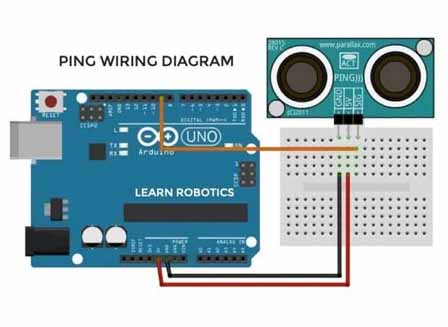
Källa: Pinterest
Robotsensorer är robotarmarnas ögon och öron, de är vad armen använder för att bedöma avstånd och avsky föremål som ska gripas. Sensorer är mycket avancerade och kan veta när det finns ett hinder framför dem med förmågan att plocka ut vad de ska med precision.
Hur en robotarm är gjord
Videopresentation om hur en robotarm tillverkas
På grund av hur sofistikerade robotarmar är, är det en hög designnivå som ligger till grund för att göra dem. Följande är några av stegen som krävs för att göra en robotarm från grunden till en fullt fungerande maskin.
Steg 1: Skapa programmet
Eftersom det är hjärnan är programmet som ska köra robotarmen det första som görs. Den slutliga storleken på robotarmen kommer att bestämmas av hur avancerat programmet är och hur mycket det klarar.
Steg 2: Installera motorn
Efter att programmet är klart är motorn nästa föremål som ska göras. Motorerna är kopplade till programmet och tester körs för att se om det svarar på kommandon som matas till det av styrenheten. När det är gjort har du redan hjärtat och hjärnan i robotarmen.
Steg 3: Montering av basen
Basen som utgör grunden för robotarmen hanteras i det tredje steget. Detta är den del som kommer att vila på golvet eller monteringsbordet. Den måste vara tung för att motverka vikten av den förlängda armen så att den inte välter.
Steg 4: Sätt ihop lederna och axeln
Armens rörliga delar monteras i det fjärde steget. Detta är ett viktigt steg eftersom det är där armens fulla räckvidd och maximala vridning bestäms. Beroende på storleken på basen kan fogarna variera från 2 till 10, med en 6-axlig robotarm är det vanligaste. Ju fler leder desto större robotarm.
Steg 5: Lägga till griparna
Delarna som kommer att hantera de ömtåliga delarna av arbetet som svetsning, skärning, lyftning etc kallas gripdon. Dessa är fästa i änden av robotarmen för att bilda något som liknar mänskliga fingrar.
Steg 6: Ledningarna
Eftersom det är en elektrisk grej är alla dessa delar anslutna till varandra genom ett nätverk av elektriska ledningar som överför ström till varje komponent. Ledningarna måste göras på ett sådant sätt att de inte hindrar de fria rörlighetsfogarna.
Slutsats
Att göra en robotarm är inte en promenad i parken, det är ett komplicerat jobb som kräver robottillverkare att anlita flera personers tjänster för att slutprodukten ska kunna fungera som förväntat. Kostnaden att göra en är ganska hög och det är därför robotarmar kan kosta orimliga priser. Men när man tänker på de långsiktiga fördelarna är det helt värt det.