
Flerpasssvetsning på medeltjock plåt: Spår först
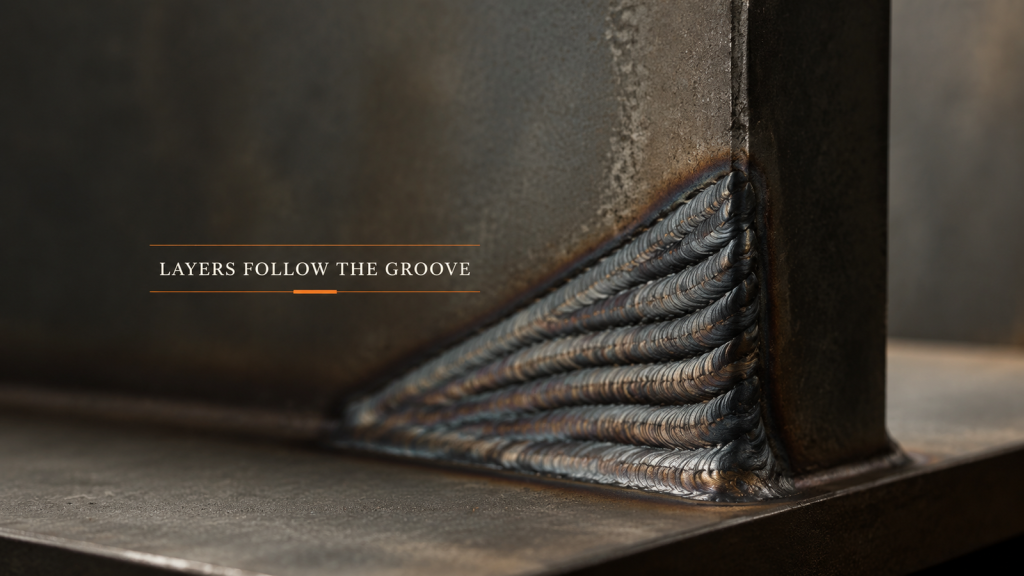
Vid flersträngssvetsning bestämmer spåret tvärsnittet och tvärsnittet bestämmer antalet strängar. Planera lager före parametrar.
En robotsvetscell består av sex delar, inte en
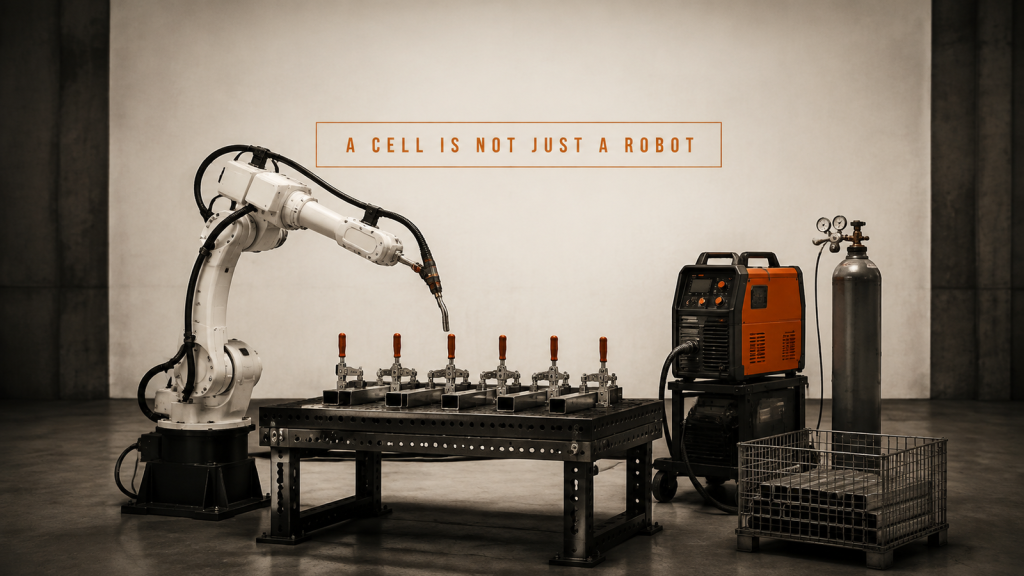
En robotsvetscell består av sex delar som arbetar med en cykeltid. Robot och brännare, fixtur och klämmor, strömkälla, gas, laddning och flöde.
Tunnplåtssvetsning: Monteringsgap eller processparametrar?

Separera monteringsgapet från processparametrar på en tunnplåtssvetslinje genom att börja vid ämnet och formningssteget.
Mobil svetsplattform: Varje stopp är en ny installation

En mobil svetsplattform måste fortfarande återställa var detaljen befinner sig vid varje parkeringsposition. Platsförhållandena avgör repeterbarheten.
Maskinens betjäningscykeltid är inte robothastighet

Maskinens betjäningscykeltid ställs in av maskinbearbetning, överlämningssekvensering och detaljstagning, inte av robotarmens hastighet.
Tillverkning av HVAC-kanaler: Börja vid formningssteget

Kartlägg valsning, ändformning och omställning innan du automatiserar tillverkningen av HVAC-kanaler, eftersom formningen avgör rundhet, passform och linjerytm.
Planering av mobil svetsrobot: Kan detaljen finnas kvar?

Planera mobil robotsvetsning utifrån detaljen, åtkomstvägen och sektioneringsplanen istället för att utgå från robotspecifikationen.
Automatisk svetsning av omkretsskarvar: Stabilisera fogen

Planera automatisk omkretsfogsvetsning runt passning, fastspänning, utkast, koordinerad rotation, brännaråtkomst, stängning, inspektion och omstart.
Samarbetsrobotdispensering: Koordinera väg och flöde

Utveckla samarbetsrobotar för dispensering runt detaljens utgångspunkt, munstycksavstånd, banhastighet, materialtillstånd, ventilinställning, inspektion och återställning.
Robotsvetsning och skärning: Cylinderbanans gränser

Granska robotsvetsning och skärning på cylindrar genom stödda profildatum, verktygsposition, frigång, service, återhämtning från varmt tillstånd och tester.
Automation av drivlinor för fordon: Checklista för gränssnitt

Planera automatisering av fordonsdrivlinor kring ingångar, fysiskt tillstånd, gränssnitt, testbevis, undantagsrouting och konservativ återställning.
SCARA-robotapplikationer för snabb plockning och placering

Planera SCARA-robotapplikationer kring ingångar, fysiskt tillstånd, gränssnitt, testbevis, undantagsrouting och konservativ återställning.